
Physique · Glossaire

Qu'est-ce que « Vecteur contrainte et tenseur des contraintes » ?

Définition 3.3 Physique universitaire — 3e année · Chapitre 3 — Milieux continus et élasticité

Coupons le solide, en pensée, le long d’une petite surface  ⁣dS\dd S de normale n\vect n : la matière du côté +n+\vect n tire sur l’autre côté avec une force  ⁣dF=σ(n) ⁣dS\dd\vect F = \boldsymbol\sigma(\vect n)\,\dd S — le vecteur contrainte. Cette force dépend linéairement de n\vect n (Cauchy), elle est donc codée par le tenseur des contraintes σij\sigma_{ij} :

 ⁣dFi=jσijnj ⁣dS,\dd F_i = \sum_j \sigma_{ij}\,n_j\,\dd S ,

en pascals. σxx\sigma_{xx} est une traction (>0> 0) ou une compression (<0< 0) à travers une face normale à xx ; σxy\sigma_{xy} est une force selon xx portée par une face normale à yy — une contrainte de cisaillement. Un fluide au repos est le cas particulier σij=pδij\sigma_{ij} = -p\,\delta_{ij} : la pression pousse également sur chaque face et n’exerce aucun cisaillement, et c’est pourquoi les fluides s’écoulent — ils ne peuvent porter aucun cisaillement statique.
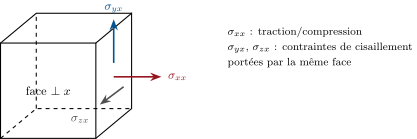
Les trois composantes du vecteur contrainte sur une face d’un cube de matière : une normale (traction ou compression), deux tangentielles (cisaillement). Les neuf composantes sur les trois faces forment le tenseur des contraintes.
Lire dans le chapitre →