সব বই

পেশাদার

1 Markets I: The Ecosystem and Exchange-Traded Marketsবাজার অনলাইনইংরেজি 2 Markets II: Rates, FX and Creditবাজার অনলাইনইংরেজি 3 Markets III: Commodities, Energy and Cryptoবাজার অনলাইনইংরেজি 4 Quantitative Methodsপদ্ধতি অনলাইনইংরেজি 5 Derivatives and Volatilityডেরিভেটিভস অনলাইনইংরেজি 6 Rates, Credit, XVA and Riskসুদহার, ঋণ ও ঝুঁকি অনলাইনইংরেজি 7 Research Craft: Predictors, Backtests, Measurement, Portfoliosগবেষণা অনলাইনইংরেজি 8 Strategies I: Equities and Futuresকৌশল অনলাইনইংরেজি 9 Strategies II: Volatility, Relative Value, Macro and the Bank Desksকৌশল অনলাইনইংরেজি 10 Microstructure and Executionএক্সিকিউশন অনলাইনইংরেজি 11 Market Making and High-Frequency Tradingমার্কেট মেকিং অনলাইনইংরেজি 12 Machine Learning for Marketsমেশিন লার্নিং অনলাইনইংরেজি 13 Low-Latency Softwareপ্রযুক্তি অনলাইনইংরেজি 14 Networks, Hardware and Trading Infrastructureপ্রযুক্তি অনলাইনইংরেজি 15 Research, Data and Risk Platformsপ্রযুক্তি অনলাইনইংরেজি 16 The Desk and the Firmপ্রতিষ্ঠান অনলাইনইংরেজি 17 The Industry: Firms, Roles and Careersক্যারিয়ার অনলাইনইংরেজি 18 Interviews I: Maths, Probability and Speedক্যারিয়ার অনলাইনইংরেজি 19 Interviews II: Markets, Trading Games and the Final Roundক্যারিয়ার অনলাইনইংরেজি 20 Interviews III: Codeক্যারিয়ার অনলাইনইংরেজি
অ্যাপ পরিচিতি Coach সাইন ইন পড়া শুরু করো

বইগুলো এখনো বাংলা ভাষায় পাওয়া যায় না — Nederlands সংস্করণ দেখানো হচ্ছে।

Natuurkunde · পরিভাষা

Rollen zonder slippen কী?

Definitie 1.4 Universitaire natuurkunde — jaar 2 · অধ্যায় 1 — Mechanica van het starre lichaam

Twee lichamen S1S_1 en S2S_2 raken elkaar in een punt II. De slipsnelheid van S1S_1 op S2S_2 is v→glij=v→I∈S1−v→I∈S2\vect v_{\text{glij}} = \vect v_{I \in S_1} - \vect v_{I \in S_2}, het verschil van de snelheden van de twee materiële punten die op dit ogenblik in II samenvallen. S1S_1 rolt zonder slippen op S2S_2 wanneer v→glij=0→\vect v_{\text{glij}} = \vect 0. Voor een wiel met straal RR dat zonder slippen over een vaste ondergrond rolt, met middelpuntsnelheid vGv_G en hoeksnelheid ω\omega, luidt de voorwaarde vG=Rωv_G = R\omega (met de tekens zó gekozen dat een naar rechts rollend wiel met de klok mee draait).
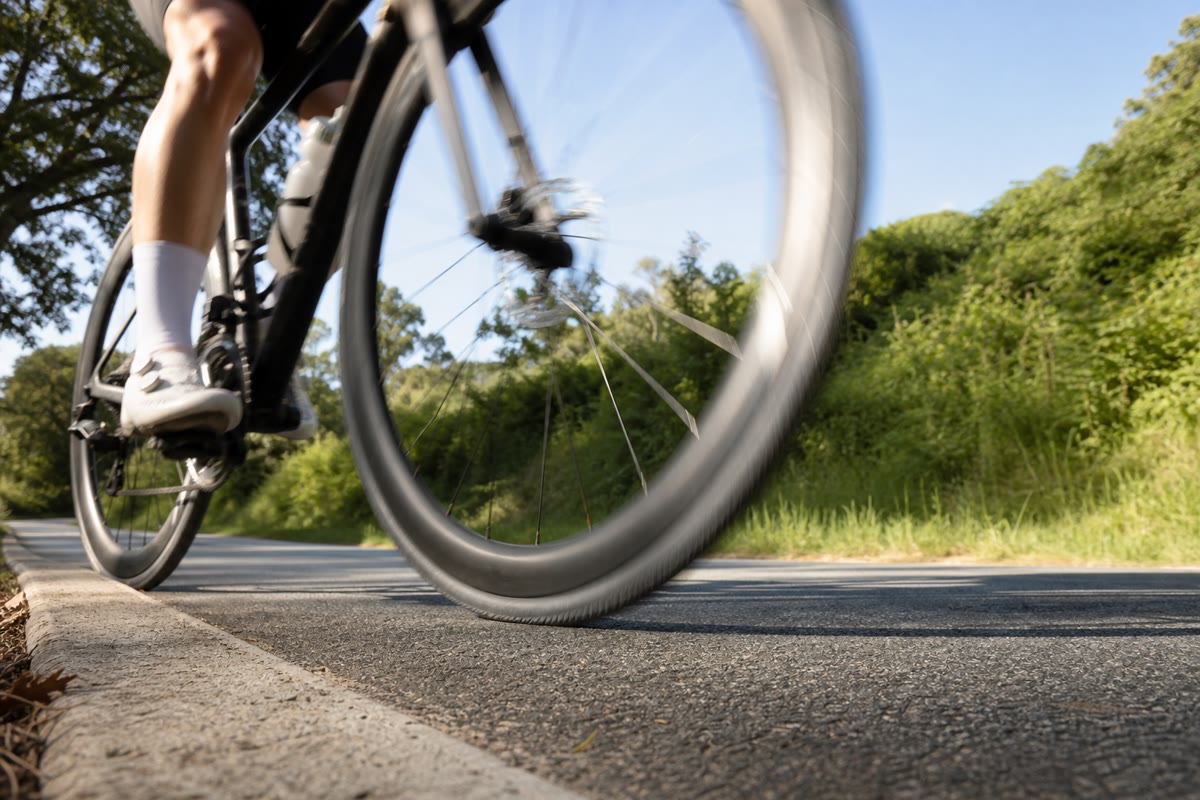
Een wiel gevangen door een trage sluiter: de spaken vlak bij het wegdek staan bijna stil en blijven scherp; die bovenaan, die met twee keer de snelheid van de fiets bewegen, vervagen.
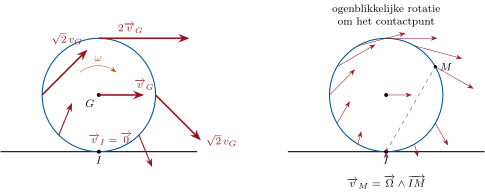
Een wiel dat zonder slippen rolt. Links: de snelheden van enkele punten — nul in het contactpunt I, v_G = R in het middelpunt, 2v_G bovenaan. Rechts: elke snelheid staat loodrecht op het lijnstuk van het punt naar I en is evenredig met de lengte ervan: op elk ogenblik draait het wiel om zijn contactpunt.
Een wiel dat zonder slippen rolt. Links: de snelheden van enkele punten — nul in het contactpunt II, vG=Rωv_G = R\omega in het middelpunt, 2vG2v_G bovenaan. Rechts: elke snelheid staat loodrecht op het lijnstuk van het punt naar II en is evenredig met de lengte ervan: op elk ogenblik draait het wiel om zijn contactpunt.

উদাহরণ

Voorbeeld 1.5 (Snelheidsveld van een rollend wiel)

Voor het rollende wiel geldt v→M=Ω→∧IM→\vect v_M = \vect\Omega\wedge\vect{IM}: op elk ogenblik draait het wiel om zijn contactpunt. Het contactpunt staat stil, het middelpunt beweegt met v=Rωv = R\omega, de top met 2v2v, en een punt van de velg op hoogte hh met ω2Rh\omega\sqrt{2Rh}, loodrecht op IM→\vect{IM}. Een ventiel beschrijft een cycloïde; een steen die uit het loopvlak wegschiet, vertrekt met de snelheid van dat velgpunt, tot 2v2v — daarom zijn de spatlappen van een vrachtwagen geen luxe.

প্রসঙ্গসহ পড়ো →