সব বই

পেশাদার

1 Markets I: The Ecosystem and Exchange-Traded Marketsবাজার অনলাইনইংরেজি 2 Markets II: Rates, FX and Creditবাজার অনলাইনইংরেজি 3 Markets III: Commodities, Energy and Cryptoবাজার অনলাইনইংরেজি 4 Quantitative Methodsপদ্ধতি অনলাইনইংরেজি 5 Derivatives and Volatilityডেরিভেটিভস অনলাইনইংরেজি 6 Rates, Credit, XVA and Riskসুদহার, ঋণ ও ঝুঁকি অনলাইনইংরেজি 7 Research Craft: Predictors, Backtests, Measurement, Portfoliosগবেষণা অনলাইনইংরেজি 8 Strategies I: Equities and Futuresকৌশল অনলাইনইংরেজি 9 Strategies II: Volatility, Relative Value, Macro and the Bank Desksকৌশল অনলাইনইংরেজি 10 Microstructure and Executionএক্সিকিউশন অনলাইনইংরেজি 11 Market Making and High-Frequency Tradingমার্কেট মেকিং অনলাইনইংরেজি 12 Machine Learning for Marketsমেশিন লার্নিং অনলাইনইংরেজি 13 Low-Latency Softwareপ্রযুক্তি অনলাইনইংরেজি 14 Networks, Hardware and Trading Infrastructureপ্রযুক্তি অনলাইনইংরেজি 15 Research, Data and Risk Platformsপ্রযুক্তি অনলাইনইংরেজি 16 The Desk and the Firmপ্রতিষ্ঠান অনলাইনইংরেজি 17 The Industry: Firms, Roles and Careersক্যারিয়ার অনলাইনইংরেজি 18 Interviews I: Maths, Probability and Speedক্যারিয়ার অনলাইনইংরেজি 19 Interviews II: Markets, Trading Games and the Final Roundক্যারিয়ার অনলাইনইংরেজি 20 Interviews III: Codeক্যারিয়ার অনলাইনইংরেজি
অ্যাপ পরিচিতি Coach সাইন ইন পড়া শুরু করো

বইগুলো এখনো বাংলা ভাষায় পাওয়া যায় না — Português সংস্করণ দেখানো হচ্ছে।

Física · পরিভাষা

Vínculos, graus de liberdade, coordenadas generalizadas কী?

অন্য নাম: velocidades generalizadas

Definição 1.1 Física universitária — 3.º ano · অধ্যায় 1 — Mecânica lagrangiana

Um vínculo é uma condição geométrica imposta às posições de um sistema — uma conta permanece em seu arame, a haste de um pêndulo mantém comprimento fixo, duas rodas de um mesmo eixo giram juntas. Um vínculo que se exprime como uma equação f(r→1,…,r→N,t)=0f(\vect r_1, \dots, \vect r_N, t) = 0 entre as coordenadas (e eventualmente o tempo) diz-se holônomo. O número de maneiras independentes pelas quais a configuração ainda pode variar é o número de graus de liberdade nn; qualquer conjunto de nn grandezas independentes q1,…,qnq_1, \dots, q_n que fixe a configuração por completo é um conjunto de coordenadas generalizadas — ângulos, comprimentos ou qualquer mistura conveniente. Suas derivadas temporais q˙1,…,q˙n\dot q_1, \dots, \dot q_n são as velocidades generalizadas.

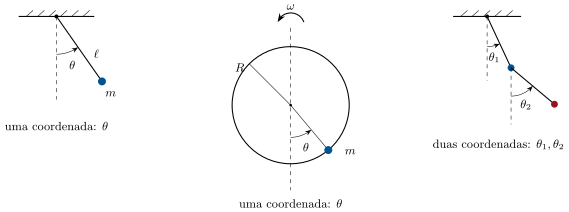
Coordenadas generalizadas: cada sistema é descrito pelos ângulos que de fato podem variar, e não pelas coordenadas cartesianas de suas massas. As trações das hastes e a força normal do aro nunca aparecem.

উদাহরণ

Exemplo 1.2 (Contagem dos graus de liberdade)

Um ponto sobre uma mesa: n=2n = 2. Um pêndulo plano de comprimento fixo: um ângulo, n=1n = 1. Um pêndulo duplo: dois ângulos, n=1+1=2n = 1 + 1 = 2. Uma conta num aro rígido: um ângulo, n=1n = 1 — mesmo que o próprio aro seja forçado a girar, pois a rotação imposta não acrescenta liberdade alguma. Um corpo rígido livre no espaço: três coordenadas de seu centro mais três ângulos, n=6n = 6. Um gás de NN moléculas livres (pontuais): n=3Nn = 3N. Cada vínculo holônomo suprime um grau de liberdade: dois pontos unidos por uma haste têm 3+3−1=53 + 3 - 1 = 5.

প্রসঙ্গসহ পড়ো →