Física universitária — 3.º ano · Bachelor Year 3
1Mecânica lagrangiana
Tente escrever a lei de Newton para um pêndulo duplo: duas forças de tração, nenhuma delas conhecida de antemão, ambas mudando de direção a cada instante, e quatro equações escalares a desembaraçar só para descobrir como evoluem dois ângulos. Faça agora o mesmo para uma conta num aro que gira, para uma cadeia de molas acopladas, para um braço robótico. As forças que mantêm um sistema coeso — hastes, trilhos, dobradiças — não realizam trabalho algum e, ainda assim, o método de Newton nos obriga a carregá-las por todo o cálculo. Este capítulo apresenta a reformulação que Lagrange publicou em 1788: descrever o sistema pelas poucas coordenadas que de fato podem variar, escrever uma única função e deixar que uma só receita produza as equações de movimento em quaisquer coordenadas, com todas as hastes e trilhos já eliminados. Melhor ainda, a nova formulação torna visível o que a de Newton esconde: cada simetria de fornece uma grandeza conservada — o momento, da uniformidade do espaço; a energia, da uniformidade do tempo — resultado de Emmy Noether que se tornou o princípio organizador da física muito além da mecânica.
1.1 Das forças às coordenadas
Definição 1.1 (Vínculos, graus de liberdade, coordenadas generalizadas)
Um vínculo é uma condição geométrica imposta às posições de um sistema — uma conta permanece em seu arame, a haste de um pêndulo mantém comprimento fixo, duas rodas de um mesmo eixo giram juntas. Um vínculo que se exprime como uma equação entre as coordenadas (e eventualmente o tempo) diz-se holônomo. O número de maneiras independentes pelas quais a configuração ainda pode variar é o número de graus de liberdade ; qualquer conjunto de grandezas independentes que fixe a configuração por completo é um conjunto de coordenadas generalizadas — ângulos, comprimentos ou qualquer mistura conveniente. Suas derivadas temporais são as velocidades generalizadas.
Exemplo 1.2 (Contagem dos graus de liberdade)
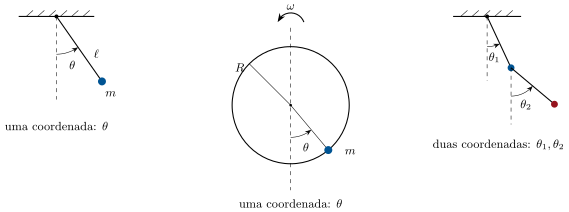
Um ponto sobre uma mesa: . Um pêndulo plano de comprimento fixo: um ângulo, . Um pêndulo duplo: dois ângulos, . Uma conta num aro rígido: um ângulo, — mesmo que o próprio aro seja forçado a girar, pois a rotação imposta não acrescenta liberdade alguma. Um corpo rígido livre no espaço: três coordenadas de seu centro mais três ângulos, . Um gás de moléculas livres (pontuais): . Cada vínculo holônomo suprime um grau de liberdade: dois pontos unidos por uma haste têm .
1.2 O princípio da mínima ação
Definição 1.3 (Lagrangiana e ação)
A lagrangiana de um sistema mecânico cujas forças derivam de uma energia potencial é a função das coordenadas, das velocidades e, eventualmente, do tempo
energia cinética menos energia potencial, ambas expressas nas coordenadas generalizadas. A ação de um movimento concebível entre extremidades fixas e é o número
é um funcional: devora um caminho inteiro e devolve um único número, em joule-segundos — a unidade da constante de Planck.
Teorema 1.4 (Princípio de Hamilton e equações de Euler–Lagrange)
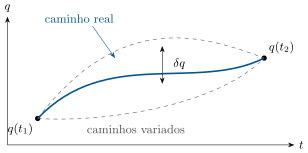
Entre todos os movimentos concebíveis que unem as mesmas duas extremidades no mesmo tempo, o movimento real é aquele que torna a ação estacionária (princípio de Hamilton, ou princípio da mínima ação). De modo equivalente, o movimento obedece às equações de Euler–Lagrange
uma equação de segunda ordem por grau de liberdade, quaisquer que sejam as coordenadas escolhidas.
Demonstração. Deforme o caminho: com . Em primeira ordem,
após integrar o segundo termo por partes () e descartar o termo de fronteira, que se anula nas extremidades fixas. Se para toda deformação, o colchete deve anular-se a cada instante e para cada — fosse ele positivo em algum ponto, uma saliência concentrada ali daria . A recíproca lê-se na mesma linha. ∎
Proposição 1.5 (Newton recuperado)
Para uma partícula em coordenadas cartesianas, , e as equações de Euler–Lagrange dão e o análogo para e : exatamente . As mecânicas lagrangiana e newtoniana concordam sempre que ambas se aplicam; a nova forma simplesmente sobrevive a uma mudança de coordenadas, o que as equações em componentes de Newton não fazem.
Demonstração. , ; a equação de Euler–Lagrange é . ∎
Observação 1.6 (Por que as forças de vínculo desaparecem)
A tração de uma haste, a força normal de um trilho, agem perpendicularmente a todo deslocamento que o vínculo permite: elas não realizam trabalho em nenhum movimento compatível com o vínculo. Como a ação é construída a partir de energias avaliadas apenas sobre tais movimentos, essas forças jamais entram em — eis o milagre prático do método. A justificativa geral (o princípio dos trabalhos virtuais de d’Alembert) é aqui admitida; para todos os sistemas deste livro, a receita abaixo pode ser conferida diretamente contra Newton, como a Proposição 1.5 começou a fazer. Se a própria força de vínculo for desejada — a haste vai romper? — volta-se a Newton apenas para essa força, com o movimento já conhecido.
Método 1.7 (A receita lagrangiana)
(1) Conte os graus de liberdade e escolha coordenadas — ângulos para rotações, abscissas ao longo de trilhos. (2) Exprima as posições , derive para obter as velocidades e escreva ; escreva . (3) , descartando qualquer constante aditiva. (4) Uma equação de Euler–Lagrange por coordenada. (5) Antes de resolver, colha as grandezas conservadas: as coordenadas cíclicas (Definição 1.10) e a função energia (Proposição 1.14). (6) Verifique os limites: pequenos ângulos, rotação desligada, casos particulares conhecidos.
Exemplo 1.8 (O pêndulo, em três linhas)
Uma coordenada ; , logo e . Então e :
a equação que o volume do primeiro ano obteve a partir do torque do peso — sem que a tração fosse mencionada uma única vez.
Exemplo 1.9 (Conta num aro que gira)
Uma conta de massa desliza sobre um aro circular vertical de raio forçado a girar em torno de seu diâmetro vertical com constante (Exemplo 1.2). Uma coordenada, o ângulo polar medido a partir do ponto mais baixo. A velocidade da conta tem uma componente ao longo do aro e outra devida à rotação imposta, perpendicular a ele:
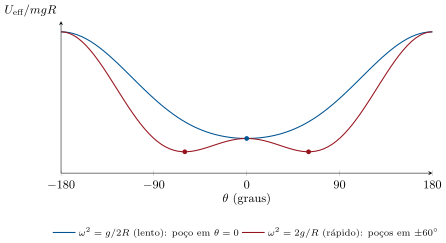
Equilíbrios em que : o ponto mais baixo (e o mais alto, sempre instável) e, quando , um novo par . Escrevendo a equação como com a energia potencial efetiva
torna a geometria visível: abaixo da taxa crítica o fundo é um poço; acima dela, o fundo se torna um cume e a conta se acomoda na encosta, subindo mais quanto mais rápido o aro gira — o princípio do regulador centrífugo que governava as máquinas a vapor.
1.3 Simetrias e leis de conservação
Definição 1.10 (Momento generalizado, coordenada cíclica)
O momento generalizado conjugado à coordenada é
Para uma coordenada cartesiana, é o momento linear ordinário ; para um ângulo, é um momento angular. Uma coordenada que não aparece em (embora sua velocidade apareça) diz-se cíclica.
Proposição 1.11 (Coordenadas cíclicas dão leis de conservação)
Se é cíclica, seu momento conjugado se conserva: implica . Escolher as coordenadas de modo que o maior número possível delas seja cíclica é o passo isolado mais eficaz na resolução de um problema de mecânica.
Demonstração. Imediato, a partir da equação de Euler–Lagrange para . ∎
Exemplo 1.12 (Força central, resolvida por inspeção)
Uma partícula num potencial central , em coordenadas polares no seu plano de movimento:
é cíclica, de modo que — o momento angular — se conserva: a lei das áreas de Kepler, que o volume do primeiro ano deduziu da equação do torque, cai aqui antes de qualquer equação ser resolvida. A equação radial restante é , isto é, o movimento unidimensional na energia potencial efetiva daquele volume.
Teorema 1.13 (Teorema de Noether)
A toda simetria contínua da lagrangiana corresponde uma grandeza conservada. Precisamente: se o deslocamento deixa inalterada em primeira ordem em para todos os movimentos, então
é constante ao longo de todo movimento real. A uniformidade do espaço (invariância por translação) fornece o momento linear; a isotropia do espaço (invariância por rotação) fornece o momento angular; a uniformidade do tempo fornece a energia (Proposição 1.14).
Demonstração. A invariância em primeira ordem significa . Sobre um movimento real, por Euler–Lagrange, de modo que o colchete vale . Uma coordenada cíclica é o caso particular . O caso do deslocamento temporal exige o cálculo separado da Proposição 1.14; o teorema completo, para transformações que também alteram ou modificam por uma derivada total, é demonstrado nos cursos de mecânica analítica e aqui admitido nessa generalidade. ∎
Proposição 1.14 (A função energia)
Ao longo de qualquer movimento, a função energia
Se não depende explicitamente do tempo, se conserva. Se, além disso, as relações entre posições e coordenadas não envolvem o tempo — nenhuma rotação imposta, nenhum apoio móvel — então é uma forma quadrática nas e : a energia mecânica. Com um vínculo dependente do tempo, ainda se conserva quando , mas não é a energia: o motor que impõe o vínculo troca trabalho com o sistema.
Demonstração. . Os termos em se cancelam; as equações de Euler–Lagrange transformam em , cancelando o par seguinte; resta . Se , a identidade de Euler para formas quadráticas dá , logo . ∎
Exemplo 1.15 (O aro girante conserva , não )
Para a conta da Exemplo 1.9, não tem explícito, logo se conserva — mas a energia mecânica não se conserva: varia enquanto a conta desliza. A diferença é o trabalho do motor que mantém constante enquanto a distância da conta ao eixo muda.
1.4 Partículas carregadas e pequenas oscilações
Proposição 1.16 (Lagrangiana de uma partícula carregada)
Num campo eletromagnético descrito pelos potenciais e (com e , como no volume do segundo ano), a lagrangiana
fornece, pelas equações de Euler–Lagrange, exatamente a força de Lorentz . A força magnética, que não realiza trabalho e não deriva de nenhuma energia potencial ordinária, entra por um termo linear na velocidade; o momento conjugado passa a ser , e não mais sozinho.
Demonstração. Para a componente : e . A equação de Euler–Lagrange dá . Ao longo do movimento, , logo , e o colchete é a componente de — basta expandir ambos para verificar. ∎
Proposição 1.17 (Pequenas oscilações e modos normais)
Perto de um equilíbrio estável , expanda até segunda ordem nos deslocamentos : , com matrizes simétricas constantes. As equações de movimento são lineares e todo movimento é uma superposição de modos normais: oscilações coletivas em que todas as coordenadas vibram numa mesma frequência comum, com amplitudes e frequências que resolvem — um problema matricial de autovalores, com modos para graus de liberdade.
Demonstração. Os termos lineares se anulam num equilíbrio; as equações de Euler–Lagrange da quadrática dão . Inserir a oscilação de prova fornece o sistema linear enunciado, que só tem vetor de amplitudes não nulo quando : valores de , todos positivos num equilíbrio estável. Que o movimento geral seja uma superposição dos modos é a diagonalização simultânea de duas formas quadráticas, resultado da álgebra linear do volume de matemática do segundo ano; a completude é admitida. ∎
Exemplo 1.18 (Dois pêndulos acoplados por uma mola)
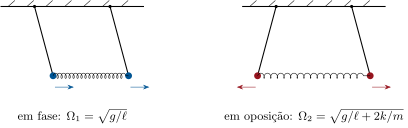
Dois pêndulos iguais (massa , comprimento ), com as massas unidas por uma mola de constante elástica , relaxada quando ambos pendem na vertical. Para pequenos ângulos,
A simetria sugere as combinações e , que desacoplam as equações: o modo em fase (, mola inerte), com , e o modo em oposição (, mola distendida em dobro), com . Solte um só pêndulo — mistura em partes iguais dos dois modos — e a energia migra por inteiro de um pêndulo para o outro e de volta, na frequência de batimento : a demonstração dos pêndulos acoplados e o mecanismo por trás de toda transferência ressonante de energia, dos circuitos sintonizados às vibrações moleculares.
1.5 Exercícios
Exercício 1.1 ★
Conte os graus de liberdade e proponha coordenadas generalizadas: (a) uma partícula no interior de uma tigela fixa; (b) um cilindro que rola sem deslizar por um plano inclinado fixo; (c) um pêndulo duplo cujo pivô superior desliza sobre um trilho horizontal; (d) um haltere (duas massas, haste rígida) no espaço; (e) duas contas no mesmo arame circular fixo. Qual vínculo desta lista relaciona velocidades em vez de posições, e por que ele é, ainda assim, integrável a um vínculo holônomo?
Solução
Solução de Exercício 1.1.
(a) 2 (dois ângulos sobre a superfície da tigela). (b) 1: a abscissa ao longo da encosta, com o ângulo de rotação preso a ela pelo rolamento, . (c) 3: , , . (d) 5: três para o centro, dois para a direção da haste. (e) 2: um ângulo cada. A condição de rolamento é uma relação entre velocidades, ; neste problema plano ela se integra de imediato em , portanto é holônoma. (Para uma bola que rola sobre um plano ela não se integra, e a mecânica lagrangiana precisa de uma extensão.)
Exercício 1.2 ★
Para o pêndulo plano (Exemplo 1.8): (a) verifique as dimensões de e de ; (b) identifique fisicamente; (c) deduza o período para pequenos ângulos; (d) calcule a ação de uma oscilação pequena completa de amplitude — e explique a resposta antes de calcular (qual é a média temporal de numa oscilação harmônica?).
Solução
Solução de Exercício 1.2.
(a) ; — um momento angular, pois é adimensional. (b) é o momento angular da massa em torno do pivô. (c) dá . (d) Com medida a partir do equilíbrio, uma oscilação harmônica tem médias temporais iguais de energia cinética e potencial, de modo que e ao longo de um período inteiro — o cálculo confirma: , já que .
Exercício 1.3 ★
Uma máquina de Atwood: as massas e pendem de um fio ideal que passa por uma polia sem massa. (a) Escolha uma coordenada e escreva . (b) Encontre a aceleração. (c) O tratamento de Newton precisava da tração — para onde ela foi? (d) Como você recuperaria a tração uma vez conhecido o movimento?
Solução
Solução de Exercício 1.3.
(a) Seja a descida de (de modo que sobe de ): . (b) : . (c) A tração age nas duas extremidades de um fio inextensível: em qualquer deslocamento permitido os seus trabalhos se cancelam, e por isso ela nunca entra em . (d) Newton aplicado só a : .
Exercício 1.4 ★
Uma partícula livre em coordenadas cilíndricas: . (a) Quais coordenadas são cíclicas e quais são os momentos conservados? (b) Por que não se conserva, embora nenhuma força atue? (c) Escreva a equação de Euler–Lagrange para e interprete o termo . (d) Verifique que uma reta percorrida com velocidade constante a resolve.
Solução
Solução de Exercício 1.4.
(a) e : (o momento angular em torno do eixo) e se conservam. (b) aparece em através de , logo não é cíclica: . Nada está errado — é a componente radial de um vetor constante , e uma componente ao longo de uma direção que gira não precisa ser constante. (c) : o termo centrífugo, o preço de usar coordenadas presas a direções que giram. (d) Para uma reta à distância percorrida com velocidade : , ; então .
Exercício 1.5 ★★
Um bloco de massa desliza sobre a face sem atrito (ângulo ) de uma cunha de massa , ela própria livre para deslizar sobre um piso sem atrito. (a) Escolha duas coordenadas: a abscissa da cunha e a distância percorrida pelo bloco ao longo da face; escreva . (b) Qual coordenada é cíclica e que lei de conservação ela exprime? (c) Encontre as duas acelerações. (d) Verifique os limites e .
Solução
Solução de Exercício 1.5.
(a) Posição do bloco , logo
(b) é cíclica: se conserva — o momento horizontal total, pois nenhuma força horizontal externa atua. (c) A equação de é ; com vindo de (b),
(d) : , o plano inclinado fixo; : , — queda livre ao longo de uma face vertical, sem empurrar a cunha.
Exercício 1.6 ★★
O pêndulo esférico: uma massa na ponta de uma haste de comprimento , livre nos dois ângulos ( a partir da vertical descendente, em torno dela). (a) Escreva . (b) Identifique a coordenada cíclica e o momento conservado . (c) Reduza o movimento de a um potencial efetivo e esboce-o. (d) Para o movimento cônico , recupere a relação do pêndulo cônico do volume do primeiro ano.
Solução
Solução de Exercício 1.6.
(a) . (b) é cíclica: , o momento angular vertical. (c) Eliminando , se conserva, com
uma barreira em e (para ) com um mínimo entre elas — a massa nuta entre dois círculos. (d) No mínimo, com constante: ; inserindo obtém-se .
Exercício 1.7 ★★
Um pêndulo (massa , comprimento ) pende de um carrinho de massa livre para rolar sobre um trilho horizontal. (a) Com as coordenadas (carrinho) e , escreva . (b) O que se conserva, e por quê fisicamente? (c) Linearize para pequeno e mostre que a frequência de oscilação é . (d) Explique os limites e — por que um carrinho leve aumenta a frequência?
Solução
Solução de Exercício 1.7.
(a) Massa em :
(b) é cíclica: se conserva — o momento horizontal do sistema inteiro (o trilho só empurra verticalmente). (c) Pequenos ângulos: e ; eliminando , , logo . (d) : o pivô fixo, . Para pequeno, o carrinho recua em sentido oposto ao da massa e a oscilação se dá em torno de um ponto entre os dois (o centro de massa fixo), o que encurta o pêndulo efetivo — daí a frequência mais alta, que diverge quando .
Exercício 1.8 ★★
Uma partícula de carga num campo uniforme , descrito por . (a) Escreva em coordenadas cartesianas. (b) Deduza as equações de movimento e verifique que descrevem o círculo do cíclotron com . (c) Calcule os momentos conjugados e : valem e ? Conservam-se? (d) Mostre que escrita em coordenadas cilíndricas tem cíclica e identifique o conservado para um círculo centrado no eixo.
Solução
Solução de Exercício 1.8.
(a) : . (b) A equação de : , isto é, ; do mesmo modo : movimento circular com e constante. (c) ; nem nem é cíclica (), de modo que nenhum dos momentos se conserva — só combinações como (verifique: sua derivada se anula). (d) Em coordenadas cilíndricas, : ; é cíclica e . Num círculo de raio centrado no eixo, , logo .
Exercício 1.9 ★★
Para a conta no aro que gira (Exemplo 1.9): (a) calcule a função energia e verifique que a equação de movimento a conserva; (b) calcule a energia mecânica e mostre que ; (c) obtenha a potência fornecida pelo motor em função de e ; (d) obtenha a frequência das pequenas oscilações em torno do equilíbrio inclinado quando e mostre que ela se anula quando — a lentidão que anuncia o desdobramento do poço.
Solução
Solução de Exercício 1.9.
(a) ; pela equação de movimento. (b) . (c) : positiva enquanto a conta se afasta do eixo (o motor trabalha contra a inércia da conta), negativa na volta. (d) ; em isso vale , logo quando : a força restauradora se achata exatamente quando os poços se fundem.
Exercício 1.10 ★★★
O pêndulo duplo igual (, ). (a) Mostre que, para pequenos ângulos, . (b) Escreva as duas equações de movimento. (c) Obtenha as frequências normais e a forma de cada modo (). (d) Em grande amplitude, este sistema é um exemplo clássico de caos: explique em poucas linhas o que quebra a análise de pequenos ângulos e por que nenhuma lei de conservação se perde.
Solução
Solução de Exercício 1.10.
(a) Posições , etc.; guardando os termos quadráticos, o termo cruzado de velocidade é , o que dá a enunciada. (b) e , com . (c) Inserindo : , logo ; a segunda linha dá : massas juntas (modo lento), massas opostas (modo rápido). (d) Em grande amplitude, os acoplamentos em e tornam as equações não lineares; as soluções deixam de se superpor e condições iniciais vizinhas se afastam exponencialmente (caos). A energia continua exatamente conservada — não tem tempo explícito — o caos diz respeito à previsibilidade, não à conservação.
Exercício 1.11 ★★★
A braquistócrona. Uma conta desliza sem atrito, partindo do repouso na origem, por uma curva ( para baixo) até um ponto . (a) Usando a conservação da energia, mostre que o tempo de descida é — um funcional, com no papel do tempo. (b) O integrando não tem explícito: mostre que é constante ao longo da curva ótima (o mesmo cálculo da Proposição 1.14). (c) Deduza para uma constante e verifique que a cicloide , a satisfaz. (d) Mostre que a descida da conta até o fundo de um arco leva e compare com a rampa reta até o mesmo ponto.
Solução
Solução de Exercício 1.11.
(a) e dão o funcional. (b) O cálculo da Proposição 1.14 com no lugar do tempo: . (c) , logo . Para a cicloide, e , de onde . (d) (toda a dependência em se cancela), de modo que o fundo () é alcançado em — qualquer que seja o ponto de partida: a cicloide é também a tautócrona. A rampa reta até leva , cerca de a mais que .
Exercício 1.12 ★★★
Fermat como mínima ação. A luz num meio de índice viaja entre dois pontos no menor tempo (volume do segundo ano). (a) Mostre que o tempo de percurso ao longo de é . (b) Como o integrando não tem explícito, use o conservado do exercício anterior para mostrar que , e verifique que isso é a lei de Snell para um raio medido a partir da vertical. (c) Sobre uma estrada quente, o índice cresce com a altura como ; mostre que um raio quase horizontal se encurva com raio de curvatura . (d) Com , de que distância um motorista cujos olhos estão a acima da estrada vê nela a miragem de “água”?
Solução
Solução de Exercício 1.12.
(a) . (b) se conserva; ( é o ângulo de inclinação) com medido da vertical: — a lei de Snell, aplicada de modo contínuo. (c) Para um raio quase horizontal, com pequeno dá ; como , a curvatura é , isto é, , encurvando-se para cima (rumo aos maiores). (d) Um raio que parte do olho e tangencia a estrada após encurvar-se com raio toca-a em : além dessa distância a própria estrada não é vista — vê-se o céu refratado para cima, a “água” cintilante.
1.6 Problema: A vassoura que fica de cabeça para baixo
Problema 1.1
Problema de fim de semana — O pêndulo invertido de Kapitza
Um pêndulo rígido pode permanecer estável acima de seu pivô se este for sacudido para cima e para baixo com rapidez suficiente — descoberta analisada por Kapitza em 1951, surpreendente a ponto de parecer um truque de mágica, e o princípio pelo qual campos elétricos oscilantes aprisionam íons isolados. Modelamos o pêndulo como uma massa pontual na extremidade de uma haste rígida sem massa de comprimento ; é o ângulo a partir da vertical descendente; .
Parte I — O pêndulo rígido. De início, o pivô é mantido fixo.
- Escreva a lagrangiana e a equação de movimento.
- Dê a frequência das pequenas oscilações em torno de , e seu valor.
- Mostre que aqui e use sua conservação para achar a velocidade mínima de lançamento da massa, no ponto mais baixo, que a leva até o topo.
- Linearize a equação perto de (ponha ) e mostre que : com que rapidez cresce uma inclinação inicial de um milésimo de grau? Dê o tempo para que ela cresça por um fator .
- Uma vassoura equilibrada na ponta do dedo cai em cerca de um segundo e nunca se sustenta sozinha: diga numa frase o que a equação linearizada afirma sobre o equilíbrio .
Parte II — Sacudindo o pivô. O pivô agora oscila verticalmente, com altura , sendo e ajustável.
- Escreva as coordenadas da massa e mostre que .
- Mostre que duas lagrangianas que diferem por uma derivada temporal total dão as mesmas equações de Euler–Lagrange.
- Usando essa liberdade, reduza a lagrangiana a . (Sugestão: combina-se com um termo numa derivada total; termos que dependem só de podem ser descartados.)
Deduza a equação de movimento
Interprete o segundo termo como a substituição do peso por : o pêndulo vive num elevador.
- A função energia ainda se conserva? E a energia? O que bombeia energia para dentro e para fora?
- No regime de Kapitza, e : verifique-os para , , , e explique fisicamente por que a massa não consegue acompanhar a excitação.
Parte III — Separando o rápido do lento. Procure o movimento na forma : uma deriva lenta mais uma pequena ondulação na frequência de excitação.
- Mantendo apenas o maior termo de cada lado, mostre que a ondulação obedece a , com congelado na escala de tempo da excitação.
- Deduza e verifique que sua amplitude é pequena, da ordem de .
- Expanda em primeira ordem em e insira o resultado na equação de movimento.
Faça a média sobre um período de excitação, com fixo: usando e , mostre que
Mostre que isso é um movimento na energia potencial efetiva
- Compare com a conta no aro que gira (Exemplo 1.9): a mesma matemática, com sinal oposto no termo novo — o que a sacudida faz ao equilíbrio de baixo que a rotação não fazia?
- Esboce para excitação lenta e para excitação rápida e descreva cada equilíbrio e sua estabilidade em cada caso.
Parte IV — A vassoura se levanta.
Expandindo perto de , mostre que a posição invertida é estável exatamente quando
- Calcule a frequência crítica de excitação para o nosso pêndulo, bem como a velocidade máxima do pivô e a aceleração (em unidades de ) que ela exige.
- Em , obtenha a frequência da oscilação lenta do pêndulo em pé em torno de e seu valor; verifique que ela é de fato lenta em comparação com a excitação.
- Ainda em , qual é a amplitude da ondulação com pouco afastado de , em graus, para ? Uma fotografia denunciaria o truque?
- Quanto a vassoura pode inclinar-se em relação à vertical e ainda voltar? Mostre que o poço da posição em pé se estende por , e avalie-o em .
- Um malabarista que equilibra uma vassoura na ponta de um dedo imóvel também a mantém em pé — por qual mecanismo inteiramente diferente? Nomeie a característica do pêndulo de Kapitza que dispensa realimentação.
- Resuma o resultado central: um pivô sacudido com amplitude a — o dobro da frequência crítica — mantém de cabeça para baixo um pêndulo de , num poço que alcança cerca de a partir da vertical, balançando suavemente a cerca de . Onde na física se usa esse mesmo aprisionamento em média para segurar uma única partícula carregada?
Solução
Solução de Problema 1.1.
1. ; . 2. . 3. A suspensão é fixa, logo ; do fundo ao topo, : . 4. : com . 5. O equilíbrio invertido existe, mas é exponencialmente instável: qualquer inclinação, por menor que seja, multiplica-se por a cada . 6. Massa em ; derive e eleve ao quadrado: o enunciado, com o termo cruzado . 7. Se , a ação muda de , constante sob variações com extremidades fixas: os mesmos caminhos estacionários, as mesmas equações. 8. O termo cruzado vale ; descartando a derivada total e os termos que só dependem de ( e ), resta a enunciada. 9. . Como , isso é : no referencial do pivô, a gravidade aparente oscila. 10. passa a depender explicitamente de : não se conserva, nem — o agitador injeta e retira energia pelo pivô. 11. ; contra : razão . Num período de excitação () a gravidade mal altera : a massa é lenta demais para acompanhar e apenas estremece. 12. é a maior derivada () e a excitação é o maior termo de força: . 13. Integrando duas vezes com fixo: , de amplitude no máximo : um tremor de dois graus. 14. , logo
15. A média elimina , e ; o termo cruzado que sobrevive é , o que dá a equação enunciada para . 16. com — derive para verificar. 17. O mesmo termo em do aro, mas com o sinal oposto: a rotação cavava poços nos flancos e só podia achatar o fundo; a sacudida vertical enrijece o poço do fundo e cava um novo poço no topo. 18. Excitação lenta (): mínimo em , máximo em — nada de novo. Excitação rápida: mínimos em e em , separados por máximos em ; tanto o pêndulo pendente quanto o pêndulo em pé oscilam de modo estável. 19. Perto de , com : ; a estabilidade exige o colchete negativo: . 20. : ; velocidade máxima , aceleração máxima . 21. ; em , , logo : , trinta vezes mais lento que a excitação de . 22. : inclinado em relação à vertical, — uma fotografia comum mostra uma vassoura parada em pé. 23. O poço da posição em pé alcança os máximos que o ladeiam: ; em , — um poço notavelmente tolerante. 24. O malabarista usa realimentação: os olhos medem a inclinação e a mão acelera lateralmente para anulá-la. A estabilização de Kapitza é em malha aberta — a excitação nunca sabe onde está o pêndulo. 25. Sacudido a com amplitude de , o pêndulo de fica invertido num poço de , balançando a . O mesmo potencial efetivo médio, obtido com um campo elétrico quadrupolar oscilante em vez de um pivô sacudido, confina íons isolados na armadilha de Paul — o instrumento de trabalho dos relógios atômicos e da computação quântica com íons aprisionados.