সব বই

পেশাদার

1 Markets I: The Ecosystem and Exchange-Traded Marketsবাজার অনলাইনইংরেজি 2 Markets II: Rates, FX and Creditবাজার অনলাইনইংরেজি 3 Markets III: Commodities, Energy and Cryptoবাজার অনলাইনইংরেজি 4 Quantitative Methodsপদ্ধতি অনলাইনইংরেজি 5 Derivatives and Volatilityডেরিভেটিভস অনলাইনইংরেজি 6 Rates, Credit, XVA and Riskসুদহার, ঋণ ও ঝুঁকি অনলাইনইংরেজি 7 Research Craft: Predictors, Backtests, Measurement, Portfoliosগবেষণা অনলাইনইংরেজি 8 Strategies I: Equities and Futuresকৌশল অনলাইনইংরেজি 9 Strategies II: Volatility, Relative Value, Macro and the Bank Desksকৌশল অনলাইনইংরেজি 10 Microstructure and Executionএক্সিকিউশন অনলাইনইংরেজি 11 Market Making and High-Frequency Tradingমার্কেট মেকিং অনলাইনইংরেজি 12 Machine Learning for Marketsমেশিন লার্নিং অনলাইনইংরেজি 13 Low-Latency Softwareপ্রযুক্তি অনলাইনইংরেজি 14 Networks, Hardware and Trading Infrastructureপ্রযুক্তি অনলাইনইংরেজি 15 Research, Data and Risk Platformsপ্রযুক্তি অনলাইনইংরেজি 16 The Desk and the Firmপ্রতিষ্ঠান অনলাইনইংরেজি 17 The Industry: Firms, Roles and Careersক্যারিয়ার অনলাইনইংরেজি 18 Interviews I: Maths, Probability and Speedক্যারিয়ার অনলাইনইংরেজি 19 Interviews II: Markets, Trading Games and the Final Roundক্যারিয়ার অনলাইনইংরেজি 20 Interviews III: Codeক্যারিয়ার অনলাইনইংরেজি
অ্যাপ পরিচিতি Coach সাইন ইন পড়া শুরু করো

বইগুলো এখনো বাংলা ভাষায় পাওয়া যায় না — Français সংস্করণ দেখানো হচ্ছে।

Physique · পরিভাষা

Roulement sans glissement কী?

Définition 1.4 Physique universitaire — 2e année · অধ্যায় 1 — Mécanique du solide

Deux solides S1S_1 et S2S_2 sont en contact en un point II. La vitesse de glissement de S1S_1 sur S2S_2 est v→gl=v→I∈S1−v→I∈S2\vect v_{\text{gl}} = \vect v_{I \in S_1} - \vect v_{I \in S_2}, différence des vitesses des deux points matériels qui coïncident en II à cet instant. S1S_1 roule sans glisser sur S2S_2 lorsque v→gl=0→\vect v_{\text{gl}} = \vect 0. Pour une roue de rayon RR qui roule sans glisser sur un sol fixe, de vitesse du centre vGv_G et de vitesse angulaire ω\omega, la condition s’écrit vG=Rωv_G = R\omega (avec des signes tels qu’une roue qui roule vers la droite tourne dans le sens horaire).
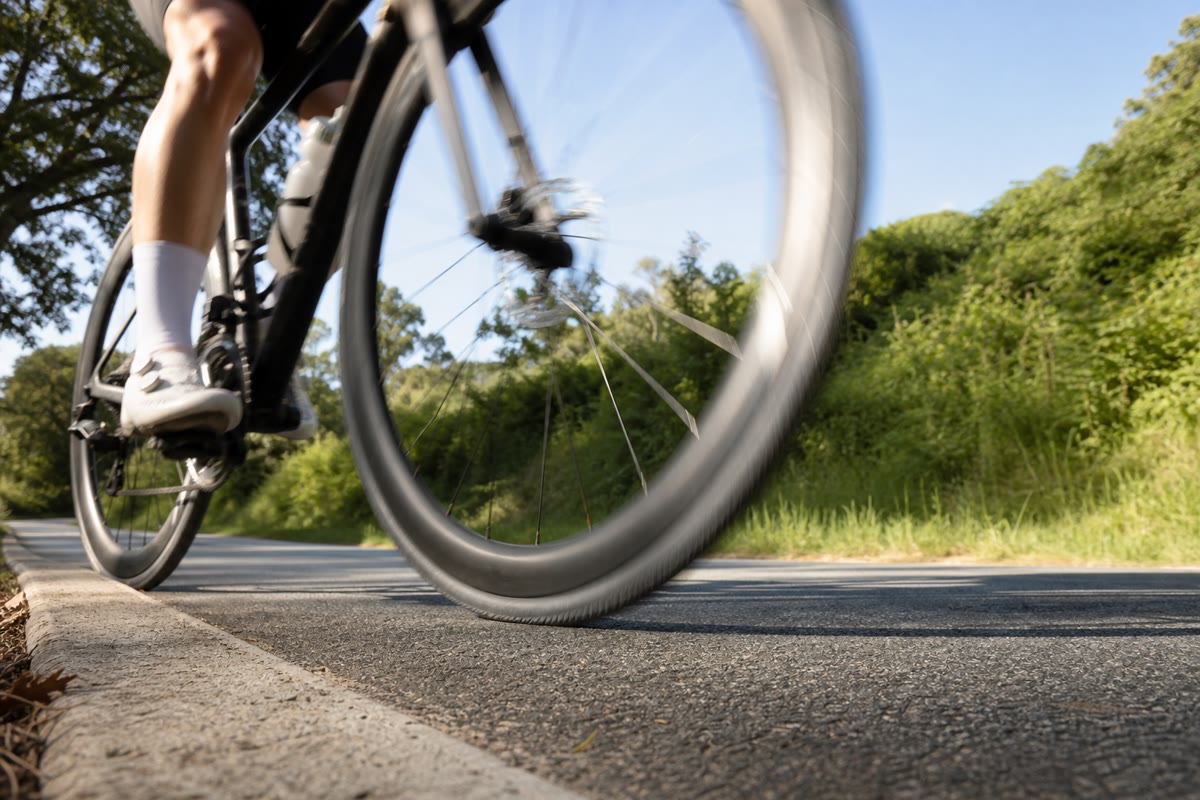
Une roue saisie à obturateur lent : les rayons proches du sol, presque au repos, restent nets ; ceux du haut, qui vont à deux fois la vitesse de la bicyclette, sont flous.
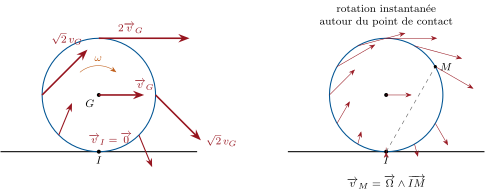
Une roue qui roule sans glisser. À gauche : les vitesses de quelques points — nulle au point de contact I, v_G = R au centre, 2v_G au sommet. À droite : chaque vitesse est perpendiculaire au segment joignant le point à I et proportionnelle à sa longueur : à chaque instant la roue tourne autour de son point de contact.
Une roue qui roule sans glisser. À gauche : les vitesses de quelques points — nulle au point de contact II, vG=Rωv_G = R\omega au centre, 2vG2v_G au sommet. À droite : chaque vitesse est perpendiculaire au segment joignant le point à II et proportionnelle à sa longueur : à chaque instant la roue tourne autour de son point de contact.

উদাহরণ

Exemple 1.5 (Champ des vitesses d’une roue qui roule)

Pour la roue qui roule, v→M=Ω→∧IM→\vect v_M = \vect\Omega\wedge\vect{IM} : à chaque instant la roue tourne autour de son point de contact. Le point de contact est au repos, le centre avance à v=Rωv = R\omega, le sommet à 2v2v, et un point de la jante à la hauteur hh va à ω2Rh\omega\sqrt{2Rh}, perpendiculairement à IM→\vect{IM}. Une valve décrit une cycloïde ; un caillou projeté par la bande de roulement part à la vitesse du point de la jante, jusqu’à 2v2v — d’où l’utilité des bavettes d’un camion.

প্রসঙ্গসহ পড়ো →