सभी किताबें

पेशेवर

1 Markets I: The Ecosystem and Exchange-Traded Marketsबाज़ार ऑनलाइनअंग्रेज़ी 2 Markets II: Rates, FX and Creditबाज़ार ऑनलाइनअंग्रेज़ी 3 Markets III: Commodities, Energy and Cryptoबाज़ार ऑनलाइनअंग्रेज़ी 4 Quantitative Methodsविधियाँ ऑनलाइनअंग्रेज़ी 5 Derivatives and Volatilityडेरिवेटिव्स ऑनलाइनअंग्रेज़ी 6 Rates, Credit, XVA and Riskब्याज दरें, क्रेडिट और जोखिम ऑनलाइनअंग्रेज़ी 7 Research Craft: Predictors, Backtests, Measurement, Portfoliosअनुसंधान ऑनलाइनअंग्रेज़ी 8 Strategies I: Equities and Futuresरणनीतियाँ ऑनलाइनअंग्रेज़ी 9 Strategies II: Volatility, Relative Value, Macro and the Bank Desksरणनीतियाँ ऑनलाइनअंग्रेज़ी 10 Microstructure and Executionनिष्पादन ऑनलाइनअंग्रेज़ी 11 Market Making and High-Frequency Tradingमार्केट मेकिंग ऑनलाइनअंग्रेज़ी 12 Machine Learning for Marketsमशीन लर्निंग ऑनलाइनअंग्रेज़ी 13 Low-Latency Softwareतकनीक ऑनलाइनअंग्रेज़ी 14 Networks, Hardware and Trading Infrastructureतकनीक ऑनलाइनअंग्रेज़ी 15 Research, Data and Risk Platformsतकनीक ऑनलाइनअंग्रेज़ी 16 The Desk and the Firmफ़र्म ऑनलाइनअंग्रेज़ी 17 The Industry: Firms, Roles and Careersकरियर ऑनलाइनअंग्रेज़ी 18 Interviews I: Maths, Probability and Speedकरियर ऑनलाइनअंग्रेज़ी 19 Interviews II: Markets, Trading Games and the Final Roundकरियर ऑनलाइनअंग्रेज़ी 20 Interviews III: Codeकरियर ऑनलाइनअंग्रेज़ी
ऐप्स परिचय Coach लॉग इन पढ़ना शुरू करें

भौतिकी · शब्दावली

वेग और त्वरण क्या है?

परिभाषा 11.2 विश्वविद्यालय भौतिकी — वर्ष 1 · अध्याय 11 — बिंदु की शुद्धगतिकी

तंत्र में MM के वेग और त्वरण हैं

v→= ⁣dOM→ ⁣dt,a→= ⁣dv→ ⁣dt= ⁣d2OM→ ⁣dt2,\vect v = \frac{\dd\vect{OM}}{\dd t}, \qquad \vect a = \frac{\dd\vect v}{\dd t} = \frac{\dd^2\vect{OM}}{\dd t^2},

जो सदिश फलनों के अवकलज हैं: किसी सदिश का अवकलज उसके घटकों को ऐसे आधार में अवकलित करके मिलता है जो तंत्र में स्थिर हो। वेग गतिपथ की स्पर्शरेखा के अनुदिश होता है और गति की दिशा में इंगित करता है; उसका परिमाण vv चाल कहलाता है। मात्रक: m/s\mathrm{m}/\mathrm{s}, m/s2\mathrm{m}/\mathrm{s}^{2}।

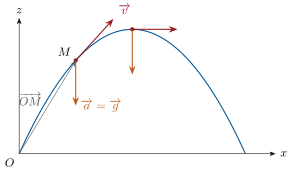
प्रक्षेप्य का परवलय: वेग गतिपथ की स्पर्शरेखा के अनुदिश रहता है और मुड़ता जाता है, जबकि त्वरण g अचर है। शिखर पर वेग और त्वरण परस्पर लंब हैं: चाल क्षण भर के लिए ठहरी हुई है, पर दिशा तब भी बदल रही है।
प्रक्षेप्य का परवलय: वेग गतिपथ की स्पर्शरेखा के अनुदिश रहता है और मुड़ता जाता है, जबकि त्वरण g→\vect g अचर है। शिखर पर वेग और त्वरण परस्पर लंब हैं: चाल क्षण भर के लिए ठहरी हुई है, पर दिशा तब भी बदल रही है।

उदाहरण

उदाहरण 11.4 (प्रक्षेप्य)

OO से चाल v0v_0 और क्षैतिज से α\alpha कोण पर फेंकी गई किसी गेंद के निर्देशांक (गतिकी, अगला अध्याय) हैं x=v0cos⁡α tx = v_0\cos\alpha\,t, z=v0sin⁡α t−12gt2z = v_0\sin\alpha\,t - \tfrac12 gt^2। तब v→=v0cos⁡α e→x+(v0sin⁡α−gt)e→z\vect v = v_0\cos\alpha\,\vect e_x + (v_0\sin\alpha - gt)\vect e_z, a→=−ge→z\vect a = -g\vect e_z: त्वरण अचर रहता है जबकि वेग मुड़ता जाता है; शिखर पर (z˙=0\dot z = 0, t=v0sin⁡α/gt = v_0\sin\alpha/g) वेग क्षैतिज होता है और त्वरण उस पर लंब। tt का लोप करने पर: z=xtan⁡α−gx2/(2v02cos⁡2α)z = x\tan\alpha - gx^2/(2v_0^2\cos^2\alpha), यानी एक परवलय।

अध्याय में पढ़ें →