झूला-रेलगाड़ी की डिब्बी 90km/h पर पाश में घुसती है, चढ़ते हुए धीमी पड़ती है, शिखर पर एक क्षण को ठहरी-सी रहती है, और फिर गरजती हुई निकल जाती है; उसमें बैठे लोग तल पर सीट में दबे हुए और शिखर पर लगभग भारहीन अनुभव करते हैं। उस सवारी का वर्णन — डिब्बी कहाँ है, कितनी तेज़ चलती है, उसका वेग किस तरह मुड़ता और बदलता है — शुद्धगतिकी है, और इसके लिए सीधी सड़क वाले x, y, z से कहीं अधिक चाहिए: जो कुछ घूमता है उसके लिए ध्रुवीय निर्देशांक, और स्वयं डिब्बी के साथ चलता हुआ एक आधार। यह अध्याय वही औज़ार जुटाता है, उनमें से हर एक में वेग और त्वरण के सूत्र सिद्ध करता है, और उन्हें उन गतियों पर लगाता है जिन्हें आगे का हर अध्याय बुलाएगा: वृत्तीय, कुंडलिनी, आवर्त, और किसी भी वक्र के अनुदिश गति।
11.1 स्थिति, वेग और त्वरण
परिभाषा 11.1(निर्देश तंत्र; स्थिति; गतिपथ)
निर्देश तंत्र कोई दृढ़ पिंड है जिसे स्थिर मान लिया जाता है (प्रयोगशाला, पृथ्वी, कोई रेलगाड़ी), और उसके साथ एक घड़ी। बिंदु कणM — ऐसा पिंड जिसका आकार अध्ययन की जा रही गति के लिए महत्वहीन हो — हर क्षण अपने स्थिति सदिशOM(t) से नियत होता है, जो तंत्र से जुड़े किसी मूल बिंदु O से खींचा जाता है; M जो वक्र खींचता है वही उसका गतिपथ है। गति सदा किसी तंत्र के सापेक्ष गति होती है: वही यात्री रेलगाड़ी में विराम में है और स्टेशन में गतिमान।
परिभाषा 11.2(वेग और त्वरण)
तंत्र में M के वेग और त्वरण हैं
v=dtdOM,a=dtdv=dt2d2OM,
जो सदिश फलनों के अवकलज हैं: किसी सदिश का अवकलज उसके घटकों को ऐसे आधार में अवकलित करके मिलता है जो तंत्र में स्थिर हो। वेग गतिपथ की स्पर्शरेखा के अनुदिश होता है और गति की दिशा में इंगित करता है; उसका परिमाण vचाल कहलाता है। मात्रक: m/s, m/s2।
प्रतिज्ञप्ति 11.3(कार्तीय निर्देशांक)
किसी स्थिर लांबिक-प्रसामान्य आधार (ex,ey,ez) और OM=xex+yey+zez के साथ,
v=x˙ex+y˙ey+z˙ez,a=x¨ex+y¨ey+z¨ez,
जहाँ बिंदु d/dt को दर्शाता है।
उपपत्ति. आधार सदिश अचर हैं; केवल घटक बदलते हैं। ∎
उदाहरण 11.4(प्रक्षेप्य)
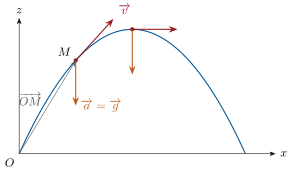
O से चाल v0 और क्षैतिज से α कोण पर फेंकी गई किसी गेंद के निर्देशांक (गतिकी, अगला अध्याय) हैं x=v0cosαt, z=v0sinαt−21gt2। तब v=v0cosαex+(v0sinα−gt)ez, a=−gez: त्वरण अचर रहता है जबकि वेग मुड़ता जाता है; शिखर पर (z˙=0, t=v0sinα/g) वेग क्षैतिज होता है और त्वरण उस पर लंब। t का लोप करने पर: z=xtanα−gx2/(2v02cos2α), यानी एक परवलय।
प्रक्षेप्य का परवलय: वेगगतिपथ की स्पर्शरेखा के अनुदिश रहता है और मुड़ता जाता है, जबकि त्वरणg अचर है। शिखर पर वेग और त्वरण परस्पर लंब हैं: चाल क्षण भर के लिए ठहरी हुई है, पर दिशा तब भी बदल रही है।
11.2 बेलनाकार निर्देशांक
परिभाषा 11.5(बेलनाकार निर्देशांक और स्थानीय आधार)
बिंदु M को तीन राशियाँ नियत करती हैं: r≥0 (z अक्ष से दूरी), कोण θ, जो xy तल पर उसके प्रक्षेप का ex से कोण है, और z; तब OM=rer+zez, जहाँ
er=cosθex+sinθey,eθ=−sinθex+cosθey,
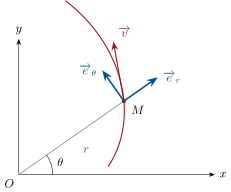
और ez मिलकर स्थानीय आधार(er,eθ,ez) बनाते हैं, जो लांबिक-प्रसामान्य तथा दक्षिणावर्त है और M के साथ चलता है। तल में (z स्थिर) ये ध्रुवीय निर्देशांक(r,θ) हैं।
प्रमेयिका 11.6(स्थानीय आधार के अवकलज)
dtder=θ˙eθ,dtdeθ=−θ˙er,dtdez=0.
उपपत्ति. घटकों को अवकलित कीजिए: der/dt=θ˙(−sinθex+cosθey)=θ˙eθ, और इसी तरह eθ के लिए भी। घूमते हुए एकांक सदिश का अवकलज उस पर लंब होता है, और उसका परिमाण कोणीय दर के बराबर होता है। ∎
प्रमेय 11.7(बेलनाकार निर्देशांकों में वेग और त्वरण)
उपपत्ति. प्रमेयिका की सहायता से OM=rer+zez का अवकलन कीजिए: v=r˙er+rθ˙eθ+z˙ez। फिर से अवकलन कीजिए: r¨er+r˙θ˙eθ+r˙θ˙eθ+rθ¨eθ−rθ˙2er+z¨ez; अब पदों को इकट्ठा कीजिए। ∎
ध्रुवीय निर्देशांक: स्थानीय आधार(er,eθ)M के साथ घूमता है; वेग में एक त्रिज्य भाग r˙ और एक लंबत्रिज्य भाग rθ˙ होता है। यहाँ गतिपथ (लाल) बाहर की ओर सर्पिल बनाता है, अतः r˙>0 है और v वृत्त की स्पर्शरेखा से बाहर की ओर झुका हुआ है।
उपप्रमेय 11.8(वृत्तीय गति)
R त्रिज्या के वृत्त पर (r=R, z=0), कोणीय वेगω=θ˙ के साथ:
v=Rωeθ,a=−Rω2er+Rω˙eθ=−Rv2er+dtdveθ.
एकसमानवृत्तीय गति के लिए (ω अचर) त्वरण विशुद्ध रूप से अभिकेंद्र होता है, जिसका परिमाण v2/R=Rω2 है — यद्यपि चाल अचर रहती है।
उपपत्ति. प्रमेय में r˙=r¨=0 रखिए; v=Rω। ∎
उदाहरण 11.9(दो वृत्त)
कोई कार 20m त्रिज्या के गोलचक्कर को 36km/h (10m/s) पर पार करती है: a=v2/R=5.0m/s2, यानी आधा g, केंद्र की ओर — इतना ही टायरों को देना पड़ता है। चंद्रमा (R=3.84×10⁸m, T=27.3d): ω=2π/T=2.66×10−6rad/s, a=Rω2=2.7×10⁻³m/s2 — पृथ्वी की साठ त्रिज्याओं की दूरी पर 3600 गुना कम, पृथ्वी के पृष्ठ के g के मुक़ाबले; यही तुलना न्यूटन ने की थी (अध्याय 16)।
11.3 गोलीय निर्देशांक
परिभाषा 11.10(गोलीय निर्देशांक)
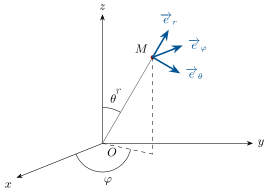
बिंदु M को उसकी दूरी r=OM, सह-अक्षांशθ∈[0,π] (जो OM और ez के बीच का कोण है) तथा दिगंशφ (जो xy तल पर उसके प्रक्षेप का कोण है) नियत करते हैं: OM=rer, जहाँ
er=sinθcosφex+sinθsinφey+cosθez;
eθ (याम्योत्तर की स्पर्शरेखा के अनुदिश, बढ़ते θ की ओर) और eφ (अक्षांश-वृत्त की स्पर्शरेखा के अनुदिश) स्थानीय लांबिक-प्रसामान्य आधार को पूरा करते हैं। पृथ्वी पर θ अक्षांश को 90∘ में से घटाने पर मिलता है और φ देशांतर है।
प्रतिज्ञप्ति 11.11(गोलीय निर्देशांकों में वेग)
v=r˙er+rθ˙eθ+rsinθφ˙eφ.
उपपत्ति.der/dt=θ˙eθ+sinθφ˙eφ: पहला पद याम्योत्तर तल में होने वाला घूर्णन है (ठीक ध्रुवीय स्थिति की तरह), और दूसरा ez के परितः φ˙ दर से होने वाला वह घूर्णन है जिसमें सदिश की अक्ष से दूरी sinθ है। तब v=d(rer)/dt। त्वरण की इस वर्ष आवश्यकता नहीं पड़ेगी। ∎
गोलीय निर्देशांक(r,θ,φ) और उनका स्थानीय आधार: er त्रिज्य दिशा में, eθ याम्योत्तर के अनुदिश (भूगोलक पर दक्षिण की ओर), और eφ अक्षांश-वृत्त के अनुदिश (पूर्व की ओर)।
11.4 फ्रेने आधार
परिभाषा 11.12(वक्ररेखीय भुजांक; फ्रेने आधार)
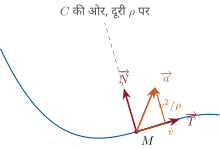
गतिपथ के अनुदिश वक्ररेखीय भुजांकs(t) किसी संदर्भ बिंदु से नापी गई चाप लंबाई है, जिसे बीजीय रूप से गिना जाता है; v=s˙। M पर एकांक स्पर्श सदिश T=dOM/ds बढ़ते s की ओर इंगित करता है; वक्रता त्रिज्याρ>0 और अवतल पक्ष (वक्रता केंद्र) की ओर इंगित करता एकांक अभिलंब सदिश N इस प्रकार परिभाषित हैं:
dsdT=ρ1N.
(T,N) ही फ्रेने आधार है; सरल रेखा पर ρ=∞, और ρ=R उस वृत्त पर जिसकी त्रिज्या R है।
प्रमेय 11.13(फ्रेने आधार में त्वरण)
v=vT,a=dtdvT+ρv2N.
स्पर्शरेखीय घटक dv/dt बताता है कि चाल कितनी तेज़ी से बदल रही है; और अभिलंब घटक v2/ρ, जो सदा वक्रता केंद्र की ओर होता है, यह बताता है कि दिशा कितनी तेज़ी से मुड़ रही है। गति एकसमान है यदि और केवल यदि a⊥v; और वह सरल रेखीय है यदि और केवल यदि a∥v।
उपपत्ति.v=(dOM/ds)(ds/dt)=vT। तब a=v˙T+vdT/dt=v˙T+v(dT/ds)s˙=v˙T+(v2/ρ)N। और dT/ds⊥T इस तथ्य से निकलता है कि T⋅T=1 को अवकलित किया जाए। ∎
किसी वक्र के एक बिंदु पर फ्रेने आधार: T गति के अनुदिश, N वक्रता केंद्र C की ओर। त्वरण दो भागों में बँट जाता है — एक स्पर्शरेखीय भाग v˙T (तेज़ होना या ब्रेक लगना) और एक अभिलंब भाग (v2/ρ)N (मुड़ना)।
उदाहरण 11.14(मोड़ में ब्रेक)
90km/h (25m/s) पर चलती कोई कार 100m त्रिज्या के मोड़ में 2.0m/s2 से ब्रेक लगाती है: aT=−2.0m/s2, aN=625/100=6.25m/s2, a=4+39=6.6m/s2। अभिलंब भाग हावी है: मोड़ सबसे पहले एक मुड़ना है, और टायरों की पकड़ (अगला अध्याय) aT2+aN2 को सीमित करती है, इसीलिए ब्रेक मोड़ से पहले लगाया जाता है।
11.5 कुछ मानक गतियाँ
प्रतिज्ञप्ति 11.15(एकसमान त्वरित सरल रेखीय गति)
किसी अक्ष पर x¨=a अचर हो, और आरंभ x0 तथा v0 से हो, तो v=v0+at, x=x0+v0t+21at2, और v2−v02=2a(x−x0)।
उपपत्ति. दो बार समाकलन कीजिए; पहले दो संबंधों में से t का लोप कीजिए। ∎
प्रतिज्ञप्ति 11.16(कुंडलिनी गति)
r=R, θ=ωt, z=vzt (अचर R, ω, vz): चाल v=R2ω2+vz2 अचर है, त्वरणa=−Rω2er अचर परिमाण का अभिकेंद्र त्वरण है, और वक्रता त्रिज्याρ=v2/a=R(1+vz2/R2ω2)>R है।
उपपत्ति.r˙=0, θ¨=0, z¨=0 के साथ प्रमेय 11.7; गति एकसमान है, अतः a विशुद्ध रूप से अभिलंब है और v2/ρ=Rω2। ∎
प्रतिज्ञप्ति 11.17(सरल आवर्त गति)
x=Acos(ωt+φ): x˙=−Aωsin(ωt+φ), x¨=−ω2x। वेग स्थिति से चौथाई आवर्तकाल आगे रहता है और त्वरण स्थिति के विपरीत होता है; vmax=Aω, amax=Aω2। यह A त्रिज्या और ωकोणीय वेग वाली किसी एकसमान वृत्तीय गति का किसी व्यास पर प्रक्षेप है।
उपपत्ति. अवकलन कीजिए; प्रक्षेप के लिए x=Acosθ लीजिए, जहाँ θ=ωt+φ। ∎
किसी अक्ष या बिंदु के परितः गति (वृत्त, सर्पिल, कक्षाएँ, घूमते चक्र): बेलनाकार/ध्रुवीय; आधार स्वयं चलता है, इसलिए प्रमेय 11.7 का प्रयोग कीजिए, कभी भी भोलेपन से घटकों का अवकलन नहीं।
कोई दिया हुआ वक्र (पटरी, मोड़, पाश) जब चाल का नियम ज्ञात हो: फ्रेने, जो “कितनी तेज़” को “किस ओर” से अलग कर देता है।
चुनाव जो भी हो, v और a तंत्र पर निर्भर सदिश हैं, और कोई परिणाम तभी पूरा है जब तंत्र का नाम भी दिया गया हो।
11.6 अभ्यास
अभ्यास 11.1★
कोई कार विराम से चलना आरंभ करती है, x(t)=2.0t2 (SI मात्रक)। t=3.0s पर वेग और त्वरण; पहले 5s में तय की गई दूरी; 100km/h तक पहुँचने में लगा समय।
हल
हल — अभ्यास 11.1.
v=4.0t: 3.0s पर 12m/s; a=4.0m/s2; x(5)=50m; 100km/h=27.8m/s के लिए t=27.8/4.0=6.9s।
अभ्यास 11.2★
कोई बिंदु किसी तल में r=2.0m और θ=3.0t (rad, SI) के साथ चलता है। ध्रुवीय आधार में v और a, उनके परिमाण, तथा गति की प्रकृति बताइए।
कोई गेंद v0=12m/s से α=40∘ पर फेंकी जाती है; उसके निर्देशांक उदाहरण 11.4 वाले हैं। शिखर तक लगा समय, अधिकतम ऊँचाई, परास, और भूमि पर पहुँचते समय का वेग निकालिए।
हल
हल — अभ्यास 11.4.
v0sinα=7.71m/s, v0cosα=9.19m/s। शिखर t=7.71/9.81=0.79s पर, ऊँचाई 7.712/(2×9.81)=3.0m। परास 2×9.19×0.786=14.5m। भूमि पर: (9.19,−7.71), यानी 12m/s, क्षैतिज से 40∘ नीचे।
अभ्यास 11.5★★
10m/s पर चलता कोई साइकिल-सवार 25m त्रिज्या के मोड़ में घुसता है और 1.0m/s2 से त्वरित होता है। फ्रेने आधार में a और उसका परिमाण दीजिए; उसी मोड़ पर उतने ही त्वरण के 5s बाद क्या होगा?
कोई बिंदु सर्पिल r=bθ, θ=ωt पर चलता है (b, ω अचर)। ध्रुवीय आधार में v, चाल, और a निकालिए। 2r˙θ˙ पद कहाँ से आता है?
हल
हल — अभ्यास 11.6.
r=bωt, r˙=bω, r¨=0, θ˙=ω: v=bωer+bω2teθ, v=bω1+ω2t2; a=−bω3ter+2bω2eθ। 2r˙θ˙ पद के दो बराबर आधे हैं: त्रिज्य वेग की दिशा θ˙ दर से मुड़ती है (जिससे r˙θ˙eθ मिलता है), और बाहर की ओर बढ़ने से लंबत्रिज्य चाल rθ˙ बढ़ जाती है (एक और r˙θ˙)।
v=(2.0×1.0)2+0.52=2.1m/s; a=Rω2=2.0m/s2 अक्ष की ओर; पिच vz×2π/ω=3.1m; ρ=v2/a=4.25/2.0=2.1m>R।
अभ्यास 11.8★★
कोई पिस्टन x=0.10cos(10t) (SI) के अनुसार चलता है। vmax, amax, x, v, a के बीच के कला-संबंध, तथा वे स्थितियाँ बताइए जहाँ ∣v∣ और ∣a∣ सबसे बड़े हैं।
हल
हल — अभ्यास 11.8.
vmax=Aω=1.0m/s; amax=Aω2=10m/s2; vकला में x से चौथाई आवर्तकाल आगे है, और a=−ω2xx के विपरीत है। ∣v∣ सबसे बड़ा x=0 पर होता है, और ∣a∣ चरम बिंदुओं x=±A पर।
अभ्यास 11.9★★
er=cosθex+sinθey से आरंभ करके der/dt और deθ/dt व्युत्पन्न कीजिए, और फिर प्रमेय 11.7 के ध्रुवीय वेग तथा त्वरण।
हल
हल — अभ्यास 11.9.
e˙r=θ˙(−sinθex+cosθey)=θ˙eθ; e˙θ=θ˙(−cosθex−sinθey)=−θ˙er। तब v=r˙er+rθ˙eθ, और गुणनफल-नियम से एक बार और अवकलन करने पर प्रमेय 11.7 का त्वरण मिल जाता है।
अभ्यास 11.10★★★
उदाहरण 11.4 के प्रक्षेप्य के लिए गतिपथ की वक्रता त्रिज्या शिखर पर और प्रक्षेप बिंदु पर निकालिए (g के अभिलंब घटक का प्रयोग कीजिए)। कौन-सी छोटी है, और क्यों?
हल
हल — अभ्यास 11.10.
शिखर: v=v0cosα, aN=g: ρ=v02cos2α/g। प्रक्षेप बिंदु: v=v0, aN=gcosα: ρ=v02/(gcosα)। शिखर वाली त्रिज्या cos3α गुना छोटी है: परवलय वहीं सबसे अधिक मुड़ता है जहाँ वह सबसे धीमा है और जहाँ पूरा g अभिलंब है।
अभ्यास 11.11★★★
R त्रिज्या का कोई पहिया बिना फिसले v चाल से लुढ़कता है; उसकी परिधि के किसी बिंदु के निर्देशांक x=vt−Rsin(vt/R), y=R−Rcos(vt/R) हैं (एक चक्रज)। उसका वेग और त्वरण निकालिए; दिखाइए कि भूमि को छूते समय उसका वेग लुप्त हो जाता है और त्वरण ऊपर की ओर v2/R होता है; शिखर पर उसकी चाल निकालिए।
हल
हल — अभ्यास 11.11.
x˙=v−vcos(vt/R), y˙=vsin(vt/R); x¨=(v2/R)sin(vt/R), y¨=(v2/R)cos(vt/R)। भूमि पर (vt/R=2πn): x˙=y˙=0 और a=(0,v2/R), ऊपर की ओर। शिखर पर (vt/R=π): x˙=2v, y˙=0: चाल 2v।
अभ्यास 11.12★★★
कोई व्यक्ति अचर ω से घूमते किसी चक्र की त्रिज्या के अनुदिश बाहर की ओर चलता है, चक्र के सापेक्ष अचर चाल u से: r=ut, θ=ωt। ध्रुवीय आधार में a निकालिए, दोनों पदों को पहचानिए, और u=1.0m/s, ω=1.0rad/s के लिए t=2.0s पर उनका मान निकालिए। किस पद का भूमि पर चलते व्यक्ति के लिए कोई प्रतिरूप नहीं है?
हल
हल — अभ्यास 11.12.
r¨=0, r˙=u, θ˙=ω: a=−utω2er+2uωeθ। t=2.0s पर: −2.0er+2.0eθ (m/s2)। पहला घूर्णन का अभिकेंद्र पद है; दूसरा, 2r˙θ˙, केवल इसलिए है क्योंकि त्रिज्य दिशा स्वयं घूम रही है — भूमि पर अचर चाल से सीधे चलने में तो कोई त्वरण होता ही नहीं।
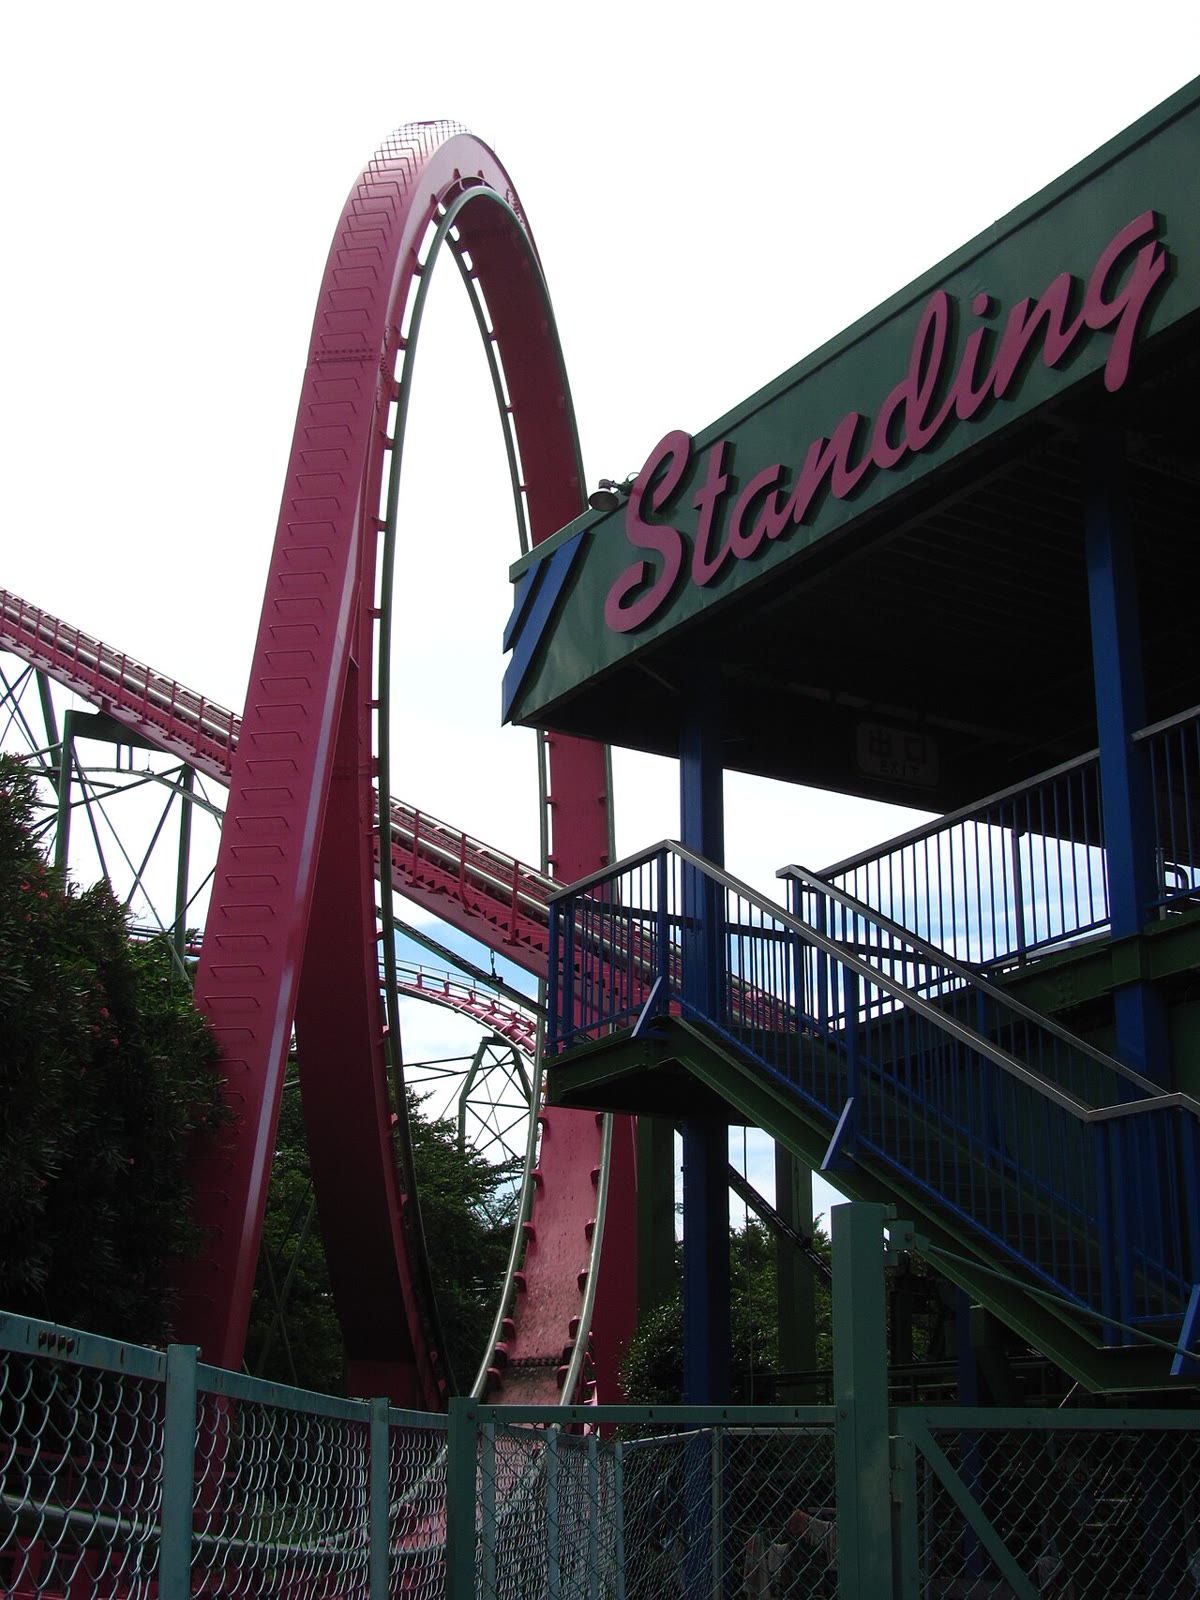
एक ऊर्ध्वाधर पाश (योमिउरीलैंड, टोक्यो): वृत्त नहीं, बल्कि अश्रु-बूँद के आकार का, ताकि वक्रता वहीं सबसे अधिक हो जहाँ चाल सबसे कम है, यानी शिखर पर — यही सप्ताहांत समस्या की ज्यामिति है। छायाचित्र: जेरेमी थॉम्पसन, CC BY 2.0।
11.7 समस्या: झूला-रेलगाड़ी का पाश
समस्या 11.1
सप्ताहांत समस्या — कोई डिब्बी नब्बे किलोमीटर प्रति घंटा की चाल से एक ऊर्ध्वाधर पाश में घुसती है: वह कहाँ धीमी पड़ती है, उसका त्वरण किधर इंगित करता है, सवार कितने g अनुभव करते हैं, और आधुनिक पाश वृत्त क्यों नहीं होते
कोई डिब्बी, जिसे बिंदु M माना गया है, R=10m त्रिज्या और C केंद्र वाले किसी ऊर्ध्वाधर वृत्तीय पाश पर दौड़ती है। उसकी स्थिति उस कोण θ से दी जाती है जो CM और नीचे की ओर की ऊर्ध्वाधर के बीच बनता है (तल पर θ=0 और शिखर पर π)। घर्षण नगण्य है, और चाल का नियम (अध्याय 13 में व्युत्पन्न) यह है:
v2=v02−2gR(1−cosθ),
जहाँ v0=25m/s तल पर की चाल है; g=9.81m/s2।
भाग I — वृत्त पर शुद्धगतिकी।
C पर केंद्रित ध्रुवीय निर्देशांकों में (erC से M की ओर), वृत्त पर की गति के लिए v और a लिखिए।
फ्रेने सदिश T तथा N को er और eθ के पदों में पहचानिए, और वक्रता त्रिज्या भी।
शिखर पर, तथा पार्श्व बिंदुओं θ=π/2 और 3π/2 पर चाल निकालिए।
चाल के नियम का समय के सापेक्ष अवकलन करके दिखाइए कि स्पर्शरेखीय त्वरणaT=−gsinθ है। ऊपर चढ़ते और नीचे उतरते समय उसके चिह्न की व्याख्या कीजिए।
अभिलंब त्वरणaN(θ) व्यक्त कीजिए और उसे तल पर, पार्श्वों पर तथा शिखर पर निकालिए।
चारों बिंदुओं पर a का परिमाण दीजिए, और शिखर पर वह ऊर्ध्वाधर से जो कोण बनाता है वह भी।
किन बिंदुओं पर a, v पर लंब है? और किन पर समांतर?
भाग II — कोणीय दरें और समय।
θ˙ को θ के फलन के रूप में व्यक्त कीजिए और उसे तल पर तथा शिखर पर निकालिए।
दिखाइए कि θ¨=−(g/R)sinθ (यही लोलक का समीकरण है) और उस पर टिप्पणी कीजिए।
तुलना के लिए R लंबाई के सरल लोलक के छोटे दोलनों का आवर्तकाल निकालिए (उदाहरण 1.8 ने उसका रूप दे दिया था; k=2π)।
चारों संदर्भ बिंदुओं की चालों के औसत का प्रयोग करके पाश का एक चक्कर लगाने में लगे समय का आकलन कीजिए।
डिब्बी के पटरी पर बने रहने के लिए शिखर पर न्यूनतम चाल gR है (अगला अध्याय)। क्या वह पूरी होती है? न्यूनतम v0 कितना चाहिए?
भाग III — सवार क्या अनुभव करते हैं। किसी सवार को अनुभव होता प्रति एकांक द्रव्यमान आभासी भार a−g है (यहाँ स्वीकृत, अध्याय 12 में व्युत्पन्न); g के मात्रकों में उसका परिमाण “g-भार” कहलाता है।
तल पर g-भार निकालिए।
शिखर पर उसे निकालिए, और बताइए कि सवार किस ओर दबता है (सीट की ओर या बंधन की ओर)।
पार्श्व बिंदुओं पर उसे निकालिए।
सवार थोड़ी देर के लिए लगभग 4g सह लेते हैं। क्या यह पाश उत्तीर्ण होता है? समस्या कहाँ है?
दिखाइए कि किसी वृत्तीय पाश में, जिसमें प्रवेश की चाल शिखर पार करने भर की ही हो (वहाँ आभासी भार शून्य), तल पर g-भार अनिवार्यतः 6g होता है, चाहे R कुछ भी हो।
भाग IV — क्लोथॉयड पाश। आधुनिक पाश “अश्रु-बूँद” जैसे होते हैं: वक्रता त्रिज्या तल पर बड़ी और शिखर पर छोटी होती है।
a के फ्रेने रूप का प्रयोग करते हुए समझाइए कि पटरी के अनुदिश ρ को बदलने से aN बदल जाता है, जबकि चाल का नियम (जो केवल ऊँचाई पर निर्भर है) नहीं बदलता।
ρतल ऐसा चुनिए कि तल पर g-भार 3g रहे, जब v0=25m/s हो।
शिखर पर ऊँचाई अब भी तल से 2R=20m ऊपर है। ρशिखर ऐसा चुनिए कि वहाँ g-भार 1.5g हो।
किसी क्लोथॉयड की वक्रता चाप लंबाई के समानुपाती होती है, 1/ρ=s/A2। ऐसे किसी प्रवेश-पथ पर, जब चाल लगभग अचर हो, aN समय के साथ किस तरह बढ़ता है, और यह गरदन के लिए वृत्त से (जहाँ प्रवेश पर aN एकाएक कूद जाता है) अधिक कोमल क्यों है?
परिणामी पाश का आकार गुणात्मक रूप से खींचिए और दो वाक्यों में सार दीजिए कि उसने वृत्त की जगह क्यों ले ली।
भाग V — भूमि से देखने पर। भूमि-तल पर रखा कोई कैमरा, जो पाश के तल में उसके केंद्र से 50m दूर है, डिब्बी का पीछा करता है।
जब डिब्बी शिखर पर है और 15m/s से क्षैतिज रूप से चल रही है, तब कैमरे को किस कोणीय दर (rad/s) से घूमना चाहिए? (कैमरे से ली गई ध्रुवीय निर्देशांक-व्यवस्था में।)
अचर दर से घूमता कैमरा एकसमान वृत्तीय गति का पीछा करने में खराब क्यों रहता है?
इस पाश से मिले अध्याय के पाठ का सार दीजिए: किस निर्देशांक-व्यवस्था ने किस प्रश्न का उत्तर दिया।
21.aN=v2/ρ=v2s/A2=v3t/A2: यह शून्य से रैखिक रूप से बढ़ता है — त्वरण के परिवर्तन की दर अचर — न कि वृत्त के प्रवेश पर 0 से v2/R तक एकाएक कूदता है, जिसे गरदन एक चोट की तरह अनुभव करती है।
22. एक अश्रु-बूँद: तल पर चौड़ा और हलके मोड़ वाला, जहाँ डिब्बी तेज़ है; शिखर पर कसा हुआ, जहाँ वह धीमी है। इससे भार पूरे रास्ते 3g के आसपास रहता है और धीरे-धीरे चढ़ता है।
23. दृष्टि-रेखा: क्षैतिज दूरी 50m, ऊँचाई 20m: r=53.9m, उन्नयन β=21.8∘। क्षैतिज वेग का अनुप्रस्थ घटक vsinβ=15×0.371=5.6m/s है; θ˙=5.6/53.9=0.10rad/s।
24. किसी अ-केंद्रीय बिंदु से देखने पर दृष्टि-रेखा की कोणीय दर अचर नहीं रहती (डिब्बी पास हो तो तेज़, दूर हो तो धीमी): अचर दर से घूमता कैमरा डिब्बी से भटक जाता है।
25. वृत्त पर वेग और त्वरण के लिए C पर ध्रुवीय निर्देशांक; “तेज़ होना” बनाम “मुड़ना” के लिए तथा क्लोथॉयड के लिए फ्रेने विभाजन; पीछा करने की दर के लिए कैमरे पर ध्रुवीय निर्देशांक; और चाल के नियम के लिए ऊर्जा (अगले अध्याय)।