সব বই

পেশাদার

1 Markets I: The Ecosystem and Exchange-Traded Marketsবাজার অনলাইনইংরেজি 2 Markets II: Rates, FX and Creditবাজার অনলাইনইংরেজি 3 Markets III: Commodities, Energy and Cryptoবাজার অনলাইনইংরেজি 4 Quantitative Methodsপদ্ধতি অনলাইনইংরেজি 5 Derivatives and Volatilityডেরিভেটিভস অনলাইনইংরেজি 6 Rates, Credit, XVA and Riskসুদহার, ঋণ ও ঝুঁকি অনলাইনইংরেজি 7 Research Craft: Predictors, Backtests, Measurement, Portfoliosগবেষণা অনলাইনইংরেজি 8 Strategies I: Equities and Futuresকৌশল অনলাইনইংরেজি 9 Strategies II: Volatility, Relative Value, Macro and the Bank Desksকৌশল অনলাইনইংরেজি 10 Microstructure and Executionএক্সিকিউশন অনলাইনইংরেজি 11 Market Making and High-Frequency Tradingমার্কেট মেকিং অনলাইনইংরেজি 12 Machine Learning for Marketsমেশিন লার্নিং অনলাইনইংরেজি 13 Low-Latency Softwareপ্রযুক্তি অনলাইনইংরেজি 14 Networks, Hardware and Trading Infrastructureপ্রযুক্তি অনলাইনইংরেজি 15 Research, Data and Risk Platformsপ্রযুক্তি অনলাইনইংরেজি 16 The Desk and the Firmপ্রতিষ্ঠান অনলাইনইংরেজি 17 The Industry: Firms, Roles and Careersক্যারিয়ার অনলাইনইংরেজি 18 Interviews I: Maths, Probability and Speedক্যারিয়ার অনলাইনইংরেজি 19 Interviews II: Markets, Trading Games and the Final Roundক্যারিয়ার অনলাইনইংরেজি 20 Interviews III: Codeক্যারিয়ার অনলাইনইংরেজি
অ্যাপ পরিচিতি Coach সাইন ইন পড়া শুরু করো

বইগুলো এখনো বাংলা ভাষায় পাওয়া যায় না — العربية সংস্করণ দেখানো হচ্ছে।

الفيزياء · পরিভাষা

الجسم الصلب؛ الدوران حول محور ثابت কী?

تعريف 19.9 الفيزياء الجامعية — السنة الأولى · অধ্যায় 19 — جمل النقاط؛ مدخل إلى الأجسام الصلبة

الجسم الصلب جملة تحافظ نقاطها على أبعاد متبادلة ثابتة. وإذا دار حول محور Δ\Delta ثابت في المرجع، وصف كل نقطة دائرة مركزها على Δ\Delta بالسرعة الزاوية نفسها ω=θ˙\omega = \dot\theta؛ ولنقطة تبعد rir_i عن المحور السرعة riωr_i\omega.

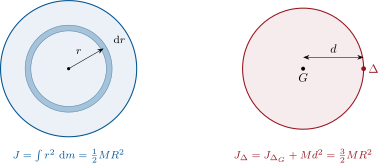
يسارًا: عزم عطالة قرص، مجموعًا حلقةً حلقةً. ويمينًا: مبرهنة هويغنس — حول محور يمرّ بحافة قرص، مواز للمحور المارّ بمركزه، يكون J = 1/2 MR2 + MR2.
يسارًا: عزم عطالة قرص، مجموعًا حلقةً حلقةً. ويمينًا: مبرهنة هويغنس — حول محور يمرّ بحافة قرص، مواز للمحور المارّ بمركزه، يكون J=12MR2+MR2J = \tfrac12 MR^2 + MR^2.
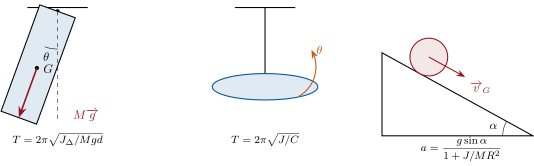
ثلاثة أجسام صلبة في حركة: بندول مركّب يتأرجح حول مفصل (بعزم الوزن حول المحور)، وبندول فتل (بعزم السلك)، وجسم صلب يتدحرج دون انزلاق على منحدر — وكلما كبر J/MR2 تدحرج أبطأ.
ثلاثة أجسام صلبة في حركة: بندول مركّب يتأرجح حول مفصل (بعزم الوزن حول المحور)، وبندول فتل (بعزم السلك)، وجسم صلب يتدحرج دون انزلاق على منحدر — وكلما كبر J/MR2J/MR^2 تدحرج أبطأ.

উদাহরণ

مثال 19.12 (البندول المركّب؛ بندول الفتل)

جسم صلب كتلته MM يدور حول محور أفقي على بعد dd من GG: عزم الوزن هو −Mgdsin⁡θ-Mgd\sin\theta، ومنه JΔθ¨=−Mgdsin⁡θJ_\Delta\ddot\theta = -Mgd\sin\theta، وللتأرجحات الصغيرة الدور

T=2πJΔMgd,T = 2\pi\sqrt{\frac{J_\Delta}{Mgd}} ,

وهو دور بندول بسيط طوله JΔ/MdJ_\Delta/Md — ومن أجل قضيب منتظم مفصَّل عند أحد طرفيه، 2L/32L/3. وقرص معلّق بسلك ثابت فتله CC (وعزمه المعيد −Cθ-C\theta): Jθ¨=−CθJ\ddot\theta = -C\theta و T=2πJ/CT = 2\pi\sqrt{J/C} — وهو ميزان الفتل الذي قاس GG وقانون كولون.

প্রসঙ্গসহ পড়ো ←