Tous les livres

Professionnel

Applis À propos Coach Connexion Commencer la lecture

Physique · Glossaire

Qu'est-ce que « Coordonnées cylindriques et base locale » ?

Définition 11.5 Physique universitaire — 1re année · Chapitre 11 — Cinématique du point

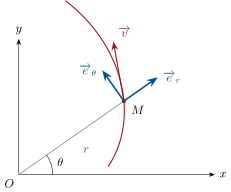
Le point MM est repéré par r≥0r \geq 0 (distance à l’axe zz), l’angle θ\theta que fait sa projection sur le plan xyxy avec e→x\vect e_x, et zz : OM→=r e→r+z e→z\vect{OM} = r\,\vect e_r + z\,\vect e_z, où

e→r=cos⁡θ e→x+sin⁡θ e→y,e→θ=−sin⁡θ e→x+cos⁡θ e→y,\vect e_r = \cos\theta\,\vect e_x + \sin\theta\,\vect e_y, \qquad \vect e_\theta = -\sin\theta\,\vect e_x + \cos\theta\,\vect e_y,

et e→z\vect e_z forment la base locale (e→r,e→θ,e→z)(\vect e_r, \vect e_\theta, \vect e_z), orthonormée directe, qui se déplace avec MM. Dans le plan (zz fixé), ce sont les coordonnées polaires (r,θ)(r, \theta).

Coordonnées polaires : la base locale ( e_r, e_ ) tourne avec M ; la vitesse a une composante radiale r et une composante orthoradiale r. Ici la trajectoire (en rouge) s’enroule vers l’extérieur, donc r > 0 et v s’écarte de la tangente au cercle vers l’extérieur.
Coordonnées polaires : la base locale (e→r,e→θ)(\vect e_r, \vect e_\theta) tourne avec MM ; la vitesse a une composante radiale r˙\dot r et une composante orthoradiale rθ˙r\dot\theta. Ici la trajectoire (en rouge) s’enroule vers l’extérieur, donc r˙>0\dot r > 0 et v→\vect v s’écarte de la tangente au cercle vers l’extérieur.
Lire dans le chapitre →