সব বই

পেশাদার

1 Markets I: The Ecosystem and Exchange-Traded Marketsবাজার অনলাইনইংরেজি 2 Markets II: Rates, FX and Creditবাজার অনলাইনইংরেজি 3 Markets III: Commodities, Energy and Cryptoবাজার অনলাইনইংরেজি 4 Quantitative Methodsপদ্ধতি অনলাইনইংরেজি 5 Derivatives and Volatilityডেরিভেটিভস অনলাইনইংরেজি 6 Rates, Credit, XVA and Riskসুদহার, ঋণ ও ঝুঁকি অনলাইনইংরেজি 7 Research Craft: Predictors, Backtests, Measurement, Portfoliosগবেষণা অনলাইনইংরেজি 8 Strategies I: Equities and Futuresকৌশল অনলাইনইংরেজি 9 Strategies II: Volatility, Relative Value, Macro and the Bank Desksকৌশল অনলাইনইংরেজি 10 Microstructure and Executionএক্সিকিউশন অনলাইনইংরেজি 11 Market Making and High-Frequency Tradingমার্কেট মেকিং অনলাইনইংরেজি 12 Machine Learning for Marketsমেশিন লার্নিং অনলাইনইংরেজি 13 Low-Latency Softwareপ্রযুক্তি অনলাইনইংরেজি 14 Networks, Hardware and Trading Infrastructureপ্রযুক্তি অনলাইনইংরেজি 15 Research, Data and Risk Platformsপ্রযুক্তি অনলাইনইংরেজি 16 The Desk and the Firmপ্রতিষ্ঠান অনলাইনইংরেজি 17 The Industry: Firms, Roles and Careersক্যারিয়ার অনলাইনইংরেজি 18 Interviews I: Maths, Probability and Speedক্যারিয়ার অনলাইনইংরেজি 19 Interviews II: Markets, Trading Games and the Final Roundক্যারিয়ার অনলাইনইংরেজি 20 Interviews III: Codeক্যারিয়ার অনলাইনইংরেজি
অ্যাপ পরিচিতি Coach সাইন ইন পড়া শুরু করো

বইগুলো এখনো বাংলা ভাষায় পাওয়া যায় না — हिन्दी সংস্করণ দেখানো হচ্ছে।

भौतिकी · পরিভাষা

बिना फिसले लुढ़कना কী?

परिभाषा 1.4 विश्वविद्यालय भौतिकी — वर्ष 2 · অধ্যায় 1 — दृढ़ पिंड की यांत्रिकी

दो ठोस S1S_1 और S2S_2 किसी बिंदु II पर स्पर्श करते हैं। S1S_1 का S2S_2 पर सर्पण वेग v→सर्पण=v→I∈S1−v→I∈S2\vect v_{\text{सर्पण}} = \vect v_{I \in S_1} - \vect v_{I \in S_2} है, अर्थात् उन दो भौतिक बिंदुओं के वेगों का अंतर जो इस क्षण II पर संपाती हैं। S1S_1 उस दशा में S2S_2 पर बिना फिसले लुढ़कता है जब v→सर्पण=0→\vect v_{\text{सर्पण}} = \vect 0 हो। स्थिर धरातल पर बिना फिसले लुढ़कते RR त्रिज्या के पहिये के लिए, जिसके केंद्र का वेग vGv_G और कोणीय वेग ω\omega है, यह प्रतिबंध vG=Rωv_G = R\omega बनता है (चिह्न ऐसे चुने गए हैं कि दाईं ओर लुढ़कता पहिया दक्षिणावर्त घूमे)।
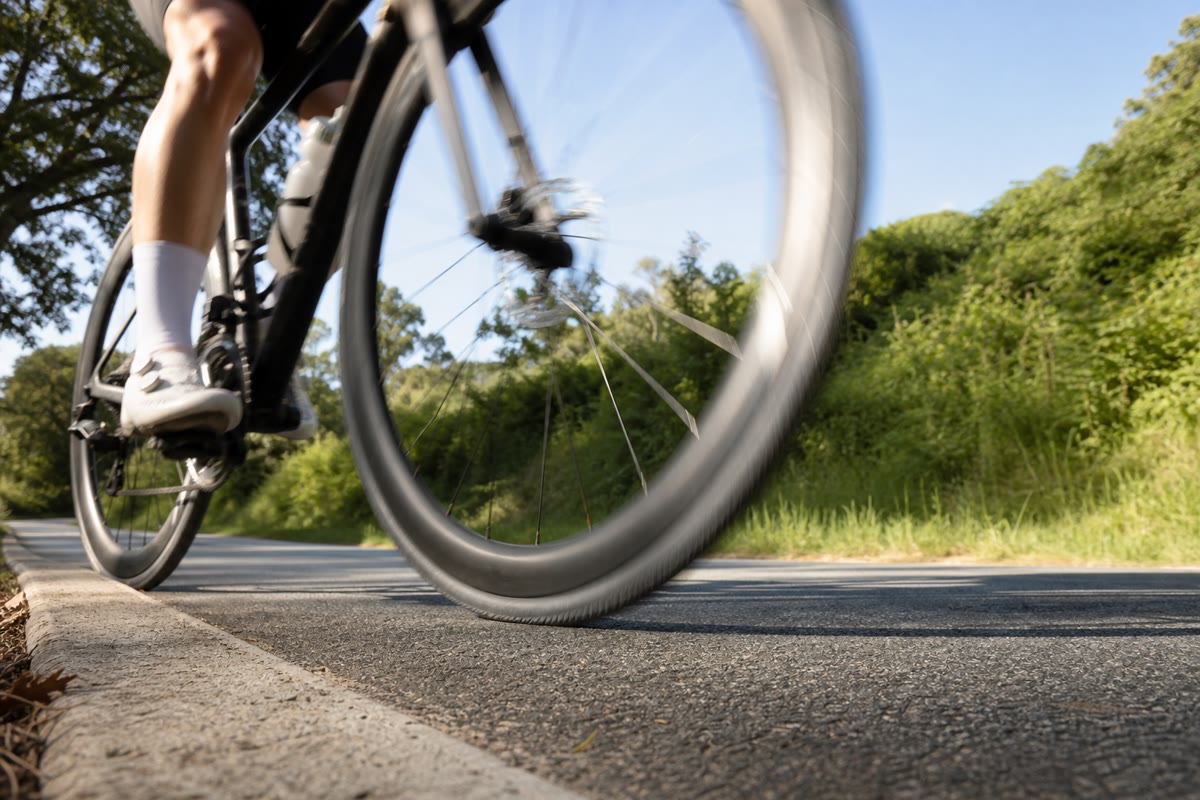
धीमे शटर से पकड़ा गया पहिया: सड़क के पास की तीलियाँ, जो लगभग विरामावस्था में हैं, स्पष्ट रहती हैं; ऊपर की तीलियाँ, जो साइकिल से दुगुनी चाल से चल रही हैं, धुँधली हो जाती हैं।
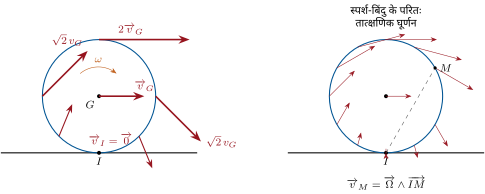
बिना फिसले लुढ़कता पहिया। बाएँ: कुछ बिंदुओं के वेग — स्पर्श-बिंदु I पर शून्य, केंद्र पर v_G = R, शिखर पर 2v_G। दाएँ: हर वेग उस रेखाखंड के लंबवत है जो बिंदु को I से जोड़ता है और उसकी लंबाई के अनुपाती है: अर्थात् हर क्षण पहिया अपने स्पर्श-बिंदु के परितः घूमता है।
बिना फिसले लुढ़कता पहिया। बाएँ: कुछ बिंदुओं के वेग — स्पर्श-बिंदु II पर शून्य, केंद्र पर vG=Rωv_G = R\omega, शिखर पर 2vG2v_G। दाएँ: हर वेग उस रेखाखंड के लंबवत है जो बिंदु को II से जोड़ता है और उसकी लंबाई के अनुपाती है: अर्थात् हर क्षण पहिया अपने स्पर्श-बिंदु के परितः घूमता है।

উদাহরণ

उदाहरण 1.5 (लुढ़कते पहिये का वेग क्षेत्र)

लुढ़कते पहिये के लिए v→M=Ω→∧IM→\vect v_M = \vect\Omega\wedge\vect{IM}: अर्थात् हर क्षण पहिया अपने स्पर्श-बिंदु के परितः घूमता है। स्पर्श-बिंदु विरामावस्था में है, केंद्र v=Rωv = R\omega से चलता है, शिखर 2v2v से, और hh ऊँचाई पर नेमि का बिंदु ω2Rh\omega\sqrt{2Rh} चाल से चलता है, और वह भी IM→\vect{IM} के लंबवत। वाल्व चक्रज खींचता है; चलनी से उछला पत्थर नेमि-बिंदु की चाल से, अर्थात् 2v2v तक की चाल से, निकलता है — इसीलिए ट्रकों के मडगार्ड मायने रखते हैं।

প্রসঙ্গসহ পড়ো →