সব বই

পেশাদার

1 Markets I: The Ecosystem and Exchange-Traded Marketsবাজার অনলাইনইংরেজি 2 Markets II: Rates, FX and Creditবাজার অনলাইনইংরেজি 3 Markets III: Commodities, Energy and Cryptoবাজার অনলাইনইংরেজি 4 Quantitative Methodsপদ্ধতি অনলাইনইংরেজি 5 Derivatives and Volatilityডেরিভেটিভস অনলাইনইংরেজি 6 Rates, Credit, XVA and Riskসুদহার, ঋণ ও ঝুঁকি অনলাইনইংরেজি 7 Research Craft: Predictors, Backtests, Measurement, Portfoliosগবেষণা অনলাইনইংরেজি 8 Strategies I: Equities and Futuresকৌশল অনলাইনইংরেজি 9 Strategies II: Volatility, Relative Value, Macro and the Bank Desksকৌশল অনলাইনইংরেজি 10 Microstructure and Executionএক্সিকিউশন অনলাইনইংরেজি 11 Market Making and High-Frequency Tradingমার্কেট মেকিং অনলাইনইংরেজি 12 Machine Learning for Marketsমেশিন লার্নিং অনলাইনইংরেজি 13 Low-Latency Softwareপ্রযুক্তি অনলাইনইংরেজি 14 Networks, Hardware and Trading Infrastructureপ্রযুক্তি অনলাইনইংরেজি 15 Research, Data and Risk Platformsপ্রযুক্তি অনলাইনইংরেজি 16 The Desk and the Firmপ্রতিষ্ঠান অনলাইনইংরেজি 17 The Industry: Firms, Roles and Careersক্যারিয়ার অনলাইনইংরেজি 18 Interviews I: Maths, Probability and Speedক্যারিয়ার অনলাইনইংরেজি 19 Interviews II: Markets, Trading Games and the Final Roundক্যারিয়ার অনলাইনইংরেজি 20 Interviews III: Codeক্যারিয়ার অনলাইনইংরেজি
অ্যাপ পরিচিতি Coach সাইন ইন পড়া শুরু করো

বইগুলো এখনো বাংলা ভাষায় পাওয়া যায় না — Bahasa Indonesia সংস্করণ দেখানো হচ্ছে।

Fisika · পরিভাষা

Absis lengkung; basis Frenet কী?

Definisi 11.12 Fisika Universitas — Tahun 1 · অধ্যায় 11 — Kinematika Titik

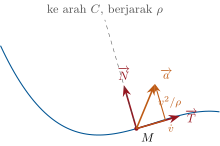
Sepanjang sebuah lintasan, absis lengkung s(t)s(t) adalah panjang busur dari sebuah titik acuan, yang dihitung secara aljabar; v=s˙v = \dot s. Di MM, vektor singgung satuan T→= ⁣dOM→/ ⁣ds\vect T = \dd\vect{OM}/\dd s menunjuk ke arah ss yang menaik; jari-jari kelengkungan ρ>0\rho > 0 dan vektor normal satuan N→\vect N, yang menunjuk ke sisi cekungnya (pusat kelengkungannya), didefinisikan oleh

 ⁣dT→ ⁣ds=1ρ N→.\frac{\dd\vect T}{\dd s} = \frac{1}{\rho}\,\vect N .

(T→,N→)(\vect T, \vect N) adalah basis Frenet; ρ=∞\rho = \infty pada garis lurus, dan ρ=R\rho = R pada lingkaran berjari-jari RR.

Basis Frenet pada sebuah titik kurva: T searah geraknya, N ke arah pusat kelengkungannya C. Percepatannya terbelah menjadi bagian tangensial v T (mempercepat atau mengerem) dan bagian normal (v2/ ) N (berbelok).
Basis Frenet pada sebuah titik kurva: T→\vect T searah geraknya, N→\vect N ke arah pusat kelengkungannya CC. Percepatannya terbelah menjadi bagian tangensial v˙T→\dot v\vect T (mempercepat atau mengerem) dan bagian normal (v2/ρ)N→(v^2/\rho)\vect N (berbelok).
প্রসঙ্গসহ পড়ো →