সব বই

পেশাদার

1 Markets I: The Ecosystem and Exchange-Traded Marketsবাজার অনলাইনইংরেজি 2 Markets II: Rates, FX and Creditবাজার অনলাইনইংরেজি 3 Markets III: Commodities, Energy and Cryptoবাজার অনলাইনইংরেজি 4 Quantitative Methodsপদ্ধতি অনলাইনইংরেজি 5 Derivatives and Volatilityডেরিভেটিভস অনলাইনইংরেজি 6 Rates, Credit, XVA and Riskসুদহার, ঋণ ও ঝুঁকি অনলাইনইংরেজি 7 Research Craft: Predictors, Backtests, Measurement, Portfoliosগবেষণা অনলাইনইংরেজি 8 Strategies I: Equities and Futuresকৌশল অনলাইনইংরেজি 9 Strategies II: Volatility, Relative Value, Macro and the Bank Desksকৌশল অনলাইনইংরেজি 10 Microstructure and Executionএক্সিকিউশন অনলাইনইংরেজি 11 Market Making and High-Frequency Tradingমার্কেট মেকিং অনলাইনইংরেজি 12 Machine Learning for Marketsমেশিন লার্নিং অনলাইনইংরেজি 13 Low-Latency Softwareপ্রযুক্তি অনলাইনইংরেজি 14 Networks, Hardware and Trading Infrastructureপ্রযুক্তি অনলাইনইংরেজি 15 Research, Data and Risk Platformsপ্রযুক্তি অনলাইনইংরেজি 16 The Desk and the Firmপ্রতিষ্ঠান অনলাইনইংরেজি 17 The Industry: Firms, Roles and Careersক্যারিয়ার অনলাইনইংরেজি 18 Interviews I: Maths, Probability and Speedক্যারিয়ার অনলাইনইংরেজি 19 Interviews II: Markets, Trading Games and the Final Roundক্যারিয়ার অনলাইনইংরেজি 20 Interviews III: Codeক্যারিয়ার অনলাইনইংরেজি
অ্যাপ পরিচিতি Coach সাইন ইন পড়া শুরু করো

বইগুলো এখনো বাংলা ভাষায় পাওয়া যায় না — Français সংস্করণ দেখানো হচ্ছে।

Physique · পরিভাষা

Moment en un point ; par rapport à un axe কী?

Définition 15.1 Physique universitaire — 1re année · অধ্যায় 15 — Moment cinétique

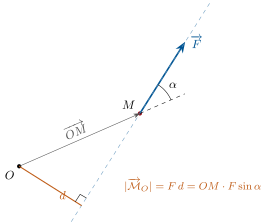
Le moment (ou couple) en un point OO d’une force F→\vect F appliquée en MM est le vecteur

M→O(F→)=OM→∧F→(N m),\vect{\mathcal M}_O(\vect F) = \vect{OM}\wedge\vect F \qquad (\mathrm{N}\,\mathrm{m}),

perpendiculaire au plan de OM→\vect{OM} et F→\vect F, de norme OM⋅Fsin⁡α=F dOM\cdot F\sin\alpha = F\,d, où dd — le bras de levier — est la distance de OO à la droite d’action de F→\vect F. Le moment par rapport à un axe orienté Δ\Delta (de vecteur unitaire e→Δ\vect e_\Delta) passant par OO est le scalaire MΔ=M→O⋅e→Δ\mathcal M_\Delta = \vect{\mathcal M}_O\cdot\vect e_\Delta, indépendant du choix de OO sur Δ\Delta ; il est nul si F→\vect F est parallèle à Δ\Delta ou la rencontre. Deux forces opposées portées par des droites d’action différentes forment un couple de forces, dont le moment F→∧AB→\vect F\wedge\vect{AB} est le même en tout point.

Le moment de F en O : le produit vectoriel OM F, de norme F\,d où d est la distance de O à la droite d’action (le bras de levier), dirigé perpendiculairement à la figure — ici vers le lecteur.
Le moment de F→\vect F en OO : le produit vectoriel OM→∧F→\vect{OM}\wedge\vect F, de norme F dF\,d où dd est la distance de OO à la droite d’action (le bras de levier), dirigé perpendiculairement à la figure — ici vers le lecteur.

উদাহরণ

Exemple 15.2 (La porte)

Une poussée de 20 N20\,\mathrm{N} perpendiculaire à une porte, à 0.80 m0.80\,\mathrm{m} des gonds, a un moment de 16 N m16\,\mathrm{N}\,\mathrm{m} par rapport à l’axe des gonds ; la même poussée à 0.10 m0.10\,\mathrm{m}, 2 N m2\,\mathrm{N}\,\mathrm{m} ; dans le plan de la porte (droite d’action passant par les gonds), zéro. La réaction des gonds eux-mêmes, qui rencontre l’axe, n’a pas de moment par rapport à lui : c’est ce qui fait de l’axe l’endroit naturel où prendre les moments.

Exemple 15.6 (Le pendule par les moments)

Pendule simple, axe Δ\Delta passant par le point de suspension et perpendiculaire au plan d’oscillation : LΔ=mℓ2θ˙L_\Delta = m\ell^2\dot\theta ; la tension rencontre l’axe (moment nul), le moment du poids vaut −mgℓsin⁡θ-mg\ell\sin\theta (bras de levier ℓsin⁡θ\ell\sin\theta, effet de rappel). Le théorème donne mℓ2θ¨=−mgℓsin⁡θm\ell^2\ddot\theta = -mg\ell\sin\theta, l’équation de l’Exemple 12.12 sans jamais écrire la tension — c’est le principal avantage des moments : les forces qui passent par l’axe disparaissent.

Exemple 15.10 (La patineuse)

Bras écartés, le corps d’une patineuse a J≈4 kg m2J \approx 4\,\mathrm{kg}\,\mathrm{m}^{2} plus deux bras de 3 kg3\,\mathrm{kg} à 0.8 m0.8\,\mathrm{m} : J1=4+2×3×0.64=7.8 kg m2J_1 = 4 + 2 \times 3 \times 0.64 = 7.8\,\mathrm{kg}\,\mathrm{m}^{2}. Bras ramenés (0.2 m0.2\,\mathrm{m}) : J2=4.2 kg m2J_2 = 4.2\,\mathrm{kg}\,\mathrm{m}^{2}. La réaction de la glace et le poids n’ont pas de moment par rapport à l’axe vertical : JωJ\omega se conserve et la vitesse de rotation croît de J1/J2=1.85J_1/J_2 = 1.85 — de 22 à 3.73.7 tours par seconde — tandis que l’énergie cinétique croît du même facteur, payée par les muscles qui ramènent les bras.

প্রসঙ্গসহ পড়ো →