 Coach
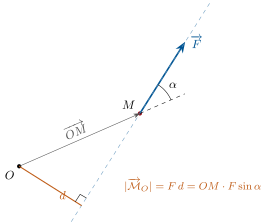
Le moment (ou couple) en un point d’une force appliquée en est le vecteur
perpendiculaire au plan de et , de norme , où — le bras de levier — est la distance de à la droite d’action de . Le moment par rapport à un axe orienté (de vecteur unitaire ) passant par est le scalaire , indépendant du choix de sur ; il est nul si est parallèle à ou la rencontre. Deux forces opposées portées par des droites d’action différentes forment un couple de forces, dont le moment est le même en tout point.
示例
Exemple 15.2 (La porte)
Une poussée de perpendiculaire à une porte, à des gonds, a un moment de par rapport à l’axe des gonds ; la même poussée à , ; dans le plan de la porte (droite d’action passant par les gonds), zéro. La réaction des gonds eux-mêmes, qui rencontre l’axe, n’a pas de moment par rapport à lui : c’est ce qui fait de l’axe l’endroit naturel où prendre les moments.
Exemple 15.6 (Le pendule par les moments)
Pendule simple, axe passant par le point de suspension et perpendiculaire au plan d’oscillation : ; la tension rencontre l’axe (moment nul), le moment du poids vaut (bras de levier , effet de rappel). Le théorème donne , l’équation de l’Exemple 12.12 sans jamais écrire la tension — c’est le principal avantage des moments : les forces qui passent par l’axe disparaissent.
Exemple 15.10 (La patineuse)
Bras écartés, le corps d’une patineuse a plus deux bras de à : . Bras ramenés () : . La réaction de la glace et le poids n’ont pas de moment par rapport à l’axe vertical : se conserve et la vitesse de rotation croît de — de à tours par seconde — tandis que l’énergie cinétique croît du même facteur, payée par les muscles qui ramènent les bras.