সব বই

পেশাদার

1 Markets I: The Ecosystem and Exchange-Traded Marketsবাজার অনলাইনইংরেজি 2 Markets II: Rates, FX and Creditবাজার অনলাইনইংরেজি 3 Markets III: Commodities, Energy and Cryptoবাজার অনলাইনইংরেজি 4 Quantitative Methodsপদ্ধতি অনলাইনইংরেজি 5 Derivatives and Volatilityডেরিভেটিভস অনলাইনইংরেজি 6 Rates, Credit, XVA and Riskসুদহার, ঋণ ও ঝুঁকি অনলাইনইংরেজি 7 Research Craft: Predictors, Backtests, Measurement, Portfoliosগবেষণা অনলাইনইংরেজি 8 Strategies I: Equities and Futuresকৌশল অনলাইনইংরেজি 9 Strategies II: Volatility, Relative Value, Macro and the Bank Desksকৌশল অনলাইনইংরেজি 10 Microstructure and Executionএক্সিকিউশন অনলাইনইংরেজি 11 Market Making and High-Frequency Tradingমার্কেট মেকিং অনলাইনইংরেজি 12 Machine Learning for Marketsমেশিন লার্নিং অনলাইনইংরেজি 13 Low-Latency Softwareপ্রযুক্তি অনলাইনইংরেজি 14 Networks, Hardware and Trading Infrastructureপ্রযুক্তি অনলাইনইংরেজি 15 Research, Data and Risk Platformsপ্রযুক্তি অনলাইনইংরেজি 16 The Desk and the Firmপ্রতিষ্ঠান অনলাইনইংরেজি 17 The Industry: Firms, Roles and Careersক্যারিয়ার অনলাইনইংরেজি 18 Interviews I: Maths, Probability and Speedক্যারিয়ার অনলাইনইংরেজি 19 Interviews II: Markets, Trading Games and the Final Roundক্যারিয়ার অনলাইনইংরেজি 20 Interviews III: Codeক্যারিয়ার অনলাইনইংরেজি
অ্যাপ পরিচিতি Coach সাইন ইন পড়া শুরু করো

বইগুলো এখনো বাংলা ভাষায় পাওয়া যায় না — Français সংস্করণ দেখানো হচ্ছে।

Physique · পরিভাষা

Vitesse et accélération কী?

Définition 11.2 Physique universitaire — 1re année · অধ্যায় 11 — Cinématique du point

La vitesse et l’accélération de MM dans le référentiel sont

v→= ⁣dOM→ ⁣dt,a→= ⁣dv→ ⁣dt= ⁣d2OM→ ⁣dt2,\vect v = \frac{\dd\vect{OM}}{\dd t}, \qquad \vect a = \frac{\dd\vect v}{\dd t} = \frac{\dd^2\vect{OM}}{\dd t^2},

dérivées de fonctions vectorielles : la dérivée d’un vecteur s’obtient en dérivant ses composantes dans une base fixe dans le référentiel. La vitesse est tangente à la trajectoire et orientée dans le sens du mouvement ; sa norme vv est la valeur de la vitesse. Unités : m/s\mathrm{m}/\mathrm{s}, m/s2\mathrm{m}/\mathrm{s}^{2}.

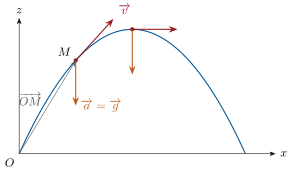
La parabole d’un projectile : la vitesse est tangente à la trajectoire et tourne, l’accélération g est constante. Au sommet, vitesse et accélération sont perpendiculaires : la valeur de la vitesse est momentanément stationnaire alors que sa direction change encore.
La parabole d’un projectile : la vitesse est tangente à la trajectoire et tourne, l’accélération g→\vect g est constante. Au sommet, vitesse et accélération sont perpendiculaires : la valeur de la vitesse est momentanément stationnaire alors que sa direction change encore.

উদাহরণ

Exemple 11.4 (Projectile)

Lancée de OO à la vitesse v0v_0 sous un angle α\alpha au-dessus de l’horizontale, une balle a pour coordonnées (dynamique : chapitre suivant) x=v0cos⁡α tx = v_0\cos\alpha\,t, z=v0sin⁡α t−12gt2z = v_0\sin\alpha\,t - \tfrac12 gt^2. Alors v→=v0cos⁡α e→x+(v0sin⁡α−gt)e→z\vect v = v_0\cos\alpha\,\vect e_x + (v_0\sin\alpha - gt)\vect e_z et a→=−ge→z\vect a = -g\vect e_z : l’accélération est constante tandis que la vitesse tourne ; au sommet (z˙=0\dot z = 0, t=v0sin⁡α/gt = v_0\sin\alpha/g) la vitesse est horizontale et l’accélération lui est perpendiculaire. En éliminant tt : z=xtan⁡α−gx2/(2v02cos⁡2α)z = x\tan\alpha - gx^2/(2v_0^2\cos^2\alpha), une parabole.

প্রসঙ্গসহ পড়ো →