সব বই

পেশাদার

1 Markets I: The Ecosystem and Exchange-Traded Marketsবাজার অনলাইনইংরেজি 2 Markets II: Rates, FX and Creditবাজার অনলাইনইংরেজি 3 Markets III: Commodities, Energy and Cryptoবাজার অনলাইনইংরেজি 4 Quantitative Methodsপদ্ধতি অনলাইনইংরেজি 5 Derivatives and Volatilityডেরিভেটিভস অনলাইনইংরেজি 6 Rates, Credit, XVA and Riskসুদহার, ঋণ ও ঝুঁকি অনলাইনইংরেজি 7 Research Craft: Predictors, Backtests, Measurement, Portfoliosগবেষণা অনলাইনইংরেজি 8 Strategies I: Equities and Futuresকৌশল অনলাইনইংরেজি 9 Strategies II: Volatility, Relative Value, Macro and the Bank Desksকৌশল অনলাইনইংরেজি 10 Microstructure and Executionএক্সিকিউশন অনলাইনইংরেজি 11 Market Making and High-Frequency Tradingমার্কেট মেকিং অনলাইনইংরেজি 12 Machine Learning for Marketsমেশিন লার্নিং অনলাইনইংরেজি 13 Low-Latency Softwareপ্রযুক্তি অনলাইনইংরেজি 14 Networks, Hardware and Trading Infrastructureপ্রযুক্তি অনলাইনইংরেজি 15 Research, Data and Risk Platformsপ্রযুক্তি অনলাইনইংরেজি 16 The Desk and the Firmপ্রতিষ্ঠান অনলাইনইংরেজি 17 The Industry: Firms, Roles and Careersক্যারিয়ার অনলাইনইংরেজি 18 Interviews I: Maths, Probability and Speedক্যারিয়ার অনলাইনইংরেজি 19 Interviews II: Markets, Trading Games and the Final Roundক্যারিয়ার অনলাইনইংরেজি 20 Interviews III: Codeক্যারিয়ার অনলাইনইংরেজি
অ্যাপ পরিচিতি Coach সাইন ইন পড়া শুরু করো

বইগুলো এখনো বাংলা ভাষায় পাওয়া যায় না — Nederlands সংস্করণ দেখানো হচ্ছে।

Natuurkunde · পরিভাষা

Snelheid en versnelling কী?

Definitie 11.2 Universitaire natuurkunde — jaar 1 · অধ্যায় 11 — Kinematica van een punt

De snelheid en de versnelling van MM in het stelsel zijn

v→= ⁣dOM→ ⁣dt,a→= ⁣dv→ ⁣dt= ⁣d2OM→ ⁣dt2,\vect v = \frac{\dd\vect{OM}}{\dd t}, \qquad \vect a = \frac{\dd\vect v}{\dd t} = \frac{\dd^2\vect{OM}}{\dd t^2},

afgeleiden van vectorfuncties: de afgeleide van een vector krijgt men door zijn componenten af te leiden in een basis die vast ligt in het stelsel. De snelheidsvector raakt aan de baan en wijst met de beweging mee; zijn norm vv is de baansnelheid. Eenheden: m/s\mathrm{m}/\mathrm{s}, m/s2\mathrm{m}/\mathrm{s}^{2}.

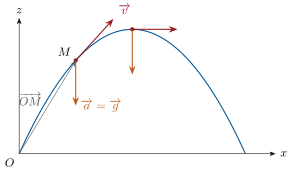
De parabool van een worp: de snelheid raakt aan de baan en draait, de versnelling g is constant. In het hoogste punt staan snelheid en versnelling loodrecht op elkaar: de baansnelheid is even stationair terwijl de richting nog verandert.
De parabool van een worp: de snelheid raakt aan de baan en draait, de versnelling g→\vect g is constant. In het hoogste punt staan snelheid en versnelling loodrecht op elkaar: de baansnelheid is even stationair terwijl de richting nog verandert.

উদাহরণ

Voorbeeld 11.4 (Worp)

Vanuit OO afgeschoten met snelheid v0v_0 onder een hoek α\alpha boven de horizontaal heeft een bal de coördinaten (dynamica, volgend hoofdstuk) x=v0cos⁡α tx = v_0\cos\alpha\,t, z=v0sin⁡α t−12gt2z = v_0\sin\alpha\,t - \tfrac12 gt^2. Dan is v→=v0cos⁡α e→x+(v0sin⁡α−gt)e→z\vect v = v_0\cos\alpha\,\vect e_x + (v_0\sin\alpha - gt)\vect e_z, a→=−ge→z\vect a = -g\vect e_z: de versnelling is constant terwijl de snelheid draait; in het hoogste punt (z˙=0\dot z = 0, t=v0sin⁡α/gt = v_0\sin\alpha/g) is de snelheid horizontaal en staat de versnelling er loodrecht op. tt elimineren geeft z=xtan⁡α−gx2/(2v02cos⁡2α)z = x\tan\alpha - gx^2/(2v_0^2\cos^2\alpha), een parabool.

প্রসঙ্গসহ পড়ো →