全部书籍

专业

应用 关于 Coach 登录 开始阅读

书籍暂未推出简体中文版——当前显示 Nederlands 版。

Natuurkunde · 术语表

什么是 Snelheid en versnelling?

Definitie 11.2 Universitaire natuurkunde — jaar 1 · 第 11 章 — Kinematica van een punt

De snelheid en de versnelling van MM in het stelsel zijn

v→= ⁣dOM→ ⁣dt,a→= ⁣dv→ ⁣dt= ⁣d2OM→ ⁣dt2,\vect v = \frac{\dd\vect{OM}}{\dd t}, \qquad \vect a = \frac{\dd\vect v}{\dd t} = \frac{\dd^2\vect{OM}}{\dd t^2},

afgeleiden van vectorfuncties: de afgeleide van een vector krijgt men door zijn componenten af te leiden in een basis die vast ligt in het stelsel. De snelheidsvector raakt aan de baan en wijst met de beweging mee; zijn norm vv is de baansnelheid. Eenheden: m/s\mathrm{m}/\mathrm{s}, m/s2\mathrm{m}/\mathrm{s}^{2}.

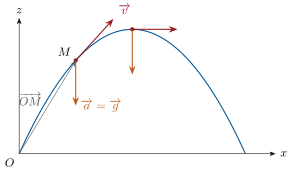
De parabool van een worp: de snelheid raakt aan de baan en draait, de versnelling g is constant. In het hoogste punt staan snelheid en versnelling loodrecht op elkaar: de baansnelheid is even stationair terwijl de richting nog verandert.
De parabool van een worp: de snelheid raakt aan de baan en draait, de versnelling g→\vect g is constant. In het hoogste punt staan snelheid en versnelling loodrecht op elkaar: de baansnelheid is even stationair terwijl de richting nog verandert.

示例

Voorbeeld 11.4 (Worp)

Vanuit OO afgeschoten met snelheid v0v_0 onder een hoek α\alpha boven de horizontaal heeft een bal de coördinaten (dynamica, volgend hoofdstuk) x=v0cos⁡α tx = v_0\cos\alpha\,t, z=v0sin⁡α t−12gt2z = v_0\sin\alpha\,t - \tfrac12 gt^2. Dan is v→=v0cos⁡α e→x+(v0sin⁡α−gt)e→z\vect v = v_0\cos\alpha\,\vect e_x + (v_0\sin\alpha - gt)\vect e_z, a→=−ge→z\vect a = -g\vect e_z: de versnelling is constant terwijl de snelheid draait; in het hoogste punt (z˙=0\dot z = 0, t=v0sin⁡α/gt = v_0\sin\alpha/g) is de snelheid horizontaal en staat de versnelling er loodrecht op. tt elimineren geeft z=xtan⁡α−gx2/(2v02cos⁡2α)z = x\tan\alpha - gx^2/(2v_0^2\cos^2\alpha), een parabool.

在原文中阅读 →