Matematika Universitas — Tahun 1 · Bachelor Year 1
23Ruang Euklides
Menambahkan hasil kali dalam pada ruang vektor real membeli gagasan geometrinya — panjang, sudut, keortogonalan, jarak — dan satu teorema yang menjulang di atas bab ini: bahwa setiap subruang mempunyai proyeksi ortogonal, yang dapat dihitung lewat Gram–Schmidt, dan mewujudkan jarak terpendeknya. Adapun isometri bidang menutup bab ini dan geometri tahun ini.
Sepanjang bab ini, merupakan ruang vektor real.
23.1 Hasil kali dalam
Definisi 23.1
Sebuah hasil kali dalam pada adalah pemetaan yang bilinear, setangkup, dan tegas positif ( untuk ). Adapun ruang berdimensi hingga yang dilengkapi demikian disebut ruang Euklides. Sedangkan norma adalah , dan .
Contoh 23.2
Pada : hasil kali kanoniknya . Pada : (dengan ketegasan positifnya adalah Teorema 15.7 (4)). Pada : , atau atas titik yang berbeda.
Contoh 23.3 (Sudut antara dua polinomial)
Sekali sebuah hasil kali dalam dipilih, sebarang dua vektor taknol mempunyai sudut, lewat (yaitu kosinus yang sah menurut Cauchy–Schwarz). Bagi dan pada :
yaitu sudut sekitar derajat — jadi pada , grafik dan “nyaris sejajar” dalam makna rerata kuadratnya, dan itulah sebabnya membuang arah yang terbagi itu (lewat Gram–Schmidt, di bawah) hanya menyisakan koreksi kecil .
Teorema 23.4 (Cauchy–Schwarz; sifat normanya)
Untuk semua :
dengan kesamaannya jika dan hanya jika sebanding. Akibatnya memenuhi ketaksamaan segitiga (dan , ). Lebih-lebih:
Bukti. Jika , segalanya sepele. Kalau tidak, kuadratik bernilai untuk semua : sehingga diskriminannya , dan itulah Cauchy–Schwarz; adapun kesamaannya berarti akar rangkap , yaitu (lewat ketegasannya): jadi kesebandingan. Adapun ketaksamaan segitiganya: jabarkanlah,
dengan langkah tengahnya adalah Cauchy–Schwarz; dan kesamaannya memaksa , yaitu kasus kesamaan yang positif, jadi kesebandingan dengan nisbah taknegatif — sehingga secara geometri, segitiganya merosot hanya ketika kedua vektornya menunjuk arah yang sama. Kedua kesamaan terakhirnya merupakan penjabaran langsung (dengan yang kedua, yaitu kesamaan polarisasi, memulihkan hasil kalinya dari normanya). ∎
23.2 Keortogonalan
Definisi 23.5
ketika . Sebuah keluarga disebut ortogonal bila vektornya ortogonal berpasangan, dan ortonormal bila lebih-lebih masing-masingnya bernorma . Adapun pelengkap ortogonal sebuah subruang adalah
sebuah subruang .
Proposisi 23.6
(Pythagoras) Jika maka . Sebuah keluarga ortogonal berisi vektor taknol bersifat bebas. Pada basis ortonormal , koordinat dan hasil kalinya adalah
Bukti. Pythagoras: jabarkanlah. Kebebasannya: ambillah atas sebuah kombinasi nol: maka . Koordinatnya: tulislah lalu ambillah hasil kalinya dengan : ; dan kedua rumusnya menyusul lewat kebilinearan. ∎
Contoh 23.7 (Koordinat ortonormal, dengan periksa Parseval)
Jabarkanlah pada basis ortonormal Latihan 23.3,
Tak ada sistem yang perlu dipecahkan — hanya tiga hasil kali dalam:
Pengesahannya lewat rumus norma pada proposisinya:
Periksa jumlah kuadrat koordinat ini (yaitu kesamaan Parseval yang hingga) berongkos beberapa detik dan menangkap galat tanda dan penormalan nyaris pasti — jadikanlah ia kebiasaan kapan pun sebuah penjabaran ortonormal dihitung; adapun versi berdimensi takhingganya, bagi koefisien Fourier pada Contoh 23.14, merupakan teorema jilid Tahun 3.
Teorema 23.8 (Gram–Schmidt)
Setiap ruang Euklides mempunyai basis ortonormal. Secara eksplisit, dari sebarang basis , resepnya
menghasilkan basis ortonormal dengan untuk setiap .
Bukti. Induksi pada . Dengan mengandaikan ortonormal dan merentang : maka vektor ortogonal terhadap setiap () menurut konstruksinya (), dan karena . Menormalkannya menjaga keortogonalannya; sedangkan pernyataan rentangnya berlaku karena merupakan kombinasi atas dan yang terdahulu, secara terbalikkan. ∎
Contoh 23.9 (Gram–Schmidt pada polinomial, selengkapnya)
Ortonormalkanlah di dalam dengan . Langkah 1: , sehingga . Langkah 2: , dan : jadi . Langkah 3: dan
Normanya dihitung pada Latihan 23.9: , dan dari situlah . Adapun polinomial , , merupakan, sampai skalanya, polinomial Legendre yang pertama pada selang ; dan konstruksinya berlanjut satu derajat setiap kali, dengan setiap polinomial barunya ortogonal terhadap semua pendahulunya. Perhatikanlah bagaimana algoritmanya mendaur ulang kerja terdahulunya: proyeksi yang dikurangkan pada langkah 3 tepat merupakan hampiran afin terbaik atas yang ditemukan pada Contoh 23.12 — jadi Gram–Schmidt adalah proyeksi ortogonal yang berulang.
Teorema 23.10 (Proyeksi ortogonal)
Misalkan subruang ruang Euklides . Maka
dan proyeksi yang berkaitan ke (yaitu proyeksi ortogonal) diberikan, pada sebarang basis ortonormal pada , oleh . Ia mewujudkan jarak ke : karena untuk semua ,
dengan kesamaannya hanya untuk ; dan orang menulis .
Bukti. Ambillah basis ortonormal pada (Teorema 23.8 di dalam ) lalu tetapkanlah . Maka untuk setiap (lewat penghapusan yang sama seperti di atas), sehingga : jadi . Dan : karena vektor yang demikian memenuhi . Jadi jumlahnya langsung dan .
Jaraknya: untuk , uraikanlah , yaitu potongan ortogonal ( dan ); lalu Pythagoras:
dengan kesamaannya jika dan hanya jika . ∎
Contoh 23.11 (Proyeksi tak pernah memanjangkan)
Menerapkan Pythagoras pada pembelahan :
dengan kesamaannya jika dan hanya jika . Pada basis ortonormal pada ini terbaca (yaitu ketaksamaan Bessel): sebanyak apa pun arah ortonormal yang diukur orang, kuadrat koordinatnya tak pernah melampaui kuadrat panjangnya — bandingkanlah kesamaan persis pada Contoh 23.7 ketika keluarganya basis penuh. Ketaksamaan sebaris inilah yang membuat koefisien Fourier terjumlahkan pada jilid Tahun 3; sedangkan di sini ia sudah menjelaskan mengapa menambahkan lebih banyak fungsi basis pada suatu pencocokan kuadrat terkecil hanya dapat mengurangi sisaannya.
Contoh 23.12 (Hampiran kuadratik terbaik)
Di dalam dengan , polinomial berderajat yang terdekat dengan dalam jarak (rerata kuadrat) yang berkaitan adalah dengan . Gram–Schmidt pada : , , , . Lalu
dengan memakai . Jadi gagasan “kuadrat terkecil” dalam satu baris aljabar linear.
Metode 23.13 (Tiga rute menuju sebuah jarak )
Basis ortonormal pada : maka dan, menurut Pythagoras,
yang kerap lebih murah daripada menghitung itu sendiri.
- Persamaan normal: dengan sebarang keluarga pembangun , pecahkanlah bagi koefisien (Latihan 23.5) — jadi tak ada pengortonormalan yang diperlukan.
Lewat pelengkapnya: jika lebih kecil daripada (misalnya sebuah hiperbidang, dan sebuah garis ), proyeksikanlah ke sebagai gantinya:
yaitu rumus jarak ke sebuah bidang yang klasik (Latihan 25.8 memakainya).
Rute 3 merupakan kasus khusus sebuah gerak naluri umum: yaitu selalu proyeksikanlah ke mana pun di antara , yang berdimensi lebih kecil.
Contoh 23.14 (Keortogonalan trigonometri: pratinjau Fourier)
Pada dengan , keluarga
bersifat ortonormal: misalnya untuk (linearkanlah hasil kalinya menjadi lalu integralkanlah atas periode penuhnya), sedangkan . Maka proyeksi ortogonal ke rentang fungsi yang pertama ini karenanya berkoordinat — yaitu integral terhadap kosinus dan sinus. Inilah koefisien Fourier pada , dan proyeksinya adalah hampiran trigonometri rerata kuadrat terbaiknya; adapun jilid Tahun 3 mempelajari kekonvergenannya. Keortogonalanlah yang mengerjakan segalanya: karena rumus koefisiennya adalah Teorema 23.10 secara harfiah.
23.3 Isometri bidang
Definisi 23.15
Sebuah endomorfisma pada ruang Euklides disebut isometri (atau pemetaan ortogonal) ketika ia mengawetkan normanya: untuk semua — setara dengan itu (lewat polarisasi) ia mengawetkan hasil kali dalamnya; setara dengan itu matriksnya pada basis ortonormal memenuhi . Adapun isometri membentuk grup, yaitu grup ortogonal .
Contoh 23.16 (Mengenali sebuah isometri sekali pandang)
Apakah ortogonal? Kolomnya: normanya dan ; hasil kalinya . Ya — dan , sehingga ia rotasi dengan , (yaitu “rotasi --”, yang sudutnya bukan pecahan yang istimewa). Sebaliknya tampak berdeterminan terskalakan satuan tetapi kolom pertamanya tak bersatuan (): jadi tak ortogonal — karena determinan belaka tak mengesahkan apa pun, kolomnya mesti diperiksa.
Teorema 23.17 (Isometri bidang)
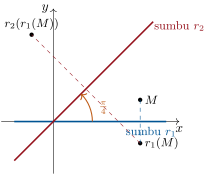
Pada basis ortonormal sebuah bidang Euklides, matriks isometrinya tepat berupa
dengan yang terakhirnya adalah pencerminan pada garis yang bersudut dengan vektor basis pertamanya.
Bukti. Misalkan dengan : maka kolomnya bersatuan dan ortogonal. Kolom pertamanya adalah bagi suatu ; sedangkan yang kedua, yang bersatuan dan ortogonal terhadapnya, adalah . Adapun tanda memberikan ; sedangkan tanda memberikan . Orang memeriksa dan bahwa vektor tertetapkan sedangkan ortogonalnya terbalikkan: jadi sebuah pencerminan. (Dan : sehingga grup rotasinya adalah grup sudutnya — bandingkanlah Teorema 3.7.) ∎
Catatan 23.18 (Jebakan yang lazim)
Rumus proyeksinya menuntut basis ortonormal: karena bagi keluarga pembangun pada belaka, jumlah bukan (ujilah , , ); jadi dengan keluarga yang tak ortonormal, pecahkanlah persamaan normalnya sebagai gantinya (Metode 23.13 (2)). Keluarga ortogonal mesti menghindari agar bebas: karena vektor nol ortogonal terhadap segalanya, termasuk terhadap dirinya sendiri — sedangkan kebebasan pada Proposisi 23.6 menuntut vektor yang taknol. bergantung pada hasil kali dalamnya: di dalam , pelengkap bagi bukanlah konstantanya melainkan — hitunglah ; jadi “tegak lurus” tak bermakna sampai hasil kalinya dinamai. Jangan menjabarkan secara linear: karena kesamaan yang benar adalah ; sedangkan suku silangnya lenyap hanya di bawah keortogonalan (Pythagoras), dan ketaksamaan segitiganya memang sebuah ketaksamaan. Mengirim vektor satuan ke vektor satuan belumlah cukup: karena memetakan kedua vektor basis kanoniknya ke vektor satuan , namun : jadi bukan isometri. Definisinya menuntut untuk semua ; dan dalam istilah matriks , yaitu kolom yang bersatuan dan ortogonal berpasangan — jadi kedua syaratnya, diperiksa bersama.
Catatan 23.19 (Ke mana hasil kali dalamnya pergi)
Proyeksi ortogonal merupakan teorema bab ini yang paling banyak diterapkan: ia melandasi kuadrat terkecil (karena soal akhir pekan Bab 25 membangun garis regresi di atasnya), koefisien Fourier (Contoh 23.14), dan persamaan normal Latihan 23.5, yang dipecahkan analisis numeris secara besar-besaran. Adapun penggolongan dilengkapkan di bawah: karena soal akhir pekannya menggolongkan semua transformasi bidang yang mengawetkan jarak, yang linear ataupun bukan, beserta grup hingganya — yaitu matematika rozet dan segi banyak beraturan. Pada jilid Tahun 2 hasil kali dalamnya bertemu teori nilai eigen (yaitu matriks setangkup, bentuk kuadratik); sedangkan pada Tahun 3, geometri Euklides berdimensi takhingga menjadi teori ruang Hilbert.
Catatan 23.20 (Cakrawala di dalam Buku 3)
Dua jembatan meninggalkan bab ini. Ke belakang, menuju aljabar linearnya: matriks Gram pada Latihan 23.11 membungkus hasil kali dalam ke dalam mesin determinan Bab 22, dan proyeksi ortogonal merupakan proyektor istimewa Bab 20 yang kernelnya — sehingga seluruh aljabarnya (, ) berlaku secara harfiah, kini dengan bonus bahwa merupakan sebuah jarak. Ke depan, menuju analisisnya: Bab 24 mengukur panjang busur dengan norma bab ini dan tak menggolongkan apa pun tanpa isometrinya; Bab 25 membaca gradiennya lewat Cauchy–Schwarz (yaitu pendakian tercuram) dan menutup jilid ini dengan kuadrat terkecil, yang merupakan Teorema 23.10 yang diterapkan pada sebuah vektor data di dalam . Jadi hasil kali dalamnya adalah titik tempat aljabar buku ini dan analisisnya akhirnya bertemu.
23.4 Latihan
Latihan 23.1 ★
Di dalam yang kanonik: hitunglah , , dan sudut antara dan . Periksalah Cauchy–Schwarz secara numeris.
Solusi
Solusi Latihan 23.1.
; . Adapun vektornya ortogonal: sehingga sudutnya . Cauchy–Schwarz: , dengan lapang.
Latihan 23.2 ★
Buktikan kesamaan jajargenjang pada sebarang ruang Euklides, lalu pakailah ia untuk menunjukkan bahwa norma sup pada , , tak berasal dari sebuah hasil kali dalam.
Solusi
Solusi Latihan 23.2.
Jabarkanlah kedua kuadrat normanya dengan kesamaan pada Teorema 23.4 lalu tambahkanlah: maka suku silangnya saling menghapus.
Norma supnya: ambillah , . Maka dan kesamaannya akan menuntut : jadi salah. Sebuah norma yang melanggar kesamaan jajargenjang tak berasal dari hasil kali dalam mana pun.
Latihan 23.3 ★
Terapkanlah Gram–Schmidt pada di dalam yang kanonik.
Solusi
Solusi Latihan 23.3.
.
; , sehingga .
; dan dengan menormalkannya, .
(Periksa: hasil kali berpasangannya lenyap; dan masing-masingnya bernorma .)
Latihan 23.4 ★
Di dalam , misalkan . Tentukanlah (persamaan dan basisnya), matriks pada basis kanoniknya, dan .
Latihan 23.5 ★★
(Persamaan normal) Misalkan dan . Hitunglah dengan memecahkan bagi kedua pembangunnya (), lalu . Mengapakah Gram–Schmidt tak diperlukan di sini?
Solusi
Solusi Latihan 23.5.
Misalkan . Keortogonalan terhadap pembangunnya:
yaitu dan : sehingga . Jadi dan
Gram–Schmidt tak diperlukan karena sifat yang mendefinisikan proyeksinya — yaitu — itu sendiri sebuah sistem linear (“persamaan normal”) pada koefisiennya di dalam sebarang keluarga pembangun.
Latihan 23.6 ★★
Untuk yang kontinu pada , buktikanlah
beserta kasus kesamaannya, sebagai contoh Cauchy–Schwarz di dalam . Lalu buktikanlah bagi yang real.
Solusi
Solusi Latihan 23.6.
Cauchy–Schwarz dengan :
dengan kesamaannya jika dan hanya jika sebanding dengan , yaitu tetap. Adapun versi diskretnya: di dalam dengan , : , dengan kesamaannya jika dan hanya jika semua sama.
Latihan 23.7 ★★
Buktikan bahwa untuk setiap subruang pada sebuah ruang Euklides: dan .
Solusi
Solusi Latihan 23.7.
Menurut Teorema 23.10, , sehingga dimensinya bertambah: . Adapun pemuatan seketika (karena vektor ortogonal terhadap segalanya di dalam ). Dimensinya: ; dan sebuah pemuatan dengan dimensi (hingga) yang sama merupakan kesamaan (Teorema 19.14).
Latihan 23.8 ★★
Kenalilah isometri bidang yang bermatriks
(jenis, sudut atau sumbunya). Hitunglah dan tanpa mengalikan matriks.
Solusi
Solusi Latihan 23.8.
: kolomnya bersatuan, determinannya : jadi sebuah rotasi, dengan , : sehingga . Maka .
: determinannya : jadi sebuah pencerminan dengan , ; dan sumbunya bersudut dengan sumbu , yaitu garis yang berarah — secara nyata sumbunya adalah , karena . Dan sebagai pencerminan, .
Latihan 23.9 ★★★
(Minimum sebagai sebuah proyeksi) Hitunglah
dengan memakai Contoh 23.12: karena minimumnya adalah bagi , .
Solusi
Solusi Latihan 23.9.
Besarannya adalah di dalam dengan hasil kali dalam integralnya: yang minimum tepat pada proyeksi ortogonalnya (Contoh 23.12). Adapun minimumnya adalah
Jabarkanlah: . Jadi minimumnya sama dengan .
Latihan 23.10 ★★★
Misalkan sebuah isometri pada ruang Euklides . Buktikan bahwa , lalu simpulkanlah . (Hitunglah bagi , dengan memakai pengawetan hasil kalinya.)
Solusi
Solusi Latihan 23.10.
Misalkan (yaitu ) dan . Maka, dengan memakai pengawetan hasil kali dalamnya ():
jadi setiap vektor ortogonal terhadap setiap vektor yang tetap.
Karenanya , dan menurut rank–nulitas beserta Latihan 23.7, keduanya berdimensi : sehingga keduanya sama. Maka .
Latihan 23.11 ★★
(Matriks Gram) Untuk vektor pada sebuah ruang Euklides, misalkan matriks Gram-nya.
- Buktikan bahwa bebas jika dan hanya jika dapat dibalik. (Jika , hitunglah .)
- Hitunglah matriks Gram atas di dalam dengan , kenalilah matriks Hilbert pada soal akhir pekan Bab 22, lalu simpulkanlah kebebasannya dari .
Solusi
Solusi Latihan 23.11.
Andaikan bagi sebuah kolom . Maka
sehingga . Jika keluarganya bebas maka ini memaksa : jadi dapat dibalik. Sebaliknya, sebuah hubungan yang tak sepele memberikan, dengan mengambil hasil kalinya dengan setiap , hubungan tak sepele : jadi singular. Maka kebebasannya .
- : sehingga matriks Gram atas tepat merupakan matriks Hilbert , yang determinannya dihitung pada soal akhir pekan Bab 22: yang taknol, sehingga monomialnya bebas — seperti yang diharapkan, tetapi kini disahkan oleh sebuah bilangan.
Latihan 23.12 ★★★
Misalkan sebuah endomorfisma pada ruang Euklides yang matriksnya pada basis ortonormal sekaligus ortogonal () dan setangkup ().
- Tunjukkan , lalu simpulkanlah (lewat Teorema 20.15) bahwa .
- Tunjukkan bahwa kedua subruangnya ortogonal, sehingga merupakan kesetangkupan ortogonal terhadap : yaitu pencerminan lewat . (Bagi dan , hitunglah dengan dua cara.)
- Golongkanlah kasus bidangnya: matriks yang mana pada Teorema 23.17 yang setangkup, dan apakah pemetaan yang bersesuaian dengannya?
Solusi
Solusi Latihan 23.12.
- , sehingga : jadi sebuah kesetangkupan, dan Teorema 20.15 (2) memberikan .
Misalkan dan . Karena mengawetkan hasil kali dalamnya,
sehingga : jadi kedua ruang eigennya ortogonal, bagi , dan merupakan kesetangkupan ortogonal terhadap .
- setangkup jika dan hanya jika , yaitu : jadi pemetaan (yaitu identitas dan kesetangkupan pusat). Sedangkan setiap setangkup: yaitu pencerminan garisnya. Inilah tepat kesetangkupan ortogonal bidangnya, dengan sama dengan seluruh bidangnya, , atau sumbu pencerminannya.
23.5 Soal: isometri bidang dan teorema Leonardo
Soal 23.1
Sebuah isometri bidang adalah sebarang pemetaan yang mengawetkan jarak: untuk semua — tanpa mengandaikan kelinearan. Soal ini membuktikan bahwa pemetaan yang demikian tepat berupa translasi, rotasi, pencerminan dan pencerminan geser (yaitu penggolongan isometri bidang), menghitung komposisinya, lalu menentukan semua grup hingga-nya: yaitu teorema Leonardo, matematika di balik pola rozet. Sejak Bagian II kita menyamakan dengan (Bab 3): dengan hasil kali dalam kanoniknya adalah dan normanya adalah modulusnya.
Bagian I — Setiap isometri bersifat afin.
- Periksalah bahwa translasi , isometri linear, dan semua komposisinya merupakan isometri, dan bahwa isometrinya membentuk grup di bawah komposisi.
- Misalkan sebuah isometri dengan . Tunjukkan bahwa mengawetkan norma, lalu — lewat polarisasi, Teorema 23.4 — bahwa untuk semua .
- Masih dengan : jabarkanlah dan dengan memakai pertanyaan 2, lalu simpulkanlah bahwa bersifat linear: yaitu .
- Simpulkanlah bahwa setiap isometri tertulis secara tunggal sebagai dengan dan sebuah isometri linear (yaitu bagian linear pada ).
- Sebutlah langsung bila , dan taklangsung bila . Tunjukkan bahwa bagian linear sebuah komposisi adalah komposisi bagian linearnya, lalu nyatakanlah kaidah tanda yang dihasilkannya (yaitu langsung/taklangsung berkomposisi bagai ).
Bagian II — Keempat jenisnya. Lewat Teorema 23.17, isometri linear pada adalah dan dengan ; sehingga setiap isometri bidang berupa
- Periksalah kamusnya: bahwa adalah dan adalah (periksalah keduanya pada dan ).
- (Kasus langsungnya) Misalkan , . Tunjukkan: bila , maka sebuah translasi; bila , maka mempunyai titik tetap tunggal dan : yaitu rotasi berpusat dan bersudut .
- (Kasus taklangsungnya) Misalkan , dan . Tunjukkan dan . Jika : tunjukkanlah bahwa titik tengah dan merupakan titik tetap, dan bahwa sebuah pencerminan pada sebuah garis. Jika : tunjukkanlah bahwa sebuah pencerminan yang sumbunya sejajar , sehingga merupakan pencerminan geser. Simpulkanlah: bahwa setiap isometri bidang berupa translasi, rotasi, pencerminan atau pencerminan geser (yaitu penggolongan isometri bidang).
- (Komposisinya) Tunjukkan: bahwa komposisi rotasi bersudut dan adalah rotasi bersudut (yaitu translasi bila ); sedangkan komposisi dua pencerminan adalah rotasi bersudut dua kali sudut antara sumbunya (yaitu translasi bila sumbunya sejajar).
- Simpulkanlah bahwa setiap isometri bidang merupakan komposisi paling banyak tiga pencerminan.
Bagian III — Tiga pengenalan.
- Golongkanlah selengkapnya : jenis, sumbu, dan vektor gesernya.
- Misalkan rotasi bersudut terhadap dan rotasi bersudut terhadap . Hitunglah dalam bentuk lalu kenalilah ia (jenis, pusat, sudutnya).
- Misalkan (yaitu pencerminan pada sumbu real) dan (yaitu pencerminan pada garis ). Hitunglah lalu periksalah pertanyaan 9 pada contoh ini.
Bagian IV — Grup hingga: teorema Leonardo. Misalkan sebuah grup hingga berisi isometri bidang.
- Tunjukkan bahwa isometri mengawetkan barisentrum: bahwa jika dan (dengan linear), maka .
- Tetapkanlah bagi sebarang yang dipilih. Tunjukkan bahwa setiap menetapkan : jadi grup hingga berisi isometri mempunyai titik tetap bersama.
- Simpulkanlah bahwa, setelah dikonjugasikan oleh , orang boleh mengandaikan . Misalkan ; tunjukkanlah bahwa entah atau berindeks tepat di dalam (tunjukkanlah sebuah bijeksi ).
- Tunjukkan bahwa grup hingga berisi rotasi terhadap bersifat siklik: di antara unsurnya pilihlah rotasi yang bersudut terkecil , lalu pakailah pembagian Euclid atas sudutnya untuk membuktikan bahwa ia membangun; lalu simpulkanlah dan .
- Andaikan lalu pilihlah sebuah pencerminan . Tunjukkan , bahwa bagi setiap rotasi , dan bahwa kesemua unsur merupakan pencerminan: jadi adalah grup dihedral berorde .
- Simpulkanlah (teorema Leonardo): bahwa setiap grup hingga berisi isometri bidang bersifat siklik atau dihedral .
Bagian V — Dividen, dan sintesisnya.
- Tunjukkan secara langsung bahwa grup hingga berisi isometri tak dapat memuat translasi ataupun pencerminan geser selain identitasnya (pandanglah pangkat unsur yang demikian).
- Misalkan segi beraturan yang bertitik sudut akar satuan ke- (). Tunjukkan bahwa grup kesetangkupannya tepat : yaitu rotasi dan pencerminan , dengan , dan tak ada yang lain.
- Tunjukkanlah bangun bidang yang grup kesetangkupannya , , dan berturut-turut.
- Daftarkanlah kedelapan unsur grup kesetangkupan pada persegi yang bertitik sudut sebagai pemetaan atau , lalu berikanlah sumbu masing-masing dari keempat pencerminannya.
- Misalkan rotasi bersudut sama terhadap pusat yang berbeda . Hitunglah titik demi titik lalu tunjukkanlah ; tunjukkanlah lebih-lebih bahwa merupakan translasi yang tak sepele, sehingga sebarang grup yang memuat dan takhingga — yaitu penjelasan kedua atas pusat tunggal pada teorema Leonardo.
- Sintesis, dalam empat kalimat: kedua hasil struktur yang mana yang mereduksi isometri sebarang menjadi aljabar linear (pertanyaan 3–4) dan grup hingga sebarang menjadi subgrup (pertanyaan 15); apakah daftar lengkap isometri bidangnya dan invarian yang mana (langsung/taklangsung, titik tetap) yang memisahkan keempat jenisnya; mengapakah kaidah komposisi pertanyaan 9 menjadikan pencerminan pembangun segalanya; dan apa yang ditambahkan teorema Leonardo pada skala hingganya. Namailah kedua teorema yang dibuktikan pada Bagian II dan IV.
Solusi
Solusi Soal 23.1.
1. ; adapun isometri linear mengawetkan norma, jadi juga jarak (); dan komposisi pemetaan yang mengawetkan jarak pun mengawetkan jarak. Setiap isometri bersifat injektif (karena titik yang berbeda tetap berjarak positif) dan, menurut penggolongan di bawah, bijektif; sedangkan identitas dan inversnya merupakan isometri: jadi sebuah grup.
2. . Polarisasinya:
3. Dengan menjabarkannya lewat pertanyaan 2 (karena setiap hasil kali sama dengan hasil kali argumennya):
sebagaimana ditunjukkan periksa langsungnya; serupa pula . Jadi dan : sehingga linear, dan mengawetkan norma: jadi .
4. Tetapkanlah dan : yaitu isometri yang menetapkan , jadi isometri linear (pertanyaan 3), dan . Ketunggalannya: yang dinilai di memberikan , lalu .
5. , karena bagi yang linear. Jadi bagian linear sebuah komposisi adalah , dan : sehingga langsunglangsung taklangsungtaklangsung langsung, langsungtaklangsung taklangsung — yaitu kaidah tanda .
6. mengirim ke dan ke : yaitu kolom . Dan mengirim ke dan ke : yaitu kolom .
7. : maka . : maka persamaan titik tetapnya berpenyelesaian tunggal , dan lalu
jadi pada kerangka yang berpusat di , adalah perkalian dengan : yaitu rotasi berpusat dan bersudut .
8. : jadi . Komutasinya: dan , sehingga .
Kasus : maka . Untuk sebarang , titik tengah memenuhi (karena isometrinya afin, Bagian I) : jadi titik tetapnya ada. Dengan mengonjugasikannya lewat translasi ke sebuah titik tetap, menjadi isometri taklangsung yang linear, yaitu suatu (Teorema 23.17): jadi pencerminan pada sebuah garis.
Kasus : maka bersifat taklangsung dan
(dengan memakai komutasinya), sehingga sebuah pencerminan, dan . Adapun sumbunya sejajar : karena berkomutasi dengan (sebagaimana dan ), sehingga memetakan sumbunya (yaitu garis tetap ) ke dirinya, yang memaksa mengarahkannya. Maka merupakan pencerminan geser dengan vektor geser . Kini setiap isometri tergolongkan: yaitu translasi atau rotasi (yang langsung), pencerminan atau pencerminan geser (yang taklangsung).
9. Rotasi , dengan , : maka berkoefisien linear : jadi rotasi bersudut menurut pertanyaan 7, atau sebuah translasi ketika . Sedangkan pencerminan dengan (yaitu sumbu bersudut ):
yang langsung dan bersudut : yaitu dua kali sudut antara sumbunya; sedangkan sumbu yang sejajar () memberikan translasi.
10. Rotasi berpusat dan bersudut merupakan hasil kali dua pencerminan pada garis lewat yang bersudut (yaitu pertanyaan 9, dibaca terbalik); sedangkan translasi adalah hasil kali dua pencerminan pada garis sejajar yang ortogonal terhadap pada jarak ; sebuah pencerminan adalah satu pencerminan; dan pencerminan geser adalah pencerminan yang dikomposisikan dengan translasi, jadi tiga. Maksimumnya: tiga.
11. , : maka : jadi pencerminan geser dengan vektor geser . Adapun pencerminan adalah , yang sumbunya garis bersudut : yaitu garis . Jadi merupakan pencerminan geser bersumbu dan bervektor .
12. dan , sehingga
yaitu berkoefisien linear , jadi rotasi bersudut (yakni setengah putaran), berpusat .
13. : yaitu rotasi bersudut terhadap . Adapun sumbunya (yakni sumbu real, bersudut ; dan garis , bersudut ) bertemu pada sudut , dan dua kali itu adalah : jadi pertanyaan 9 tertegaskan.
14. Dengan , yang linear, dan :
15. Untuk , dengan memakai pertanyaan 14 (karena koefisien berjumlah ):
karena merupakan bijeksi pada dirinya sendiri.
16. Konjugat () membentuk sebuah grup isometri yang menetapkan , jadi isometri yang linear (pertanyaan 3): yaitu subgrup hingga pada . Jika suatu bersifat taklangsung, maka pemetaan mengirim secara injektif ke dalam dan merupakan inversnya (lewat kaidah tanda pertanyaan 5): sehingga ; kalau tidak .
17. Jika , maka ia . Kalau tidak tulislah unsurnya sebagai , , lalu misalkan sudut positif terkecil yang muncul. Untuk , pembagian Euclid dengan memberikan , sehingga lewat keminimalannya: jadi . Adapun membagi oleh dengan cara yang sama menunjukkan : sehingga , yang dibangun oleh rotasi bersudut .
18. menurut pencacahan pertanyaan 16. Dengan dan (yaitu bentuk linear, setelah pertanyaan 16; ):
Setiap unsur pada bersifat taklangsung dan memenuhi : yaitu isometri taklangsung yang involutif dan menetapkan , jadi sebuah pencerminan. Sehingga terdiri atas rotasi dan pencerminan dengan hubungan , : yaitu grup dihedral .
19. Menggabungkannya: sebuah grup hingga berisi isometri bidang menetapkan sebuah titik (pertanyaan 15), tereduksi menjadi subgrup hingga pada (pertanyaan 16), dan berupa jika ia memuat hanya rotasi (pertanyaan 17), dan kalau tidak (pertanyaan 18): yaitu teorema Leonardo.
20. Sebuah translasi berpangkat , yang semuanya berbeda ( berbeda berpasangan untuk ): jadi berorde takhingga. Sedangkan pencerminan geser mempunyai dengan : berorde takhingga lagi. Tak satu pun dari keduanya muat di dalam grup hingga — yang selaras dengan pertanyaan 15–19, yang hanya menghasilkan rotasi dan pencerminan.
21. Kesemua pemetaannya mengawetkan himpunan titik sudutnya: dan ; dan karena isometri, semuanya mengawetkan segi banyaknya (karena ruas garisnya pergi ke ruas garis). Sebaliknya, sebuah kesetangkupan mengawetkan barisentrum titik sudutnya (pertanyaan 14), jadi bersifat linear, dan mempermutasikan titik sudutnya (karena itulah titik segi banyaknya yang berjarak maksimal dari ). Adapun isometri linear yang mengirim titik sudut ke adalah bila langsung, dan bila taklangsung (karena matriksnya ditentukan oleh satu kolom dan tandanya): jadi paling banyak kesetangkupan, sehingga tepat di atas.
22. : yaitu segitiga sembarang (tanpa kesetangkupan yang tak sepele). : yaitu segitiga samakaki yang bukan samasisi (dengan satu pencerminan). : yaitu persegi panjang yang bukan persegi (dengan identitas, setengah putaran terhadap pusatnya, dan kedua pencerminan sumbunya). : yaitu triskelion — tiga lengan bengkok yang sebangun dan terpasang pada selang derajat; karena bengkoknya membunuh setiap pencerminan tetapi menyisakan rotasi berorde .
23. Dengan : yaitu rotasi , , , (bersudut ), dan pencerminan
yaitu kedua diagonal dan kedua garis tengah perseginya — jadi grup dihedral , berorde .
24. Tulislah : maka dan . Lalu
sehingga . Kedua komposisinya berkoefisien linear , sehingga berkoefisien linear : jadi ia translasi sebesar , yaitu tetapan taknol di atas. Adapun grup yang memuat dan memuat translasi ini dan semua pangkatnya: jadi ia takhingga. Dua pusat rotasi sudah satu kelebihan bagi grup hingga — yaitu jantung geometri teorema Leonardo.
25. (i) Pertanyaan 3–4 menunjukkan bahwa setiap pemetaan yang mengawetkan jarak bersifat afin dengan bagian linear yang ortogonal, dan pertanyaan 15 memakukan setiap grup hingga pada sebuah titik tetap: sehingga kedua hasilnya mengubah geometri metriknya menjadi aljabar linear di titik asalnya. (ii) Adapun daftar lengkapnya adalah translasi, rotasi, pencerminan, dan pencerminan geser; dengan determinan bagian linearnya memisahkan yang langsung dari yang taklangsung, sedangkan keberadaan titik tetapnya memisahkan kedua jenisnya di dalam tiap keparian. (iii) Menurut pertanyaan 9, dua pencerminan berkomposisi menjadi sebarang rotasi atau translasi, sehingga pencerminannya membangun seluruh grupnya — dan paling banyak tiga sudah cukup bagi sebarang isometri. (iv) Pada skala hingganya hanya dua keluarga yang bertahan, yaitu grup siklik dan dihedral, dan itulah sebabnya hiasan rozet hadir tepat dalam dua macam (dengan atau tanpa sumbu cermin). Bagian II membuktikan penggolongan isometri bidang; sedangkan Bagian IV membuktikan teorema Leonardo.