সব বই

পেশাদার

1 Markets I: The Ecosystem and Exchange-Traded Marketsবাজার অনলাইনইংরেজি 2 Markets II: Rates, FX and Creditবাজার অনলাইনইংরেজি 3 Markets III: Commodities, Energy and Cryptoবাজার অনলাইনইংরেজি 4 Quantitative Methodsপদ্ধতি অনলাইনইংরেজি 5 Derivatives and Volatilityডেরিভেটিভস অনলাইনইংরেজি 6 Rates, Credit, XVA and Riskসুদহার, ঋণ ও ঝুঁকি অনলাইনইংরেজি 7 Research Craft: Predictors, Backtests, Measurement, Portfoliosগবেষণা অনলাইনইংরেজি 8 Strategies I: Equities and Futuresকৌশল অনলাইনইংরেজি 9 Strategies II: Volatility, Relative Value, Macro and the Bank Desksকৌশল অনলাইনইংরেজি 10 Microstructure and Executionএক্সিকিউশন অনলাইনইংরেজি 11 Market Making and High-Frequency Tradingমার্কেট মেকিং অনলাইনইংরেজি 12 Machine Learning for Marketsমেশিন লার্নিং অনলাইনইংরেজি 13 Low-Latency Softwareপ্রযুক্তি অনলাইনইংরেজি 14 Networks, Hardware and Trading Infrastructureপ্রযুক্তি অনলাইনইংরেজি 15 Research, Data and Risk Platformsপ্রযুক্তি অনলাইনইংরেজি 16 The Desk and the Firmপ্রতিষ্ঠান অনলাইনইংরেজি 17 The Industry: Firms, Roles and Careersক্যারিয়ার অনলাইনইংরেজি 18 Interviews I: Maths, Probability and Speedক্যারিয়ার অনলাইনইংরেজি 19 Interviews II: Markets, Trading Games and the Final Roundক্যারিয়ার অনলাইনইংরেজি 20 Interviews III: Codeক্যারিয়ার অনলাইনইংরেজি
অ্যাপ পরিচিতি Coach সাইন ইন পড়া শুরু করো

বইগুলো এখনো বাংলা ভাষায় পাওয়া যায় না — हिन्दी সংস্করণ দেখানো হচ্ছে।

भौतिकी · পরিভাষা

बेलनाकार निर्देशांक और स्थानीय आधार কী?

परिभाषा 11.5 विश्वविद्यालय भौतिकी — वर्ष 1 · অধ্যায় 11 — बिंदु की शुद्धगतिकी

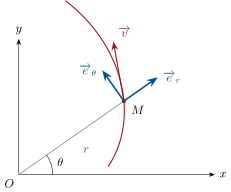
बिंदु MM को तीन राशियाँ नियत करती हैं: r≥0r \geq 0 (zz अक्ष से दूरी), कोण θ\theta, जो xyxy तल पर उसके प्रक्षेप का e→x\vect e_x से कोण है, और zz; तब OM→=r e→r+z e→z\vect{OM} = r\,\vect e_r + z\,\vect e_z, जहाँ

e→r=cos⁡θ e→x+sin⁡θ e→y,e→θ=−sin⁡θ e→x+cos⁡θ e→y,\vect e_r = \cos\theta\,\vect e_x + \sin\theta\,\vect e_y, \qquad \vect e_\theta = -\sin\theta\,\vect e_x + \cos\theta\,\vect e_y,

और e→z\vect e_z मिलकर स्थानीय आधार (e→r,e→θ,e→z)(\vect e_r, \vect e_\theta, \vect e_z) बनाते हैं, जो लांबिक-प्रसामान्य तथा दक्षिणावर्त है और MM के साथ चलता है। तल में (zz स्थिर) ये ध्रुवीय निर्देशांक (r,θ)(r, \theta) हैं।

ध्रुवीय निर्देशांक: स्थानीय आधार ( e_r, e_ ) M के साथ घूमता है; वेग में एक त्रिज्य भाग r और एक लंबत्रिज्य भाग r होता है। यहाँ गतिपथ (लाल) बाहर की ओर सर्पिल बनाता है, अतः r > 0 है और v वृत्त की स्पर्शरेखा से बाहर की ओर झुका हुआ है।
ध्रुवीय निर्देशांक: स्थानीय आधार (e→r,e→θ)(\vect e_r, \vect e_\theta) MM के साथ घूमता है; वेग में एक त्रिज्य भाग r˙\dot r और एक लंबत्रिज्य भाग rθ˙r\dot\theta होता है। यहाँ गतिपथ (लाल) बाहर की ओर सर्पिल बनाता है, अतः r˙>0\dot r > 0 है और v→\vect v वृत्त की स्पर्शरेखा से बाहर की ओर झुका हुआ है।
প্রসঙ্গসহ পড়ো →