Matematika Universitas — Tahun 3 · Bachelor Year 3
21Bentuk Diferensial dan Teorema Stokes
Satu teorema analisis, selama dua abad, telah menyerap semua teorema sejenisnya: teorema dasar kalkulus, Green–Riemann (yang dibuktikan pada jilid Tahun 2), teorema divergensi Gauss, teorema curl Kelvin–Stokes — masing-masingnya mengatakan bahwa integral suatu turunan atas sebuah daerah sama dengan integral objek semulanya atas batasnya. Bahasa bentuk diferensial menjadikan semuanya satu pernyataan, , dan menjadikan pernyataan itu terbuktikan dalam satu tarikan. Bab ini membangun bahasanya dengan jujur — aljabar multilinear berselang-seling, turunan eksterior, tarikan balik, orientasi, pengintegralan pada submanifold Bab 20 — membuktikan teorema Stokes, lalu mencairkan cek pertamanya: teorema integral klasiknya, bilangan lilitan yang diam-diam menjalankan Bab 17, dan, pada soal akhir pekannya, teorema titik tetap Brouwer. Sepanjang bab ini, mulus berarti ; setiap pemetaan dan bentuk bersifat mulus kecuali dinyatakan lain. Ini tak mengorbankan keumuman yang layak dimiliki pada aras ini dan justru membebaskan tangan.
21.1 Aljabar multilinear berselang-seling
Definisi 21.1
Misalkan ruang vektor real berdimensi . Sebuah bentuk berselang-seling -linear pada adalah pemetaan yang linear pada setiap variabelnya, dengan setiap kali dua argumennya sama. Ruangnya ditulis ; dan secara konvensi . Sifat berselang-seling itu memaksa keantisetangkupan: menukar dua argumen mengubah tandanya (uraikanlah ), dan lebih umum bagi setiap permutasi .
Contoh 21.2
Pada : adalah ruang dualnya; determinan pada basis kanoniknya merupakan bentuk berselang-seling -linear, dan Proposisi 21.4 akan menunjukkan bahwa ia merentang — yakni alasan mendalam mengapa determinan tunggal sampai penskalaan. Untuk : , sebab vektor pasti bergantung, dan menguraikan salah satunya sepanjang yang lain membunuh menurut sifat berselang-selingnya.
Definisi 21.3
Untuk , hasil kali eksterior bagi keluarga itu adalah bentuk berselang-seling -linear
Sifat berselang-seling dan multilinearitasnya adalah sifat determinan pada kolomnya.
Proposisi 21.4 (Basis )
Misalkan basis dengan basis dual . Bentuk
membentuk basis ; sehingga . Secara eksplisit, .
Bukti. Membangun. Misalkan dan , dengan menyingkat . Kedua ruasnya -linear dan berselang-seling, sehingga keduanya sama begitu keduanya sama pada semua -tupel dengan (sebab multilinearitasnya menyusutkan ke tupel vektor basis, sedangkan sifat berselang-selingnya ke tupel yang naik sejati). Sedangkan : untuk matriksnya identitas; sedangkan untuk ada baris yang nol. Jadi bagi setiap : . Kebebasan. Jika , maka mengevaluasinya pada memberikan . ∎
Definisi 21.5
Hasil kali eksteriornya diperluas menjadi pemetaan bilinear , yang ditentukan oleh kebilinearannya dan (gabungkanlah lalu urutkan kembali; hasil kalinya jika ). Ia asosiatif, dan bersifat antikomutatif berderajat:
Bukti. Kedua sifatnya diperiksa pada unsur basisnya lalu diperluas lewat kebilinearannya. Untuk keasosiatifannya: kedua pengurungan sama dengan hasil kali eksterior keluarga bentuk- yang digabungkan, menurut rumus determinan Definisi 21.3 (yakni uraian Laplace per blok). Untuk aturan tandanya: memindahkan masing-masing faktor melewati faktor memakan satu tanda per transposisi bertetangga (yakni penukaran dua baris determinannya), sehingga seluruhnya. ∎
Proposisi 21.6 (Tarikan balik, kasus linear)
Pemetaan linear menginduksikan, bagi setiap , pemetaan linear , . Ia memenuhi dan . Lebih jauh:
- Jika dan , maka pada garis : .
- Jika , maka pada .
Bukti. Identitas fungtorialnya langsung dari definisinya (untuk aturan hasil kalinya, periksalah pada hasil kali eksterior bentuk- dengan rumus determinannya — — lalu perluaslah secara bilinear). (1) Pemetaan membawa yang berdimensi satu (Proposisi 21.4) ke dirinya sendiri, sehingga dengan yang tak bergantung pada ; lalu mengujinya pada dan memberikan . (2) Untuk , vektor terletak pada peta , yang berdimensi : sehingga semuanya bergantung linear, sedangkan bentuk berselang-seling lenyap pada keluarga yang bergantung (uraikanlah vektor yang bergantung itu sepanjang yang lain). ∎
21.2 Bentuk diferensial dan turunan eksterior
Definisi 21.7
Misalkan terbuka. Sebuah bentuk diferensial berderajat pada adalah pemetaan mulus ; dan pada basis Proposisi 21.4 (dengan ditulis bagi ),
dengan koefisien mulus . Ruangnya adalah ; dan . Bentuk- adalah fungsi; bentuk- adalah medan bentuk linear (misalnya diferensial sebuah fungsi); sedangkan bentuk- berupa , yakni integran alami Bab 11.
Definisi 21.8 (Turunan eksterior)
Yang disebut turunan eksterior adalah pemetaan linear yang didefinisikan oleh
Pada bentuk- ia adalah diferensial biasanya.
Teorema 21.9
(a) bagi (yakni aturan Leibniz berderajat). (b) .
Bukti. (a) Menurut kebilinearannya, cukup ditangani , . Maka dan
sedangkan memindahkan bentuk- melewati faktor memakan (Definisi 21.5): sehingga suku keduanya adalah . (b) Untuk sebuah fungsi: . Koefisiennya setangkup terhadap menurut teorema Schwarz tentang turunan parsial campurannya (yang dibuktikan pada jilid Tahun 2; sebab bersifat ), sedangkan antisetangkup: sehingga dengan memasangkan suku dan , semuanya meniadakan diri. Untuk yang umum: menurut (a), dan kedua sukunya lenyap (sebab karena koefisiennya konstan). ∎
Definisi 21.10 (Tarikan balik)
Misalkan mulus (, terbuka). Yang disebut tarikan balik, , didefinisikan secara titik demi titik oleh tarikan balik linear sepanjang diferensialnya: . Secara konkret, mensubstitusi: pada fungsi, , dan .
Teorema 21.11
(a) dan . (b) : yakni turunan eksteriornya komutatif dengan setiap substitusi mulus — yaitu identitas yang menjadikannya turunan yang sebenarnya bagi teori ini. (c) Jika mulus antara himpunan terbuka dan , maka .
Bukti. (a) Pernyataan titik demi titik yang menyangkut tarikan balik linearnya (Proposisi 21.6), ditambah aturan rantainya . (b) Untuk bentuk- : adalah aturan rantainya. Untuk : dengan memakai (a), , sehingga menurut aturan Leibniz (Teorema 21.9(a)) dan :
(c) Titik demi titik, ini persis pada bentuk berderajat tertinggi (Proposisi 21.6(1) dengan ). ∎
Contoh 21.12 (Koordinat kutub)
Untuk : , , sehingga
yakni Jacobi Contoh 11.12 yang muncul lewat aljabar murni — tanpa teori ukuran. Latihan 21.9 mengubah catatan ini menjadi sebuah pernyataan: bahwa bagi integral berorientasi, rumus penggantian variabelnya adalah rumus tarikan baliknya.
21.3 Bentuk tertutup dan eksak; lema Poincaré
Definisi 21.13
Bentuk disebut tertutup jika , dan eksak jika bagi suatu (yakni sebuah primitif ). Eksak tertutup menurut ; sedangkan konversnya adalah pertanyaan tentang rupa .
Contoh 21.14 (Bentuk sudut)
Pada ,
bersifat tertutup (lewat perhitungan langsung: Latihan 21.4) tetapi tak eksak: sebab integralnya sepanjang lingkaran satuannya adalah , sedangkan integral bentuk eksak sepanjang kurva tertutup lenyap (Proposisi 21.28). Secara lokal, bagi sembarang penentuan mulus atas sudut kutubnya — dari sanalah namanya dan halangannya: bahwa tak ada penentuan semacam itu pada seluruh . Satu bentuk inilah yang menjalankan bilangan lilitan (Bagian 21.6) dan, lewatnya, teorema residu Bab 17.
Teorema 21.15 (Lema Poincaré)
Misalkan terbuka dan berbentuk bintang terhadap . Maka setiap bentuk- tertutup pada () bersifat eksak.
Bukti. Kita bangun sebuah operator homotopi linear dengan
jika , maka dan selesailah sudah. Untuk tetapkanlah
(topinya menghapus satu faktor; sedangkan integralnya mulus terhadap menurut penurunan di bawah tanda integral, Teorema 10.15, sebab semua turunannya terdominasi pada kompak). Memeriksa (21.1) adalah perhitungan yang dikerjakan sekali seumur hidup, jadi kita kerjakan selengkapnya. Tetapkan lalu ambil (menurut kelinearannya). Pertama,
kelompok pertamanya mengumpulkan suku yang -nya mengenai faktor — sebab hasil kali eksterior menyusun kembali dengan tanda yang meniadakan prafaktornya, dan nilai memberikan faktor — sedangkan kelompok keduanya mengumpulkan suku yang -nya mengenai integralnya (sebab aturan rantainya mengeluarkan ). Berikutnya, , dan menerapkan definisi pada derajat , dengan indeks menempati posisi pertamanya:
Kedua jumlah gandanya meniadakan diri pada , yang karena itu sama dengan
menurut teorema dasar kalkulus. Sifat berbentuk bintangnya masuk tepat di tempat yang seharusnya: bagi , sehingga bermakna. ∎
Catatan 21.16
Untuk dan , primitifnya adalah — yakni integral garis sepanjang ruas : sehingga teoremanya adalah pernyataan banyak variabel “medan berjacobi setangkup adalah gradien” dari Tahun 2, kini pada setiap derajat. Sedangkan bentuk sudutnya (Contoh 21.14) menunjukkan bahwa hipotesis atas bukan hiasan: sebab tak berbentuk bintang, dan di sana ketertutupan tak mengakibatkan keeksakan. Adapun yang bertahan pada himpunan terbuka umum diukur oleh kohomologi de Rham — lihat Latihan 21.12 untuk perhitungan tak trivial pertamanya.
21.4 Orientasi dan pengintegralan pada submanifold
Mengintegralkan bentuk- menuntut wilayah berorientasi berdimensi . Ingatlah dari Bab 20 (Teorema 20.3) bahwa submanifold- secara lokal merupakan peta sebuah parametrisasi reguler (dengan terbuka, homeomorfisma ke petanya dengan diferensial yang injektif).
Definisi 21.17
Sebuah orientasi adalah pemilihan, bagi setiap , salah satu dari dua kelas orientasi basis ruang singgung , yang bersifat koheren lokal: bahwa di sekitar setiap titiknya ada parametrisasi yang kerangka koordinatnya berorientasi positif pada setiap titik daerah asalnya. Parametrisasi semacam itu disebut langsung. Lalu disebut terorientasikan jika sebuah orientasi ada; dan pita Möbius menunjukkan bahwa ini bisa gagal. Semua submanifold pada bab ini berorientasi.
Definisi 21.18 (Integral sebuah bentuk)
Misalkan submanifold- berorientasi dan sebuah bentuk- yang terdefinisi pada persekitaran , dengan yang kompak. (a) Jika untuk satu parametrisasi langsung, tetapkanlah
— dengan ruas kanannya berupa integral Lebesgue atas (Bab 11) bagi koefisien milik , yang kontinu dengan tumpuan kompak. (b) Secara umum, pilihlah berhingga banyak parametrisasi langsung yang menyelimuti kompak beserta sebuah partisi kesatuan yang subordinat padanya (Lema 21.20), lalu tetapkan , dengan setiap sukunya dihitung lewat (a). Untuk sebuah kurva (dengan ) yang diparametrikan oleh kita tulis , tanpa menuntut keinjektifan.
Lema 21.19 (Kekonsistenan)
Definisi (a) tak bergantung pada parametrisasi langsungnya, dan definisi (b) tak bergantung baik pada selimutnya maupun pada partisi kesatuannya. Lebih jauh, jika difeomorfisma antara persekitaran dua submanifold berorientasi dengan , yang membawa kerangka langsung ke kerangka langsung pada suatu titik di setiap komponen , maka .
Bukti. (a) Misalkan , parametrisasi langsung yang petanya memuat . Peralihannya merupakan difeomorfisma antara himpunan bagian terbuka yang bersangkutan (kemulusan peralihannya: Teorema 20.3, lewat pemerian grafik lokalnya), dan di sana, sehingga (Teorema 21.11(a)). Tulislah ; maka (Teorema 21.11(c)) . Karena kedua kerangkanya langsung, membawa basis positif ke basis positif: , sehingga dan teorema penggantian variabelnya (Teorema 11.11) memberikan : jadi kedua integralnya sama. Inilah seluruh alasan mengapa orientasi ada: bahwa tanpa kendali tandanya, Jacobinya dan nilai mutlaknya berbeda dan integralnya tak terdefinisi baik. (b) Jika dan dua partisi yang sah (termasuk selimutnya), maka menurut (a) dan keaditifan berhingganya, , dengan setiap suku gandanya terhitungkan pada peta mana pun. Untuk pernyataan terakhirnya: jika menjelajah parametrisasi langsung , maka menjelajah parametrisasi langsung (sebab perbandingan orientasinya konstan lokal, dan tertetapkan pada satu titik per komponennya), dan . ∎
Lema 21.20 (Partisi kesatuan, kasus kompak)
Misalkan kompak dan himpunan terbuka yang menyelimuti . Maka ada dengan , yang kompak, dan pada sebuah persekitaran .
Bukti. Setiap terletak pada suatu dengan bola tertutup ; lalu kekompakannya menyaring dengan bola yang menyelimuti . Bagi setiap ambillah sebuah gundukan , , pada , (muluskanlah indikator bola berjari-jari , Teorema 12.9). Tugaskan setiap ke satu indeks dengan lalu tetapkan . Pada himpunan terbuka , fungsi menyelesaikan tugasnya tetapi hanya terdefinisi di sana; lalu untuk mengglobalkannya, ambillah yang memenuhi di tempat dan di tempat (muluskanlah pemotongan yang sesuai atas ), lalu tetapkan
Penyebutnya di mana-mana dan sama dengan pada , yakni sebuah persekitaran terbuka (sebab setiap titik terletak pada suatu bola yang padanya); dan di sana . Tumpuan dan batasnya jelas. ∎
21.5 Teorema Stokes
Definisi 21.21
Sebuah submanifold- dengan batas adalah himpunan yang terselimuti parametrisasi reguler dua jenis: peta interior dengan terbuka, dan peta batas , dengan dan yang diperluas secara mulus dan reguler ke yang terbuka. Yang disebut batas adalah himpunan titik yang tercapai di ; ia submanifold- tanpa batas, yang diparametrikan oleh pemetaan . Sebuah orientasi menginduksikan satu orientasi pada lewat aturan normal-keluar-dulu: bahwa di , sebuah basis milik bersifat positif jika dan hanya jika merupakan basis positif , dengan yang menunjuk ke luar (dan pada peta batasnya: , sampai penambahan komponen singgungnya — sebab kelas orientasinya tak melihatnya).
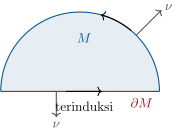
Lema 21.22 (Stokes pada setengah ruang)
Misalkan bentuk- mulus pada dengan tumpuan kompak. Maka
dengan mengemban orientasi baku dan mengemban orientasi terinduksinya, yang merupakan kali orientasi baku .
Bukti. Pertama pembukuan orientasinya: normal keluar sepanjang adalah , dan
kerangka milik bersifat positif bagi orientasi terinduksinya tepat saat genap, dan dari sanalah perbandingan yang dinyatakan itu. Menurut kelinearannya ambillah , ; maka (sebab memindahkan ke posisinya memakan penukaran). Ada dua kasus, keduanya lewat Tonelli–Fubini (Teorema 11.6) dan teorema dasar kalkulus satu variabel.
Kasus . Dengan mengintegralkan lebih dahulu terhadap atas : (menurut tumpuan kompaknya), sehingga . Sedangkan pembatasan ke memuat faktor , yang terbatas menjadi (sebab konstan di sana): sehingga juga.
Kasus . Dengan mengintegralkan lebih dahulu terhadap atas :
Pada sisi batasnya, terbatas menjadi , dan karena orientasi terinduksinya kali orientasi bakunya, . Jadi kedua ruasnya sama. ∎
Teorema 21.23 (Stokes)
Misalkan submanifold- kompak berorientasi dengan batas, dengan mengemban orientasi terinduksinya, dan misalkan bentuk- mulus pada sebuah persekitaran . Maka
Khususnya, jika : .
Bukti. Selimutilah kompak dengan berhingga banyak peta langsung (interior atau batas), lalu ambillah partisi kesatuan yang subordinat pada himpunan terbuka yang bersesuaian di (Lema 21.20), dengan pada sebuah persekitaran . Pada persekitaran itu , sehingga
kedua ruasnya aditif, dan cukup dibuktikan teoremanya bagi bentuk yang bertumpu pada satu peta saja.
Peta interior. Jika dengan terbuka di : perluaslah oleh nol ke (mulus, bertumpuan kompak di ) lalu terapkan Lema 21.22 dengan tumpuannya menjauh dari (geserlah ke setengah ruang atas yang terbuka — atau ulangilah saja perhitungan kasus atas seluruh ): , dan sebab lenyap di dekat .
Peta batas. Jika : dengan yang diperluas oleh nol, (Teorema 21.11(b)), sehingga menurut Definisi 21.18:
Tinggal mengenali ruas kanannya dengan . Batasnya diparametrikan oleh , dan merupakan pembatasan ke (yakni tarikan balik di bawah inklusi yang dikomposisikan dengan ). Perbandingan orientasinya adalah yang sama pada kedua ruasnya: sebab kerangka duduk pada orientasi terinduksi dengan tanda yang dihitung pada petanya (sebab vektor keluarnya tertarik balik menjadi ), yang persis merupakan tanda yang mengaitkan orientasi terinduksi dengan yang baku (Lema 21.22). Jadi kedua konvensi tandanya meniadakan diri: . ∎
Contoh 21.24 (Teorema klasiknya)
Misalkan daerah kompak dengan batas mulus, yang terorientasi secara baku. Untuk : , dan Stokes berbunyi
yakni Green–Riemann, yang dibuktikan bagi daerah elementer pada jilid Tahun 2 dan kini dalam keumuman alaminya. Di , Stokes yang diterapkan pada bentuk- fluks sebuah medan vektor pada daerah kompak memberikan teorema divergensi , sedangkan yang diterapkan pada bentuk- pada permukaan-dengan-batas memberikan teorema curl Kelvin–Stokes yang klasik; Latihan 21.7 menguraikan kedua kamusnya.
21.6 Bilangan lilitan
Definisi 21.25
Misalkan kurva tertutup yang mulus. Yang disebut bilangan lilitan kurva itu di sekitar adalah
Proposisi 21.26
Berlaku ; dan sebagai fungsi ia konstan pada setiap komponen terhubung serta nol pada komponen tak terbatasnya. Untuk : .
Bukti. Ambillah lalu tulis , , , sehingga . Dalam notasi kompleksnya ambillah ; maka dan perhitungan langsung memberikan
sebab dan . Jadi konstan: dengan , sedangkan beserta memaksa : , yakni . Lalu sebagai fungsi pada komplemen terbuka kurva kompaknya, integral pendefinisinya kontinu (Teorema 10.14, lewat dominasi pada persekitaran setiap ); sedangkan fungsi kontinu bernilai bulat bersifat konstan lokal, sehingga konstan pada komponennya. Untuk yang besar integrannya seragam terhadap , sehingga indeksnya menuju dan lenyap pada komponen tak terbatasnya. Untuk lingkarannya: secara langsung. ∎
Catatan 21.27
Di bawah , , sehingga : inilah indeks Bab 17, dan Proposisi 21.26 membuktikan ulang kebulatan dan kekonstanan lokalnya lewat cara variabel real — yakni separuh topologis teorema residunya, kini berdiri di atas Stokes.
Proposisi 21.28
Bukti. — sebab aturan rantainya mengenali dengan . ∎
Metode 21.29
Menghitung dengan bentuk: (1) mekanisasikanlah — hasil kali eksteriornya diurutkan ulang dengan tanda, menurunkan koefisiennya menjadi yang baru, dan tarikan baliknya mensubstitusi; percayailah aljabarnya, sebab ia menyandikan setiap Jacobi. (2) Untuk mengintegralkan sebuah bentuk atas submanifold: parametrikanlah secara langsung, tariklah balik, lalu integralkan koefisiennya; orientasinya satu-satunya jebakan — periksalah satu kerangka. (3) Untuk membuktikan sebuah identitas integral, carilah rupa Stokes: apakah integrannya eksak? apakah daerahnya sebuah batas? (4) Untuk membandingkan integral atas dua submanifold yang “sejajar”, terapkanlah Stokes pada daerah di antara keduanya (yakni argumen deformasinya, Latihan 21.10). (5) Integral tak nol sebuah bentuk tertutup mengesahkan adanya halangan topologis — tak ada primitif, tak ada retraksi, tak ada perluasan bebas nol: dan beginilah soal akhir pekannya membunuh retraksi bolanya.
21.7 Latihan
Latihan 21.1 ★
Pada , misalkan dan . Hitunglah , , , dan , lalu periksalah aturan Leibniz berderajatnya pada contoh ini.
Solusi
Solusi Latihan 21.1.
Dengan menguraikan dan membunuh faktor berulangnya:
(dengan memakai dan ). Berikutnya dan . Akhirnya
(sebab suku pertama menyumbang ; sedangkan permutasi siklik tiga faktor bersifat genap). Pemeriksaan Leibniznya: , dan ; sehingga jumlahnya cocok.
Latihan 21.2 ★
Kenalilah, pada , ketiga penjelmaan : bagi , ; bagi bentuk kerja , ; dan bagi bentuk fluks , . Simpulkanlah dari identitas dan .
Solusi
Solusi Latihan 21.2.
Bentuk berkoefisien . Untuk bentuk kerjanya,
yakni bentuk fluks curl-nya (kumpulkanlah keenam suku ). Untuk bentuk fluksnya, : yakni divergensinya. Lalu berbunyi , yakni , sedangkan berbunyi : jadi kedua identitas vektornya adalah satu identitas, , yang dibaca pada dua derajat.
Latihan 21.3 ★★
Putuskanlah apakah setiap bentuk- berikut tertutup, eksak pada daerah asalnya, lalu hitunglah primitifnya bila ada: (a) pada ; (b) pada ; (c) pada setengah bidang .
Solusi
Solusi Latihan 21.3.
(a) Ketertutupannya adalah kesetangkupan turunan parsial silangnya: , , . Sedangkan daerah asalnya berbentuk bintang: jadi eksak (Teorema 21.15), dengan primitif (periksalah ). (b) : jadi eksak pada seluruh (sehingga tertutup) — yakni sepupu radial bentuk sudutnya yang tak berbahaya. (c) Pada bentuknya adalah , yang tertutup (Latihan 21.4); sedangkan setengah bidangnya cembung, sehingga ia eksak di sana, dan memang memenuhi . Jadi eksak pada setengah bidangnya, tak eksak pada bidang tertusuknya: sebab halangannya tinggal di lubangnya, bukan di rumusnya.
Latihan 21.4 ★★
(Bentuk sudutnya) Periksalah bahwa (Contoh 21.14) tertutup; hitunglah bagi lingkaran berjari-jari di sekitar ; lalu simpulkan bahwa tak eksak pada , dan bahwa tak berbentuk bintang terhadap satu titik pun yang dimilikinya (lewat dua jalur: lewat Teorema 21.15, dan langsung dari geometrinya).
Solusi
Solusi Latihan 21.4.
Untuk ketertutupannya: dengan ,
sehingga . Lalu pada :
Seandainya eksak, integral ini akan lenyap (Proposisi 21.28): jadi ia tak eksak. Seandainya berbentuk bintang terhadap suatu , lema Poincaré (yang digeser ke ) akan menjadikan setiap bentuk tertutup eksak — yakni kontradiksi. Secara langsung: bagi sembarang , ruas dari ke titik milik daerah asalnya melewati : sehingga sifat berbentuk bintangnya gagal pada setiap titiknya.
Latihan 21.5 ★★
(Bentuk luas sebuah hiperpermukaan) Misalkan hiperpermukaan kompak berorientasi yang orientasinya diberikan oleh medan normal satuan (dengan positif jika dan hanya jika positif di ). Tunjukkanlah bahwa bentuk- terbatas pada menjadi bentuk luasnya: bahwa bagi parametrisasi langsung , , dengan sebagai matriks Gram. (Perhatikanlah bahwa lalu kuadratkanlah determinan itu.) Hitunglah .
Solusi
Solusi Latihan 21.5.
Untuk vektor , menguraikan determinannya sepanjang kolom pertamanya memberikan
sebab tepat merupakan minor terhapus ke- (Definisi 21.3). Lalu menerapkannya pada : dengan . Sekarang diagonal per blok: dan (sebab normal, sedangkan singgung), sehingga ; dan bagi parametrisasi langsung (sebab itulah arti orientasi--nya): , yakni unsur luas Gramnya. Untuk , dan parametrisasi bolanya pada (yang langsung; ia melewatkan satu meridian, yakni himpunan yang tak berluas): , sehingga .
Latihan 21.6 ★★
Hitunglah bagi : (a) langsung dalam koordinat bolanya; (b) lewat Stokes pada bola satuannya. Simpulkanlah dari luas , lalu umumkanlah: , yang selaras dengan Teorema 11.13.
Solusi
Solusi Latihan 21.6.
Bentuk yang diberikan adalah bagi pada , sehingga (a) adalah perhitungan yang baru saja dikerjakan: . (b) , dan Stokes pada bola satuannya memberikan : sehingga . Secara umum, bentuk terbatas pada menjadi bentuk luasnya (dengan pada Latihan 21.5), , dan Stokes menghasilkan — yang selaras dengan rumus fungsi Gamma Teorema 11.13.
Latihan 21.7 ★★
(Kamusnya) Turunkanlah dengan cermat dari Teorema 21.23: (a) teorema divergensi di (gabungkanlah Latihan 21.2 dan Latihan 21.5); (b) teorema Kelvin–Stokes bagi permukaan kompak berorientasi dengan batas di . Periksalah bahwa konvensi orientasinya cocok pada setengah bola atas yang dibatasi khatulistiwanya.
Solusi
Solusi Latihan 21.7.
(a) Stokes yang diterapkan pada bentuk fluks pada daerah kompak : (Latihan 21.2 bagi sisi interiornya). Kenalilah integran batasnya: bagi yang singgung pada suatu titik , uraian kolom pertama Latihan 21.5 memberikan ; lalu dengan menulis dengan yang singgung, kolom merupakan kombinasi bidang , sehingga dan : yakni teorema divergensinya, dengan sebagai normal keluarnya (sebab normal-keluar-dulu tepat merupakan orientasi terinduksinya). (b) Stokes yang diterapkan pada pada permukaan-dengan-batas : terbatas menjadi lewat pengenalan yang sama, sedangkan pada kurva batasnya , yakni . Pada setengah bola atas dengan yang keluar (radial): di titik khatulistiwa vektor keluar-di-dalam-permukaannya adalah ; lalu melengkapinya menjadi kerangka positif menunjukkan bahwa khatulistiwanya ditelusuri berlawanan arah jarum jam dilihat dari atas (): yakni aturan tangan kanannya, dengan konvensi yang sama pada kedua ruas identitasnya.
Latihan 21.8 ★★
(Identitas Green) Untuk yang mulus pada persekitaran daerah kompak yang berbatas mulus, buktikanlah
Simpulkanlah: bahwa fungsi harmonik pada yang lenyap pada lenyap secara identik, dan dua fungsi harmonik dengan nilai batas yang sama berimpit — yakni ketunggalan pada masalah Dirichlet Bab 18.
Solusi
Solusi Latihan 21.8.
Terapkanlah teorema divergensi (Latihan 21.7(a), yang buktinya bebas dimensi) pada : dan : yakni identitas pertamanya. Lalu menukar lalu mengurangkannya meniadakan suku setangkupnya: yakni yang kedua. Jika pada dan pada : maka identitas pertamanya dengan memberikan , sehingga dan konstan pada setiap komponennya; sedangkan tutupan setiap komponennya menemui (menurut keterbatasannya), yang di sana: jadi . Lalu dua fungsi harmonik dengan nilai batas yang sama berselisih semacam itu: jadi keduanya berimpit — yakni ketunggalan bagi masalah Dirichletnya, yang melengkapi teori keberadaan pada cakramnya di Bab 18.
Latihan 21.9 ★★
(Penggantian variabel, bentuk berorientasi) Misalkan difeomorfisma antara himpunan terbuka dengan , dan kontinu bertumpuan kompak di . Tunjukkanlah bahwa identitas tarikan baliknya setara dengan teorema penggantian variabelnya (Teorema 11.11) bagi semacam itu, lalu jelaskanlah persis ke mana nilai mutlak pada Jacobinya pergi.
Solusi
Solusi Latihan 21.9.
Menurut Teorema 21.11(c), , sehingga identitas tarikan baliknya berbunyi
Karena di mana-mana, , dan inilah persis rumus penggantian variabelnya (Teorema 11.11) bagi integran kontinu yang bertumpuan kompak: jadi masing-masing pernyataannya adalah yang lain. Adapun nilai mutlaknya masuk ke dalam hipotesisnya: yakni orientasinya. Bagi yang membalik orientasi, identitas bentuknya memperoleh sebuah tanda minus global (sebab bentuk merasakan orientasi), sedangkan rumus ukurannya tetap memakai (sebab ukuran tidak): jadi dua pembukuan atas satu Jacobi.
Latihan 21.10 ★★★
(Deformasi) Misalkan bentuk- tertutup pada dan bola berjari-jari yang berpusat di . Tunjukkanlah bahwa tak bergantung pada (terapkanlah Stokes pada cangkang antara dua jari-jari; perhatikanlah kedua orientasi batasnya). Terapkanlah pada bentuk sudut ruang
periksalah bahwa ia tertutup, hitunglah , lalu simpulkanlah bahwa ia tertutup tetapi tak eksak pada — yakni saudara berdimensi dua , dan isi geometris hukum Gauss dalam elektrostatika.
Solusi
Solusi Latihan 21.10.
Cangkang merupakan submanifold- kompak dengan batas ; sedangkan orientasi terinduksinya adalah orientasi sfera yang biasa pada (keluar dari = menjauhi ) dan yang berlawanan pada (keluar dari = menuju ). Lalu Stokes dengan :
Untuk bentuk sudut ruangnya: dengan dan , berlaku dan
Pada , bagi yang singgung: , sehingga : yakni konstan terhadap , seperti yang diramalkan deformasinya, dan tak nol — sehingga tertutup tetapi tak eksak pada (sebab bentuk eksak terintegralkan menjadi atas yang tanpa batas menurut Stokes). Inilah hukum Gauss: bahwa fluks medan sebuah muatan satuan lewat sembarang sfera yang melingkupinya adalah , berapa pun jari-jarinya.
Latihan 21.11 ★★
Misalkan kurva tertutup mulus di dengan . Tunjukkanlah bagi setiap bentuk- tertutup pada (tulislah menurut Latihan 21.12). Tafsirannya: bahwa pada bidang tertusuknya, bilangan lilitan adalah satu-satunya halangan bagi lenyapnya periode.
Solusi
Solusi Latihan 21.11.
Tulislah (Latihan 21.12) dengan . Maka
menurut Proposisi 21.28 dan definisi indeksnya. Satu bilangan bulat mengendalikan setiap periode pada bidang tertusuknya: sebab bentuk- tertutup tak dapat membedakan dua gelung yang berbilangan lilitan sama.
Latihan 21.12 ★★★
(Perhitungan de Rham pertama) Tunjukkanlah bahwa setiap bentuk- tertutup pada secara tunggal berupa
definisikanlah dengan mengintegralkan sepanjang lintasan dari ke (potongan radial lalu busur lingkaran), tunjukkanlah bahwa hasilnya tak bergantung pada pilihannya justru karena periode--nya lenyap, lalu periksalah . Simpulkanlah: , yang dibangkitkan bentuk sudutnya.
Solusi
Solusi Latihan 21.12.
Ambillah : yang tertutup, dan menurut pilihan -nya (sebab ). Tariklah balik lewat pemetaan kutub , yakni difeomorfisma lokal surjektif : maka tertutup (Teorema 21.11(b)) pada himpunan terbuka cembung , sehingga eksak (Teorema 21.15): . Untuk yang tetap: adalah integral mengelilingi lingkaran berjari-jari , yang sama dengan (sebab anulus antara kedua lingkarannya merupakan permukaan kompak dengan batas; lalu Stokes seperti pada Latihan 21.10, satu dimensi lebih rendah). Jadi berperiode terhadap dan turun ke fungsi yang terdefinisi baik pada dengan ; lalu mulus (sebab difeomorfisma lokal) dan memaksa . Karena itu . Untuk ketunggalannya: mengintegralkannya atas menetapkan , sebab bentuk eksak berperiode nol; sedangkan tunggal sampai penambahan konstanta. Jadi pemetaan merupakan isomorfisma linear , dan kelas membangkitkannya: sehingga lubangnya tepat berdimensi satu, secara kohomologis.
21.8 Soal: teorema titik tetap Brouwer
Soal 21.1
Soal akhir pekan — tak ada retraksi, tak ada pelolosan
Teorema Brouwer menyatakan bahwa setiap pemetaan kontinu dari bola satuan tertutup ke dirinya sendiri mempunyai titik tetap — yakni salah satu teorema besar matematika, dengan akibat mulai dari teori permainan (kesetimbangan Nash) sampai analisis matriks. Buktinya lewat bentuk diferensial adalah yang terbersih yang dikenal: Stokes menunjukkan bahwa sferanya bukan retrak bolanya, dan selebihnya menyusul. Sepanjang soal ini, , , dan
(topinya menghapus faktornya).
Bagian I — Alat ukurnya.
- Hitunglah , lalu simpulkanlah dari Stokes (Teorema 21.23) bahwa , dengan mengemban orientasi batas bolanya.
- Untuk dan , kenalilah pembatasan ke sebagai bentuk panjang busur dan bentuk luasnya (Latihan 21.5 dengan ) lalu hitunglah ulang secara langsung.
- Misalkan terbuka dan mulus dengan bagi setiap . Tunjukkanlah bahwa . (Turunkanlah : peta terletak pada hiperbidang , yang berdimensi ; lalu terapkanlah Proposisi 21.6(2).)
- Di manakah cacat “bukti” berikut bahwa : “ kompak tanpa batas, dan yang dibatasi ke merupakan bentuk berderajat tertinggi padanya, sehingga tertutup, sehingga menurut Stokes”? (Tunjuklah kata yang keliru.)
- Jelaskanlah dalam satu paragraf strategi Bagian II: apa yang akan diintegralkan, atas apa, dan dari mana kontradiksinya akan datang.
Bagian II — Tak ada retraksi mulus. Andaikan, demi kontradiksi, bahwa merupakan retraksi mulus dari bolanya ke sferanya: mulus pada persekitaran , , dan bagi setiap .
- Benarkanlah (pada , terbatas menjadi identitasnya: sebab jika parametrisasi langsung sekeping , maka ).
- Dengan memakai Stokes pada , tunjukkanlah .
- Tunjukkanlah (yakni pertanyaan 3 yang diterapkan pada ), lalu simpulkanlah: tak ada retraksi mulus .
- Selesaikanlah kasus terkecuali dengan tangan: tunjukkanlah secara langsung bahwa tak ada pemetaan kontinu yang menetapkan kedua ujungnya, lalu sebutkanlah teorema yang dipakai.
Bagian III — Brouwer mulus. Misalkan mulus pada persekitaran dengan dan tanpa titik tetap di .
- Tunjukkanlah .
Untuk ambillah dan misalkan perpotongan sinar dengan . Selesaikanlah persamaan kuadrat lalu perolehlah
- Tunjukkanlah bahwa isi akarnya positif sejati pada : sebab jika maka dan , yakni , yakni ; lalu menurut Cauchy–Schwarz dengan , , ini memaksa — yang terkecualikan. Simpulkanlah bahwa mulus pada persekitaran .
- Tunjukkanlah dan bagi (untuk , periksalah dengan memakai , yang sendirinya menyusul dari ). Simpulkanlah bersama Bagian II: setiap pemetaan diri mulus mempunyai titik tetap.
Bagian IV — Brouwer kontinu. Misalkan kontinu tanpa titik tetap.
- Tunjukkanlah , lalu hasilkanlah pemetaan polinomial dengan (Stone–Weierstrass, Teorema 7.15, koordinat demi koordinat — benarkanlah peralihan dari hampiran skalar ke hampiran vektor).
- Pemetaan boleh jadi meninggalkan bolanya; tetapkanlah . Tunjukkanlah dan .
- Turunkanlah kontradiksi dengan Bagian III lalu simpulkanlah: setiap pemetaan kontinu mempunyai titik tetap.
- Tunjukkanlah lewat contoh bahwa teoremanya gagal pada: bola terbuka; sfera ; dan anulus tertutup. Sifat manakah yang hilang pada masing-masing contoh tandingnya?
Bagian V — Dividennya.
- (Perron–Frobenius, keberadaan) Misalkan matriks yang semua entrinya , dan . Tunjukkanlah bahwa pemetaan terdefinisi baik dan kontinu pada , bahwa homeomorfik dengan bola tertutup (lewat homeomorfisma radial dari kompak cembung yang interiornya tak kosong pada rentang afinnya), lalu simpulkanlah bahwa mempunyai vektor eigen berentri positif sejati dan nilai eigen .
- Simpulkanlah bahwa setiap matriks stokastik berentri positif (yang kolomnya berjumlah ) mempunyai vektor peluang stasioner — yakni vektor bertipe PageRank. (Ketunggalannya juga berlaku tetapi memerlukan alat lain.)
- (Bola berbulu, persiapan) Misalkan mulus pada persekitaran dengan dan bagi (yakni medan singgung satuan). Untuk tetapkan . Tunjukkanlah pada : sehingga memetakan ke dalam sfera .
- Tunjukkanlah bahwa merupakan polinomial dalam (sebab setiap fungsi koefisien pada sebuah peta bersifat polinomial dalam , dengan koefisien yang mulus terhadap variabel petanya; sedangkan pengintegralannya linear).
Tunjukkanlah bahwa untuk yang kecil, merupakan difeomorfisma dari ke : keinjektifannya untuk ; difeomorfisma lokalnya menurut teorema fungsi balikan (Teorema 20.1 pada peta); sedangkan petanya terbuka sekaligus tertutup pada sfera sasarannya yang terhubung. Simpulkanlah, dengan memakai Lema 21.19 dan penskalaan di bawah (periksalah), bahwa
(orientasinya terawetkan lewat kekontinuan dari ).
- Simpulkanlah (Milnor): jika ganjil, maka bukan polinomial dalam , padahal ia berimpit dengan polinomial di dekat — yakni kontradiksi. Karena itu sfera berdimensi genap (dengan ganjil) tak mengemban medan singgung satuan, dan, lewat penormalan dan pemulusan (konvolusikan komponen demi komponen lalu proyeksikan — benarkanlah kedua langkahnya), tak ada pula medan singgung kontinu yang tak lenyap di mana pun: sehingga setiap angin di Bumi menyisakan satu titik tenang.
(Sfera ganjil tersisir bebas) Tunjukkanlah pada sebuah medan singgung satuan mulus yang eksplisit: dalam notasi kompleksnya, yakni
Periksalah kesinggungannya dan panjang satuannya, lalu simpulkanlah bahwa dikotomi paritas pertanyaan 23 bersifat tajam: bahwa sebuah sfera tersisir tepat saat dimensinya ganjil. Di manakah argumen polinomial pertanyaan 22 patah untuk yang genap?
- (Nol dari perilaku batasnya) Misalkan kontinu dengan bagi setiap . Tunjukkanlah bahwa lenyap di suatu tempat di . (Sebab jika tidak, memetakan secara kontinu ke ; lalu terapkanlah Brouwer pada dan bertentanganlah dengan hipotesis batasnya.) Simpulkanlah kriteria kesurjektifannya: bahwa yang kontinu dengan saat bersifat surjektif — yakni leluhur berdimensi berhingga bagi argumen koersivitas pada analisis taklinear.
Solusi
Solusi Soal 21.1.
1. ; lalu membawa melintasi faktor sebelumnya memakan , yang meniadakan prafaktornya: sehingga masing-masing dari sukunya sama dengan , jadi . Lalu Stokes pada bolanya: .
2. : ; lalu pada , , yakni bentuk panjang busurnya: . : adalah bentuk luasnya (Latihan 21.5 dengan ): . Keduanya cocok dengan pertanyaan 1.
3. Dengan menurunkan : bagi setiap , sehingga , yakni sebuah hiperbidang: jadi . Karena merupakan bentuk- (pertanyaan 1), maka titik demi titik menurut Proposisi 21.6(2): sebab pemetaan ke dalam sferanya tak punya ruang untuk menarik balik sebuah volume.
4. Cacatnya ada pada “sehingga” yang kedua: sebab pada himpunan berdimensi yaitu , setiap bentuk- tertutup secara trivial (karena tak ada bentuk- tak nol pada manifold-), tetapi tertutup tak berarti eksak, sedangkan menuntut primitif yang sungguh-sungguh terdefinisi pada . Padahal pembatasan justru tak eksak — sebab integralnya — dan ketakeksakan inilah yang menggerakkan seluruh soalnya.
5. Kita akan mengintegralkan atas sferanya lalu menghitungnya dengan dua cara. Karena menetapkan titik demi titik, integralnya sama dengan . Sedangkan karena terdefinisi pada bolanya, Stokes mengubah integral yang sama itu menjadi ; dan karena bernilai di sferanya, pertanyaan 3 membuat integran itu lenyap. Jadi satu bilangan, dua nilai: sehingga retraksinya tak mungkin ada.
6. Kedua integralnya dihitung lewat parametrisasi langsung atas keping-keping (Definisi 21.18); dan karena (sebab parametrisasinya mendarat di , yang menjadi identitas di sana), maka (Teorema 21.11(a)): sehingga integran lokalnya berimpit, dan partisi kesatuan mana pun memberikan .
7. Bentuk adalah bentuk- mulus pada persekitaran yang kompak dan berorientasi, yang batasnya dengan orientasi terinduksinya adalah : sehingga Stokes (Teorema 21.23) memberikan persis .
8. Berlaku (Teorema 21.11(b)), yang lenyap menurut pertanyaan 3 yang diterapkan pada . Lalu merangkai pertanyaan 6–8:
yakni mustahil. Tak ada retraksi mulus ke ().
9. Sebuah yang kontinu dengan akan memetakan himpunan terhubung ke yang tak terhubung, dan itu mustahil: sebab peta kontinu himpunan terhubung bersifat terhubung — setara dengan itu, teorema nilai antaranya akan memaksa mengambil nilai . Pernyataan yang sama pada setiap dimensi persis adalah Bagian II; sedangkan keterhubungannya adalah bayangan berdimensi bagi halangan kohomologis .
10. Fungsi kontinu dan di mana-mana pada yang kompak: sehingga minimumnya tercapai, jadi .
11. Persamaan berbunyi , yang akarnya adalah
Hasil kalinya : sehingga akarnya mengapit (atau salah satunya lenyap), jadi parameter sinarnya — yakni akar tak negatifnya — adalah .
12. Seandainya isi akarnya lenyap di : maka karena kedua sukunya tak negatif, dan , yakni , yakni . Lalu menurut Cauchy–Schwarz, : yakni kesamaan sepanjang rantainya, yang memaksa segaris dengan , bernorma , dan searah: jadi — yang terkecualikan. Jadi isi akarnya kontinu dan pada , sehingga terbatas di bawah oleh suatu di sana dan pada sebuah persekitaran (menurut kekontinuan seragamnya). Pada persekitaran itu, mulus (sebab , dengan mengecilkannya bila perlu), isi akarnya tetap , dan akar kuadratnya mulus pada : sehingga mulus di dekat .
13. Berlaku menurut konstruksi -nya: jadi . Untuk : (menurut Cauchy–Schwarz sekali lagi), dan menyusutkan isi akarnya menjadi , yang akar kuadratnya adalah itu sendiri (sebab ia ): sehingga dan . Jadi merupakan retraksi mulus dari bolanya ke sferanya — yang bertentangan dengan Bagian II. Setiap pemetaan diri mulus mempunyai titik tetap.
14. Berlaku persis seperti pada pertanyaan 10. Sedangkan polinomialnya membentuk subaljabar yang memuat konstantanya dan memisahkan titik (sebab memisahkan), sehingga Stone–Weierstrass (Teorema 7.15) menghampiri setiap koordinatnya: pilihlah polinomial dengan ; maka pemetaan vektor memenuhi .
15. Pada : , sehingga : jadi . Lebih jauh , sehingga pada .
16. Pemetaan polinomial, jadi mulus, dan memetakan ke dirinya sendiri: sehingga Bagian III menyediakan . Lalu : yakni kontradiksi. Setiap pemetaan kontinu mempunyai titik tetap.
17. Bola terbuka: memetakan ke dalam (sebab sejati) sedangkan satu-satunya titik tetapnya terletak pada sferanya: jadi kekompakannya hilang. Sfera: pemetaan antipodal bebas titik tetap; sebab kompak tetapi bertopologi “keliru” — yakni justru bukan-retrak Bagian II. Anulus: rotasi sebesar sudut mana pun tak menetapkan apa pun; sebab lubangnya melindungi rotasinya — jadi kecembungannya (atau lebih tepatnya, topologi serupa-bolanya) hilang. Jadi teorema Brouwer sesungguhnya tentang himpunan cembung kompak, seperti yang dimanfaatkan pertanyaan 18.
18. Untuk : ada , sehingga bagi setiap ; jadi dan terdefinisi baik, kontinu, serta mendarat di (sebab entrinya positif dan berjumlah ). Sedangkan cembung, kompak, dan berinterior tak kosong pada hiperbidang afin ; lalu pemetaan radial dari barisentrumnya — sebab setiap sinar dari barisentrumnya menemui pada tepat satu titik, menurut kecembungan dan kekompakannya, sedangkan fungsi tolok yang bersesuaian bersifat kontinu — merupakan homeomorfisma . Lalu mengangkut Brouwer lewatnya: mempunyai titik tetap , yakni dengan ; dan berentri positif sejati menurut perhitungan pembukanya. Jadi matriks positif mempunyai vektor eigen positif.
19. Pertanyaan 18 memberikan , , . Lalu jumlahkanlah koordinatnya: (sebab kolomnya berjumlah ), sedangkan . Jadi dan : yakni vektor peluang stasioner — yaitu kesetimbangan rantai Markovnya, inti matematis PageRank.
20. Pada : menurut kesinggungannya dan : jadi .
21. Tetapkanlah sebuah atlas berhingga berisi parametrisasi langsung beserta partisi kesatuan, yang tak bergantung pada . Pada sebuah peta, , sehingga setiap koefisien merupakan jumlah hasil kali satu faktor (yang afin terhadap ) dan sebuah determinan yang entrinya afin terhadap : yakni polinomial dalam berderajat dengan koefisien yang mulus terhadap variabel petanya. Lalu mengalikannya dengan fungsi partisinya yang tak bergantung pada dan mengintegralkannya suku demi suku: , yakni sebuah polinomial.
22. Untuk keinjektifannya: bersifat Lipschitz pada (sebab mulus pada kompak), katakanlah berkonstanta ; lalu untuk , . Untuk difeomorfismanya: memetakan ke ; sedangkan pada peta, Jacobinya konvergen seragam ke Jacobi saat , sehingga untuk yang kecil semuanya terbalikkan dan merupakan difeomorfisma lokal (Teorema 20.1 pada peta), injektif, dengan peta yang terbuka (menurut difeomorfisma lokalnya) dan kompak di yang terhubung (): sehingga petanya , jadi difeomorfisma . Untuk penskalaannya: di bawah , setiap koefisien memperoleh dan masing-masing dari diferensialnya memperoleh : jadi . Karena :
dengan kesamaan terakhirnya menurut Lema 21.19 (sebab difeomorfisma yang mengawetkan orientasi untuk yang kecil: determinan Jacobi petanya berubah secara kontinu, tak pernah lenyap, dan positif di ).
23. Jika ganjil dan sebuah medan singgung satuan mulus ada, maka pertanyaan 21–22 membuat polinomial (yang sahih: sebab menurut pertanyaan 1) berimpit dengan di dekat ; sedangkan dua fungsi mulus yang berimpit di dekat dengan salah satunya polinomial memaksa menjadi polinomial itu pada seluruh . Padahal jika dengan , maka pemfaktoran tunggal di (Bab 2) memberikan yang tak tereduksi itu multiplisitas genap pada dan multiplisitas ganjil pada : yakni mustahil. Jadi tak ada medan singgung satuan mulus pada untuk yang ganjil — yakni sfera berdimensi genap. Akhirnya, medan singgung yang sekadar kontinu dan tak lenyap di mana pun, sebutlah , akan menghasilkan satu: perluaslah ia ke sebuah persekitaran lewat , muluskanlah komponen demi komponen (Teorema 12.9) menjadi yang mulus dengan , proyeksikanlah secara singgung — sebab pada ini mengubah paling banyak sebesar komponen normalnya, yang sendirinya paling banyak karena singgung, sehingga dan tak pernah lenyap pada — lalu normalkanlah: sehingga merupakan medan singgung satuan yang mulus. Karena itu pada setiap sfera berdimensi genap, setiap medan singgung kontinu mempunyai nol: sehingga setiap angin di Bumi menyisakan satu titik tenang.
24. Berlaku : jadi singgung; dan : jadi satuan. Kemulusannya jelas (sebab pemetaan linear). Jadi setiap sfera berdimensi ganjil mengemban medan singgung satuan yang mulus — yakni perkalian oleh sepanjang garis kompleksnya — sehingga halangan pertanyaan 23 tepat berupa paritas dimensinya. Pada argumen polinomialnya, untuk yang genap fungsi memang adalah polinomial, dan tak ada kontradiksi yang muncul: jadi buktinya bukan sekadar gagal berlaku, melainkan kesimpulannya sungguh salah, seperti yang disaksikan .
25. Andaikan tak pernah lenyap pada . Maka kontinu , dan Brouwer (pertanyaan 16) menyediakan . Karena bernilai di , maka , dan
yang bertentangan dengan hipotesis batasnya. Jadi mempunyai nol. Untuk kesurjektifannya: diberikan , terapkanlah yang di atas pada pada bola dengan yang begitu besar sehingga pada sfera berjari-jari (menurut koersivitasnya); maka di sana (menurut Cauchy–Schwarz), sehingga pernyataan yang diskalakan ulang itu memberikan nol bagi : yakni . Jadi setiap medan kontinu yang koersif bersifat pada — yakni bayangan bebas derajat bagi teorema keberadaan variasionalnya, yang diantarkan topologi murni.