বইগুলো এখনো বাংলা ভাষায় পাওয়া যায় না — Français সংস্করণ দেখানো হচ্ছে।
Sciences de la Terre et de l’Univers à l’université — 3e année · স্নাতক তৃতীয় বর্ষ
1Sismologie et imagerie de la Terre
Le 22 mai 1960, à 19:11 temps universel, le plus fort séisme enregistré depuis 1900 a rompu la zone de subduction au large du sud du Chili, avec une magnitude de 9.5.
Ses ondes P atteignirent des stations situées de l’autre côté de la planète environ vingt minutes plus tard ; ses ondes de surface firent plusieurs fois le tour du globe ; et pendant des jours ensuite, les instruments les plus lents enregistrèrent toute la Terre en train de vibrer avec des périodes voisines d’une heure, comme une cloche frappée. Chacun de ces signaux porte des informations sur les roches qu’il a traversées. À partir des temps d’arrivée de millions de telles ondes, relevées à des milliers de stations, les sismologues ont construit non seulement le modèle stratifié de la Terre rappelé plus bas, mais aussi des images tridimensionnelles de le manteau, où des panneaux plongeants et des panaches ascendants apparaissent comme des zones où les ondes se propagent un peu plus vite ou un peu plus lentement que la moyenne. Ce chapitre montre comment : comment les rais se propagent dans une Terre sphérique, comment les ondes de surface sondent la croûte et le manteau grâce à leur dispersion, comment les oscillations libres de l’ensemble de la planète sont décrites, et comment quelques milliers de temps de trajet sont transformés en une image par la résolution d’un problème inverse linéaire.
Tu sais déjà
Dans un solide élastique isotrope se propagent deux types d’ondes de volume : les ondes P, à la vitesse , et les ondes S, à la vitesse , où et sont les modules d’incompressibilité et de cisaillement et la masse volumique ; les ondes S ne se propagent pas dans un liquide (le volume de physique de troisième année, au chapitre sur l’élasticité des milieux continus). Une onde dont la vitesse de phase dépend de sa fréquence est dispersive ; son énergie se propage à la vitesse de groupe (le volume de physique de deuxième année, sur les ondes). Un corps élastique borné vibre librement selon un ensemble discret de modes propres (même volume). La distance épicentrale d’une station est l’angle au centre de la Terre entre l’épicentre et la station ; l’hodochrone donne le temps de première arrivée en fonction de , et le noyau projette une zone d’ombre pour les ondes P directes (livre 2, année 11). Le modèle de Terre de référence, les discontinuités sismiques et l’onde conique ont été abordées dans le volume de première année, dans son chapitre sur la Terre stratifiée. Les moindres carrés et la loi gaussienne des erreurs relèvent des volumes de mathématiques.
1.1 Rais dans une Terre sphérique
Un front d’onde sismique, loin de sa source et dans un milieu dont les propriétés varient lentement sur une longueur d’onde, peut être suivi par ses rais : les courbes partout normales au front d’onde, le long desquelles se propage l’énergie. Dans un milieu à vitesse uniforme, les rais sont droits ; là où la vitesse change, ils se courbent, selon la loi de Snell de la réfraction. Dans la Terre, les vitesses dépendent surtout de la profondeur, de sorte qu’un premier modèle est à symétrie sphérique : la vitesse de l’onde considérée (P ou S) ne dépend que du rayon .
Théorème 1.1 (Loi de Snell dans une Terre sphérique)
Dans une Terre à symétrie sphérique de vitesse d’onde , soit l’angle entre un rai et le rayon au point de rayon . Le long de tout le rai,
est constant.
Démonstration. Remplaçons la Terre par de fines coquilles concentriques, chacune de vitesse uniforme. À l’intérieur d’une coquille, le rai est une droite ; une droite située à la distance du centre coupe la sphère de rayon sous un angle avec (le triangle rectangle formé par le centre, le pied de la perpendiculaire et le point), de sorte que a la même valeur au sommet et à la base de la coquille. À la frontière de rayon entre deux coquilles de vitesses et , la loi de Snell donne , donc est continu à travers elle. À l’intérieur d’une coquille, est constant et est constant, donc l’est aussi. Cette quantité est donc constante le long de tout le rai ; faire tendre l’épaisseur des coquilles vers zéro donne le résultat pour un continu. ∎
Définition 1.2 (Paramètre de rai, point de retournement)
La constante d’un rai dans une Terre à symétrie sphérique est son paramètre de rai, en secondes par radian. À la surface, , où est l’angle de départ et la vitesse à la surface. Le point où le rai est horizontal () est son point de retournement, au rayon où
Sous ce point, le rai remonte à nouveau, symétriquement par rapport au rayon passant par le point de retournement.
Posons . Un rai de paramètre ne peut exister que là où , puisque . Si décroît avec la profondeur, comme c’est le cas dans la majeure partie du manteau, tout rai se retourne à la profondeur où a diminué jusqu’à , et les rais partant plus raides ( plus petit) se retournent plus profondément. Là où croît avec la profondeur, parce que la vitesse chute brutalement avec la profondeur (c’est le cas à la limite noyau–manteau, où la vitesse des ondes P passe de 13.7 à ), aucun rai ne peut se retourner : les rais sont déviés vers le bas, traversent la couche et ressortent très loin. Un tel saut projette une zone d’ombre à la surface.
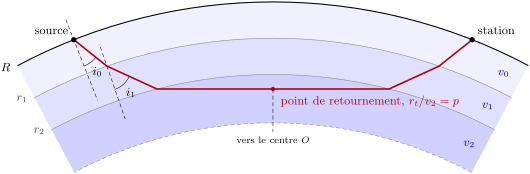
Le paramètre de rai n’est pas seulement une constante du rai : on peut le lire sur l’hodochrone.
Théorème 1.3 (Pente de l’hodochrone)
Soit le temps de trajet d’un rai allant d’une source en surface à une station en surface à la distance épicentrale (en radians). Alors
le paramètre de rai du rai arrivant à .
Démonstration. Considérons deux rais voisins issus d’une même source, arrivant à la surface en et , tous deux sous l’angle d’incidence par rapport au rayon. Le front d’onde passant par le premier point est normal aux rais ; le second rai doit encore parcourir, après avoir franchi ce front d’onde, le côté d’un petit triangle rectangle dont l’hypoténuse est l’arc le long de la surface et dont l’angle opposé à ce côté vaut : une longueur , à la vitesse . D’où . ∎
Le théorème est la forme sphérique de la relation entre la pente d’une hodochrone et la vitesse apparente le long de surface. Les deux fonctions et peuvent s’écrire comme intégrales sur le profil de vitesse.
Proposition 1.4 (Temps de trajet et distance comme intégrales)
Avec décroissant avec la profondeur, le rai de paramètre qui se retourne en atteint
et le temps d’interception vaut .
Démonstration. Le long d’un élément de rai de longueur , le rayon varie de et l’angle au centre de , donc . Avec , , ce qui donne la première intégrale pour la moitié descendante ; la moitié ascendante est identique. Le temps est , et , . Enfin a pour intégrande . ∎
Ces intégrales servent à calculer une table de temps de trajet à partir d’un modèle. La script de tracé de rais de ce chapitre fait la même somme sur des coquilles de 2 km du modèle de référence PREM, et le vérifie de deux façons : dans une sphère de vitesse uniforme, où les rais sont des cordes et exactement (exercice 5), et avec le Théorème 1.3, qu’elle n’utilise pas.
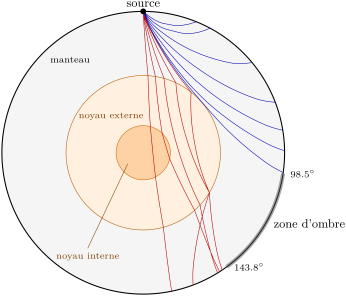
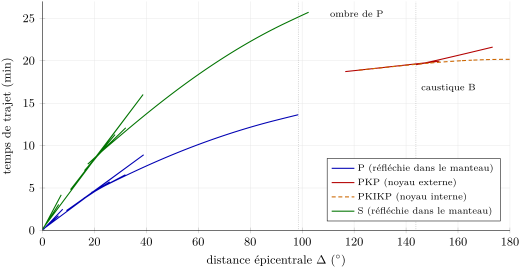
La figure ci-dessus montre ce que prédisent les théorèmes. Le rai du manteau le plus raide qui frôle tout juste le noyau et atteint dans PREM ; le rai suivant, plus raide d’une fraction de degré, pénètre dans le noyau, est réfracté vers le rayon et ressort de l’autre côté, au-delà de . Le tracé du temps en fonction de la distance pour chaque rai donne les hodochrones ci-dessous.
Les temps P calculés à travers PREM valent à , à , à et à : treize minutes pour traverser un quart du globe.
Les arrivées réelles s’écartent d’une telle courbe de quelques secondes au plus, et ces quelques secondes sont la matière première de la tomographie (la Section 1.5).
Définition 1.5 (Table de temps de trajet)
Une table de temps de trajet donne, pour chaque phase sismique (P, S, PKP, PcP, …) et chaque profondeur de source, le temps de trajet en fonction de la distance épicentrale, calculé à partir d’un modèle de référence à symétrie sphérique dont les vitesses ont elles-mêmes été ajustées pour reproduire les temps d’un grand nombre de séismes bien localisés. Ses écarts avec une arrivée observée sont le point de départ de la localisation des séismes et de la tomographie.
Les tables utilisées aujourd’hui sont calculées à partir de modèles de référence construits à cette fin. Dans le modèle ak135, par exemple, la croûte comporte deux couches, avec des vitesses P et S de 5.80 et au-dessus de , puis 6.50 et jusqu’au Moho à , où le manteau commence avec 8.04 et ; la limite noyau–manteau se trouve à et la limite du noyau interne à .
Ses auteurs eux-mêmes décrivent son manteau supérieur comme une construction artificielle conçue pour reproduire les temps jusqu’à : une moyenne, et non la structure d’un lieu particulier.
Proposition 1.6 (Inversion de Herglotz–Wiechert)
Supposons que décroisse strictement avec la profondeur sur les rayons échantillonnés et que la courbe de temps de trajet soit connue, de sorte que le soit aussi. Alors le rai de paramètre , qui atteint la surface en , se retourne au rayon
où la vitesse vaut . L’inversion de Herglotz–Wiechert retrouve ainsi point par point, à partir de la courbe de temps de trajet.
Démonstration. Admis à ce niveau. ∎
La formule provient de l’intégrale de dans la Proposition 1.4, qui est une équation intégrale d’Abel pour l’inconnue ; son inversion est admise ici. L’exercice 12 la vérifie sur la sphère uniforme. Deux conditions la limitent. Il faut que décroisse avec la profondeur : une couche à faible vitesse crée une lacune dans la courbe de temps de trajet, et l’inversion ne peut pas voir à l’intérieur de la couche. Il faut aussi disposer de la courbe entière, y compris des branches tardives de chaque triplication, qui sont difficiles à pointer sur un sismogramme. Ces limites expliquent pourquoi les modèles de référence sont aujourd’hui construits par modélisation directe et moindres carrés (la Section 1.4).
1.2 Ondes de surface
Une surface libre piège les ondes. Près de la surface d’un demi-espace, les mouvements P et S dans le plan vertical de propagation peuvent se combiner en une onde qui se propage le long de la surface et s’atténue avec la profondeur ; et lorsqu’une couche lente repose sur une roche plus rapide, les ondes de cisaillement horizontales sont piégées dans la couche par réflexion totale.
Définition 1.7 (Onde de Rayleigh, onde de Love)
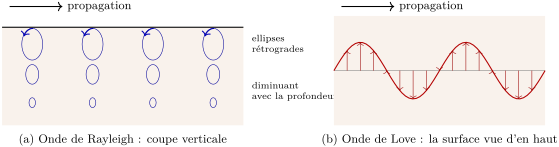
Une onde de Rayleigh est une onde de surface dont le mouvement se situe dans le plan vertical contenant la direction de propagation : mouvements P et S à polarisation verticale couplés par la surface libre, avec un mouvement elliptique des particules, rétrograde à la surface d’un demi-espace uniforme, dont l’amplitude décroît avec la profondeur sur environ une longueur d’onde. Une onde de Love est une onde de surface dont le mouvement des particules est horizontal et perpendiculaire à la direction de propagation : ondes S à polarisation horizontale piégées dans des couches plus lentes que la roche sous-jacente.
Sur un demi-espace uniforme avec (un solide de Poisson), l’onde de Rayleigh se propage à et ne se disperse pas (exercice 6). Une onde de Love ne peut pas exister du tout sur un demi-espace uniforme : elle exige la stratification, et sa vitesse se situe entre les vitesses S de la couche et de la roche sous-jacente.
Théorème 1.8 (Dispersion des ondes de Love dans une couche reposant sur un demi-espace)
Une couche d’épaisseur , de module de cisaillement et de vitesse S repose sur un demi-espace de module de cisaillement et de vitesse S . Une onde de Love de pulsation et de nombre d’onde se propage avec la vitesse de phase , , si et seulement si
Le mode fondamental est la racine telle que ; les harmoniques ont dans .
Démonstration. Prenons dans le sens de la propagation, horizontal et perpendiculaire à celui-ci, et orienté vers le bas à partir de la surface libre, et cherchons un déplacement , les autres composantes étant nulles. Chaque couche obéit à l’équation d’onde , d’où . Dans la couche, , et . Dans le demi-espace, , et la solution qui reste bornée en profondeur est . La contrainte de cisaillement sur un plan horizontal vaut . En surface libre, elle s’annule : , donc . En , le déplacement et la contrainte sont continus :
En divisant la seconde équation par la première, on obtient le résultat. Comme le second membre est positif, se situe dans un quart de période où la tangente est positive ; le plus petit intervalle de ce type donne le mode fondamental. ∎
Pour une période donnée, l’équation est résolue en par dichotomie ; la vitesse de groupe se déduit de . Aux courtes périodes ( grand), la racine est proche de : l’onde reste confinée dans la couche. Aux longues périodes (), il faut que avec un second membre également petit, ce qui force : l’onde pénètre profondément dans le demi-espace et se propage à sa vitesse. Entre les deux, la vitesse de phase croît régulièrement avec la période.
Définition 1.9 (Dispersion des ondes de surface)
La dispersion des ondes de surface est la dépendance des vitesses de phase et de groupe d’une onde de Rayleigh ou de Love à sa période. Dans une Terre stratifiée, elle résulte du fait qu’une onde de plus grande période atteint des profondeurs plus grandes (environ un tiers de longueur d’onde pour le mode fondamental) et moyenne une roche plus rapide ; les courbes de dispersion et mesurées entre un séisme et une station, ou entre deux stations, sont inversées pour la vitesse S en fonction de la profondeur.
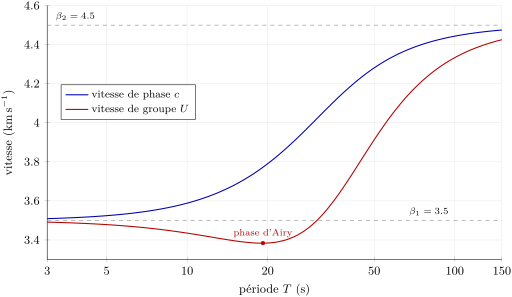
Sur ce modèle, la vitesse de phase à vaut et à ; les vitesses de groupe valent 3.384 et . Sur un sismogramme enregistré à quelques milliers de kilomètres de distance, les longues périodes arrivent en premier et les ondes à en dernier, de sorte que le train d’ondes s’étire en une longue oscillation qui se raccourcit lentement. Mesurer la vitesse de groupe à de nombreuses périodes, le long de nombreux trajets, donne des cartes de l’épaisseur de la croûte et du manteau supérieur, indépendantes des temps de trajet des ondes de volume.
1.3 La Terre résonne : modes propres
Une onde de surface de très longue période a une longueur d’onde comparable au rayon de la Terre ; elle fait le tour du globe et se recoupe elle-même. Les ondes qui interfèrent de façon constructive sont les ondes stationnaires de la sphère entière, ses modes propres, et après un grand séisme ce sont les derniers signaux à s’éteindre. Leur théorie, un problème aux valeurs propres pour la Terre élastique et auto-gravitante, dépasse le cadre de ce chapitre ; leur description, elle, ne le fait pas.
Les modes d’une Terre à symétrie sphérique forment deux familles. Dans les modes toroïdaux, , le mouvement est horizontal, une torsion de couches sphériques les unes par rapport aux autres, sans variation de rayon ni de volume : les ondes stationnaires des ondes de Love. Dans les modes sphéroïdaux, , le mouvement a une composante radiale et une composante horizontale, et la Terre change de forme : les ondes stationnaires des ondes de Rayleigh, couplées aux ondes de volume et à la gravité. L’indice est le degré angulaire, soit le nombre de lignes nodales du motif à la surface ; compte les nœuds du mouvement en fonction du rayon, pour le mode fondamental. Le mode sphéroïdal le plus grave, , étire la Terre alternativement en sphéroïde allongé puis aplati ; le mode toroïdal le plus grave tord les hémisphères nord et sud en sens opposés. Leurs périodes observées sont :
| mode | ||||
| période () | 44.01 | 12.61 | 28.43 | 11.59 |
| mode | ||||
| période () | 53.89 | 24.51 | 35.56 | 17.68 |
Chaque période est une moyenne sur toute la planète de ses modules élastiques et de sa masse volumique, pondérée par les zones où le mode se déplace : les modes toroïdaux ne sont sensibles qu’au manteau solide et à la croûte, les modes sphéroïdaux aussi au noyau. Ajuster les périodes de centaines de modes est la seule façon sismologique de peser l’intérieur : elle contraint la masse volumique, et pas seulement les vitesses, et PREM a été conçu pour les ajuster ensemble aux temps de trajet. La rotation et l’ellipticité de la Terre scindent chaque mode de degré en fréquences légèrement différentes, analogue de l’effet Zeeman.
Histoire des sciences — La Terre après le séisme chilien
Le séisme chilien de 1960 fut enregistré par des sismomètres pendulaires à longue période et par des extensomètres, instruments qui mesurent la variation de longueur d’une longue tige ou d’un fil horizontal ancré dans la roche. L’analyse spectrale de quelques jours de l’enregistrement a montré des pics nets aux périodes prévues des modes les plus graves : la Terre entière avait été mise en résonance, et les prévisions de la théorie élastique d’une Terre sphérique et auto-gravitante furent vérifiées. L’enregistrement de l’extensomètre d’Isabella, en Californie, fut analysé à nouveau en 1978 avec des méthodes plus modernes méthodes : il montra clairement le dédoublement de , , et dus à la rotation et à l’ellipticité de la Terre, et confirma que celui de et .
La sismologie des modes propres, née d’un seul séisme, s’appuie aujourd’hui sur les réseaux de stations à très large bande qui enregistrent chaque grand séisme.
1.4 Problèmes inverses linéaires
Toutes les méthodes de ce chapitre jusqu’ici calculent des données à partir d’un modèle. La tâche de l’imagerie est l’opération inverse.
Définition 1.10 (Problème direct, problème inverse)
Soit un modèle de la Terre décrit par un vecteur de paramètres et les observations par un vecteur de données. Le problème direct consiste à calculer les données que produirait un modèle donné selon une théorie physique. Le problème inverse consiste à estimer le modèle à partir de données entachées d’erreurs, , et à préciser avec quelle précision chaque partie du modèle est déterminée. Le problème est linéaire lorsque pour une matrice fixée , appelée noyau.
Ajuster une droite à des temps de trajet est un problème inverse linéaire à paramètres (exercice 7) ; une tomographie en temps de trajet en comporte des milliers. Trois cas se présentent. Si et que les données contraignent chaque paramètre, le problème est surdéterminé : aucun modèle ne reproduit chaque donnée exactement, et le meilleur est cherché au sens statistique. Si une combinaison de paramètres laisse les données inchangées ( pour un ), le problème est sous-déterminé dans cette direction, et aucune quantité de données de ce type ne pourra la fixer. Les problèmes réels sont mixtes : surdéterminés dans certaines parties du modèle et sous-déterminés dans d’autres.
Théorème 1.11 (Estimation par moindres carrés pondérés)
Soit , où les erreurs sont de moyenne nulle et la matrice de covariance (diagonale pour des erreurs indépendantes). Si la matrice est inversible, le modèle qui minimise l’écart d’ajustement
est l’estimation par moindres carrés pondérés
elle est sans biais, et sa matrice de covariance est .
Démonstration. est une fonction quadratique de , de gradient , qui s’annule pour les équations normales ; la matrice hessienne est définie positive lorsque est inversible (elle vaut alors pour ), de sorte que le point stationnaire est le minimum. Écrivons avec . Alors , donc a pour moyenne , et sa covariance vaut . ∎
Les pondérations font ce que l’intuition demande : une donnée dont l’erreur est deux fois plus faible compte quatre fois plus. La matrice de covariance donne à chaque paramètre son écart type et les corrélations entre paramètres. Si le modèle est juste et les erreurs gaussiennes, le minimal suit une loi du à degrés de liberté : une valeur très supérieure à signifie que les erreurs ont été sous-estimées ou que le modèle est trop simple ; une valeur très inférieure, que les erreurs ont été surestimées.
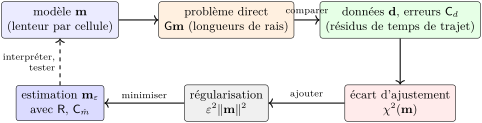
Lorsque est singulière ou presque, l’estimation n’existe pas ou est dominée par le bruit amplifié dans les directions mal contraintes. La solution usuelle consiste à chercher un modèle qui ajuste raisonnablement les données et qui n’est pas inutilement grand.
Définition 1.12 (Moindres carrés amortis, courbe de compromis)
Pour un paramètre d’amortissement , l’estimation par moindres carrés amortis est le modèle qui minimise
La courbe de compromis est la courbe décrite, lorsque varie, par le couple (taille du modèle , écart d’ajustement ) : un faible amortissement ajuste étroitement les données avec un modèle grand et irrégulier, un fort amortissement donne un modèle petit et un ajustement médiocre.
La formule se retrouve comme dans le Théorème 1.11 : le gradient de vaut , et est toujours inversible, puisque ses valeurs propres sont celles de (toutes ) augmentées de . L’amortissement se choisit en général près du coude de la courbe de compromis, ou de sorte que soit voisin du nombre de données, c’est-à-dire l’écart d’ajustement attendu pour les seules erreurs. Le prix à payer est que l’estimation n’est plus sans biais.
Définition 1.13 (Matrice de résolution du modèle)
Pour une estimation linéaire du modèle à partir des données , la matrice de résolution du modèle est , de sorte que
Pour les moindres carrés amortis, . La ligne de montre comment l’estimation du paramètre moyenne les vrais paramètres ; signifie une résolution parfaite.
Si possède les vecteurs propres orthonormés et les valeurs propres , alors : les directions que les données contraignent bien () passent presque inchangées, celles qu’elles contraignent mal sont atténuées. La trace de compte les paramètres que les données résolvent effectivement, et la covariance de l’estimation, , diminue à mesure que la résolution augmente : l’amortissement échange la résolution contre la stabilité.
1.5 Tomographie sismique
Définition 1.14 (Tomographie sismique, résidu de temps de trajet)
Le résidu de temps de trajet d’une arrivée est le temps de trajet observé moins le temps prédit par un modèle de référence, , après correction de la localisation de la source et de son instant d’origine, de l’altitude de la station et de l’aplatissement de la Terre. La tomographie sismique est l’estimation des écarts tridimensionnels des vitesses sismiques par rapport à un modèle de référence, , à partir d’un grand ensemble de résidus (ou de sismogrammes complets), en résolvant un problème inverse.
On note la lenteur. Le temps de trajet le long d’un rai est ; mais le rai lui-même dépend des vitesses, ce qui semble rendre le problème non linéaire. La réponse au premier ordre est que cela n’a pas d’importance.
Proposition 1.15 (Résidu de temps de trajet linéarisé)
Si la lenteur du modèle de référence est perturbée en , le temps de trajet entre deux points fixes varie, au premier ordre en , de
l’intégrale étant prise le long du rai du modèle de référence ; l’anomalie relative de vitesse vaut au même ordre.
Démonstration. D’après le principe de Fermat, le rai rend le temps de trajet stationnaire parmi les trajets voisins : déplacer le trajet d’une petite quantité ne modifie le temps que d’un terme d’ordre . Le nouveau rai diffère de d’une quantité d’ordre ; donc . Enfin , donc . ∎
Découper la région en cellules de perturbation de lenteur uniforme . Le résidu du rai devient , où est la longueur du rai de référence dans la cellule : il s’agit d’un problème inverse linéaire dont le noyau est la matrice des longueurs de rais, dont presque tous les coefficients sont nuls. Les résidus sont faibles : dans un manteau à , une région large de et plus rapide de avance un rai vertical d’environ (exercice 9).
Méthode 1.16 (Une tomographie par temps de trajet)
- Pointer les temps d’arrivée d’une phase (disons P) à toutes les stations, pour des séismes dont la localisation est bien connue ; calculer les résidus par rapport à une table de temps de trajet, corrigés de l’aplatissement et de l’altitude de la station.
- Tracer les rais de référence et découper la région en cellules (ou développer sur des fonctions lisses) ; remplir la matrice des longueurs de rais.
- Affecter à chaque résidu son erreur, déduite de la précision du pointé, et résoudre le problème des moindres carrés amortis pour une gamme de valeurs d’amortissement ; tracer la courbe de compromis et choisir l’amortissement près de son coude.
- Tester la résolution : calculer les résidus qu’un modèle synthétique connu donnerait par les mêmes rais, ajouter du bruit, les inverser avec le même amortissement, et comparer.
- N’interpréter que les anomalies que le test montre que les rais peuvent restituer, leurs amplitudes étant considérées comme des bornes inférieures.
Définition 1.17 (Test en damier)
Un test en damier est un test de résolution dans lequel le modèle synthétique est un motif régulier de cellules alternativement rapides et lentes : des résidus synthétiques calculés par la géométrie réelle des rais, avec un bruit de l’ordre des erreurs réelles, sont inversés avec la même paramétrisation et le même amortissement. Là où le motif est retrouvé, des structures de cette taille peuvent être résolues ; là où il est estompé ou perdu, elles ne le peuvent pas.
Les figures ci-dessous réalisent le test sur une coupe de modèle large de et profonde de , découpée en 128 cellules de . Vingt sources se trouvent le long de sa base et trente-deux stations le long de son sommet, et seuls les rais situés à moins de de la verticale sont utilisés : 480 rais qui remontent tous fortement, la géométrie des rais de séismes lointains remontant sous un réseau. Le modèle synthétique comporte des blocs de cellules, plus rapides ou plus lents autour de ; les résidus portent un bruit gaussien de .
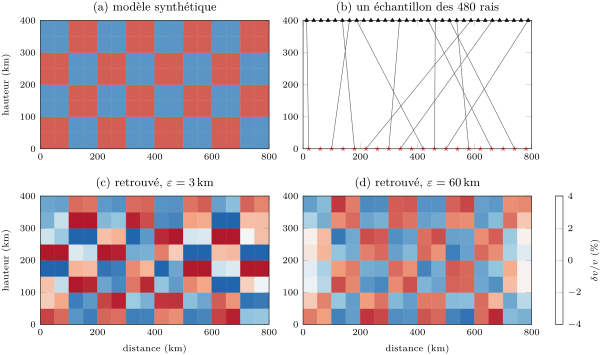
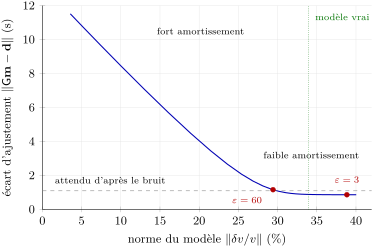
Le test illustre les trois limites de toute image tomographique. La résolution est fixée par les rais : là où tous les rais sont parallèles, une anomalie est étalée le long de ceux-ci, et une cellule traversée par peu de rais est à peine contrainte. L’amortissement abaisse les amplitudes : les anomalies retrouvées sont des bornes inférieures. Par ailleurs, l’image dépend du modèle de référence et du paramétrage : seuls les écarts au modèle de référence sont cartographiés, et rien de plus petit qu’une cellule n’est visible. Sous ces réserves, les images globales des ondes P et S montrent les panneaux plongeants du volume de première année (dans son chapitre sur la subduction) comme des régions rapides et tabulaires qui descendent depuis les fosses, certaines s’aplatissant au-dessus de la discontinuité à 670 km, d’autres plongeant dans le manteau inférieur ; et de larges régions lentes sous le Pacifique et l’Afrique, au-dessus du noyau, avec des conduits lents plus étroits sous certains points chauds, candidats aux panaches mantelliques du même volume.
Sur le terrain — Une station à large bande et un déploiement en fond océanique
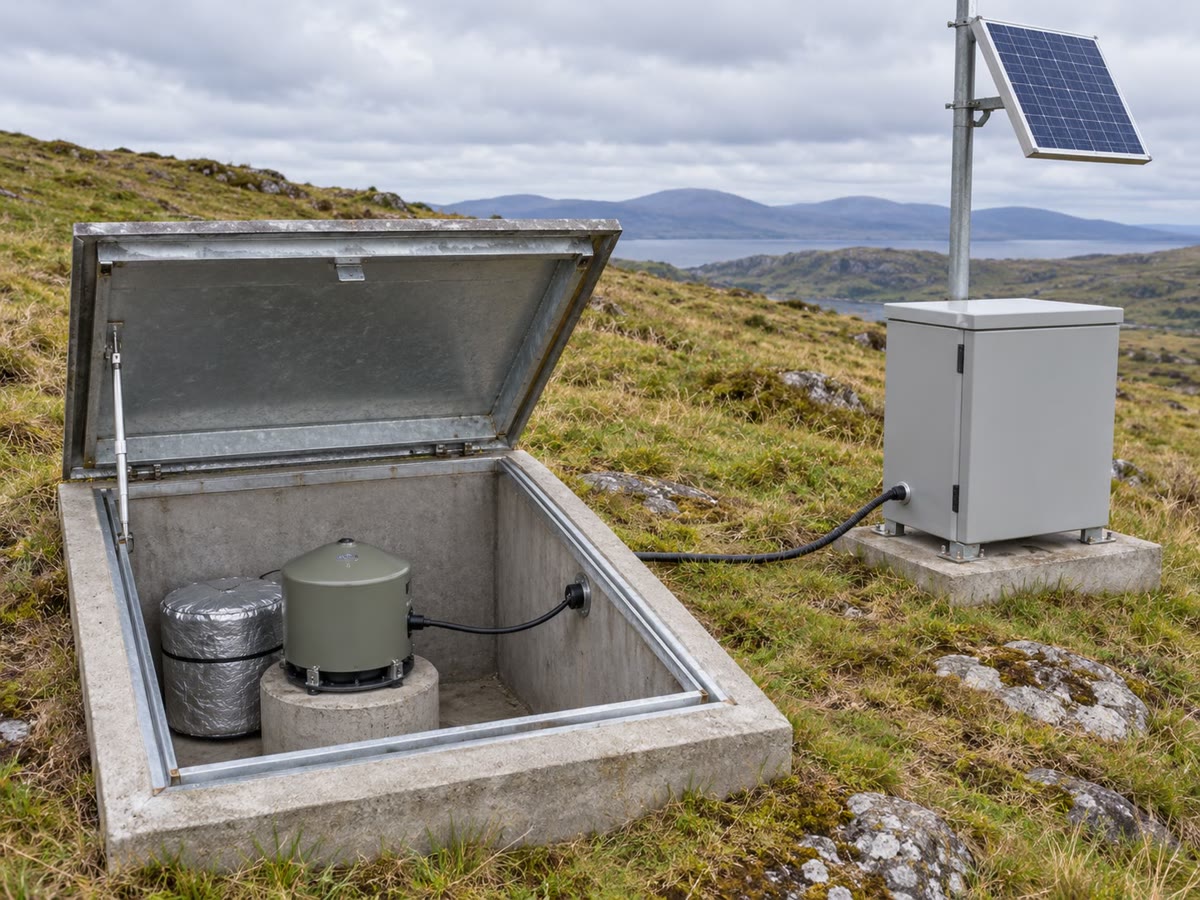
Une station permanente à large bande est un lieu calme : le sismomètre repose sur un pilier en béton scellé au substratum rocheux, dans une chambre enterrée ou un court tunnel, sous un écran thermique, car un courant d’air ou une variation de quelques centièmes de degré incline l’instrument davantage qu’un séisme lointain. Ses trois composantes, verticale, nord et est, sont numérisées en continu et envoyées à un centre de données muni d’un horodatage par satellite. Pour imager une région située sous l’océan, une équipe de terrain largue plutôt depuis un navire des sismomètres de fond océanique : chacun coule sur une ancre, enregistre pendant un an sur le fond marin, puis remonte à la surface lorsque le navire revient et envoie un signal acoustique qui le libère. L’équipe lit alors la dérive de son horloge, corrige les enregistrements et ajoute des milliers d’arrivées à la tomographie.
1.6 Exercices
Exercice 1.1 ★
Un rai P quitte la surface (, ) avec le paramètre de rai . (a) Calculer son angle de départ. (b) PREM donne des vitesses P de à de profondeur et à . Calculer aux deux profondeurs et déterminer la profondeur de retournement du rai par interpolation linéaire.
Solution
Solution de Exercice 1.1.
(a) , donc . (b) À , et ; à , et . Le rai atteint son point de retournement lorsque : .
Exercice 1.2 ★
Les temps P calculés avec PREM dans ce chapitre sont à et à . (a) Estimer la pente de la courbe de temps de trajet entre ces deux points, en par degré et en . (b) En déduire la vitesse apparente du front d’onde le long de la surface, en . (c) Quelle est la vitesse P au point de retournement du rai arrivant à , s’il retourne au rayon ?
Solution
Solution de Exercice 1.2.
(a) par degré, et . (b) Un degré d’arc vaut , donc le front d’onde balaie la surface à , bien plus rapide que toute roche à la surface : le rai arrive presque verticalement. (c) Au point de retournement , soit une vitesse d’onde P dans le manteau inférieur.
Exercice 1.3 ★
Dans le modèle d’onde de Love de ce chapitre, la couche a , et le demi-espace , . (a) Calculer les deux modules de cisaillement. (b) À , la vitesse de phase vaut : calculer la longueur d’onde et la comparer à l’épaisseur de la couche, . (c) Avec des vitesses de groupe de à et à , de combien de minutes les ondes de 20 s arrivent-elles après celles de 100 s à une station située à ?
Solution
Solution de Exercice 1.3.
(a) () ; (). (b) , soit 2.17 fois l’épaisseur de la couche : l’onde pénètre bien dans le demi-espace, ce qui explique pourquoi sa vitesse est déjà supérieure à . (c) et : les ondes de 20 s arrivent , soit , après les ondes de 100 s.
Exercice 1.4 ★
Les périodes observées de et sont et . (a) Calculer leurs fréquences en . (b) Combien d’oscillations chacun de ces modes accomplit-il en un jour ? (c) Deux pics spectraux ne peuvent être séparés que si l’enregistrement dure au moins l’inverse de leur écart de fréquence. Quelle doit être la durée d’un enregistrement pour séparer ces deux modes ?
Solution
Solution de Exercice 1.4.
(a) : ; : . (b) et oscillations par jour. (c) La différence vaut , dont l’inverse vaut : il faut au moins d’enregistrement, en pratique bien davantage, car les pics sont élargis par l’atténuation et dédoublés.
Exercice 1.5 ★★
Dans une sphère de rayon et de vitesse uniforme , les rais sont des cordes droites. (a) Montrer que le rai atteignant a pour temps de trajet . (b) Avec et , calculer à et , et comparer avec les temps PREM, et . (c) Expliquer pourquoi la sphère uniforme est trop rapide à et trop lente à .
Solution
Solution de Exercice 1.5.
(a) La corde entre deux points de la sphère séparés par l’angle au centre a pour longueur , parcourue à la vitesse . (b) À : , contre ; à : , contre . (c) Le rai à atteint son point de retournement dans le manteau supérieur, où la vitesse réelle est d’environ 8 à , inférieure à la valeur uniforme de ; le rai à passe l’essentiel de son trajet dans le manteau inférieur, où la vitesse vaut de 11 à , et il s’y enfonce, si bien que la Terre réelle est plus rapide.
Exercice 1.6 ★★
Sur un solide de Poisson (, donc ), la vitesse de l’onde de Rayleigh vérifie, avec , . (a) Élever au carré et montrer que les racines vérifient . (b) Montrer que la seule racine avec est , puis calculer . (c) Dans la croûte supérieure d’ak135, : calculer la vitesse de Rayleigh et le retard de l’onde de Rayleigh sur l’onde S à .
Solution
Solution de Exercice 1.6.
(a) En élevant au carré, . Développons : , d’où , soit , et . La racine n’est pas une onde. (b) Les racines du trinôme sont , soit 3.155 et 0.8453 ; seule la valeur appartient à (et n’y appartient pas), et elle vérifie l’équation non élevée au carré, les deux membres valant . Donc . (c) ; sur , après l’onde S.
Exercice 1.7 ★★
Des arrivées d’ondes coniques à quatre stations d’une ligne de sismique réfraction, à 50, 100, 150 et du tir, sont de 9.0, 15.3, 21.5 et , avec des erreurs de 0.1, 0.1, 0.2 et . Ajuster par moindres carrés pondérés : écrire et , former les équations normales, et donner , , leurs erreurs-types, la vitesse avec son erreur, et le minimal. L’ajustement est-il acceptable ?
Solution
Solution de Exercice 1.7.
a pour lignes et (). Les équations normales sont
de déterminant . D’où et . La covariance est : , . La vitesse est , avec l’erreur : une vitesse propre au sommet du manteau. Les résidus valent , , et , et pour degrés de liberté : une valeur plus faible que prévu, donc les erreurs annoncées sont plutôt généreuses ; l’ajustement est acceptable.
Exercice 1.8 ★★
Un rai traverse deux cellules, de longueurs et , et présente un résidu de . (a) Pourquoi est-elle singulière ? (b) Parmi les modèles qui ajustent exactement le résidu, celui de plus petite norme est : le calculer. (c) Calculer la matrice et sa trace. (d) Si l’anomalie vraie vaut dans la première cellule seulement, que retrouve-t-on ?
Solution
Solution de Exercice 1.8.
(a) est une seule ligne : est de rang un, donc singulière ; tout modèle vérifiant peut être ajouté sans modifier la donnée. (b) , donc . (c) , de trace 1 : une donnée ne résout qu’une combinaison des paramètres. (d) : l’anomalie se répartit le long du rai, davantage dans la cellule où le rai est plus long.
Exercice 1.9 ★★
Une région du manteau en forme de panneau plongeant est plus rapide que son environnement, où . (a) Calculer le résidu d’un rai qui traverse verticalement de celle-ci, par la Proposition 1.15, et de manière exacte. (b) Même question pour un rai traversant une épaisseur de de celle-ci à de la normale au panneau. (c) Quelle est l’erreur relative de la linéarisation ?
Solution
Solution de Exercice 1.9.
(a) En linéarisant : ; exactement, . (b) Le trajet dans le panneau plongeant est : linéarisé et exactement. (c) La valeur exacte est la valeur linéarisée divisée par : une erreur de , du même ordre que lui-même, comme on l’attend d’une théorie au premier ordre.
Exercice 1.10 ★★★
Dans le Théorème 1.8, un harmonique d’ordre n’existe que pour des périodes suffisamment courtes. (a) Montrer qu’à sa fréquence de coupure sa vitesse de phase vaut et . (b) En déduire la pulsation de coupure . (c) Calculer la période de coupure du premier harmonique pour le modèle du chapitre (, , ). (d) Montrer que le mode fondamental n’a pas de coupure, et que sa vitesse de phase tend vers aux courtes périodes.
Solution
Solution de Exercice 1.10.
(a) Le mode harmonique existe tant que sa partie dans le demi-espace décroît, ; à sa coupure , donc et , avec dans : . (b) Avec et , , ce qui est la formule. (c) ; , soit une période de : à des périodes plus longues, seul le mode fondamental existe. (d) Pour , la fréquence de coupure est nulle : le mode fondamental existe à toutes les périodes. Aux courtes périodes, tandis que reste inférieur à , donc et .
Exercice 1.11 ★★★
Reprendre le rai de l’exercice 8, avec une erreur de donnée unitaire. (a) Montrer que, pour tout , . (b) En déduire la résolution amortie matrice de résolution amortie , où , et sa trace. (c) Calculer la trace et le résidu de données pour , 2500 et (en ). Décrire le compromis.
Solution
Solution de Exercice 1.11.
(a) ; multiplier à gauche par et à droite par , toutes deux inversibles pour . (b) Ici , un scalaire, donc , de trace . (c) La donnée prédite est et le résidu . Pour : trace 1, résidu 0 ; pour 2500 : trace 0.5, résidu ; pour : trace 0.2, résidu . Un amortissement plus fort donne un modèle plus petit, une moins bonne résolution et un écart d’ajustement plus grand.
Exercice 1.12 ★★★
Dans la sphère uniforme de l’exercice 5 : (a) montrer par le Théorème 1.3 que , et le vérifier par la définition de (l’angle de départ d’une corde). (b) Montrer que le rai atteignant a son point de retournement en . (c) En admettant que , montrer que la formule de Herglotz–Wiechert restitue et la vitesse .
Solution
Solution de Exercice 1.12.
(a) D’après l’exercice 5, , donc . Une corde formant l’angle au centre est la base d’un triangle isocèle d’angle au sommet , elle rencontre donc le rayon à la source en , et : la même. (b) Le point de retournement est le milieu de la corde, à la distance du centre ; de façon équivalente . (c) Ici , et la formule donne , comme en (b) ; la vitesse vaut .
1.7 Problème : le panneau sous la station K
Problème 1.1
Problème du week-end — rais, ondes de Love et petite tomographie sous une station fictive
La station K se trouve sur un continent au-dessus d’une zone de subduction. Ce problème exploite ses enregistrements de trois façons : des rais dans sa croûte, la dispersion des ondes de Love à travers elle, et une petite tomographie du manteau sous-jacent.
Partie I — Rais dans un gradient. Sur des distances assez courtes pour négliger la courbure de la Terre, la vitesse P sous K croît linéairement avec la profondeur, , avec et ( en km).
- Dans des couches planes, la loi de Snell conserve constant. Un rai quitte K avec : calculer et .
- À quelle profondeur ce rai atteint-il son point de retournement, et quelle est la vitesse à cet endroit ?
- Montrer que le long du rai, de sorte que c’est un arc de cercle ; donner son rayon et la profondeur de son centre.
- Calculer la distance horizontale à laquelle le rai revient à la surface.
- Montrer que et calculer exactement le temps de trajet .
- Calculer et pour , et vérifier que entre les deux rais se situe entre les deux valeurs de .
Partie II — Ondes de Love et croûte. La croûte sous K est une couche de vitesse S et de masse volumique reposant sur un manteau de , ; son épaisseur est inconnue. Entre K et une station voisine, la vitesse de phase des ondes de Love est mesurée : à et à .
- Calculer et en .
- À , calculer , et .
- Résoudre l’équation de dispersion du mode fondamental pour .
- Faire de même à . Les deux résultats sont-ils cohérents ?
- Estimer la vitesse de groupe entre les deux périodes par , et la comparer aux vitesses de phase.
- Calculer la longueur d’onde à chaque période, et expliquer pourquoi les deux périodes sondent la croûte et le manteau supérieur dans des proportions différentes.
Partie III — Une tomographie en quatre cellules. Sous K, un bloc de manteau de sur en coupe verticale est découpé en quatre cellules carrées de : 1 (en haut à gauche), 2 (en haut à droite), 3 (en bas à gauche) et 4 (en bas à droite) ; la fosse et l’océan se trouvent à gauche. La vitesse de référence est . Dans une expérience idéalisée, six rais droits le traversent : A le long de la rangée supérieure (cellules 1 et 2), B le long de la rangée inférieure (3 et 4), C le long de la colonne de gauche (1 et 3), D le long de la colonne de droite (2 et 4), E selon la diagonale passant par 1 et 4, F selon la diagonale passant par 2 et 3. Leurs résidus sont :
| rai | A | B | C | D | E | F |
| () | ||||||
| erreur () | 0.05 | 0.05 | 0.05 | 0.05 | 0.10 | 0.10 |
Prendre le modèle comme les perturbations de lenteur des cellules en (), de sorte que les coefficients de sont les longueurs des rais en divisées par 1000.
- Écrire , une matrice .
- Montrer que a pour lignes , , , .
- Calculer .
- Vérifier que , , et sont des vecteurs propres de , de valeurs propres 20, 4, 8 et 8, et en déduire que a pour lignes , , et .
- Calculer l’estimation par moindres carrés pondérés .
- La convertir en anomalies relatives de vitesse en pour cent.
- Donner l’erreur-type de chaque cellule en et en pour cent, ainsi que la corrélation entre les cellules 1 et 2, et entre les cellules 1 et 4. Expliquer leurs signes.
- Calculer les résidus des six rais après l’ajustement et le minimal. Est-il cohérent avec les erreurs annoncées ?
Partie IV — Amortissement, résolution et panneau.
- Pour (dans les unités de ), donner les valeurs propres de et montrer que a pour diagonale , des éléments entre les cellules qui partagent un même rai de ligne ou de colonne, et entre les cellules 1 et 4 et entre les cellules 2 et 3.
- Calculer l’estimation amortie de la cellule 3 et son anomalie de vitesse. Pourquoi est-elle plus petite que l’estimation non amortie ?
- Le modèle amorti a un et une norme de ; le modèle non amorti, et . Lequel faut-il garder, et pourquoi ce problème n’a-t-il pas besoin d’amortissement ?
- Lire la ligne 3 de la amortie : avec quelles cellules l’estimation de la cellule 3 est-elle floutée ?
- Quelle cellule est rapide, et laquelle est lente ? Interpréter la cellule rapide, sous K et du côté océanique, en termes de zone de subduction.
- Donner l’anomalie de vitesse P de la cellule du panneau en pour cent, avec son erreur-type.
Solution
Solution de Problème 1.1.
1. et .
2. Le rai tourne là où , soit à .
3. En dérivant le long du rai, , donc : la direction tourne à vitesse angulaire constante, soit la courbure d’un cercle de rayon . Au point de retournement, le rai est horizontal à de profondeur, et le centre se trouve verticalement à au-dessus de lui : à , soit au-dessus de la surface, là où la vitesse extrapolée s’annulerait.
4. À la source, le rayon du cercle est perpendiculaire au rai, il fait donc l’angle avec l’horizontale, et le centre se trouve à une distance horizontale de ; par symétrie , ou .
5. avec et : . Alors
Ici , donc .
6. Pour : , , et . Puis , compris entre 0.15 et 0.16, comme l’exige .
7. et .
8. ; ; .
9. ; le mode fondamental donne , donc .
10. À : , , , , et . Les deux résultats concordent à la précision près des vitesses de phase : la croûte a une épaisseur d’environ .
11. et , et : , inférieure aux deux vitesses de phase, comme il se doit lorsque croît avec la période.
12. et . Le mode fondamental ne sonde qu’une fraction de sa longueur d’onde : l’onde de 25-s reste surtout dans la croûte, celle de 40-s atteint nettement dans le manteau, si bien que sa vitesse est plus proche de . Deux périodes donnant le même constitue une vérification de l’adéquation du modèle à deux couches.
13. Avec les colonnes pour les cellules 1 à 4 et les lignes A à F, en unités de () :
14. . Un rai de ligne ou de colonne contribue , un rai diagonal . La cellule 1 est traversée par A, C (4 chacun) et E (2) : 10. Les cellules 1 et 2 partagent le rai A : 4 ; les cellules 1 et 3 partagent C : 4 ; les cellules 1 et 4 partagent E : 2 ; et ainsi de suite par symétrie, ce qui donne les quatre lignes énoncées.
15. Un rai de ligne ou de colonne contribue à chacune de ses cellules, un rai diagonal . Cellule 1 : ; cellule 2 : ; cellule 3 : ; cellule 4 : .
16. Pour , chaque ligne de a pour somme 20. Pour , la ligne 1 donne , et les autres lignes suivent le même motif. Pour , , et pour , . Les vecteurs sont orthogonaux de norme 2, donc ; son élément vaut , son élément vaut , son élément vaut , et ainsi de suite.
17. : ; de même , et .
18. , soit en pourcentage : cellule 1 , cellule 2 , cellule 3 , cellule 4 .
19. Chaque élément diagonal de vaut : chaque cellule a l’erreur type , soit . La corrélation des cellules 1 et 2 vaut : elles partagent le rai A, et une lenteur attribuée à l’une peut être compensée par l’autre. Les cellules 1 et 4, qui ne partagent que le rai diagonal E, moins précis, sont faiblement et positivement corrélées, .
20. Les résidus prédits valent , , , , et ; les résidus après ajustement valent , , , , et , et pour degrés de liberté : compatible avec les erreurs annoncées, voire un peu faible.
21. Les vecteurs propres sont ceux de et les valeurs propres : , , deux fois. Comme à la question 16, ; ; ; .
22. On projette sur les vecteurs propres : , , et pour les valeurs propres 20, 4, 8 et 8. L’estimation amortie les divise par au lieu de ; pour la cellule 3 (composantes ), , soit une anomalie de vitesse de . L’amortissement ramène chaque composante vers zéro, surtout les moins bien contraintes.
23. Le modèle non amorti, qui ajuste les données à leurs erreurs près ( pour 2 degrés de liberté), alors que le modèle amorti présente un écart d’ajustement important (). L’amortissement n’est nécessaire que lorsque est singulière ou presque ; ici sa plus petite valeur propre, 4, n’est pas petite, l’estimation est stable et ses erreurs sont modérées.
24. La ligne 3 est : l’estimation amortie de la cellule 3 vaut les deux tiers de sa vraie valeur plus un douzième de celles des cellules 1 et 4, ses voisines le long du rai C et du rai B, et rien de la cellule 2.
25. La cellule 3, la cellule du bas à gauche, est rapide d’environ ; la cellule 2 est lente. Un panneau plongeant froid et dense de lithosphère océanique qui plonge sous le continent est plus rapide que le manteau environnant, donc la cellule rapide, profonde et du côté océanique de K, est le panneau plongeant ; la cellule lente au-dessus d’elle, de l’autre côté, se trouve là où le coin mantellique est chaud.
26. D’après les questions 18 et 19, l’anomalie de vitesse P de la cellule du panneau plongeant est .
এই অধ্যায়ে সংজ্ঞায়িত পরিভাষা-শব্দ
- Test en damier
- Moindres carrés amortis, courbe de compromis
- Problème direct, problème inverse
- Matrice de résolution du modèle
- Paramètre de rai, point de retournement
- Onde de Rayleigh, onde de Love
- Tomographie sismique, résidu de temps de trajet
- Dispersion des ondes de surface
- Table de temps de trajet