किसी द्विक लोलक के लिए न्यूटन का नियम लिखकर देखिए: दो तनाव-बल, जिनमें से एक भी पहले से ज्ञात नहीं, दोनों हर क्षण दिशा बदलते हुए, और केवल यह जानने के लिए कि दो कोण कैसे विकसित होते हैं, चार अदिश समीकरण सुलझाने पड़ते हैं। अब वही काम किसी घूमते वलय पर पिरोए मनके के लिए कीजिए, युग्मित स्प्रिंगों की शृंखला के लिए, किसी यंत्र-भुजा के लिए। जो बल तंत्र को बाँधे रखते हैं — छड़ें, पटरियाँ, कब्ज़े — वे कोई कार्य नहीं करते, फिर भी न्यूटन की विधि हमें उन्हें हर गणना में ढोने पर विवश करती है। यह अध्याय वह पुनर्रचना प्रस्तुत करता है जो लाग्रांज ने 1788 में प्रकाशित की: तंत्र का वर्णन उन थोड़े-से निर्देशांकों से कीजिए जो वास्तव में बदल सकते हैं, एक अकेला फलन L=Ek−Ep लिखिए, और एक ही विधि किन्हीं भी निर्देशांकों में गति के समीकरण दे देती है, जिनमें हर छड़ और हर पटरी पहले ही लुप्त हो चुकी है। इससे भी बढ़कर, नई रचना वह उजागर कर देती है जिसे न्यूटन की रचना छिपा जाती है: L की हर सममिति से एक संरक्षित राशि निकलती है — स्थान की एकरूपता से संवेग, समय की एकरूपता से ऊर्जा — एमी नोएटर का यह परिणाम यांत्रिकी से कहीं आगे बढ़कर भौतिकी का संगठक सिद्धांत बन चुका है।
1.1 बलों से निर्देशांकों तक
परिभाषा 1.1(प्रतिबंध, स्वातंत्र्य कोटि, व्यापकीकृत निर्देशांक)
प्रतिबंध किसी तंत्र की स्थितियों पर लगी ज्यामितीय शर्त है — मनका अपने तार पर बना रहता है, लोलक की छड़ की लंबाई नियत रहती है, एक ही धुरी के दो पहिये साथ-साथ घूमते हैं। जो प्रतिबंध निर्देशांकों (और संभवतः समय) के बीच किसी समीकरण f(r1,…,rN,t)=0 के रूप में लिखा जा सके, उसे होलोनॉमिक कहते हैं। विन्यास जितने स्वतंत्र तरीकों से अब भी बदल सकता है, उनकी संख्या ही स्वातंत्र्य कोटि की संख्या n है; ऐसी कोई भी n स्वतंत्र राशियाँ q1,…,qn, जो विन्यास को पूरी तरह नियत कर दें, व्यापकीकृत निर्देशांक कहलाती हैं — कोण, लंबाइयाँ, या दोनों का कोई सुविधाजनक मिश्रण। इनके समय-अवकलज q˙1,…,q˙nव्यापकीकृत वेग हैं।
उदाहरण 1.2(स्वातंत्र्य कोटि गिनना)
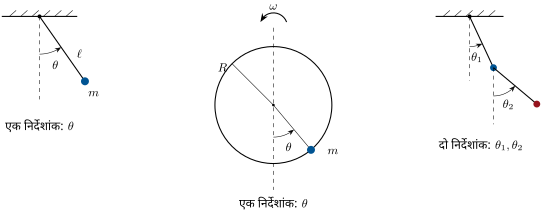
मेज़ पर एक बिंदु: n=2। नियत लंबाई का समतलीय लोलक: एक कोण, n=1। द्विक लोलक: दो कोण, n=1+1=2। दृढ़ वलय पर पिरोया मनका: एक कोण, n=1 — चाहे वलय स्वयं घूमने पर विवश हो, क्योंकि आरोपित घूर्णन कोई स्वतंत्रता नहीं जोड़ता। अंतरिक्ष में स्वतंत्र दृढ़ पिंड: उसके केंद्र के तीन निर्देशांक और तीन कोण, n=6। N स्वतंत्र अणुओं (बिंदुओं) की गैस: n=3N। हर होलोनॉमिक प्रतिबंध एक स्वातंत्र्य कोटि घटा देता है: छड़ से जुड़े दो बिंदुओं के लिए 3+3−1=5।
व्यापकीकृत निर्देशांक: हर तंत्र का वर्णन उन कोणों से किया जाता है जो वास्तव में बदल सकते हैं, न कि उसके द्रव्यमानों के कार्तीय निर्देशांकों से। छड़ों के तनाव और वलय का अभिलंब बल कभी प्रकट नहीं होते।
1.2 न्यूनतम क्रिया का सिद्धांत
परिभाषा 1.3(लाग्रांजियन और क्रिया)
किसी ऐसे यांत्रिक तंत्र का लाग्रांजियन, जिसके बल किसी स्थितिज ऊर्जा Ep से व्युत्पन्न होते हैं, निर्देशांकों, वेगों और संभवतः समय का यह फलन है
L(q,q˙,t)=Ek−Ep,
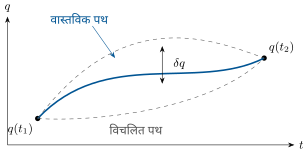
अर्थात् गतिज ऊर्जा ऋण स्थितिज ऊर्जा, दोनों व्यापकीकृत निर्देशांकों में व्यक्त। किसी कल्पनीय गति q(t) की, जो नियत सिरों q(t1) और q(t2) के बीच चलती है, क्रिया वह संख्या है
S[q]=∫t1t2L(q(t),q˙(t),t)dt.
S एक फलनक है: यह पूरा एक पथ निगलता है और एक संख्या लौटाता है, जूल-सेकंड में — प्लांक के नियतांक के मात्रक।
प्रमेय 1.4(हैमिल्टन का सिद्धांत और ऑयलर–लाग्रांज समीकरण)
समान दो सिरों को समान समय में जोड़ने वाली सभी कल्पनीय गतियों में से वास्तविक गति वही है जो क्रिया को स्थिर बना देती है (हैमिल्टन का सिद्धांत, अथवा न्यूनतम क्रिया का सिद्धांत)। समतुल्य रूप से, गति ऑयलर–लाग्रांज समीकरणों का पालन करती है
dtd∂q˙i∂L−∂qi∂L=0,i=1,…,n:
प्रत्येक स्वातंत्र्य कोटि के लिए एक द्वितीय-कोटि समीकरण, चाहे निर्देशांक कोई भी चुने गए हों।
उपपत्ति. पथ को विरूपित कीजिए: qi(t)→qi(t)+δqi(t), जहाँ δqi(t1)=δqi(t2)=0। प्रथम कोटि तक,
दूसरे पद का खंडशः समाकलन करने के बाद (δq˙i=d(δqi)/dt) और सीमा-पद छोड़ देने के बाद, जो नियत सिरों पर लुप्त हो जाता है। यदि हर विरूपण के लिए δS=0 हो, तो कोष्ठक को हर क्षण और हर i के लिए शून्य होना ही चाहिए — यदि वह कहीं धनात्मक होता, तो वहीं संकेंद्रित एक उभार δqi से δS=0 मिल जाता। विलोम उसी पंक्ति से पढ़ लिया जाता है। ∎
हैमिल्टन का सिद्धांत: समान सिरों और समान अवधि वाले सभी पथों में से वास्तविक पथ S=∫Ldt को स्थिर बनाता है — प्रथम कोटि के विरूपण δq से S में परिवर्तन केवल द्वितीय कोटि पर होता है।
प्रतिज्ञप्ति 1.5(न्यूटन की पुनर्प्राप्ति)
कार्तीय निर्देशांकों में एक कण के लिए L=21m(x˙2+y˙2+z˙2)−Ep(x,y,z), और ऑयलर–लाग्रांज समीकरणmx¨=−∂Ep/∂x बन जाते हैं, तथा y, z के लिए भी वैसे ही: ठीक ma=F। लाग्रांजियन और न्यूटनी यांत्रिकी वहाँ सहमत हैं जहाँ दोनों लागू होती हैं; नया रूप निर्देशांकों का परिवर्तन झेल जाता है, जो न्यूटन के घटक-समीकरण नहीं झेलते।
उपपत्ति.∂L/∂x˙=mx˙, ∂L/∂x=−∂Ep/∂x; ऑयलर–लाग्रांज समीकरणd(mx˙)/dt+∂Ep/∂x=0 है। ∎
टिप्पणी 1.6(प्रतिबंध-बल क्यों गायब हो जाते हैं)
छड़ का तनाव, पटरी का अभिलंब बल — ये हर उस विस्थापन के लंबवत लगते हैं जिसकी प्रतिबंध अनुमति देता है: प्रतिबंध के अनुकूल किसी भी गति में वे कोई कार्य नहीं करते। चूँकि क्रिया केवल ऐसी ही गतियों पर आँकी गई ऊर्जाओं से बनी है, इसलिए ये बल L में कभी प्रवेश नहीं करते — यही इस विधि का व्यावहारिक चमत्कार है। इसका सामान्य औचित्य (आभासी कार्य का दालंबेर सिद्धांत) यहाँ स्वीकृत है; इस पुस्तक के हर तंत्र के लिए नीचे दी गई विधि सीधे न्यूटन के विरुद्ध जाँची जा सकती है, जैसा प्रतिज्ञप्ति 1.5 ने करना शुरू किया। यदि प्रतिबंध-बल स्वयं चाहिए हो — क्या छड़ टूट जाएगी? — तो गति ज्ञात हो जाने पर उस अकेले बल के लिए न्यूटन पर लौट आइए।
विधि 1.7(लाग्रांजियन विधि)
(1) स्वातंत्र्य कोटि गिनिए और निर्देशांक qi चुनिए — घूर्णनों के लिए कोण, पटरियों के अनुदिश भुज। (2) स्थितियाँ r(qi,t) व्यक्त कीजिए, वेग पाने के लिए अवकलन कीजिए, और Ek लिखिए; Ep लिखिए। (3) L=Ek−Ep, कोई भी योज्य नियतांक छोड़ते हुए। (4) प्रति निर्देशांक एक ऑयलर–लाग्रांज समीकरण। (5) हल करने से पहले संरक्षित राशियाँ बटोर लीजिए: चक्रीय निर्देशांक (परिभाषा 1.10) और ऊर्जा फलन (प्रतिज्ञप्ति 1.14)। (6) सीमाएँ जाँचिए: लघु कोण, बंद कर दिया गया घूर्णन, ज्ञात विशेष स्थितियाँ।
उदाहरण 1.8(लोलक, तीन पंक्तियों में)
एक निर्देशांक θ; v=ℓθ˙eθ, अतः Ek=21mℓ2θ˙2 और Ep=−mgℓcosθ। तब L=21mℓ2θ˙2+mgℓcosθ, और d(mℓ2θ˙)/dt=−mgℓsinθ:
θ¨=−ℓgsinθ,
वही समीकरण जो वर्ष 1 के खंड ने भार के बल-आघूर्ण से पाया था — और तनाव का यहाँ नाम तक नहीं आया।
उदाहरण 1.9(घूमते वलय पर मनका)
द्रव्यमान m का एक मनका त्रिज्या R के ऊर्ध्वाधर वृत्ताकार वलय पर सरकता है, जो अपने ऊर्ध्वाधर व्यास के परितः नियत ω से घूमने पर विवश है (उदाहरण 1.2)। एक निर्देशांक: तल से नापा गया ध्रुवीय कोण θ। मनके के वेग का एक घटक वलय के अनुदिश Rθ˙ है, और आरोपित घूर्णन के कारण उसके लंबवत ωRsinθ:
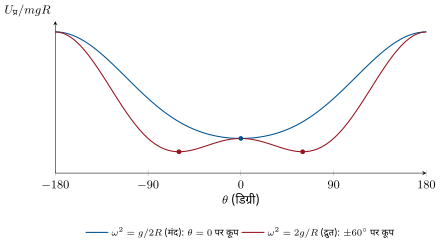
साम्यावस्थाएँ, जहाँ θ¨=0: तल θ=0 (और शीर्ष, जो सदा अस्थायी है), तथा जब ω2>g/R हो, तब एक नया युग्म cosθसा=g/ω2R। समीकरण को mR2θ¨=−dUप्र/dθ के रूप में प्रभावी स्थितिज ऊर्जा के साथ लिखने पर
Uप्र(θ)=−mgRcosθ−21mω2R2sin2θ
ज्यामिति दिखाई देने लगती है: क्रांतिक दर ωc=g/R से नीचे तल एक कूप है; उससे ऊपर तल शिखर बन जाता है और मनका ढलान पर जा टिकता है, वलय जितना तेज़ घूमे उतना ही ऊपर चढ़ता हुआ — यही उस अपकेंद्री नियंत्रक का सिद्धांत है जो भाप-इंजनों को नियंत्रित करता था।
घूमते वलय पर मनके की प्रभावी स्थितिज ऊर्जा। ज्यों ही ω, g/R को पार करता है, तल का अकेला कूप दो सममित कूपों में बँट जाता है: साम्य कोण घूर्णन-दर के साथ ऊपर उठता जाता है।
1.3 सममितियाँ और संरक्षण नियम
परिभाषा 1.10(व्यापकीकृत संवेग, चक्रीय निर्देशांक)
निर्देशांक qi का संयुग्मी व्यापकीकृत संवेग है
pi=∂q˙i∂L.
कार्तीय निर्देशांक के लिए यह साधारण संवेग mx˙ है; कोण के लिए यह कोणीय संवेग है। जो निर्देशांक L में प्रकट नहीं होता (यद्यपि उसका वेग होता है), उसे चक्रीय कहते हैं।
प्रतिज्ञप्ति 1.11(चक्रीय निर्देशांक संरक्षण नियम देते हैं)
यदि qi चक्रीय है, तो उसका संयुग्मी संवेग संरक्षित रहता है: ∂L/∂qi=0 से dpi/dt=0 निकलता है। निर्देशांक इस तरह चुनना कि अधिक से अधिक चक्रीय हो जाएँ, किसी यांत्रिकी-समस्या को हल करने का सबसे प्रभावी अकेला कदम है।
किसी केंद्रीय विभव Ep(r) में एक कण, उसके गति-तल में ध्रुवीय निर्देशांकों में:
L=21m(r˙2+r2φ˙2)−Ep(r).
φ चक्रीय है, अतः pφ=mr2φ˙ — कोणीय संवेग — संरक्षित है: केप्लर का क्षेत्रफल-नियम, जिसे वर्ष 1 के खंड ने बल-आघूर्ण के समीकरण से निकाला था, यहाँ कोई भी समीकरण हल किए बिना निकल आता है। शेष त्रिज्य समीकरण mr¨=mrφ˙2−Ep′(r) है, अर्थात् उसी खंड के प्रभावी विभव Ep(r)+pφ2/2mr2 में एकविमीय गति।
प्रमेय 1.13(नोएटर की प्रमेय)
लाग्रांजियन की हर संतत सममिति के अनुरूप एक संरक्षित राशि होती है। ठीक-ठीक: यदि विस्थापन qi→qi+εKi(q) सभी गतियों के लिए L को ε में प्रथम कोटि तक अपरिवर्तित छोड़ दे, तो
Q=i∑piKi(q)
हर वास्तविक गति के अनुदिश अचर रहता है। स्थान की एकरूपता (स्थानांतरण के अंतर्गत निश्चरता) संवेग देती है; स्थान की समदैशिकता (घूर्णन के अंतर्गत निश्चरता) कोणीय संवेग देती है; समय की एकरूपता ऊर्जा देती है (प्रतिज्ञप्ति 1.14)।
उपपत्ति.0=δL=∑i(∂qiLKi+∂q˙iLK˙i)ε। किसी वास्तविक गति पर ऑयलर–लाग्रांज से ∂qiL=p˙i, अतः कोष्ठक ∑i(p˙iKi+piK˙i)=dQ/dt है। चक्रीय निर्देशांक विशेष स्थिति Ki=δij है। काल-विस्थापन की स्थिति के लिए प्रतिज्ञप्ति 1.14 की अलग गणना चाहिए; पूरी प्रमेय — उन रूपांतरणों के लिए जो t को भी बदलते हैं या L को किसी पूर्ण अवकलज जितना बदल देते हैं — वैश्लेषिक यांत्रिकी के पाठ्यक्रमों में सिद्ध होती है और यहाँ उसी व्यापकता में स्वीकृत है। ∎
यदि L समय पर स्पष्ट रूप से निर्भर न करे, तो h संरक्षित है। यदि इसके अतिरिक्त स्थितियों और निर्देशांकों के बीच के संबंध r(q) में समय न आता हो — न आरोपित घूर्णन, न गतिमान आधार — तो Ek, q˙i में एक द्विघात रूप है और h=Ek+Ep: यांत्रिक ऊर्जा। समय-निर्भर प्रतिबंध के साथ h तब भी संरक्षित रहता है जब ∂L/∂t=0 हो, पर वह ऊर्जा नहीं होता: प्रतिबंध लागू करने वाला मोटर तंत्र के साथ कार्य का आदान-प्रदान करता है।
उपपत्ति.dh/dt=∑i(q¨ipi+q˙ip˙i)−∑i(∂qiLq˙i+∂q˙iLq¨i)−∂tL। q¨i वाले पद कट जाते हैं; ऑयलर–लाग्रांज समीकरणp˙i को ∂qiL में बदल देते हैं, जिससे अगला युग्म कटता है; −∂tL शेष रहता है। यदि Ek=21∑ajk(q)q˙jq˙k हो, तो द्विघात रूपों के लिए ऑयलर की सर्वसमिका ∑q˙i∂Ek/∂q˙i=2Ek देती है, अतः h=2Ek−(Ek−Ep)=Ek+Ep। ∎
उदाहरण 1.15(घूमता वलय h रखता है, E नहीं)
उदाहरण 1.9 के मनके के लिए L में स्पष्ट t नहीं है, अतः h=21mR2θ˙2+Uप्र(θ) संरक्षित है — पर यांत्रिक ऊर्जा E=21mR2θ˙2+21mω2R2sin2θ−mgRcosθ संरक्षित नहीं: E=h+mω2R2sin2θ मनके के सरकने के साथ बदलता रहता है। यह अंतर उस मोटर का कार्य है जो ω को नियत रखता है, जबकि अक्ष से मनके की दूरी बदलती रहती है।
1.4 आवेशित कण और लघु दोलन
प्रतिज्ञप्ति 1.16(आवेशित कण का लाग्रांजियन)
विभवों V और A से वर्णित किसी विद्युत्चुंबकीय क्षेत्र में (जहाँ E=−∇V−∂tA और B=curlA, जैसा वर्ष 2 के खंड में), लाग्रांजियन
L=21mv2−qV+qv⋅A
ऑयलर–लाग्रांज समीकरणों के माध्यम से ठीक लोरेंत्स बल mv˙=q(E+v∧B) देता है। चुंबकीय बल, जो कोई कार्य नहीं करता और किसी साधारण स्थितिज ऊर्जा से व्युत्पन्न नहीं होता, वेग में रैखिक एक पद के द्वारा प्रवेश करता है; संयुग्मी संवेग p=mv+qA हो जाता है, अब केवल mv नहीं।
उपपत्ति.x घटक के लिए: px=mx˙+qAx, और ∂xL=−q∂xV+qv⋅∂xA। ऑयलर–लाग्रांज समीकरण देता है mx¨=−q∂xV−qdAx/dt+qv⋅∂xA। गति के अनुदिश dAx/dt=∂tAx+(v⋅∇)Ax, अतः mx¨=qEx+q[v⋅∂xA−(v⋅∇)Ax], और कोष्ठक ही वह x घटक है जो v∧(∇∧A)=v∧B का है — जाँचने के लिए दोनों का प्रसार कीजिए। ∎
प्रतिज्ञप्ति 1.17(लघु दोलन और प्रसामान्य विधाएँ)
किसी स्थायी साम्य qसा के निकट L का, विस्थापनों ui=qi−qiसा में, द्वितीय कोटि तक प्रसार कीजिए: L≈21∑miju˙iu˙j−21∑kijuiuj, जहाँ आव्यूह अचर और सममित हैं। गति के समीकरण रैखिक हैं, और हर गति प्रसामान्य विधाओं का अध्यारोपण है: सामूहिक दोलन ui(t)=aicos(Ωt+ϕ), जिनमें सभी निर्देशांक एक ही उभयनिष्ठ आवृत्ति पर कंपित होते हैं; आयाम और आवृत्तियाँ ∑j(kij−Ω2mij)aj=0 को हल करती हैं — एक आव्यूह अभिलक्षणिक-मान समस्या, जिसमें nस्वातंत्र्य कोटि के लिए n विधाएँ मिलती हैं।
उपपत्ति. साम्य पर रैखिक पद लुप्त हो जाते हैं; द्विघात L के ऑयलर–लाग्रांज समीकरण∑jmiju¨j=−∑jkijuj बनते हैं। परीक्षण-दोलन रखने पर वही रैखिक निकाय मिलता है, जिसका आयाम-सदिश शून्येतर तभी होता है जब det(kij−Ω2mij)=0 हो: इस प्रकार n संख्याएँ, अर्थात् Ω2 के मान, जो स्थायी साम्य पर सभी धनात्मक होते हैं। व्यापक गति विधाओं का अध्यारोपण है — यह दो द्विघात रूपों का एक साथ विकर्णन है, वर्ष 2 के गणित-खंड की रैखिक बीजगणित का परिणाम; पूर्णता स्वीकृत है। ∎
उदाहरण 1.18(स्प्रिंग से युग्मित दो लोलक)
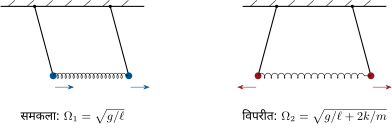
दो समान लोलक (द्रव्यमान m, लंबाई ℓ), जिनके गोलक दृढ़ता k की एक स्प्रिंग से जुड़े हैं, जो दोनों के सीधे लटके रहने पर ढीली रहती है। लघु कोणों के लिए,
सममिति संयोजन s=θ1+θ2 और d=θ1−θ2 सुझाती है, जो समीकरणों को वियुग्मित कर देते हैं: समकला विधा (θ1=θ2, स्प्रिंग निष्क्रिय) Ω1=g/ℓ पर, और विपरीत विधा (θ1=−θ2, स्प्रिंग दुगुनी खिंची) Ω2=g/ℓ+2k/m पर। केवल एक लोलक को चला दीजिए — दोनों विधाओं का समान मिश्रण — और ऊर्जा पूरी की पूरी एक लोलक से दूसरे में और वापस चली जाती है, विस्पंद आवृत्ति (Ω2−Ω1)/2π पर: युग्मित-लोलक का प्रदर्शन, और समस्वरित परिपथों से लेकर आणविक कंपनों तक हर अनुनादी ऊर्जा-अंतरण के पीछे की क्रियाविधि।
युग्मित लोलकों की दो प्रसामान्य विधाएँ। समकला में स्प्रिंग कभी खिंचती नहीं और आवृत्ति स्वतंत्र लोलक की ही रहती है; विपरीत कला में हर गोलक स्प्रिंग को दुगुना अनुभव करता है।
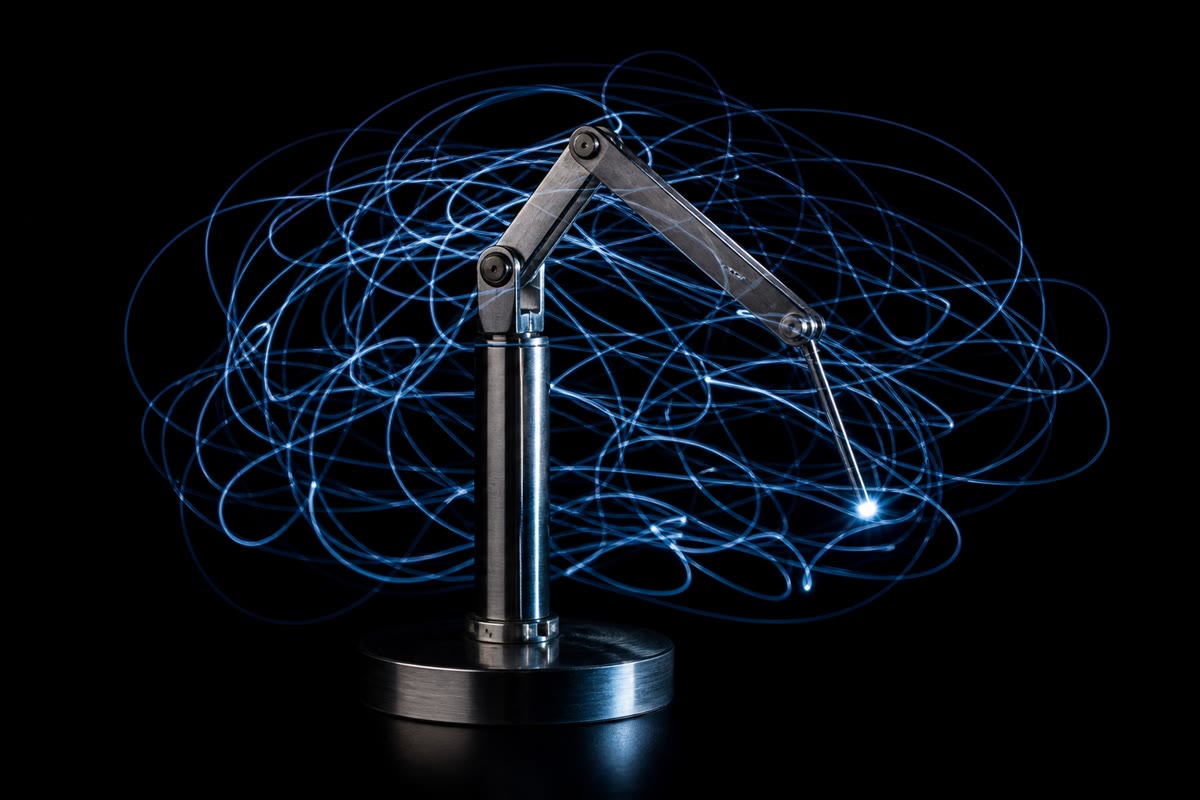
लंबे उद्भासन में खींचा गया द्विक लोलक का पथ: दो निर्देशांक, एक लाग्रांजियन, और ऐसी गति जिसकी दूर तक भविष्यवाणी कोई सूत्र नहीं करता — इस अध्याय की न्यूनतम-क्रिया मशीनरी समीकरण लिख देती है; अराजकता उनके हलों को विनम्र बनाए रखती है।
1.5 अभ्यास
अभ्यास 1.1★
स्वातंत्र्य कोटि गिनिए और व्यापकीकृत निर्देशांक सुझाइए: (क) किसी नियत कटोरे के भीतरी पृष्ठ पर एक कण; (ख) किसी नियत आनत तल पर बिना फिसले लुढ़कता बेलन; (ग) ऐसा द्विक लोलक जिसका ऊपरी धुरी-बिंदु किसी क्षैतिज पटरी पर सरकता है; (घ) अंतरिक्ष में एक डंबल (दो द्रव्यमान, दृढ़ छड़); (ङ) एक ही नियत वृत्ताकार तार पर दो मनके। इस सूची का कौन-सा प्रतिबंध स्थितियों के बजाय वेगों को जोड़ता है, और फिर भी वह होलोनॉमिक रूप में समाकलनीय क्यों है?
हल
हल — अभ्यास 1.1.
(क) 2 (कटोरे के पृष्ठ पर दो कोण)। (ख) 1: ढलान के अनुदिश भुज x, जिससे घूर्णन-कोण लुढ़कने के कारण बँधा है, x=Rϕ। (ग) 3: X, θ1, θ2। (घ) 5: केंद्र के लिए तीन, छड़ की दिशा के लिए दो। (ङ) 2: प्रत्येक के लिए एक कोण। लुढ़कने की शर्त वेगों के बीच का संबंध है, x˙=Rϕ˙; इस समतलीय समस्या में वह तुरंत समाकलित होकर x=Rϕ+अचर बन जाती है, अतः होलोनॉमिक। (किसी समतल पर लुढ़कती गेंद के लिए वह समाकलित नहीं होती, और लाग्रांजियन यांत्रिकी को विस्तार चाहिए।)
अभ्यास 1.2★
समतलीय लोलक के लिए (उदाहरण 1.8): (क) L की और pθ=∂L/∂θ˙ की विमाएँ जाँचिए; (ख) pθ को भौतिक रूप से पहचानिए; (ग) लघु-कोण आवर्तकाल निकालिए; (घ) एक पूरे लघु दोलन की क्रियाS निकालिए, जिसका आयाम θ0 हो — और गणना करने से पहले उत्तर की व्याख्या कीजिए (हरात्मक दोलन के लिए Ek−Ep का समय-औसत क्या होता है?)।
हल
हल — अभ्यास 1.2.
(क) [L]=J; [pθ]=kgm2/s — एक कोणीय संवेग, क्योंकि θ विमाहीन है। (ख) pθ=mℓ2θ˙ धुरी-बिंदु के परितः गोलक का कोणीय संवेग है। (ग) θ¨=−(g/ℓ)θ से T=2πℓ/g। (घ) Ep को साम्यावस्था से नापने पर, हरात्मक दोलन में समय-औसत गतिज और स्थितिज ऊर्जाएँ बराबर होती हैं, अतः पूरे आवर्तकाल पर ⟨L⟩=0 और S=0 — गणना इसकी पुष्टि करती है: S=∫0T21mℓ2θ02[ω2sin2ωt−(g/ℓ)cos2ωt]dt=0, क्योंकि ω2=g/ℓ।
अभ्यास 1.3★
एक एटवुड मशीन: द्रव्यमान m1 और m2 किसी आदर्श डोरी से, एक द्रव्यमानहीन घिरनी के ऊपर से लटके हैं। (क) एक निर्देशांक चुनकर L लिखिए। (ख) त्वरण ज्ञात कीजिए। (ग) न्यूटन की विधि को तनाव चाहिए था — वह कहाँ चला गया? (घ) गति ज्ञात हो जाने पर तनाव आप कैसे पुनः प्राप्त करेंगे?
हल
हल — अभ्यास 1.3.
(क) x को m1 का नीचे उतरना मानिए (तब m2, x जितना ऊपर उठता है): L=21(m1+m2)x˙2+(m1−m2)gx। (ख) (m1+m2)x¨=(m1−m2)g: a=(m1−m2)g/(m1+m2)। (ग) तनाव किसी अवितान्य डोरी के दोनों सिरों पर लगता है: किसी भी अनुमत विस्थापन में उसके कार्य कट जाते हैं, इसलिए वह L में कभी नहीं आता। (घ) अकेले m1 पर न्यूटन: T=m1(g−a)=2m1m2g/(m1+m2)।
अभ्यास 1.4★
बेलनाकार निर्देशांकों में एक स्वतंत्र कण: L=21m(r˙2+r2φ˙2+z˙2)। (क) कौन-से निर्देशांक चक्रीय हैं, और संरक्षित संवेग क्या हैं? (ख) कोई बल न लगने पर भी pr संरक्षित क्यों नहीं है? (ग) r के लिए ऑयलर–लाग्रांज समीकरण लिखिए और पद mrφ˙2 की व्याख्या कीजिए। (घ) जाँचिए कि अचर चाल से तय की गई सरल रेखा उसे संतुष्ट करती है।
हल
हल — अभ्यास 1.4.
(क) φ और z: pφ=mr2φ˙ (अक्ष के परितः कोणीय संवेग) और pz=mz˙ संरक्षित हैं। (ख) r, L में r2φ˙2 के द्वारा आता है, अतः वह चक्रीय नहीं: p˙r=mrφ˙2=0। इसमें कुछ भी गलत नहीं — pr=mr˙ किसी अचर सदिश p का त्रिज्य घटक है, और किसी घूमती दिशा के अनुदिश घटक का अचर होना आवश्यक नहीं। (ग) mr¨=mrφ˙2: अपकेंद्री पद, उन निर्देशांकों के उपयोग की कीमत जो घूमती दिशाओं से बँधे हैं। (घ) दूरी b पर की उस रेखा के लिए जो चाल v से तय हो: r=b2+v2t2, r2φ˙=bv; तब r¨=b2v2/r3=r(bv/r2)2=rφ˙2।
अभ्यास 1.5★★
द्रव्यमान m का एक गुटका किसी फाँक के घर्षणहीन फलक (कोण α) पर सरकता है; फाँक का द्रव्यमान M है और वह स्वयं घर्षणहीन फर्श पर सरकने को स्वतंत्र है। (क) दो निर्देशांक चुनिए: फाँक का भुज X और फलक पर नीचे की ओर गुटके की दूरी s; L लिखिए। (ख) कौन-सा निर्देशांक चक्रीय है, और वह कौन-सा संरक्षण नियम व्यक्त करता है? (ग) दोनों त्वरण ज्ञात कीजिए। (घ) सीमाएँ M→∞ और α→90∘ जाँचिए।
हल
हल — अभ्यास 1.5.
(क) गुटके की स्थिति (X+scosα,−ssinα), अतः
L=21MX˙2+21m(X˙2+2X˙s˙cosα+s˙2)+mgssinα.
(ख) X चक्रीय है: P=(M+m)X˙+ms˙cosα संरक्षित है — कुल क्षैतिज संवेग, क्योंकि कोई बाह्य क्षैतिज बल नहीं लगता। (ग) s का समीकरण s¨+X¨cosα=gsinα है; (ख) से X¨=−ms¨cosα/(M+m) लेने पर,
s¨=M+msin2α(M+m)gsinα,X¨=−M+msin2αmgsinαcosα.
(घ) M→∞: s¨→gsinα, अर्थात् नियत आनत तल; α→90∘: s¨→g, X¨→0 — किसी ऊर्ध्वाधर फलक के अनुदिश मुक्त पतन, फाँक बिना धक्के के।
अभ्यास 1.6★★
गोलीय लोलक: लंबाई ℓ की छड़ पर एक गोलक, दोनों कोणों में स्वतंत्र (θ नीचे की ऊर्ध्वाधर से, φ उसके परितः)। (क) L लिखिए। (ख) चक्रीय निर्देशांक और संरक्षित pφ पहचानिए। (ग) θ की गति को किसी प्रभावी विभव में समेटिए और उसका रेखाचित्र बनाइए। (घ) शंक्वाकार गति θ=θ0 के लिए वर्ष 1 के खंड का शंक्वाकार-लोलक संबंध cosθ0=g/ℓω2 पुनः प्राप्त कीजिए।
हल
हल — अभ्यास 1.6.
(क) L=21mℓ2(θ˙2+sin2θφ˙2)+mgℓcosθ। (ख) φ चक्रीय: pφ=mℓ2sin2θφ˙, ऊर्ध्वाधर कोणीय संवेग। (ग) φ˙ हटाने पर 21mℓ2θ˙2+Uप्र(θ) संरक्षित है, जहाँ
Uप्र(θ)=2mℓ2sin2θpφ2−mgℓcosθ:
θ=0 और θ=π पर एक दीवार (pφ=0 के लिए) और बीच में एक निम्निष्ठ — गोलक दो वृत्तों के बीच अवचलन करता है। (घ) निम्निष्ठ पर θ˙=0 और θ=θ0 अचर: pφ2cosθ0/mℓ2sin3θ0=mgℓsinθ0; इसमें pφ=mℓ2sin2θ0ω रखने पर ℓω2cosθ0=g मिलता है।
अभ्यास 1.7★★
द्रव्यमान m, लंबाई ℓ का एक लोलक द्रव्यमान M की उस गाड़ी से लटका है जो किसी क्षैतिज पटरी पर लुढ़कने को स्वतंत्र है। (क) निर्देशांक X (गाड़ी) और θ लेकर L लिखिए। (ख) क्या संरक्षित है, और भौतिक रूप से क्यों? (ग) लघु θ के लिए रैखिकीकरण कीजिए और दिखाइए कि दोलन-आवृत्ति Ω=(1+m/M)g/ℓ है। (घ) सीमाएँ M→∞ और M→0 समझाइए — हल्की गाड़ी आवृत्ति बढ़ा क्यों देती है?
हल
हल — अभ्यास 1.7.
(क) गोलक (X+ℓsinθ,−ℓcosθ) पर:
L=21(M+m)X˙2+mℓcosθX˙θ˙+21mℓ2θ˙2+mgℓcosθ.
(ख) X चक्रीय: (M+m)X˙+mℓcosθθ˙ संरक्षित है — पूरे तंत्र का क्षैतिज संवेग (पटरी केवल ऊर्ध्वाधर दिशा में धकेलती है)। (ग) लघु कोण: (M+m)X¨+mℓθ¨=0 और ℓθ¨+X¨+gθ=0; X¨ हटाने पर ℓθ¨[1−m/(M+m)]=−gθ, अतः Ω2=(M+m)g/Mℓ=(1+m/M)g/ℓ। (घ) M→∞: नियत धुरी-बिंदु, Ω2=g/ℓ। छोटे M पर गाड़ी गोलक के विपरीत पीछे हटती है, और झूलना धुरी से गोलक तक के बीच के किसी बिंदु (नियत द्रव्यमान-केंद्र) के परितः होता है, जिससे प्रभावी लोलक छोटा हो जाता है — इसीलिए आवृत्ति अधिक, जो M→0 पर अपसरित हो जाती है।
अभ्यास 1.8★★
आवेश q का एक कण किसी एकसमान क्षेत्र B=Bez में, जिसे A=21B∧r से वर्णित किया गया है। (क) कार्तीय निर्देशांकों में L लिखिए। (ख) गति के समीकरण निकालिए और जाँचिए कि वे ωc=qB/m पर साइक्लोट्रॉन वृत्त का वर्णन करते हैं। (ग) संयुग्मी संवेग px, py निकालिए: क्या वे mx˙, my˙ हैं? क्या वे संरक्षित हैं? (घ) दिखाइए कि बेलनाकार निर्देशांकों में लिखे L में φ चक्रीय है, और अक्ष पर केंद्रित वृत्त के लिए संरक्षित pφ पहचानिए।
हल
हल — अभ्यास 1.8.
(क) A=21B(−y,x,0): L=21m(x˙2+y˙2+z˙2)+21qB(xy˙−yx˙)। (ख) x का समीकरण: d(mx˙−21qBy)/dt=21qBy˙, अर्थात् mx¨=qBy˙; इसी प्रकार my¨=−qBx˙: ωc=qB/m पर वृत्तीय गति, z˙ अचर। (ग) px=mx˙−21qBy=mx˙; न x चक्रीय है न y (∂L/∂x=21qBy˙), अतः कोई भी संवेग संरक्षित नहीं — केवल mx˙−qBy जैसे संयोजन संरक्षित हैं (जाँचिए: उसका अवकलज लुप्त हो जाता है)। (घ) बेलनाकार निर्देशांकों में Aφ=21Br: L=21m(r˙2+r2φ˙2+z˙2)+21qBr2φ˙; φ चक्रीय है, pφ=mr2φ˙+21qBr2। अक्ष पर केंद्रित त्रिज्या R के वृत्त पर φ˙=−ωc, अतः pφ=−qBR2+21qBR2=−21qBR2।
अभ्यास 1.9★★
घूमते वलय पर मनके के लिए (उदाहरण 1.9): (क) ऊर्जा फलनh निकालिए और जाँचिए कि गति के समीकरण से वह संरक्षित है; (ख) यांत्रिक ऊर्जा E निकालिए और दिखाइए कि E−h=mω2R2sin2θ; (ग) मोटर द्वारा दी गई शक्ति को θ और θ˙ के फलन के रूप में ज्ञात कीजिए; (घ) जब ω2>g/R हो, तब झुकी हुई साम्यावस्था के परितः लघु दोलनों की आवृत्ति ज्ञात कीजिए, और दिखाइए कि ω2→g/R होने पर वह लुप्त हो जाती है — यही वह मंदन है जो कूप के विभाजन की घोषणा करता है।
हल
हल — अभ्यास 1.9.
(क) h=θ˙∂L/∂θ˙−L=21mR2θ˙2−21mω2R2sin2θ−mgRcosθ=21mR2θ˙2+Uप्र; गति के समीकरण से dh/dt=θ˙[mR2θ¨+Uप्र′(θ)]=0। (ख) E=21mR2θ˙2+21mω2R2sin2θ−mgRcosθ=h+mω2R2sin2θ। (ग) P=dE/dt=mω2R2sin2θθ˙: जब तक मनका अक्ष से दूर चढ़ता है तब तक धनात्मक (मोटर मनके के जड़त्व के विरुद्ध कार्य करता है), लौटते समय ऋणात्मक। (घ) Uप्र′′=mgRcosθ−mω2R2cos2θ; cosθसा=g/ω2R पर यह mω2R2sin2θसा है, अतः ωदो=ωsinθसा=ω1−(g/ω2R)2→0, जब ω2→g/R: प्रत्यानयन बल ठीक तभी चपटा पड़ जाता है जब दोनों कूप मिल जाते हैं।
अभ्यास 1.10★★★
समान द्विक लोलक (m1=m2=m, ℓ1=ℓ2=ℓ)। (क) दिखाइए कि लघु कोणों के लिए L=21mℓ2(2θ˙12+2θ˙1θ˙2+θ˙22)−21mgℓ(2θ12+θ22)। (ख) गति के दोनों समीकरण लिखिए। (ग) प्रसामान्य आवृत्तियाँ Ω±2=(2∓2)g/ℓ और हर विधा का आकार (θ2=±2θ1) ज्ञात कीजिए। (घ) बड़े आयाम पर यह तंत्र अराजकता का मानक उदाहरण है: कुछ पंक्तियों में समझाइए कि लघु-कोण विश्लेषण किस कारण टूटता है, और कोई संरक्षण नियम क्यों नहीं खोता।
हल
हल — अभ्यास 1.10.
(क) स्थितियाँ x2=ℓ(sinθ1+sinθ2) इत्यादि; द्विघात पद रखने पर मिश्रित वेग-पद mℓ2θ˙1θ˙2 है, जो कथित L देता है। (ख) यहाँ 2θ¨1+θ¨2=−2ω02θ1 और θ¨1+θ¨2=−ω02θ2, जहाँ ω02=g/ℓ। (ग) θi=aicosΩt रखने पर det(2ω02−2Ω2−Ω2−Ω2ω02−Ω2)=Ω4−4ω02Ω2+2ω04=0, अतः Ω±2=(2∓2)ω02; दूसरी पंक्ति से a2/a1=Ω2/(ω02−Ω2)=±2: गोलक साथ-साथ (मंद विधा), गोलक विपरीत (द्रुत विधा)। (घ) बड़े आयाम पर sin और cos के युग्मन समीकरणों को अरैखिक बना देते हैं; हल अब अध्यारोपित नहीं होते, और पड़ोसी प्रारंभिक स्थितियाँ चरघातांकी रूप से अलग होती जाती हैं (अराजकता)। ऊर्जा फिर भी ठीक-ठीक संरक्षित है — L में स्पष्ट समय नहीं है — अराजकता पूर्वकथनीयता की बात है, संरक्षण की नहीं।
अभ्यास 1.11★★★
ब्रैकिस्टोक्रोन। एक मनका मूल बिंदु पर विराम से, बिना घर्षण के, किसी वक्र y(x) (y नीचे की ओर) पर सरककर बिंदु (a,b) तक जाता है। (क) ऊर्जा-संरक्षण से दिखाइए कि उतरने का समय T=∫0a(1+y′2)/2gydx है — एक फलनक, जिसमें x समय की भूमिका निभाता है। (ख) समाकल्य F(y,y′) में स्पष्ट x नहीं है: दिखाइए कि h=y′∂F/∂y′−F इष्टतम वक्र के अनुदिश अचर है (वही गणना जो प्रतिज्ञप्ति 1.14 में है)। (ग) निष्कर्ष निकालिए कि y(1+y′2)=2r, जहाँ r कोई अचर है, और जाँचिए कि चक्रज x=r(ϕ−sinϕ), y=r(1−cosϕ) उसे संतुष्ट करता है। (घ) दिखाइए कि एक चाप के तल तक उतरने में मनके को πr/g लगता है, और उसकी तुलना उसी बिंदु तक की सीधी ढलान से कीजिए।
हल
हल — अभ्यास 1.11.
(क) v=2gy और ds=1+y′2dx से फलनक मिलता है। (ख) समय के स्थान पर x लेकर प्रतिज्ञप्ति 1.14 की गणना: dh/dx=−∂F/∂x=0। (ग) h=−1/2gy(1+y′2), अतः y(1+y′2)=2r। चक्रज के लिए y′=sinϕ/(1−cosϕ) और 1+y′2=2/(1−cosϕ), अतः y(1+y′2)=2r। (घ) dt=ds/v=r/gdϕ (सारी ϕ-निर्भरता कट जाती है), अतः तल (ϕ=π) तक πr/g में पहुँचा जाता है — प्रारंभ बिंदु चाहे कोई भी हो: चक्रज समकालिक वक्र भी है। (πr,2r) तक की सीधी ढलान में π2+4r/g≈3.72r/g लगता है, अर्थात् लगभग 18% अधिक, πr/g की तुलना में।
अभ्यास 1.12★★★
फ़र्मा, न्यूनतम क्रिया के रूप में। अपवर्तनांक n(y) के किसी माध्यम में प्रकाश दो बिंदुओं के बीच न्यूनतम समय में चलता है (वर्ष 2 का खंड)। (क) दिखाइए कि y(x) के अनुदिश यात्रा-काल T=c1∫n(y)1+y′2dx है। (ख) चूँकि समाकल्य में स्पष्ट x नहीं है, पिछले अभ्यास के संरक्षित h से दिखाइए कि n(y)/1+y′2=अचर, और जाँचिए कि ऊर्ध्वाधर से नापी गई किरण के लिए यही स्नेल का नियम nsini=अचर है। (ग) किसी तपती सड़क के ऊपर अपवर्तनांक ऊँचाई के साथ n(y)≈n0(1+βy) की तरह बढ़ता है; दिखाइए कि लगभग क्षैतिज किरण वक्रता-त्रिज्या R≈1/β से मुड़ती है। (घ) β=1.2×10⁻⁵m−1 के लिए, सड़क से 1.2m ऊपर आँखों वाला चालक कितनी दूर से उस पर “पानी” की मरीचिका देखता है?
हल
हल — अभ्यास 1.12.
(क) dt=ds/(c/n)। (ख) h=−n(y)/1+y′2 संरक्षित है; 1/1+y′2=cosθ (θ ढलान-कोण) =sini, जहाँ i ऊर्ध्वाधर से नापा गया है: nsini=अचर — स्नेल का नियम, संतत रूप से लगाया हुआ। (ग) लगभग क्षैतिज किरण के लिए ncosθ≈अचर, और लघु θ के साथ यह θdθ=dn/n≈βdy देता है; चूँकि dy=θdx, वक्रता dθ/dx=β है, अर्थात् R=1/β≈83km, और मुड़ाव ऊपर की ओर (बड़े n की ओर)। (घ) आँख से चली वह किरण जो त्रिज्या R से मुड़कर सड़क की स्पर्शी बनती है, उसे d=2hR=2×1.2×8.3e4≈450m पर छूती है: उससे आगे सड़क स्वयं दिखाई नहीं देती — दिखता है ऊपर की ओर अपवर्तित आकाश, वही झिलमिलाता “पानी”।
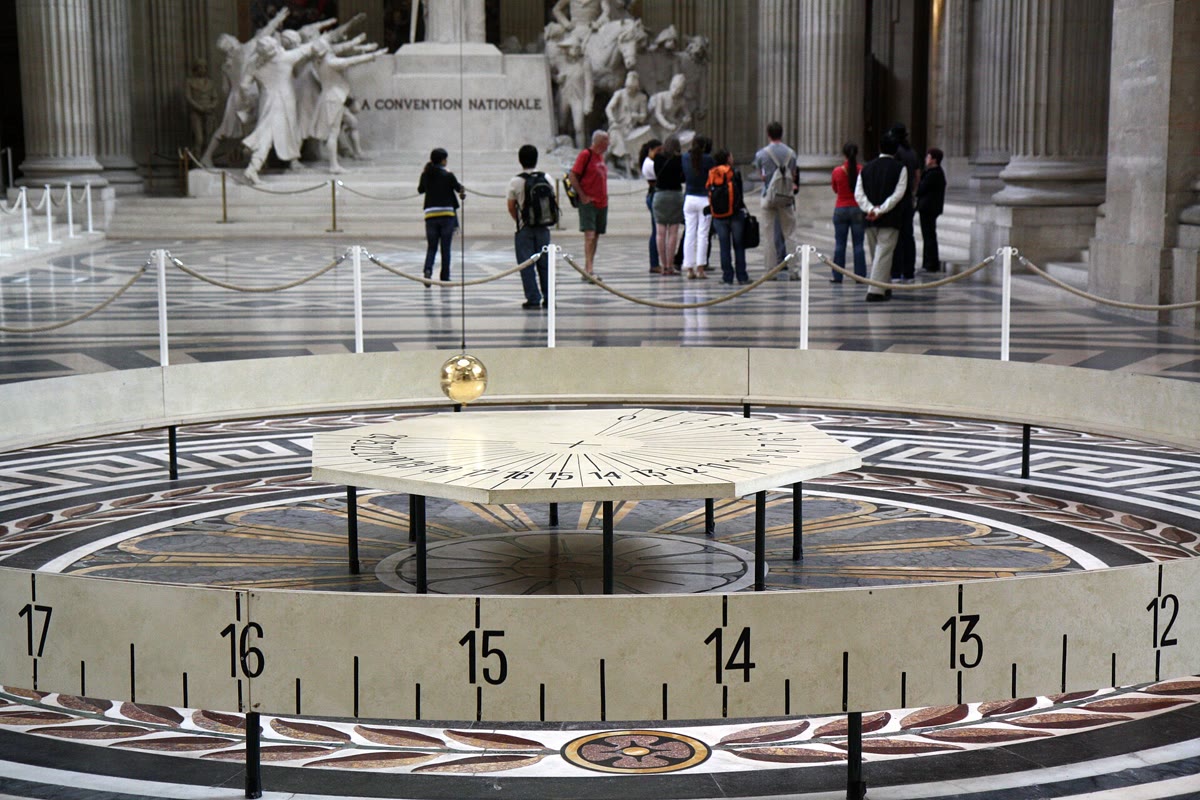
पेरिस के पैंथियन में फूको का लोलक। व्यापकीकृत निर्देशांक, एक प्रतिबंध, और धीरे-धीरे घूमता एक निर्देश तंत्र: कमरे का घूर्णन गति के समीकरणों में प्रकट होता है — और झूलने के तल का खिसकना किसी तहखाने को पृथ्वी का घूर्णन नाप लेने देता है। छायाचित्र: ओल्गा ख़ोमित्सेविच, CC BY 2.0.
1.6 समस्या: वह झाड़ू जो उलटी खड़ी रहती है
समस्या 1.1
सप्ताहांत समस्या — कपित्सा का उलटा लोलक
कोई दृढ़ लोलक अपने धुरी-बिंदु के ऊपर स्थायी रूप से खड़ा रह सकता है, बशर्ते धुरी-बिंदु को ऊपर-नीचे पर्याप्त तेज़ी से हिलाया जाए — यह विश्लेषण कपित्सा ने 1951 में किया, जो देखने में जादू का खेल लगता है और जिस सिद्धांत से दोलायमान विद्युत् क्षेत्र एकल आयनों को बाँध लेते हैं। हम लोलक का निदर्शन इस तरह करते हैं: एक बिंदु-द्रव्यमान m, जो लंबाई ℓ=40cm की द्रव्यमानहीन दृढ़ छड़ के सिरे पर है; θनीचे की ऊर्ध्वाधर से नापा गया कोण है; g=9.81m/s2।
भाग I — दृढ़ लोलक। पहले धुरी-बिंदु को स्थिर रखा जाता है।
लघु दोलनों की आवृत्ति f0 दीजिए, जो θ=0 के परितः हों, और उसका मान भी।
दिखाइए कि यहाँ h=E है, और उसके संरक्षण से गोलक की वह न्यूनतम प्रक्षेप-चाल ज्ञात कीजिए, तल पर, जो उसे शीर्ष तक पहुँचा दे।
θ=π के निकट समीकरण का रैखिकीकरण कीजिए (θ=π+ϵ रखिए) और दिखाइए कि ϵ¨=+(g/ℓ)ϵ: एक मिलिडिग्री का प्रारंभिक झुकाव कितनी तेज़ी से बढ़ता है? उसे e गुना बढ़ने में लगने वाला समय दीजिए।
उँगली की नोक पर सधी झाड़ू लगभग एक सेकंड में गिर जाती है, फिर भी अपने आप कभी खड़ी नहीं रहती: एक वाक्य में बताइए कि रैखिकीकृत समीकरण साम्यावस्था θ=π के विषय में क्या कहता है।
भाग II — धुरी-बिंदु को हिलाना। अब धुरी-बिंदु ऊर्ध्वाधर दिशा में दोलन करता है, उसकी ऊँचाई ys(t)=acosΩt, जहाँ a=2.0cm और Ω समायोज्य है।
गोलक के निर्देशांक लिखिए और दिखाइए कि v2=ℓ2θ˙2−2aΩℓsin(Ωt)sinθθ˙+a2Ω2sin2Ωt।
इस स्वतंत्रता का उपयोग करके लाग्रांजियन को L=21mℓ2θ˙2−maΩ2ℓcos(Ωt)cosθ+mgℓcosθ तक सरल कीजिए। (संकेत: sin(Ωt)sinθθ˙ किसी cos(Ωt)cosθ पद के साथ मिलकर पूर्ण अवकलज बन जाता है; केवल t पर निर्भर पद छोड़े जा सकते हैं।)
गति का समीकरण
θ¨=−ℓgsinθ+ℓaΩ2cos(Ωt)sinθ.
निकालिए। दूसरे पद की व्याख्या इस रूप में कीजिए कि भार का स्थान g+y¨s ले लेता है: लोलक किसी लिफ़्ट में रहता है।
कपित्सा के परिसर में a≪ℓ और Ω≫ω0=g/ℓ: a=2cm, ℓ=40cm, Ω/2π=40Hz के लिए ये जाँचिए, और भौतिक रूप से समझाइए कि तब गोलक चालक-दोलन का अनुसरण क्यों नहीं कर पाता।
भाग III — तेज़ को धीमे से अलग करना। गति को θ(t)=Θ(t)+ξ(t) के रूप में खोजिए: एक धीमा अपवाह Θ और उस पर चालक-आवृत्ति की एक छोटी लहर ξ।
हर पक्ष का केवल सबसे बड़ा पद रखते हुए दिखाइए कि लहर ξ¨≈+(aΩ2/ℓ)cos(Ωt)sinΘ का पालन करती है, जहाँ चालक की समय-मापनी पर Θ जमा हुआ मान लिया गया है।
ξ(t)=−(a/ℓ)cos(Ωt)sinΘ निकालिए, और जाँचिए कि उसका आयाम छोटा है, a/ℓ की कोटि का।
sinθ=sin(Θ+ξ) का ξ में प्रथम कोटि तक प्रसार कीजिए और उसे गति के समीकरण में रखिए।
Θ को स्थिर रखते हुए एक चालक-आवर्तकाल पर औसत लीजिए; ⟨cosΩt⟩=0 और ⟨cos2Ωt⟩=21 का उपयोग करके दिखाइए कि
घूमते वलय पर मनके से तुलना कीजिए (उदाहरण 1.9): गणित वही है, नए पद का चिह्न उलटा — हिलाना तल की साम्यावस्था के साथ वह क्या करता है जो घूर्णन ने नहीं किया?
मंद और द्रुत चालन के लिए Uप्र का रेखाचित्र बनाइए, और दोनों स्थितियों में हर साम्यावस्था तथा उसका स्थायित्व बताइए।
भाग IV — झाड़ू खड़ी हो जाती है।
Uप्र का Θ=π के निकट प्रसार करके दिखाइए कि उलटी स्थिति ठीक तभी स्थायी होती है जब
a2Ω2>2gℓ.
हमारे लोलक के लिए क्रांतिक चालक-आवृत्ति fc=Ωc/2π निकालिए, तथा वह शिखर धुरी-चाल aΩc और त्वरण aΩc2 (g के मात्रकों में) जिनकी वह माँग करती है।
Ω=2Ωc पर खड़े लोलक के Θ=π के परितः धीमे झूलने की आवृत्ति और उसका मान ज्ञात कीजिए; जाँचिए कि वह वास्तव में चालन की तुलना में धीमी है।
Ω=2Ωc पर ही, लहर का आयाम ξ कितना है — Θ के π से थोड़ा हटे होने पर, डिग्री में, a/ℓ=0.05 के लिए? क्या कोई छायाचित्र इस चाल को पकड़ लेगा?
झाड़ू ऊर्ध्वाधर से कितना झुककर भी लौट सकती है? दिखाइए कि खड़ा रखने वाला कूप ∣Θ−π∣<arccos(2gℓ/a2Ω2) तक फैला है, और उसे Ω=2Ωc पर आँकिए।
स्थिर उँगली की नोक पर झाड़ू सधाता बाज़ीगर भी उसे खड़ा रखता है — पर किस बिलकुल भिन्न क्रियाविधि से? कपित्सा के लोलक की वह विशेषता बताइए जिसे किसी पुनर्भरण की आवश्यकता नहीं।
नामित परिणाम का सार लिखिए: 2cm आयाम से 45Hz पर — क्रांतिक आवृत्ति से दुगुनी पर — हिलाया गया धुरी-बिंदु 40cm के लोलक को उलटा खड़ा रखता है, ऐसे कूप में जो ऊर्ध्वाधर से लगभग 75∘ तक जाता है, और जिसमें वह लगभग 1.4Hz पर धीरे-धीरे झूलता है। भौतिकी में यही औसतन बाँधने वाली युक्ति एकल आवेशित कण को रोके रखने के लिए कहाँ काम में लाई जाती है?
हल
हल — समस्या 1.1.
1.L=21mℓ2θ˙2+mgℓcosθ; θ¨=−(g/ℓ)sinθ। 2.f0=g/ℓ/2π=0.79Hz। 3. आलंबन नियत है, अतः h=E=21mℓ2θ˙2−mgℓcosθ; तल से शीर्ष तक 21mv2=2mgℓ: v=2gℓ=4.0m/s। 4.ϵ¨=+(g/ℓ)ϵ: ϵ∝et/τ, जहाँ τ=ℓ/g=0.20s। 5. उलटी साम्यावस्था है तो सही, पर चरघातांकी रूप से अस्थायी: कोई भी झुकाव, चाहे कितना ही छोटा हो, हर 0.2s में e गुना हो जाता है। 6. गोलक (ℓsinθ,acosΩt−ℓcosθ) पर; अवकलन करके वर्ग कीजिए: कथित v2 मिलता है, जिसमें मिश्रित पद −2aΩℓsin(Ωt)sinθθ˙ है। 7. यदि L′=L+dF(q,t)/dt हो, तो क्रियाF(q2,t2)−F(q1,t1) जितनी बदलती है — नियत सिरों वाले विचरणों के अंतर्गत एक अचर: वही स्थिर पथ, वही समीकरण। 8. मिश्रित पद −maΩℓsin(Ωt)sinθθ˙=d[maΩℓsin(Ωt)cosθ]/dt−maΩ2ℓcos(Ωt)cosθ है; पूर्ण अवकलज और केवल t पर निर्भर पद (21ma2Ω2sin2Ωt और −mgacosΩt) छोड़ देने पर कथित L बचता है। 9.mℓ2θ¨=−mgℓsinθ+maΩ2ℓcos(Ωt)sinθ। चूँकि y¨s=−aΩ2cosΩt, यह θ¨=−[(g+y¨s)/ℓ]sinθ है: धुरी-बिंदु के तंत्र में आभासी गुरुत्व दोलन करता है। 10. अब L स्पष्ट रूप से t पर निर्भर है: न h संरक्षित है, न E — हिलाने वाला यंत्र धुरी-बिंदु से ऊर्जा भीतर और बाहर भेजता है। 11.a/ℓ=0.05; Ω=251rad/s के सामने ω0=4.9rad/s: अनुपात 51। एक चालक-आवर्तकाल (25ms) में गुरुत्व θ˙ को नाममात्र बदलता है: गोलक अनुसरण करने के लिए बहुत सुस्त है, और केवल थरथराता है। 12.ξ¨ सबसे बड़ा अवकलज है (∝Ω2) और चालन सबसे बड़ा बल-पद: ξ¨=(aΩ2/ℓ)cos(Ωt)sinΘ। 13. नियत Θ पर दो बार समाकलन करने पर: ξ=−(a/ℓ)cos(Ωt)sinΘ, जिसका आयाम अधिक से अधिक a/ℓ=0.05 है: दो डिग्री की थरथराहट। 14.sinθ≈sinΘ+ξcosΘ, अतः
Θ¨+ξ¨=−ℓg(sinΘ+ξcosΘ)+ℓaΩ2cosΩt(sinΘ+ξcosΘ).
15. समय पर औसत लेने पर ξ¨, ⟨cosΩt⟩ और ⟨ξ⟩ मर जाते हैं; बचा हुआ मिश्रित पद (aΩ2/ℓ)cosΘ⟨ξcosΩt⟩=−(a2Ω2/2ℓ2)sinΘcosΘ है, जो Θ के लिए कथित समीकरण देता है। 16. यहाँ Θ¨=−(1/mℓ2)Uप्र′(Θ), जहाँ Uप्र=mgℓ[−cosΘ+(a2Ω2/4gℓ)sin2Θ] — जाँचने के लिए अवकलन कीजिए। 17. वही sin2 पद जो वलय के पास था, पर उलटे चिह्न से: घूर्णन ने पार्श्वों में कूप खोदे थे और तल को केवल चपटा कर सकता था; ऊर्ध्वाधर हिलाना तल के कूप को कड़ा करता है और शीर्ष पर एक नया कूप खोद देता है। 18. मंद चालन (a2Ω2<2gℓ): निम्निष्ठ Θ=0 पर, उच्चिष्ठ π पर — कुछ नया नहीं। द्रुत चालन: निम्निष्ठ 0औरπ दोनों पर, जिनके बीच उच्चिष्ठ cosΘ∗=−2gℓ/a2Ω2 पर — लटका और खड़ा, दोनों लोलक स्थायी रूप से दोलन करते हैं। 19.π के निकट, Θ=π+ϵ रखने पर: ϵ¨=[g/ℓ−a2Ω2/2ℓ2]ϵ; स्थायित्व के लिए कोष्ठक का ऋणात्मक होना आवश्यक है: a2Ω2>2gℓ। 20.Ωc=2gℓ/a=140rad/s: fc=22Hz; शिखर चाल aΩc=2.8m/s, शिखर त्वरण aΩc2=392m/s2≈40g। 21.ωमंद=a2Ω2/2ℓ2−g/ℓ; Ω=2Ωc पर a2Ω2=8gℓ, अतः ωमंद=3g/ℓ=8.6rad/s: 1.4Hz, जो 45Hz के चालन से तीस गुना धीमा है। 22.ξmax=(a/ℓ)sinΘ: ऊर्ध्वाधर से 10∘ झुकने पर ξmax=0.05sin170∘=8.7mrad≈0.5∘ — कोई साधारण छायाचित्र झाड़ू को स्थिर खड़ा ही दिखाएगा। 23. खड़ा रखने वाला कूप दोनों ओर के उच्चिष्ठों तक पहुँचता है: ∣Θ−π∣<arccos(2gℓ/a2Ω2); Ω=2Ωc पर arccos41=75∘ — उल्लेखनीय रूप से उदार कूप। 24. बाज़ीगर पुनर्भरण का उपयोग करता है: आँखें झुकाव नापती हैं, हाथ उसे रद्द करने के लिए बगल में त्वरित होता है। कपित्सा का स्थायीकरण मुक्त-पाश है — चालन को कभी पता ही नहीं चलता कि लोलक कहाँ है। 25.2cm आयाम से 45Hz पर हिलाया गया 40cm का लोलक 75∘ के कूप में उलटा खड़ा रहता है, और 1.4Hz पर झूलता है। हिलते धुरी-बिंदु के स्थान पर दोलायमान विद्युत् चतुर्ध्रुव क्षेत्र से बना वही समय-औसत प्रभावी विभव पॉल-पाश में एकल आयनों को बाँधे रखता है — जो परमाणु घड़ियों और बद्ध-आयन क्वांटम संगणन का मुख्य आधार है।