বইগুলো এখনো বাংলা ভাষায় পাওয়া যায় না — Français সংস্করণ দেখানো হচ্ছে।
Sciences de la Terre et de l’Univers à l’université — 1re année · স্নাতক প্রথম বর্ষ
12Cinématique des plaques sur une sphère
Deux stations de positionnement par satellite enregistrent leur position chaque jour depuis plus d’un quart de siècle : l’une à Reykjavik, dans l’ouest de l’Islande, l’autre près de Stavanger, sur la côte ouest de la Norvège. La droite qui les joint, longue de , s’allonge de chaque année, près de deux centimètres. Rien ne le montre sur le terrain, et pourtant le plancher du nord de l’Atlantique entre les deux stations enregistre le même élargissement sur des millions d’années : la lave émise à la dorsale médio-atlantique a pris la direction du champ magnétique terrestre en se refroidissant, et le champ s’est inversé bien des fois, si bien que le plancher océanique porte un enregistrement rayé de sa propre croissance. Ce chapitre fait des plaques des années d’école des calottes rigides sur une sphère, décrit leurs mouvements avec la géométrie des rotations, et montre comment l’enregistrement géologique et les satellites mesurent les mêmes mouvements.
Tu sais déjà
Sur une sphère, un grand cercle est l’intersection avec un plan passant par le centre, un petit cercle avec tout autre plan ; la formule des cosinus donne la distance angulaire entre deux points à partir de leurs latitudes et longitudes, et l’azimut d’une direction se compte à partir du nord vers l’est (Chapitre 1). Un corps rigide qui tourne autour d’un axe fixe a une vitesse angulaire (physique). La lithosphère est brisée en plaques qui se déplacent les unes par rapport aux autres de quelques centimètres par an, et le plancher océanique porte des bandes magnétiques qui enregistrent les inversions du champ magnétique terrestre (livre 2, année 11).
12.1 Des plaques rigides sur une sphère
Une plaque couvre une grande partie de la sphère : la plaque eurasienne s’étend du milieu de l’Atlantique à la Sibérie orientale. Son mouvement ne peut se décrire par une vitesse, comme celui d’une voiture ; il doit se décrire par une rotation.
Définition 12.1 (Plaque rigide)
Une plaque rigide est une région de la lithosphère dont l’intérieur ne se déforme pas de façon mesurable : la distance entre deux quelconques de ses points reste constante. Le mouvement relatif de deux plaques est repris le long de leur limite commune, une étroite zone de failles, de séismes et de volcans.
Aucune plaque n’est parfaitement rigide : les limites sont des zones larges de dizaines à centaines de kilomètres, et les intérieurs se déforment lentement. L’hypothèse est que ces écarts sont petits devant les mouvements relatifs ; elle est testée par la cohérence de chaque résultat de ce chapitre.
Une plaque rigide à la surface d’une sphère se déplace sans changer la distance entre deux quelconques de ses points, et le centre de la Terre ne bouge pas. Un tel mouvement se décrit par une matrice qui conserve les longueurs, une matrice orthogonale (), et qui conserve l’orientation de l’espace, de sorte que : un point de vecteur position va en .
Théorème 12.2 (Théorème de rotation d’Euler)
Tout déplacement d’une plaque rigide sur la sphère est une rotation autour d’un axe passant par le centre de la Terre : il existe un vecteur unitaire avec , et la plaque tourne autour de d’un certain angle.
Démonstration. Montrons que est une valeur propre de , c’est-à-dire . Puisque , on a , donc
en utilisant et le fait qu’une matrice et sa transposée ont le même déterminant. Pour une matrice , . Donc , qui est nul. Un vecteur unitaire avec existe donc : les deux points où la droite passant par le centre selon rencontre la surface ne bougent pas. Dans le plan perpendiculaire à , conserve les longueurs et l’orientation : elle fait tourner ce plan d’un certain angle, et donc elle fait tourner toute la sphère autour de . ∎
Sur un intervalle de temps assez court pour que le mouvement ne change pas, la rotation se fait à vitesse constante, et le mouvement d’une plaque par rapport à une autre est une vitesse angulaire autour d’un axe fixe.
Définition 12.3 (Pôle d’Euler ; vecteur d’Euler)
Le mouvement d’une plaque B par rapport à une plaque A est une rotation autour d’un axe passant par le centre de la Terre. Le pôle d’Euler du couple est le point où cet axe rencontre la surface, choisi de sorte que la rotation soit antihoraire vue de dessus ; le point antipodal est le pôle opposé. Le vecteur d’Euler est la vitesse angulaire de B par rapport à A : il pointe du centre de la Terre vers le pôle d’Euler, et sa longueur est la vitesse de rotation.
Un vecteur d’Euler est donné par la latitude et la longitude de son pôle et sa vitesse, en général en degrés par million d’années. Le mouvement de la plaque eurasienne par rapport à la plaque nord-américaine, moyenné sur les derniers d’après 453 vitesses d’expansion mesurées sur les dorsales qui les séparent, a son pôle à N, E, en Sibérie orientale, et pour vitesse . En radians par an,
un tour complet en .
12.2 Vitesses relatives
Théorème 12.4 (Vitesse sur une plaque en rotation)
Si la plaque B tourne par rapport à la plaque A avec le vecteur d’Euler , un point de B de vecteur position (depuis le centre de la Terre) se déplace par rapport à A avec la vitesse
Démonstration. Soit l’angle entre et . Quand B tourne, le point décrit un cercle autour de l’axe, de rayon , où est le rayon de la Terre ; à la vitesse angulaire , sa vitesse est . Sa vitesse est tangente à ce cercle, donc perpendiculaire à la fois à l’axe et au rayon , et la rotation étant antihoraire autour de , son sens est celui de . Le vecteur a précisément cette direction et ce sens et la longueur . ∎
L’angle est la distance angulaire entre le pôle d’Euler et le point, que la formule des cosinus donne à partir des latitudes et longitudes.
Proposition 12.5 (Vitesse et direction du mouvement relatif)
Soit le pôle d’Euler à la latitude et à la longitude , et le point à et . Alors
- la distance angulaire du pôle au point vérifie ;
- la vitesse relative est : nulle au pôle, maximale, , sur le grand cercle à de lui ;
- la direction du mouvement est perpendiculaire au grand cercle qui joint le point au pôle : son azimut est celui du pôle, vu depuis le point, plus .
Démonstration. (1) est la formule des cosinus dans le triangle sphérique formé par le pôle nord géographique, le pôle d’Euler et le point, dont les côtés issus du pôle nord sont et , avec l’angle entre eux. (2) découle du théorème. (3) La vitesse est perpendiculaire à et à , donc au plan qui les contient, le plan du grand cercle passant par le point et le pôle. Dans le plan horizontal au point, elle est donc perpendiculaire à la direction du pôle ; la rotation étant antihoraire vue de dessus le pôle, un point se déplace à droite de la direction dans laquelle il voit le pôle, ce qui ajoute à l’azimut. ∎
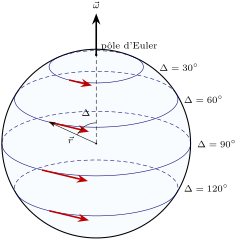
La vitesse du mouvement relatif change donc le long d’une limite de plaques même quand les deux plaques sont parfaitement rigides, et la direction du mouvement tourne avec elle. Deux conséquences façonnent toute carte de limites de plaques.
Proposition 12.6 (Les transformantes suivent des petits cercles)
Une faille transformante, le long de laquelle deux plaques glissent l’une contre l’autre sans s’ouvrir ni se fermer, est sur un petit cercle autour du pôle d’Euler des deux plaques. La direction de l’expansion à une dorsale, et de la convergence à une zone de subduction, est elle aussi le long des petits cercles.
Démonstration. Sur une faille transformante la vitesse relative est parallèle à la faille en chaque point. La vitesse relative est partout tangente aux petits cercles autour du pôle (Théorème 12.4) ; une courbe tangente en chacun de ses points au petit cercle passant par ce point est l’un de ces cercles. La seconde affirmation est la troisième partie de la Proposition 12.5. ∎
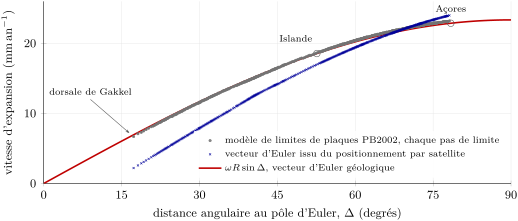
La dorsale médio-atlantique entre l’Eurasie et l’Amérique du Nord est un escalier de segments de dorsale décalés par des failles transformantes ; les transformantes sont orientées près des azimuts que prédit le vecteur d’Euler, et leur orientation est l’une des données servant à localiser le pôle. La vitesse d’expansion le long de la même limite croît avec la distance angulaire au pôle : sur la dorsale de Gakkel dans l’océan Arctique, près du pôle, et juste au nord des Açores, à de lui. La figure ci-dessous compare les vitesses que le vecteur d’Euler prédit tout le long de la limite à celles d’un modèle de plaques indépendant.
Méthode 12.7 (La vitesse en un point)
- Convertir la vitesse du vecteur d’Euler en radians par an et calculer , en avec .
- Calculer la distance angulaire du pôle au point avec la formule des cosinus ; la vitesse est .
- Calculer l’azimut du pôle vu depuis le point, avec et le quadrant du numérateur et du dénominateur ; le mouvement est vers .
- Vérifier le sens : le mouvement est celui de la seconde plaque par rapport à la première. Échanger les plaques l’inverse.
Exemple 12.8 (L’Eurasie s’éloigne de l’Amérique du Nord en Islande)
Prenons le milieu de l’Islande à N, O, et le vecteur d’Euler de l’Eurasie par rapport à l’Amérique du Nord ci-dessus. Alors , et
donc et . Le pôle est vu à l’azimut , un peu à l’est du nord, au-dessus de l’Arctique ; l’Eurasie se déplace vers , est-sud-est, soit vers l’est et vers le sud.
12.3 Composer les mouvements ; points triples
Les vitesses relatives s’ajoutent comme les vitesses de la mécanique : si B se déplace par rapport à A et C par rapport à B, alors C se déplace par rapport à A avec la somme des deux vitesses.
Proposition 12.9 (Les vecteurs d’Euler s’additionnent)
Pour trois plaques A, B, C,
Démonstration. En tout point , , c’est-à-dire par linéarité du produit vectoriel. Un vecteur tel que pour tout est nul, donc les deux vecteurs d’Euler sont égaux. Échanger A et B inverse chaque vitesse. ∎
Pour additionner des vecteurs d’Euler, on écrit chacun d’eux sous forme de composantes cartésiennes, , on additionne les composantes, et l’on reconvertit en un pôle et une vitesse. Les pôles ne peuvent s’additionner ; les vecteurs d’Euler le peuvent. La relation est une puissante contrainte. Le mouvement de la plaque nubienne (l’Afrique) par rapport à l’Eurasie est lent, et l’enregistrement géologique en donne peu de mesures directes : entre les Açores et Gibraltar, les seules sont les azimuts d’une seule transformante, la faille Gloria. Il se déduit plutôt des deux mouvements d’expansion bien mesurés à travers l’Atlantique : avec (pôle N, E, ) et ci-dessus, a son pôle à N, O, au large de l’Afrique de l’Ouest, et pour vitesse (Exercice 12.7).
Définition 12.10 (Point triple ; point triple stable)
Un point triple est un point où se rencontrent trois plaques, et avec elles trois limites de plaques, chacune dorsale (R), fosse (T) ou faille transformante (F). Un point triple est stable si, tandis que les plaques bougent, il garde la même géométrie : les mêmes trois types de limites se rencontrant sous les mêmes angles.
Chaque limite ne permet au point de se déplacer que de certaines façons sans changer sa géométrie. Une dorsale symétrique reste à mi-chemin de ses deux plaques ; une transformante garde son orientation quoi que fasse le point le long d’elle ; une fosse est fixée à sa plaque chevauchante. La question est de savoir si un seul mouvement du point satisfait les trois limites à la fois. On y répond dans l’espace des vitesses : un diagramme où chaque plaque est un point dont le vecteur position est la vitesse de la plaque au point triple, relative à l’une quelconque des plaques, de sorte que le côté joignant deux points est la vitesse relative des deux plaques.
Proposition 12.11 (Les points triples dorsale–dorsale–dorsale sont stables)
Un point triple de trois dorsales, chacune s’ouvrant symétriquement et perpendiculairement à son axe, est stable quelles que soient les vitesses relatives des trois plaques.
Démonstration. Soient , , les points des trois plaques dans l’espace des vitesses. Une dorsale entre A et B qui s’ouvre symétriquement se déplace à la vitesse moyenne de ses deux plaques, , plus toute vitesse le long de son propre axe, qui est perpendiculaire à : les vitesses du point triple qui laissent la dorsale inchangée forment la médiatrice du côté . Le point triple garde sa géométrie si sa vitesse se trouve à la fois sur les trois médiatrices. Les trois médiatrices d’un triangle se coupent toujours en un point, le centre de son cercle circonscrit. Donc une vitesse du point triple existe toujours. ∎
McKenzie et Morgan, qui introduisirent en 1969 la distinction entre points triples stables et instables, analysèrent ainsi les combinaisons. Une transformante ne permet au point de se déplacer que le long d’elle-même, c’est-à-dire le long de la droite passant par les points de ses deux plaques : un point triple de trois transformantes n’est donc jamais stable, puisque les trois droites portant les côtés d’un triangle n’ont pas de point commun. Pour les autres types, la stabilité impose des conditions sur les orientations des limites et sur les vitesses relatives.
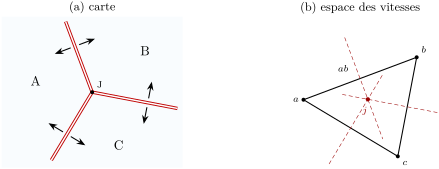
Le point triple des Açores, à environ N, O, où se rencontrent les plaques nord-américaine, eurasienne et nubienne, est un point triple dorsale–dorsale–dorsale : la dorsale médio-atlantique court au nord et au sud de lui, et le lent rift de Terceira part de lui vers l’est-sud-est. Au point triple les deux vecteurs d’Euler du couple nord-américain donnent à l’Eurasie vers et à la Nubie vers ; l’Eurasie s’éloigne donc de la Nubie à vers , une ouverture est-nord-est–ouest-sud-ouest à travers le rift de Terceira. Le véritable point triple n’est pas un point : la vitesse d’expansion le long de la dorsale décroît peu à peu de à N à à N, à travers une petite plaque large d’environ prise entre les trois grandes, la microplaque des Açores.
12.4 Rotations finies
Le vecteur d’Euler décrit le mouvement actuel, moyenné sur quelques millions d’années. Pour remettre les plaques là où elles étaient il y a longtemps, il faut la rotation qui amène une plaque de sa position actuelle à sa position passée.
Définition 12.12 (Rotation finie)
Une rotation finie est la rotation de la sphère, donnée par un pôle (latitude, longitude) et un angle, qui amène une plaque, ou un morceau de son bord, de sa position actuelle à sa position à une date donnée par rapport à une autre plaque. Un angle positif tourne dans le sens antihoraire vu de dessus le pôle.
Proposition 12.13 (Formule de Rodrigues)
La rotation d’angle autour du vecteur unitaire amène le vecteur en
Démonstration. Décomposons en sa partie le long de l’axe, , que la rotation ne change pas, et sa partie perpendiculaire à lui, . Le vecteur a la longueur de , lui est perpendiculaire ainsi qu’à , et est tourné de dans le sens antihoraire à partir de lui autour de . Dans le plan perpendiculaire à , la rotation d’angle amène en . En ajoutant on obtient , qui est la formule. ∎
La formule est linéaire en ; écrite avec des matrices, avec
une matrice orthogonale de déterminant , comme l’exige le théorème d’Euler. Sa trace vaut , ce qui donne l’angle de toute matrice de rotation (Exercice 12.10).
Les rotations finies ne commutent pas. Tournons le point à N, E, sur l’axe des , de autour du pôle nord : il va à N, E, sur l’axe des ; puis de autour de l’axe des : il atteint le pôle nord. Dans l’autre ordre, la première rotation laisse le point où il est et la seconde l’amène à N, E (Exercice 12.8). Une succession de mouvements de plaques doit donc se composer en multipliant les matrices dans le bon ordre, jamais en additionnant des angles ; seules les vitesses angulaires, qui décrivent des rotations infiniment petites, s’additionnent comme des vecteurs.
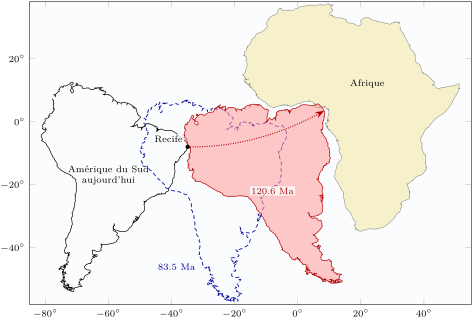
L’ajustement des côtes de l’Amérique du Sud et de l’Afrique, remarqué depuis longtemps sur les cartes, devient un calcul. Avec la rotation de , la côte du nord-est du Brésil près de Recife ( S, O) se retrouve à N, E, sur la côte du golfe de Guinée, après un trajet d’environ le long de son petit cercle : une ouverture moyenne d’environ . L’ajustement n’est pas parfait partout : pendant quelque quatorze millions d’années avant l’ouverture de l’océan, les deux continents furent lentement étirés l’un de l’autre, et une reconstruction serrée doit d’abord restaurer les marges étirées et les bassins de rift des deux côtés.
Histoire des sciences — La tectonique sur une sphère
En 1965, Edward Bullard et deux collègues ajustèrent par ordinateur les continents autour de l’Atlantique, avec un critère des moindres carrés : le meilleur ajustement suit la partie abrupte du bord continental, à une profondeur de 500 brasses (environ ), et non le trait de côte. La même année Tuzo Wilson décrivit une nouvelle classe de failles, les failles transformantes, et leur rapport avec la dérive des continents. En 1967 Dan McKenzie et Robert Parker montrèrent, avec le Pacifique nord pour exemple, que les zones asismiques de la surface se déplacent comme des plaques rigides sur une sphère. En 1968 Jason Morgan décrivit la surface comme des blocs de croûte limités par des dorsales, des fosses et de grandes failles, et Xavier Le Pichon relia l’expansion du plancher océanique à la dérive des continents. En trois ans, la dérive des continents était devenue la cinématique de calottes rigides sur une sphère.
12.5 Mesurer les mouvements des plaques
L’enregistrement magnétique du plancher océanique
La lave émise à une dorsale acquiert en se refroidissant une aimantation dans la direction du champ terrestre à cet instant, et la garde en s’éloignant de la dorsale. Comme le champ s’inverse à intervalles irréguliers, le plancher océanique est aimanté dans des directions alternées, en bandes parallèles à la dorsale.
Définition 12.14 (Anomalie magnétique marine ; chron de polarité ; échelle des polarités)
Une anomalie magnétique marine est la différence entre l’intensité du champ magnétique mesurée en mer et l’intensité d’un modèle de référence du champ principal de la Terre au même endroit : elle est positive au-dessus d’une croûte aimantée dans la direction du champ actuel, et négative au-dessus d’une croûte aimantée dans la direction opposée. Un chron de polarité est un intervalle de temps pendant lequel le champ a gardé une seule polarité, nommé par un numéro et la lettre n (normal, comme aujourd’hui) ou r (inverse). L’échelle des polarités géomagnétiques est la suite des chrons de polarité avec les âges de leurs limites.
L’échelle est construite en datant des séquences d’inversions sur terre et dans des carottes de sédiments marins profonds, et en faisant correspondre le motif des anomalies du plancher océanique, dont les largeurs conservent les durées relatives des chrons. Le chron normal actuel, C1n, a commencé il y a , et le champ s’est inversé à intervalles irréguliers : l’échelle compte vingt-cinq intervalles normaux au cours des onze derniers millions d’années, certains durant plus d’un million d’années, d’autres à peine plus de dix mille ans. La figure ci-dessous montre cette histoire, jusqu’à la fin du chron C5n, et les bandes qu’elle écrit sur le plancher d’une dorsale lente et d’une dorsale rapide.
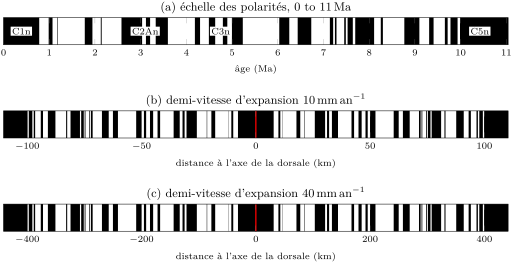
Définition 12.15 (Demi-vitesse et vitesse totale d’expansion)
À une dorsale, la demi-vitesse d’expansion d’un flanc est la vitesse à laquelle la croûte de ce flanc s’éloigne de l’axe de la dorsale. La vitesse totale d’expansion est la vitesse à laquelle les deux plaques s’écartent, la somme des deux demi-vitesses ; elle vaut le double de la demi-vitesse quand l’expansion est symétrique.
Méthode 12.16 (Une vitesse d’expansion à partir des anomalies magnétiques)
- Sur un profil magnétique perpendiculaire à la dorsale, identifier la séquence d’anomalies sur les deux flancs par son motif de bandes larges et étroites, et la faire correspondre à l’échelle des polarités.
- Mesurer la distance de l’axe à la même limite de chron sur chaque flanc, et diviser par son âge : ce sont les deux demi-vitesses d’expansion, moyennées depuis cette date. La vitesse totale est leur somme, ou la distance entre les deux limites divisée par l’âge.
- Préférer une limite ancienne à une jeune : une erreur d’un kilomètre sur une distance pèse moins sur une distance de cent kilomètres que sur une de dix.
- Si le profil n’est pas perpendiculaire à la dorsale, projeter les distances sur la direction de l’expansion.
Le troisième point n’est pas qu’une question d’erreurs de lecture. La croûte n’acquiert pas son aimantation le long d’une seule ligne : la lave s’étale sur la croûte voisine, un peu plus ancienne, des dykes la recoupent, et la croûte inférieure est aimantée plus tard que la supérieure. Tous ces processus décalent les limites entre bandes loin de l’axe, de sorte que la distance entre deux limites de même âge dépasse la largeur de croûte réellement formée. Le décalage sur les deux côtés est de au plus sur la plupart des dorsales et atteint sur la dorsale de Reykjanes. Des compilations soignées corrigent les vitesses vers le bas pour ce déplacement vers l’extérieur, de , et les moyennent sur les derniers pour les dorsales lentes, jusqu’aux anomalies du chron C2An, et sur pour les rapides. Sur la dorsale de Gakkel, privée de magma, les anomalies du court sous-chron de Jaramillo et du chron C2n sont absentes, alors que sur la dorsale de Reykjanes au sud de l’Islande, qui s’ouvre à moins de mais avec un apport abondant de magma, elles sont nettement reconnues.
La géodésie spatiale
Depuis les années 1990, les positions de stations permanentes sont mesurées chaque jour par positionnement par satellite. Une série de positions quotidiennes sur dix ans ou plus donne la vitesse d’une station, une fois traités les mouvements saisonniers et les sauts dus aux séismes ou aux changements d’équipement (Exercice 12.12).
Sur le terrain — Une station permanente
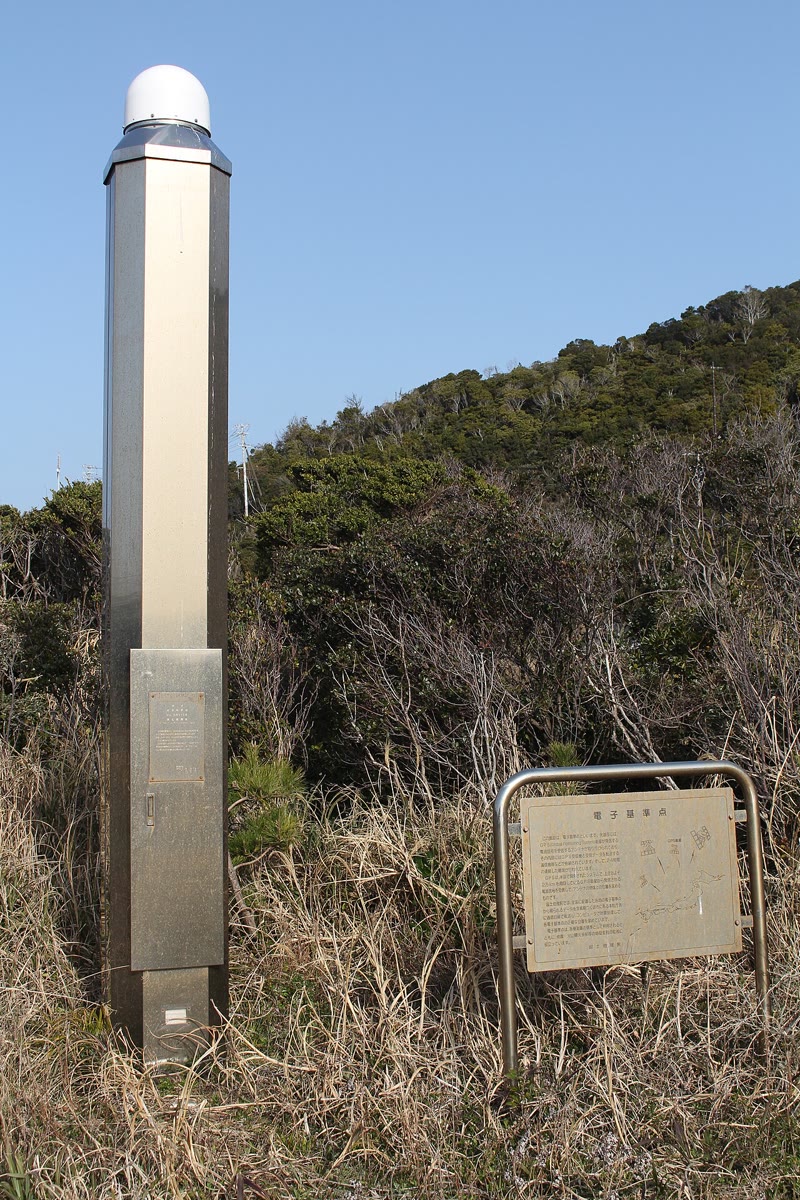
Une station permanente de positionnement par satellite est un instrument tranquille. L’antenne, sous son dôme étanche, se dresse au sommet d’un pilier ou d’un mât haubané scellé dans la roche, de sorte qu’elle bouge avec la croûte et rien d’autre ; le récepteur placé dans la base enregistre les signaux de chaque satellite en vue, en continu, et les envoie à un centre de données. Là, des analystes calculent une position pour chaque jour, dans un repère lié à un réseau mondial de stations, et publient des séries temporelles et des vitesses. L’historique d’une station compte autant que ses données : chaque changement d’antenne ou de récepteur est consigné, parce qu’il peut décaler la position calculée.
Les vitesses de stations à l’intérieur de deux plaques donnent un vecteur d’Euler qui leur est propre, indépendant de l’enregistrement géologique. Pour l’Eurasie par rapport à l’Amérique du Nord, un tel vecteur prédit en Islande, environ de moins que les moyennés sur (figure ci-dessus). La corde entre Reykjavik et Stavanger, toutes deux sur des parties stables de leurs plaques, s’allonge de ; le vecteur issu des satellites prédit , le géologique . À travers l’Atlantique nord, une vitesse mesurée sur quelques décennies et une vitesse moyennée sur trois millions d’années s’accordent donc à un dixième près : là, les plaques se déplacent aujourd’hui presque comme elles se sont déplacées pendant des millions d’années.
À l’intérieur de la zone de limite l’image est moins simple, car les stations bougent avec plus que les plaques. Plus d’un dixième de l’Islande est sous des calottes glaciaires, et la plupart perdent de la masse depuis environ 1890 : la croûte en dessous se soulève à mesure que la charge diminue, et se déplace horizontalement en s’éloignant de la glace qui s’amincit. La station de Höfn, sur la côte sud-est près de la plus grande calotte, s’élève de .
12.6 Exercices
Prendre dans tout ce qui suit.
Exercice 12.1 ★
Le vecteur d’Euler de l’Eurasie par rapport à l’Amérique du Nord a pour vitesse . (a) La convertir en et en . (b) Combien de temps durerait un tour complet ? (c) Calculer en .
Solution
Solution de Exercice 12.1.
(a) par million d’années, c’est-à-dire ; avec , . (b) , plus d’un tiers de l’âge de la Terre. (c) .
Exercice 12.2 ★
Avec le même vecteur d’Euler, calculer la vitesse relative des deux plaques à , et du pôle d’Euler. Où le long de la limite de plaques l’expansion serait-elle la plus rapide ?
Solution
Solution de Exercice 12.2.
: à , à et à . L’expansion est la plus rapide là où la limite est la plus éloignée du pôle, jusqu’à : entre l’Eurasie et l’Amérique du Nord, à l’extrémité sud de la limite, près des Açores, à du pôle.
Exercice 12.3 ★
Le sous-chron normal de Jaramillo a duré de à . (a) Quelle est la largeur de la bande qu’il forme sur chaque flanc d’une dorsale de demi-vitesse d’expansion ? De ? (b) Quelle est la largeur totale de la bande du chron normal actuel, qui a commencé il y a , sur une dorsale de demi-vitesse ?
Solution
Solution de Exercice 12.3.
Le sous-chron a duré , et une demi-vitesse en est aussi une vitesse en . (a) à ; à . (b) La bande chevauche l’axe : .
Exercice 12.4 ★
Sur un profil à travers une dorsale, le bord jeune de l’anomalie du chron C2An, âgé de , se trouve à à l’ouest de l’axe et à à l’est de celui-ci. Calculer les deux demi-vitesses d’expansion et la vitesse totale d’expansion. L’expansion est-elle symétrique ?
Solution
Solution de Exercice 12.4.
Les demi-vitesses sont vers l’ouest et vers l’est ; la vitesse totale est . L’expansion est presque symétrique : le flanc ouest a crû d’environ plus vite.
Exercice 12.5 ★★
Un point de la dorsale de Gakkel, dans l’océan Arctique, se trouve à N, E. Calculer sa distance angulaire au pôle d’Euler Eurasie–Amérique du Nord ( N, E, ) et la vitesse d’expansion en ce point. Comparer aux vitesses mesurées de .
Solution
Solution de Exercice 12.5.
, donc et . C’est un peu au-dessus des mesurés, mais le vecteur d’Euler est un unique meilleur ajustement de 453 vitesses, dont les vitesses s’écartent de en moyenne, et les vitesses individuelles près de la lente dorsale de Gakkel sont parmi les moins précises.
Exercice 12.6 ★★
Au point triple des Açores, N, O, calculer (a) la distance angulaire au pôle d’Euler Eurasie–Amérique du Nord, (b) la vitesse d’expansion, et (c) l’azimut du mouvement relatif. (d) Quelle orientation prédit-on pour les failles transformantes de la dorsale juste au nord du point triple ?
Solution
Solution de Exercice 12.6.
(a) : . (b) , les mesurés juste au nord du point triple. (c) Avec la formule de la méthode, le numérateur est et le dénominateur : le pôle est vu à , presque plein nord, et l’Eurasie se déplace vers . (d) Les transformantes sont parallèles au mouvement relatif : elles sont orientées vers , presque est–ouest.
Exercice 12.7 ★★
(a) Écrire les vecteurs d’Euler ( N, E, ) et ( N, E, ) en composantes cartésiennes, en . (b) En déduire , son pôle et sa vitesse. (c) Pourquoi est-ce la meilleure façon de connaître le mouvement de la Nubie par rapport à l’Eurasie ?
Solution
Solution de Exercice 12.7.
(a) : et , en . (b) , de longueur
Son pôle est à la latitude N et à la longitude , c’est-à-dire O (la composante étant positive, on n’ajoute pas ). (c) La limite entre la Nubie et l’Eurasie offre peu de mesures directes : entre les Açores et Gibraltar, seulement les azimuts de la faille Gloria. Les deux mouvements d’expansion à travers l’Atlantique sont mesurés par des centaines de vitesses, et leur différence hérite de leur précision.
Exercice 12.8 ★★
Soit dirigé vers N, E, vers N, E et vers le pôle nord. Avec la formule de Rodrigues, calculer l’image de (a) par la rotation de autour de suivie de la rotation de autour de ; (b) par les deux mêmes rotations dans l’ordre inverse. (c) Qu’est-ce que cela signifie pour la reconstruction des positions passées d’une plaque ?
Solution
Solution de Exercice 12.8.
(a) Autour de de : , et , donc va en . Puis autour de de : et , donc va en : le point finit au pôle nord. (b) D’abord autour de : est sur l’axe, et , donc il ne bouge pas ; puis autour de il va en , à N, E. (c) Les résultats diffèrent : les rotations finies ne commutent pas. Des reconstructions successives doivent se composer en multipliant les matrices de rotation dans le bon ordre, jamais en additionnant des angles ou des pôles.
Exercice 12.9 ★★
Trois plaques A, B et C se rencontrent en un point triple dorsale–dorsale–dorsale. Par rapport à A, la plaque B se déplace à vers l’est et la plaque C à vers le sud. (a) Dessiner le triangle des vitesses. (b) Calculer la vitesse et l’azimut de C par rapport à B. (c) Quelle est l’orientation de la dorsale entre B et C si elle s’ouvre perpendiculairement à son axe ?
Solution
Solution de Exercice 12.9.
(a) Dans l’espace des vitesses, placer à l’origine, à vers l’est et à vers le sud. (b) (composantes est, nord) : vers l’azimut , sud-ouest. (c) La dorsale est perpendiculaire à cette direction : elle est orientée , c’est-à-dire nord-ouest–sud-est.
Exercice 12.10 ★★★
(a) Montrer que la trace de la matrice d’une rotation d’angle autour d’un axe quelconque est . (b) La matrice
est orthogonale de déterminant . Trouver son axe, sous forme d’une latitude et d’une longitude, et son angle. (c) Vérifier votre réponse en appliquant à , et .
Solution
Solution de Exercice 12.10.
(a) Dans la matrice de Rodrigues, l’identité contribue , la matrice la trace , fois , et la matrice antisymétrique rien : . (b) Ici , donc et . L’axe vérifie : , donc et , à la latitude N et à la longitude E. (c) , , : les trois axes sont permutés, comme le fait un tiers de tour autour de la diagonale. La formule de Rodrigues avec autour de donne bien , donc la rotation est antihoraire vue de dessus N, E.
Exercice 12.11 ★★★
Avant le positionnement par satellite, les pôles d’Euler étaient trouvés à partir des orientations de failles transformantes. (a) Montrer que le pôle d’Euler se trouve sur le grand cercle passant par un point d’une faille transformante et perpendiculaire à la faille en ce point, et que le pôle est donc selon , où et sont des vecteurs unitaires le long de deux failles transformantes de la même limite. (b) Des failles transformantes sont orientées à près du point triple des Açores ( N, O) et à en Islande ( N, O). Le vecteur unitaire horizontal à la latitude et à la longitude pointant vers l’azimut est , avec et . Localiser le pôle. (c) Avec quelle précision deux transformantes déterminent-elles le pôle ?
Solution
Solution de Exercice 12.11.
(a) Sur une transformante la vitesse relative est le long de la faille, donc parallèle à ; elle est perpendiculaire à , d’où . Le plan perpendiculaire à passant par le centre contient (puisque est horizontal) et : c’est le plan du grand cercle passant par le point perpendiculairement à la faille, et le pôle est sur ce cercle. Deux tels plans se coupent selon la droite de . (b) au point triple et en Islande, donc , de longueur . Sa latitude est N et sa longitude E (composante négative) : le pôle du chapitre. (c) Mal : les deux grands cercles se coupent sous un petit angle, puisque les orientations ne diffèrent que de sur de la limite. Changer l’une ou l’autre orientation d’un degré déplace le pôle d’environ . Les vraies déterminations combinent de nombreuses transformantes avec des vitesses d’expansion, dont la variation le long de la limite fixe la distance angulaire au pôle.
Exercice 12.12 ★★★
La position vers l’est d’une station, tous les trois mois pendant trois ans, est (en millimètres, à partir de ) :
| (ans) | 0 | 0.25 | 0.5 | 0.75 | 1 | 1.25 | 1.5 | 1.75 | 2 | 2.25 | 2.5 | 2.75 | 3 |
| (mm) | 4 | 5 | 6 | 15 | 24 | 25 | 26 | 65 | 74 | 75 | 76 | 85 | 94 |
Elle est faite d’un mouvement régulier, d’une oscillation saisonnière et d’un saut dû à un séisme. (a) Calculer la vitesse à partir de la première et de la dernière position. (b) Calculer les neuf différences entre positions distantes d’exactement un an, et leur médiane. (c) Expliquer pourquoi la médiane des différences à un an est une estimation robuste de la vitesse régulière, et quand elle échouerait.
Solution
Solution de Exercice 12.12.
(a) . (b) Les différences à un an d’intervalle sont , , , , , , , et (mm). Triées : cinq valeurs de 20 et quatre de 50 ; la médiane est . (c) Deux positions distantes d’un an sont à la même phase de l’oscillation saisonnière, qui s’annule dans leur différence. Un saut n’affecte que les paires qui l’enjambent, ici quatre sur neuf ; tant que moins de la moitié des paires enjambent un saut, la médiane l’ignore, alors que l’estimation par les extrémités en (a) prend tout le saut pour du mouvement et sort trop haut. La méthode échoue quand les sauts sont si fréquents que la plupart des paires à un an en contiennent un, ou quand la station bouge de façon irrégulière, par exemple après un grand séisme.
12.7 Problème : L’Islande se fend
Problème 12.1
Problème du week-end — l’ouverture de l’Atlantique nord à travers l’Islande, mesurée de trois façons
L’Islande se trouve sur la dorsale médio-atlantique, entre la plaque nord-américaine à l’ouest et la plaque eurasienne à l’est. Prendre et, pour l’Eurasie par rapport à l’Amérique du Nord, le vecteur d’Euler de pôle N, E et de vitesse .
Partie I — Le vecteur des plaques.
- Convertir la vitesse en et calculer en .
- Calculer la distance angulaire du pôle au centre de l’Islande, N, O.
- En déduire la vitesse totale d’expansion à travers l’Islande prédite par le vecteur des plaques.
- Calculer l’azimut du pôle vu depuis l’Islande, et l’azimut du mouvement de l’Eurasie par rapport à l’Amérique du Nord.
- Décomposer cette vitesse en ses composantes est et nord.
- Sur la dorsale de Gakkel, à N, E, quelle vitesse donne le même vecteur ? Pourquoi la limite y est-elle tellement plus lente ?
Partie II — Les bandes magnétiques. Un profil magnétique de navire à travers la dorsale de Reykjanes, au sud-ouest de l’Islande près de N, O, mené dans la direction de l’expansion, donne les distances suivantes de l’axe à trois limites de chrons (un profil construit pour ce problème) :
| limite | âge (Ma) | à l’ouest de l’axe (km) | à l’est de l’axe (km) |
|---|---|---|---|
| base de C1n | 0.781 | 9.7 | 10.1 |
| bord jeune de C2An | 2.581 | 26.8 | 27.3 |
| bord jeune de C5n | 9.779 | 94 | 97 |
- À partir du bord jeune de C5n, calculer les deux demi-vitesses d’expansion.
- En déduire la vitesse totale d’expansion depuis .
- Calculer aussi la vitesse totale à partir des deux limites plus jeunes. Les trois s’accordent-elles ? Décrire comment elles changent avec l’âge de la limite.
- L’expansion est-elle symétrique ? L’asymétrie change-t-elle la vitesse totale ?
- Sur la dorsale de Reykjanes, les limites entre bandes sont déplacées loin de l’axe de en tout, les deux flancs ensemble. Corriger les trois vitesses totales. Pourquoi la correction a-t-elle compté le plus pour la limite la plus jeune ?
- Quelle est la largeur de la bande du sous-chron de Jaramillo () sur chaque flanc, à la demi-vitesse corrigée ? La comparer au déplacement de la question 11. L’anomalie de Jaramillo est pourtant nettement reconnue sur les profils de la dorsale de Reykjanes, mais est absente de la dorsale de Gakkel : qu’est-ce que cela suggère ?
- Le vecteur des plaques prédit au profil. Comparer avec vos vitesses corrigées.
Partie III — Les satellites. Les stations permanentes REYK (Reykjavik, N, O) et STAS (Stavanger, N, E) se trouvent sur les plaques nord-américaine et eurasienne. Leurs vitesses mesurées font que la corde qui les joint s’allonge de .
- Calculer la distance angulaire entre les deux stations, et la longueur de la corde.
- Combien de temps la corde met-elle à s’allonger d’un mètre ?
- Le vecteur des plaques donne à STAS une vitesse de vers par rapport à l’Amérique du Nord. Le grand cercle issu de REYK arrive à STAS en cap vers . Calculer la composante de la vitesse le long de cette direction, puis l’allongement prédit de la corde, qui fait l’angle avec l’horizontale à STAS.
- Comparer l’allongement mesuré et l’allongement prédit. Qu’est-ce qui pourrait expliquer la différence ?
- Par rapport à l’Amérique du Nord, REYK se déplace à vers l’ouest et vers le sud, et la station HOFN (Höfn, sud-est de l’Islande) à vers l’est et vers le sud. Calculer la vitesse et l’azimut de HOFN par rapport à REYK.
- Comparer avec la partie I. HOFN s’élève aussi de . Pourquoi les stations situées à l’intérieur de l’Islande sont-elles une mauvaise mesure du mouvement des plaques ?
Partie IV — Dix millions d’années, et le point triple au sud.
- Sur , de quel angle l’Eurasie tourne-t-elle par rapport à l’Amérique du Nord autour du pôle ?
- Quelle distance un point de l’Eurasie au milieu de l’Islande parcourt-il le long de son petit cercle pendant ce temps ? La comparer à la largeur corrigée de la croûte formée depuis le bord jeune de C5n dans la partie II.
- Au point triple des Açores, les vecteurs des plaques donnent à l’Eurasie vers et à la Nubie vers , tous deux par rapport à l’Amérique du Nord. Calculer la vitesse de l’Eurasie par rapport à la Nubie.
- Ce point triple est-il stable ? Quel type de limite la vitesse de la question 22 implique-t-elle entre l’Eurasie et la Nubie ?
- Rassembler les vitesses d’ouverture des parties I, II et III. Lesquelles s’accordent, et quelle méthode mesure le mouvement des plaques sur la durée la plus courte ?
- Au millimètre par an près, quelle vitesse totale d’expansion à travers l’Islande donnent à la fois le vecteur des plaques et les bandes magnétiques corrigées ?
Solution
Solution de Problème 12.1.
1. ; .
2. , donc .
3. .
4. Le numérateur est et le dénominateur
les deux sont positifs, donc . L’Eurasie se déplace vers .
5. Est : ; nord : , c’est-à-dire vers le sud.
6. , , . Les deux plaques tournent autour d’un pôle en Sibérie orientale : la dorsale de Gakkel en est proche, et la vitesse diminue comme bien que les plaques soient les mêmes.
7. Ouest : ; est : .
8. .
9. À partir de C2An : ; à partir de la base de C1n : . Elles ne concordent pas : plus la limite est jeune, plus la vitesse est élevée. Un vrai changement de vitesse est possible, mais un excès constant dans les distances, le même à tous les âges, produirait exactement cela.
10. Le rapport des distances à l’ouest et à l’est est de 0.96 à 0.98 : le flanc est a crû de quelques pour cent de plus. La vitesse totale ne dépend que de la somme des deux distances, donc l’asymétrie ne la change pas.
11. ; ; . Les trois concordent maintenant à près. Les mêmes font un quart des de la paire la plus jeune mais moins de des de la plus ancienne ; les limites anciennes donnent les vitesses les plus fiables.
12. La demi-vitesse corrigée est , et , un tiers des dont chaque limite est déplacée. On s’attendrait à ce qu’une bande si étroite soit brouillée. Qu’elle soit reconnue sur la dorsale de Reykjanes, alors qu’elle est absente sur la dorsale de Gakkel, privée de magma, suggère qu’un apport abondant de magma enregistre fidèlement le champ même dans des bandes étroites.
13. Les vitesses corrigées, de 18.95 à , concordent avec les du vecteur des plaques ; sans la correction elles le dépassaient de 3 à 33 pour cent.
14. , donc ; la corde vaut .
15. ans.
16. Les deux directions diffèrent de : la composante horizontale le long du grand cercle est , et le long de la corde , soit environ .
17. La corde s’allonge de , de moins que les prédits. Les deux stations se trouvent loin de la limite de plaques, donc la différence n’est pas locale. Ou bien les plaques bougent un peu plus lentement aujourd’hui qu’en moyenne sur les trois derniers millions d’années, ou bien l’une des deux estimations porte une petite erreur systématique ; les mesures seules ne peuvent trancher. Un vecteur d’Euler calculé à partir du seul positionnement par satellite prédit pour cette corde, proche de la valeur mesurée.
18. Est : ; nord : . Vitesse , vers .
19. La direction est proche des du vecteur des plaques, mais la vitesse dépasse ses d’un quart. Les deux stations se trouvent dans la zone où la limite se déforme, et Höfn, près de la plus grande calotte glaciaire, bouge avec le rebond de la croûte à mesure que la glace s’amincit : vers le haut de , et latéralement, en s’éloignant de la glace. Des stations à l’intérieur de la zone de limite mesurent le mouvement des plaques plus une déformation locale.
20. .
21. Le point parcourt un petit cercle de rayon : . La largeur corrigée de croûte formée depuis le bord jeune de C5n, en , est presque la même : le mouvement a été régulier sur dix millions d’années.
22. Composantes (est, nord) : Eurasie , Nubie . Eurasie par rapport à la Nubie : , c’est-à-dire vers , est-nord-est.
23. Un point triple de trois dorsales est stable quelles que soient les vitesses. La vitesse de la question 22 fait s’écarter l’Eurasie et la Nubie, d’est-nord-est à ouest-sud-ouest : leur limite au point triple doit s’ouvrir, lentement ; c’est le rift de Terceira, dont l’orientation est-sud-est rend l’ouverture oblique.
24. Partie I : au centre de l’Islande ( au profil de la partie II). Partie II : 18.95 à une fois corrigé. Partie III : la corde Reykjavik–Stavanger s’allonge de , là où le vecteur des plaques prédit ; la paire à l’intérieur de l’Islande donne , qui n’est pas le mouvement des plaques. Le vecteur des plaques et les bandes concordent ; les satellites diffèrent de . Les bandes moyennent sur jusqu’à dix millions d’années, le vecteur des plaques sur ; les satellites mesurent le mouvement des vingt à trente dernières années.
25. Le vecteur des plaques donne à travers l’Islande, et les bandes corrigées à côté : au millimètre par an près, la vitesse totale d’expansion à travers l’Islande est .