Universitaire natuurkunde — jaar 3 · Bachelor Year 3
1Lagrangiaanse mechanica
Probeer de wet van Newton op te schrijven voor een dubbele slinger: twee spankrachten, geen van beide vooraf bekend, beide op elk ogenblik van richting veranderend, en vier scalaire vergelijkingen om te ontwarren, alleen al om te weten hoe twee hoeken evolueren. Doe nu hetzelfde voor een kraal op een draaiende hoepel, een keten van gekoppelde veren, een robotarm. De krachten die een stelsel bijeenhouden — staven, rails, scharnieren — verrichten geen arbeid, en toch dwingt de methode van Newton ons ze door elke berekening mee te slepen. Dit hoofdstuk presenteert de herformulering die Lagrange in 1788 publiceerde: beschrijf het stelsel met de weinige coördinaten die werkelijk kunnen veranderen, schrijf één enkele functie op, en één recept levert de bewegingsvergelijkingen in willekeurige coördinaten, met elke staaf en elke rail al weggewerkt. Beter nog, de nieuwe formulering maakt zichtbaar wat die van Newton verbergt: elke symmetrie van levert een behouden grootheid — de impuls uit de homogeniteit van de ruimte, de energie uit die van de tijd — een resultaat van Emmy Noether dat ver buiten de mechanica het ordenende beginsel van de natuurkunde is geworden.
1.1 Van krachten naar coördinaten
Definitie 1.1 (Dwangvoorwaarden, vrijheidsgraden, gegeneraliseerde coördinaten)
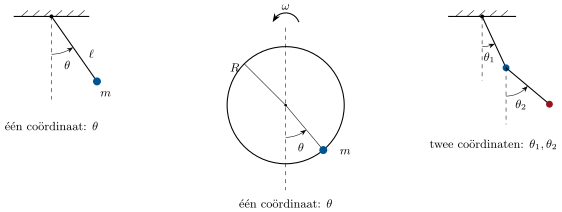
Een dwangvoorwaarde is een meetkundige voorwaarde die aan de posities van een stelsel wordt opgelegd — een kraal blijft op zijn draad, de staaf van een slinger houdt een vaste lengte, twee wielen van één as draaien samen. Een dwangvoorwaarde die als een vergelijking tussen de coördinaten (en eventueel de tijd) te schrijven is, heet holonoom. Het aantal onafhankelijke manieren waarop de configuratie nog kan variëren is het aantal vrijheidsgraden ; elk stel van onafhankelijke grootheden dat de configuratie volledig vastlegt is een stel gegeneraliseerde coördinaten — hoeken, lengten of een willekeurige handige mengeling. Hun tijdsafgeleiden heten de gegeneraliseerde snelheden.
Voorbeeld 1.2 (Vrijheidsgraden tellen)
Een punt op een tafel: . Een vlakke slinger met vaste lengte: één hoek, . Een dubbele slinger: twee hoeken, . Een kraal op een starre hoepel: één hoek, — ook wanneer de hoepel zelf gedwongen wordt te draaien, want de opgelegde rotatie voegt geen vrijheid toe. Een star lichaam dat vrij in de ruimte beweegt: drie coördinaten van zijn zwaartepunt plus drie hoeken, . Een gas van vrije moleculen (punten): . Elke holonome dwangvoorwaarde neemt één vrijheidsgraad weg: twee punten verbonden door een staaf hebben .
1.2 Het beginsel van de kleinste actie
Definitie 1.3 (Lagrangiaan en actie)
De lagrangiaan van een mechanisch stelsel waarvan de krachten afleidbaar zijn uit een potentiële energie is de functie van de coördinaten, de snelheden en eventueel de tijd
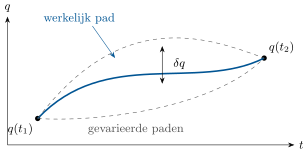
de kinetische energie min de potentiële, beide uitgedrukt in de gegeneraliseerde coördinaten. De actie van een denkbare beweging tussen vaste eindpunten en is het getal
is een functionaal: hij verslindt een heel pad en geeft één getal terug, in joulesecondes — de eenheid van de constante van Planck.
Stelling 1.4 (Beginsel van Hamilton en de vergelijkingen van Euler–Lagrange)
Van alle denkbare bewegingen die dezelfde twee eindpunten in dezelfde tijd verbinden, is de werkelijke beweging die welke de actie stationair maakt (het beginsel van Hamilton, of het beginsel van de kleinste actie). Gelijkwaardig: de beweging voldoet aan de vergelijkingen van Euler–Lagrange
één tweede-ordevergelijking per vrijheidsgraad, in welke coördinaten dan ook gekozen zijn.
Bewijs. Vervorm het pad: met . Tot op eerste orde geldt
na partiële integratie van de tweede term () en het weglaten van de randterm, die op de vaste eindpunten verdwijnt. Is voor elke vervorming, dan moet het haakje op elk ogenblik en voor elke nul zijn — was het ergens positief, dan gaf een daar geconcentreerde bult een . Het omgekeerde leest men van dezelfde regel af. ∎
Propositie 1.5 (Newton teruggevonden)
Voor een deeltje in cartesische coördinaten is , en de vergelijkingen van Euler–Lagrange luiden en zo ook voor en : precies . De lagrangiaanse en de newtoniaanse mechanica stemmen overeen waar beide gelden; de nieuwe vorm overleeft eenvoudigweg een verandering van coördinaten, wat Newtons componentvergelijkingen niet doen.
Bewijs. , ; de vergelijking van Euler–Lagrange luidt . ∎
Opmerking 1.6 (Waarom de dwangkrachten verdwijnen)
De spankracht van een staaf, de normaalkracht van een rail, staan loodrecht op elke verplaatsing die de dwangvoorwaarde toelaat: zij verrichten geen arbeid in enige beweging die met de voorwaarde verenigbaar is. Omdat de actie is opgebouwd uit energieën die alleen op zulke bewegingen worden geëvalueerd, komen deze krachten nooit in voor — dat is het praktische wonder van de methode. De algemene rechtvaardiging (het beginsel van de virtuele arbeid van d’Alembert) wordt hier aangenomen; voor elk stelsel in dit boek kan het recept hieronder rechtstreeks tegen Newton worden getoetst, zoals Propositie 1.5 begon te doen. Wil men een dwangkracht zelf kennen — knapt de staaf? — dan keert men voor die ene kracht naar Newton terug, met de beweging al bekend.
Methode 1.7 (Het lagrangiaanse recept)
(1) Tel de vrijheidsgraden en kies coördinaten — hoeken voor rotaties, abscissen langs rails. (2) Druk de posities uit, differentieer naar de tijd om de snelheden te krijgen en schrijf ; schrijf . (3) , waarbij elke additieve constante mag vervallen. (4) Eén vergelijking van Euler–Lagrange per coördinaat. (5) Oogst vóór het oplossen de behouden grootheden: cyclische coördinaten (Definitie 1.10) en de energiefunctie (Propositie 1.14). (6) Toets de limieten: kleine hoeken, uitgeschakelde rotatie, bekende bijzondere gevallen.
Voorbeeld 1.8 (De slinger, in drie regels)
Eén coördinaat ; , dus en . Dan is , en :
de vergelijking die het volume van jaar 1 uit het moment van de zwaartekracht verkreeg — met de spankracht nooit genoemd.
Voorbeeld 1.9 (Kraal op een draaiende hoepel)
Een kraal met massa glijdt op een verticale cirkelvormige hoepel met straal die gedwongen wordt met constante om zijn verticale middellijn te draaien (Voorbeeld 1.2). Eén coördinaat, de poolhoek vanaf het laagste punt. De snelheid van de kraal heeft een component langs de hoepel en, loodrecht daarop, een component door de opgelegde rotatie:
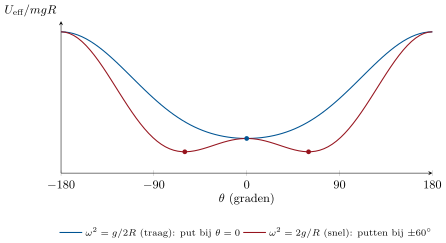
Evenwichten waar : het laagste punt (en het hoogste, altijd onstabiel), en, zodra , een nieuw paar . Schrijven we de vergelijking als met de effectieve potentiële energie
dan wordt de meetkunde zichtbaar: onder de kritische draaisnelheid is het laagste punt een put; erboven wordt het een top en gaat de kraal op de helling liggen, steeds hoger naarmate de hoepel sneller draait — het beginsel van de centrifugaalregulateur die stoommachines regelde.
1.3 Symmetrieën en behoudswetten
Definitie 1.10 (Gegeneraliseerde impuls, cyclische coördinaat)
De gegeneraliseerde impuls geconjugeerd aan de coördinaat is
Voor een cartesische coördinaat is dat de gewone impuls ; voor een hoek is het een impulsmoment. Een coördinaat die niet in voorkomt (al komt haar snelheid er wel in voor) heet cyclisch.
Propositie 1.11 (Cyclische coördinaten geven behoudswetten)
Is cyclisch, dan blijft de geconjugeerde impuls behouden: geeft . Coördinaten zó kiezen dat er zo veel mogelijk cyclisch zijn is de meest doeltreffende stap bij het oplossen van een mechanicavraagstuk.
Bewijs. Onmiddellijk uit de vergelijking van Euler–Lagrange voor . ∎
Voorbeeld 1.12 (Centrale kracht, opgelost door kijken)
Een deeltje in een centrale potentiaal , in poolcoördinaten in zijn bewegingsvlak:
is cyclisch, dus — het impulsmoment — blijft behouden: de perkenwet van Kepler, die het volume van jaar 1 uit de momentvergelijking afleidde, valt hier vanzelf uit vóór er ook maar één vergelijking is opgelost. De overblijvende radiale vergelijking is , dat wil zeggen de eendimensionale beweging in de effectieve potentiaal van dat volume.
Stelling 1.13 (Stelling van Noether)
Bij elke continue symmetrie van de lagrangiaan hoort een behouden grootheid. Nauwkeurig: laat de verschuiving de tot op eerste orde in onveranderd voor alle bewegingen, dan is
constant langs elke werkelijke beweging. De homogeniteit van de ruimte (invariantie onder translatie) levert de impuls; de isotropie van de ruimte (invariantie onder rotatie) levert het impulsmoment; de homogeniteit van de tijd levert de energie (Propositie 1.14).
Bewijs. Invariantie tot op eerste orde betekent . Op een werkelijke beweging is volgens Euler–Lagrange, dus het haakje is . Een cyclische coördinaat is het bijzondere geval . Het geval van de tijdverschuiving vergt de aparte berekening van Propositie 1.14; de volledige stelling, voor transformaties die ook veranderen of met een totale afgeleide wijzigen, wordt in colleges over analytische mechanica bewezen en hier in die algemeenheid aangenomen. ∎
Propositie 1.14 (De energiefunctie)
Langs elke beweging voldoet de energiefunctie
Hangt niet expliciet van de tijd af, dan blijft behouden. Bevatten bovendien de betrekkingen tussen posities en coördinaten de tijd niet — geen opgelegde rotatie, geen bewegende ophanging — dan is een kwadratische vorm in de en geldt : de mechanische energie. Bij een tijdafhankelijke dwangvoorwaarde blijft nog steeds behouden zodra , maar het is niet de energie: de motor die de dwangvoorwaarde afdwingt wisselt arbeid met het stelsel uit.
Bewijs. . De termen in vallen weg; de vergelijkingen van Euler–Lagrange maken van een , wat het volgende paar wegstreept; blijft over. Is , dan geeft de identiteit van Euler voor kwadratische vormen , dus . ∎
Voorbeeld 1.15 (De draaiende hoepel bewaart , niet )
Voor de kraal van Voorbeeld 1.9 bevat geen expliciete , dus blijft behouden — maar de mechanische energie niet: verandert terwijl de kraal glijdt. Het verschil is de arbeid van de motor die constant houdt terwijl de afstand van de kraal tot de as verandert.
1.4 Geladen deeltjes en kleine trillingen
Propositie 1.16 (Lagrangiaan van een geladen deeltje)
In een elektromagnetisch veld beschreven door de potentialen en (met en , zoals in het volume van jaar 2) levert de lagrangiaan
via de vergelijkingen van Euler–Lagrange precies de lorentzkracht . De magnetische kracht, die geen arbeid verricht en uit geen gewone potentiële energie volgt, komt binnen via een term lineair in de snelheid; de geconjugeerde impuls wordt , niet langer alleen.
Bewijs. Voor de -component: , en . De vergelijking van Euler–Lagrange geeft . Langs de beweging is , dus , en het haakje is de -component van — werk beide uit ter controle. ∎
Propositie 1.17 (Kleine trillingen en eigentrillingen)
Nabij een stabiel evenwicht ontwikkelen we tot op tweede orde in de uitwijkingen : met constante symmetrische matrices. De bewegingsvergelijkingen zijn lineair, en elke beweging is een superpositie van eigentrillingen: collectieve trillingen waarin alle coördinaten met één gemeenschappelijke frequentie meebewegen, terwijl de amplitudes en de frequenties voldoen aan — een eigenwaardevraagstuk voor matrices, met modi voor vrijheidsgraden.
Bewijs. Lineaire termen verdwijnen in een evenwicht; de vergelijkingen van Euler–Lagrange van de kwadratische luiden . Invullen van de proeftrilling geeft het genoemde lineaire stelsel, dat pas een amplitudevector ongelijk nul heeft wanneer : waarden van , alle positief in een stabiel evenwicht. Dat de algemene beweging een superpositie van de modi is, is de simultane diagonalisatie van twee kwadratische vormen, een resultaat uit de lineaire algebra van het wiskundevolume van jaar 2; de volledigheid wordt aangenomen. ∎
Voorbeeld 1.18 (Twee slingers gekoppeld door een veer)
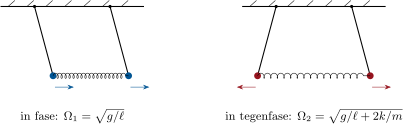
Twee gelijke slingers (massa , lengte ), met hun gewichten verbonden door een veer met veerconstante die ontspannen is als beide recht naar beneden hangen. Voor kleine hoeken geldt
De symmetrie suggereert de combinaties en , die de vergelijkingen ontkoppelen: de modus in fase (, veer werkloos) bij , en de modus in tegenfase (, veer dubbel gerekt) bij . Zet één slinger alleen in beweging — een gelijke menging van de twee modi — en de energie verhuist volledig van de ene slinger naar de andere en terug, met de zweeffrequentie : de demonstratie met gekoppelde slingers, en het mechanisme achter elke resonante energieoverdracht, van afgestemde kringen tot moleculaire trillingen.
1.5 Opgaven
Oefening 1.1 ★
Tel de vrijheidsgraden en stel gegeneraliseerde coördinaten voor: (a) een deeltje aan de binnenkant van een vaste schaal; (b) een cilinder die zonder slippen langs een vast hellend vlak rolt; (c) een dubbele slinger waarvan het bovenste draaipunt over een horizontale rail schuift; (d) een halter (twee massa’s, starre staaf) in de ruimte; (e) twee kralen op dezelfde vaste cirkelvormige draad. Welke dwangvoorwaarde in deze lijst betreft snelheden in plaats van posities, en waarom is zij toch tot een holonome te integreren?
Oplossing
Oplossing van Oefening 1.1.
(a) 2 (twee hoeken op het oppervlak van de schaal). (b) 1: de abscis langs de helling, want de draaihoek ligt door het rollen aan haar vast, . (c) 3: , , . (d) 5: drie voor het middelpunt, twee voor de richting van de staaf. (e) 2: elk één hoek. De rolvoorwaarde is een betrekking tussen snelheden, ; in dit vlakke vraagstuk is zij meteen te integreren tot , en dus holonoom. (Voor een bal die op een vlak rolt is zij niet integreerbaar, en heeft de lagrangiaanse mechanica een uitbreiding nodig.)
Oefening 1.2 ★
Voor de vlakke slinger (Voorbeeld 1.8): (a) controleer de dimensies van en van ; (b) benoem natuurkundig; (c) leid de periode voor kleine hoeken af; (d) bereken de actie van één volledige kleine trilling met amplitude — en verklaar het antwoord vóór u rekent (wat is het tijdgemiddelde van voor een harmonische trilling?).
Oplossing
Oplossing van Oefening 1.2.
(a) ; — een impulsmoment, want is dimensieloos. (b) is het impulsmoment van het gewicht om het draaipunt. (c) geeft . (d) Met gemeten vanaf het evenwicht heeft een harmonische trilling gelijke tijdgemiddelde kinetische en potentiële energie, dus en over een hele periode — de berekening bevestigt het: omdat .
Oefening 1.3 ★
Een machine van Atwood: de massa’s en hangen aan een ideaal koord over een massaloze katrol. (a) Kies één coördinaat en schrijf . (b) Bepaal de versnelling. (c) De aanpak van Newton had de spankracht nodig — waar is die gebleven? (d) Hoe zou u de spankracht terugvinden zodra de beweging bekend is?
Oplossing
Oplossing van Oefening 1.3.
(a) Zij de daling van (zodat met stijgt): . (b) : . (c) De spankracht grijpt aan beide uiteinden van een onrekbaar koord aan: in elke toegelaten verplaatsing heffen haar arbeiden elkaar op, dus komt zij nooit in voor. (d) Newton op alleen: .
Oefening 1.4 ★
Een vrij deeltje in cilindercoördinaten: . (a) Welke coördinaten zijn cyclisch, en welke impulsen blijven behouden? (b) Waarom blijft niet behouden, hoewel er geen kracht werkt? (c) Schrijf de vergelijking van Euler–Lagrange voor op en duid de term . (d) Ga na dat een rechte lijn met constante snelheid eraan voldoet.
Oplossing
Oplossing van Oefening 1.4.
(a) en : (het impulsmoment om de as) en blijven behouden. (b) komt in voor via en is dus niet cyclisch: . Daar is niets mis mee — is de radiale component van een constante vector , en een component langs een draaiende richting hoeft niet constant te zijn. (c) : de centrifugale term, de prijs van coördinaten die aan draaiende richtingen vastzitten. (d) Voor een lijn op afstand met snelheid doorlopen: , ; dan is .
Oefening 1.5 ★★
Een blok met massa glijdt over het wrijvingsloze vlak (hoek ) van een wig met massa , die zelf vrij over een wrijvingsloze vloer kan schuiven. (a) Kies twee coördinaten: de abscis van de wig en de afstand die het blok langs het vlak heeft afgelegd; schrijf . (b) Welke coördinaat is cyclisch, en welke behoudswet drukt zij uit? (c) Bepaal de twee versnellingen. (d) Toets de limieten en .
Oplossing
Oplossing van Oefening 1.5.
(a) Positie van het blok , dus
(b) is cyclisch: blijft behouden — de totale horizontale impuls, want er werkt geen uitwendige horizontale kracht. (c) De vergelijking voor luidt ; met uit (b),
(d) : , het vaste hellend vlak; : , — vrije val langs een verticale wand, zonder duw tegen de wig.
Oefening 1.6 ★★
De bolslinger: een gewicht aan een staaf met lengte , vrij in beide hoeken ( vanaf de neerwaartse verticaal, eromheen). (a) Schrijf . (b) Benoem de cyclische coördinaat en de behouden . (c) Herleid de beweging van tot een effectieve potentiaal en schets die. (d) Vind voor de kegelbeweging de betrekking van de kegelslinger uit het volume van jaar 1 terug.
Oplossing
Oplossing van Oefening 1.6.
(a) . (b) is cyclisch: , het verticale impulsmoment. (c) Na eliminatie van blijft behouden, met
een wand bij en (voor ) met één minimum ertussen — het gewicht nutateert tussen twee cirkels. (d) In het minimum is met constant: ; invullen van geeft .
Oefening 1.7 ★★
Een slinger (massa , lengte ) hangt aan een wagentje met massa dat vrij over een horizontale rail rolt. (a) Schrijf met de coördinaten (wagentje) en de lagrangiaan op. (b) Wat blijft behouden, en waarom natuurkundig? (c) Lineariseer voor kleine en toon aan dat de trillingsfrequentie bedraagt. (d) Verklaar de limieten en — waarom verhoogt een licht wagentje de frequentie?
Oplossing
Oplossing van Oefening 1.7.
(a) Gewicht in :
(b) is cyclisch: blijft behouden — de horizontale impuls van het hele stelsel (de rail duwt alleen verticaal). (c) Kleine hoeken: en ; na eliminatie van is , dus . (d) : het vaste draaipunt, . Kleine : het wagentje wijkt tegengesteld aan het gewicht terug, de slingerbeweging verloopt om een punt tussen beide (het vaste massamiddelpunt), wat de effectieve slinger verkort — vandaar de hogere frequentie, die divergeert als .
Oefening 1.8 ★★
Een deeltje met lading in een uniform veld , beschreven door . (a) Schrijf in cartesische coördinaten. (b) Leid de bewegingsvergelijkingen af en ga na dat zij de cyclotroncirkel bij beschrijven. (c) Bereken de geconjugeerde impulsen en : zijn zij en ? Blijven zij behouden? (d) Toon aan dat in cilindercoördinaten cyclisch heeft, en benoem de behouden voor een cirkel met de as als middelpunt.
Oplossing
Oplossing van Oefening 1.8.
(a) : . (b) De vergelijking voor : , dat wil zeggen ; evenzo : cirkelbeweging bij , met constant. (c) ; noch noch is cyclisch (), dus blijft geen van beide impulsen behouden — alleen combinaties als (ga na dat de afgeleide ervan verdwijnt). (d) In cilindercoördinaten is : ; is cyclisch, . Op een cirkel met straal rond de as is , dus .
Oefening 1.9 ★★
Voor de kraal op de draaiende hoepel (Voorbeeld 1.9): (a) bereken de energiefunctie en ga met de bewegingsvergelijking na dat zij behouden blijft; (b) bereken de mechanische energie en toon aan dat ; (c) bepaal het vermogen dat de motor levert als functie van en ; (d) bepaal de frequentie van kleine trillingen om het gekantelde evenwicht wanneer , en toon aan dat zij naar nul gaat als — de vertraging die de splitsing van de put aankondigt.
Oplossing
Oplossing van Oefening 1.9.
(a) ; volgens de bewegingsvergelijking. (b) . (c) : positief zolang de kraal van de as weg klimt (de motor werkt tegen de traagheid van de kraal in), negatief op de terugweg. (d) ; bij is dit , dus als : de terugdrijvende kracht vervlakt precies wanneer de putten samenvloeien.
Oefening 1.10 ★★★
De gelijkbenige dubbele slinger (, ). (a) Toon aan dat voor kleine hoeken . (b) Schrijf de twee bewegingsvergelijkingen op. (c) Bepaal de eigenfrequenties en de vorm van elke modus (). (d) Bij grote amplitude is dit stelsel een standaardvoorbeeld van chaos: leg in enkele regels uit wat de analyse voor kleine hoeken breekt, en waarom er geen enkele behoudswet verloren gaat.
Oplossing
Oplossing van Oefening 1.10.
(a) Posities enzovoort; houden we de kwadratische termen, dan is de gemengde snelheidsterm , wat de vermelde geeft. (b) en , met . (c) Invullen van : , dus ; de tweede regel geeft : de gewichten samen (trage modus), de gewichten tegengesteld (snelle modus). (d) Bij grote amplitude maken de koppelingen in en de vergelijkingen niet-lineair; oplossingen zijn niet meer superponeerbaar, en naburige begincondities lopen exponentieel uiteen (chaos). De energie blijft nog steeds exact behouden — bevat de tijd niet expliciet — chaos gaat over voorspelbaarheid, niet over behoud.
Oefening 1.11 ★★★
De brachistochroon. Een kraal glijdt zonder wrijving vanuit rust in de oorsprong langs een kromme ( naar beneden) naar een punt . (a) Toon met behoud van energie aan dat de daaltijd bedraagt — een functionaal, waarin de rol van de tijd speelt. (b) De integrand bevat geen expliciete : toon aan dat constant is langs de optimale kromme (dezelfde berekening als in Propositie 1.14). (c) Leid af voor een constante , en ga na dat de cycloïde , eraan voldoet. (d) Toon aan dat de kraal er over doet om de onderkant van één boog te bereiken, en vergelijk met de rechte glijbaan naar hetzelfde punt.
Oplossing
Oplossing van Oefening 1.11.
(a) en leveren de functionaal. (b) De berekening van Propositie 1.14 met in de rol van de tijd: . (c) , dus . Voor de cycloïde is en , dus . (d) (alle afhankelijkheid van valt weg), dus wordt het laagste punt () bereikt in — vanaf welk beginpunt ook: de cycloïde is tevens de tautochroon. De rechte glijbaan naar kost , zo’n meer dan .
Oefening 1.12 ★★★
Fermat als kleinste actie. Licht in een middenstof met index legt de weg tussen twee punten in de kortste tijd af (volume van jaar 2). (a) Toon aan dat de looptijd langs gelijk is aan . (b) Omdat de integrand geen expliciete bevat, gebruikt u de behouden van de vorige opgave om aan te tonen dat , en ga na dat dit de wet van Snellius is voor een straal gemeten vanaf de verticaal. (c) Boven een heet wegdek groeit de index met de hoogte als ; toon aan dat een bijna horizontale straal buigt met kromtestraal . (d) Vanaf welke afstand ziet een bestuurder met de ogen op boven het wegdek de “waterplas” als luchtspiegeling, met ?
Oplossing
Oplossing van Oefening 1.12.
(a) . (b) blijft behouden; (met de hellingshoek) voor vanaf de verticaal: — de wet van Snellius, continu toegepast. (c) Voor een bijna horizontale straal geeft met kleine dat ; omdat , is de kromming , dus , met een buiging omhoog (naar grotere ). (d) Een straal vanuit het oog die na die kromming met straal rakend aan het wegdek loopt, raakt het op : verder dan die afstand ziet men het wegdek zelf niet — men ziet omhoog gebroken hemel, de glinsterende “waterplas”.
1.6 Vraagstuk: De bezem die op zijn kop blijft staan
Probleem 1.1
Weekendvraagstuk — De omgekeerde slinger van Kapitza
Een starre slinger kan stabiel boven zijn draaipunt staan wanneer dat draaipunt snel genoeg op en neer wordt geschud — een verschijnsel dat Kapitza in 1951 analyseerde, opvallend genoeg om op een goocheltruc te lijken, en het beginsel waarmee oscillerende elektrische velden losse ionen vangen. We modelleren de slinger als een puntmassa aan het uiteinde van een massaloze starre staaf met lengte ; is de hoek vanaf de neerwaartse verticaal en .
Deel I — De starre slinger. Het draaipunt wordt eerst vastgehouden.
- Schrijf de lagrangiaan en de bewegingsvergelijking op.
- Geef de frequentie van kleine trillingen om , en haar waarde.
- Toon aan dat hier geldt, en gebruik het behoud ervan om de minimale beginsnelheid van het gewicht onderaan te vinden die het tot de top brengt.
- Lineariseer de vergelijking nabij (stel ) en toon aan dat : hoe snel groeit een aanvankelijke helling van een milligraad? Geef de tijd waarin zij met een factor groeit.
- Een bezem op een vingertop valt in ongeveer een seconde om en blijft toch nooit alleen staan: zeg in één zin wat de gelineariseerde vergelijking over het evenwicht zegt.
Deel II — Het draaipunt geschud. Het draaipunt trilt nu verticaal, met hoogte , waarbij en instelbaar is.
- Schrijf de coördinaten van het gewicht op en toon aan dat .
- Toon aan dat twee lagrangianen die een totale tijdsafgeleide verschillen, dezelfde vergelijkingen van Euler–Lagrange geven.
- Herleid de lagrangiaan met deze vrijheid tot . (Aanwijzing: vormt samen met een term een totale afgeleide; termen die alleen van afhangen mogen vervallen.)
Leid de bewegingsvergelijking af
Duid de tweede term als het vervangen van de zwaartekracht door : de slinger zit in een lift.
- Blijft de energiefunctie nu behouden? En de energie? Wat pompt er energie in en uit?
- In het regime van Kapitza geldt en : ga dit na voor , en , en leg natuurkundig uit waarom het gewicht de aandrijving dan niet kan volgen.
Deel III — Snel en traag gescheiden. Zoek de beweging als : een trage drift plus een kleine rimpel op de aandrijffrequentie.
- Toon aan, door aan weerszijden alleen de grootste term te houden, dat de rimpel voldoet aan , met bevroren op de tijdschaal van de aandrijving.
- Leid af en ga na dat de amplitude ervan klein is, van de orde .
- Ontwikkel tot op eerste orde in en vul dit in de bewegingsvergelijking in.
Middel over één aandrijfperiode, met vastgehouden: toon met en aan dat
Toon aan dat dit een beweging in de effectieve potentiaal is
- Vergelijk met de kraal op de draaiende hoepel (Voorbeeld 1.9): dezelfde wiskunde, maar het tegengestelde teken van de nieuwe term — wat doet het schudden met het onderste evenwicht dat de rotatie niet deed?
- Schets voor trage en voor snelle aandrijving, en beschrijf in elk geval elk evenwicht en zijn stabiliteit.
Deel IV — De bezem gaat staan.
Ontwikkel nabij en toon aan dat de omgekeerde stand precies stabiel is wanneer
- Bereken de kritische aandrijffrequentie voor onze slinger, en de piekwaarden van de snelheid en de versnelling (in eenheden van ) die zij van het draaipunt eist.
- Bepaal bij de frequentie van het trage wiegen van de staande slinger om , en haar waarde; ga na dat zij inderdaad traag is vergeleken met de aandrijving.
- Nog steeds bij : hoe groot is de rimpelamplitude in graden bij een iets naast , voor ? Zou een foto de truc verraden?
- Hoever mag de bezem uit de verticaal hellen en toch terugkeren? Toon aan dat de staande put zich uitstrekt over , en evalueer dit bij .
- Een jongleur die een bezem op een stilstaande vingertop balanceert houdt hem ook overeind — met welk geheel ander mechanisme? Noem het kenmerk van de slinger van Kapitza dat geen terugkoppeling nodig heeft.
- Vat het genoemde resultaat samen: een draaipunt dat met amplitude bij wordt geschud — tweemaal de kritische frequentie — houdt een slinger van ondersteboven, in een put die tot zo’n uit de verticaal reikt en die zachtjes wiegt bij ongeveer . Waar in de natuurkunde wordt dezelfde uitgemiddelde vangst gebruikt om één geladen deeltje vast te houden?
Oplossing
Oplossing van Probleem 1.1.
1. ; . 2. . 3. De ophanging staat vast, dus ; van onder naar boven geldt : . 4. : met . 5. Het omgekeerde evenwicht bestaat, maar is exponentieel onstabiel: elke helling, hoe klein ook, vermenigvuldigt zich elke met . 6. Gewicht in ; differentiëren en kwadrateren geeft de vermelde , met de gemengde term . 7. Is , dan verandert de actie met , een constante onder variaties met vaste eindpunten: dezelfde stationaire paden, dezelfde vergelijkingen. 8. De gemengde term is ; laten we de totale afgeleide en de termen in alleen vallen ( en ), dan blijft de vermelde over. 9. . Omdat , is dit : in het assenstelsel van het draaipunt trilt de schijnbare zwaartekracht. 10. hangt nu expliciet van af: blijft niet behouden en evenmin — de schudder voert via het draaipunt energie aan en af. 11. ; tegen : verhouding . In één aandrijfperiode () verandert de zwaartekracht nauwelijks: het gewicht is te traag om te volgen en trilt alleen mee. 12. is de grootste afgeleide () en de aandrijving de grootste krachtterm: . 13. Tweemaal integreren bij vaste : , met een amplitude van hoogstens : een trilling van twee graden. 14. , dus
15. Middelen doodt , en ; de overlevende gemengde term is , wat de vermelde vergelijking voor geeft. 16. met — differentieer ter controle. 17. Dezelfde term in als bij de hoepel, maar met het tegengestelde teken: de rotatie groef putten op de flanken en kon de bodem alleen vlakker maken; het verticale schudden maakt de put onderaan juist stijver en graaft een nieuwe put bovenaan. 18. Trage aandrijving (): minimum bij , maximum bij — niets nieuws. Snelle aandrijving: minima bij en , gescheiden door maxima bij ; zowel de hangende als de staande slinger trilt stabiel. 19. Nabij , met : ; stabiliteit vergt een negatief haakje: . 20. : ; pieksnelheid , piekversnelling . 21. ; bij is , dus : , dertig keer trager dan de aandrijving van . 22. : bij uit de verticaal is — op een gewone foto staat de bezem doodstil. 23. De staande put reikt tot de flankerende maxima: ; bij is — een opmerkelijk vergevingsgezinde put. 24. De jongleur gebruikt terugkoppeling: de ogen meten de helling, de hand versnelt zijwaarts om haar op te heffen. De stabilisatie van Kapitza werkt in open lus — de aandrijving weet nooit waar de slinger staat. 25. Geschud met en een amplitude van staat de slinger van omgekeerd in een put van en wiegt hij met . Dezelfde uitgemiddelde effectieve potentiaal, gemaakt met een oscillerend elektrisch quadrupoolveld in plaats van een geschud draaipunt, sluit losse ionen op in de val van Paul — het werkpaard van atoomklokken en van kwantumcomputers met gevangen ionen.