Fisika Universitas — Tahun 3 · Bachelor Year 3
1Mekanika Lagrange
Cobalah menuliskan hukum Newton untuk sebuah bandul ganda: dua gaya tegangan, tak satu pun diketahui lebih dahulu, keduanya berubah arah setiap saat, dan empat persamaan skalar yang harus diurai hanya untuk mengetahui bagaimana dua sudut berkembang. Lakukanlah hal yang sama untuk manik pada gelang yang berputar, untaian pegas terkopel, atau lengan robot. Gaya yang menahan sebuah sistem tetap utuh — batang, rel, engsel — tidak melakukan usaha sedikit pun, namun cara Newton memaksa kita membawanya dalam setiap perhitungan. Bab ini menyajikan perumusan ulang yang diterbitkan Lagrange pada 1788: gambarkanlah sistemnya dengan sedikit koordinat yang memang dapat berubah, tuliskanlah satu fungsi tunggal , dan satu resep menghasilkan persamaan geraknya dalam koordinat apa pun, dengan setiap batang dan rel sudah tersingkir lebih dahulu. Lebih dari itu, perumusan baru ini menampakkan apa yang disembunyikan perumusan Newton: setiap simetri melahirkan satu besaran kekal — momentum dari keseragaman ruang, energi dari keseragaman waktu — hasil karya Emmy Noether yang kini menjadi asas penata fisika jauh melampaui mekanika.
1.1 Dari gaya ke koordinat
Definisi 1.1 (Kendala, derajat kebebasan, koordinat rampatan)
Yang disebut kendala adalah syarat geometris yang dikenakan pada kedudukan sebuah sistem — manik tetap berada pada kawatnya, batang sebuah bandul mempertahankan panjang tetap, dua roda pada satu as berputar bersama. Kendala yang dapat dinyatakan sebagai persamaan di antara koordinatnya (dan mungkin juga waktu) disebut holonomik. Banyaknya cara bebas yang masih tersisa bagi konfigurasinya untuk berubah adalah jumlah derajat kebebasan ; setiap himpunan besaran bebas yang menetapkan konfigurasinya secara lengkap merupakan satu himpunan koordinat rampatan — sudut, panjang, atau campuran keduanya sesuka kita. Turunan waktunya adalah kecepatan rampatan.
Contoh 1.2 (Menghitung derajat kebebasan)
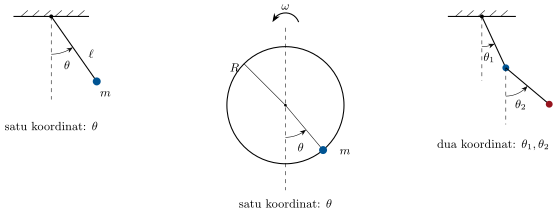
Sebuah titik pada meja: . Bandul bidang berpanjang tetap: satu sudut, . Bandul ganda: dua sudut, . Manik pada gelang tegar: satu sudut, — sekalipun gelangnya sendiri dipaksa berputar, karena putaran yang dikenakan itu tidak menambah kebebasan. Benda tegar yang bebas di ruang: tiga koordinat pusatnya ditambah tiga sudut, . Gas berisi molekul bebas (titik): . Setiap kendala holonomik menghapus satu derajat kebebasan: dua titik yang dihubungkan sebuah batang mempunyai .
1.2 Asas aksi terkecil
Definisi 1.3 (Lagrangian dan aksi)
Yang disebut Lagrangian sebuah sistem mekanis yang gayanya diturunkan dari energi potensial adalah fungsi koordinat, kecepatan, dan mungkin juga waktu
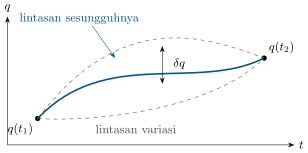
yaitu energi kinetik dikurangi energi potensial, keduanya dinyatakan dalam koordinat rampatan. Yang disebut aksi sebuah gerak terbayangkan antara dua ujung tetap dan adalah bilangan
adalah sebuah fungsional: ia melahap seluruh lintasan dan mengembalikan satu bilangan, dalam joule-sekon — satuan tetapan Planck.
Teorema 1.4 (Asas Hamilton dan persamaan Euler–Lagrange)
Di antara semua gerak terbayangkan yang menghubungkan dua ujung yang sama dalam selang waktu yang sama, gerak yang sesungguhnya adalah gerak yang membuat aksinya stasioner (asas Hamilton, atau asas aksi terkecil). Setara dengan itu, geraknya memenuhi persamaan Euler–Lagrange
satu persamaan orde dua untuk tiap derajat kebebasan, dalam koordinat apa pun yang dipilih.
Bukti. Ubahlah bentuk lintasannya: dengan . Sampai orde pertama,
setelah suku keduanya diintegralkan parsial () dan suku batasnya dibuang, karena suku itu lenyap di kedua ujung yang tetap. Jika untuk setiap perubahan bentuk, kurungnya harus lenyap pada setiap saat dan untuk tiap — seandainya ia positif di suatu tempat, sebuah tonjolan yang terpusat di sana akan memberi . Kebalikannya terbaca pada baris yang sama. ∎
Proposisi 1.5 (Newton diperoleh kembali)
Untuk sebuah partikel dalam koordinat Kartesius, , dan persamaan Euler–Lagrange berbunyi dan serupa untuk , : tepat . Mekanika Lagrangian dan mekanika Newton sepakat di mana pun keduanya berlaku; bentuk yang baru sekadar bertahan terhadap penggantian koordinat, yang tidak dialami persamaan komponen Newton.
Bukti. , ; persamaan Euler–Lagrange berbunyi . ∎
Catatan 1.6 (Mengapa gaya kendala lenyap)
Tegangan sebuah batang dan gaya normal sebuah rel bekerja tegak lurus terhadap setiap perpindahan yang diizinkan kendalanya: keduanya tidak melakukan usaha dalam gerak apa pun yang selaras dengan kendala itu. Karena aksinya dibangun dari energi yang dihitung hanya pada gerak semacam itu, gaya tersebut tak pernah masuk ke dalam — di situlah keajaiban praktis metode ini. Pembenaran umumnya (asas usaha maya d’Alembert) diterima tanpa bukti di sini; untuk setiap sistem dalam buku ini resep di bawah dapat diperiksa langsung terhadap Newton, sebagaimana mulai dilakukan Proposisi 1.5. Jika gaya kendala itu sendiri yang dicari — akankah batangnya patah? — kita kembali kepada Newton hanya untuk gaya itu, dengan geraknya sudah diketahui.
Metode 1.7 (Resep Lagrange)
(1) Hitunglah derajat kebebasannya dan pilihlah koordinat — sudut untuk rotasi, absis sepanjang rel. (2) Nyatakanlah kedudukannya , turunkanlah untuk memperoleh kecepatannya, lalu tuliskanlah ; tuliskan pula . (3) , dengan membuang tetapan aditif apa pun. (4) Satu persamaan Euler–Lagrange untuk tiap koordinat. (5) Sebelum menyelesaikannya, panenlah besaran kekalnya: koordinat siklik (Definisi 1.10) dan fungsi energi (Proposisi 1.14). (6) Periksalah limitnya: sudut kecil, rotasi yang dimatikan, kasus khusus yang sudah dikenal.
Contoh 1.8 (Bandul, dalam tiga baris)
Satu koordinat ; , sehingga dan . Lalu , dan :
persamaan yang dalam jilid Tahun 1 diperoleh dari momen gaya berat — dengan tegangannya tak pernah disebut.
Contoh 1.9 (Manik pada gelang yang berputar)
Sebuah manik bermassa meluncur pada gelang lingkaran tegak berjejari yang dipaksa berputar terhadap diameter tegaknya pada tetap (Contoh 1.2). Satu koordinat, yaitu sudut kutub dari titik terbawah. Kecepatan maniknya mempunyai komponen sepanjang gelang dan akibat rotasi yang dikenakan, tegak lurus terhadapnya:
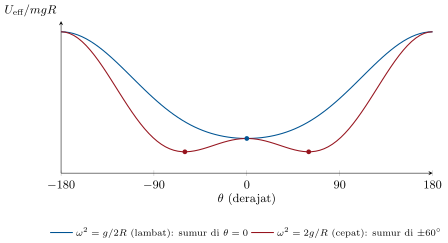
Kesetimbangan tercapai ketika : di titik terbawah (dan di puncak, yang selalu goyah), dan, bila , sepasang kesetimbangan baru . Menuliskan persamaannya sebagai dengan energi potensial efektif
membuat geometrinya tampak: di bawah laju kritis titik terbawahnya adalah sebuah sumur; di atas laju itu, titik terbawahnya berubah menjadi puncak dan maniknya menetap di lereng, memanjat makin tinggi ketika gelangnya berputar makin cepat — asas governor sentrifugal yang dahulu mengatur mesin uap.
1.3 Simetri dan hukum kekekalan
Definisi 1.10 (Momentum rampatan, koordinat siklik)
Yang disebut momentum rampatan yang konjugat terhadap koordinat adalah
Untuk koordinat Kartesius ia adalah momentum biasa ; untuk sebuah sudut ia adalah momentum sudut. Koordinat yang tidak muncul dalam (walaupun kecepatannya muncul) disebut siklik.
Proposisi 1.11 (Koordinat siklik melahirkan hukum kekekalan)
Jika siklik, momentum konjugatnya kekal: mengakibatkan . Memilih koordinat sedemikian sehingga sebanyak mungkin di antaranya siklik adalah langkah paling ampuh dalam menyelesaikan soal mekanika.
Bukti. Langsung dari persamaan Euler–Lagrange untuk . ∎
Contoh 1.12 (Gaya sentral, selesai dengan sekali pandang)
Sebuah partikel dalam potensial sentral , dalam koordinat polar pada bidang geraknya:
siklik, sehingga — yaitu momentum sudutnya — kekal: itulah hukum luasan Kepler, yang dalam jilid Tahun 1 diturunkan dari persamaan momen gaya, dan di sini muncul sebelum satu persamaan pun diselesaikan. Persamaan radial yang tersisa adalah , yakni gerak satu dimensi dalam potensial efektif pada jilid tersebut.
Teorema 1.13 (Teorema Noether)
Setiap simetri kontinu Lagrangian bersesuaian dengan satu besaran kekal. Tepatnya: jika pergeseran membiarkan tak berubah sampai orde pertama dalam untuk semua gerak, maka
tetap sepanjang setiap gerak yang sesungguhnya. Keseragaman ruang (invariansi terhadap translasi) melahirkan momentum; keisotropan ruang (invariansi terhadap rotasi) melahirkan momentum sudut; keseragaman waktu melahirkan energi (Proposisi 1.14).
Bukti. Invariansi sampai orde pertama berarti . Pada gerak yang sesungguhnya, menurut Euler–Lagrange, sehingga kurungnya menjadi . Koordinat siklik adalah kasus khusus . Kasus pergeseran waktu menuntut perhitungan tersendiri pada Proposisi 1.14; teorema selengkapnya, untuk transformasi yang juga mengubah atau mengubah sebesar suatu turunan total, dibuktikan dalam kuliah mekanika analitis dan diterima tanpa bukti di sini dalam keumuman itu. ∎
Proposisi 1.14 (Fungsi energi)
Sepanjang gerak apa pun, fungsi energi
Jika tidak bergantung secara eksplisit pada waktu, kekal. Jika selain itu hubungan antara kedudukan dan koordinat tidak melibatkan waktu — tanpa rotasi yang dikenakan, tanpa tumpuan yang bergerak — maka merupakan bentuk kuadrat dalam dan : yakni energi mekaniknya. Dengan kendala yang bergantung waktu, tetap kekal apabila , tetapi ia bukan energinya: motor yang memaksakan kendala itu bertukar usaha dengan sistemnya.
Bukti. . Suku saling meniadakan; persamaan Euler–Lagrange mengubah menjadi , sehingga pasangan berikutnya pun hilang; tersisa . Jika , identitas Euler untuk bentuk kuadrat memberikan , sehingga . ∎
Contoh 1.15 (Gelang yang berputar mempertahankan , bukan )
Untuk manik pada Contoh 1.9, tidak memuat secara eksplisit, sehingga kekal — tetapi energi mekaniknya tidak: berubah ketika maniknya meluncur. Selisihnya adalah usaha motor yang menjaga tetap sementara jarak manik dari sumbunya berubah.
1.4 Partikel bermuatan dan osilasi kecil
Proposisi 1.16 (Lagrangian sebuah partikel bermuatan)
Dalam medan elektromagnetik yang digambarkan oleh potensial dan (dengan dan , seperti dalam jilid Tahun 2), Lagrangian
menghasilkan, lewat persamaan Euler–Lagrange, tepat gaya Lorentz . Gaya magnetiknya, yang tidak melakukan usaha dan tidak diturunkan dari energi potensial biasa, masuk melalui suku yang linear dalam kecepatan; momentum konjugatnya menjadi , tidak lagi saja.
Bukti. Untuk komponen : , dan . Persamaan Euler–Lagrange memberikan . Sepanjang geraknya , sehingga , dan kurungnya adalah komponen dari — jabarkanlah keduanya untuk memeriksanya. ∎
Proposisi 1.17 (Osilasi kecil dan ragam normal)
Di dekat kesetimbangan mantap , jabarkanlah sampai orde dua dalam simpangan : dengan matriks setangkup yang tetap. Persamaan geraknya linear, dan setiap gerak merupakan superposisi ragam normal: osilasi kolektif yang di dalamnya semua koordinat bergetar pada satu frekuensi bersama, dengan amplitudo dan frekuensinya memenuhi — sebuah soal nilai eigen matriks, dengan ragam untuk derajat kebebasan.
Bukti. Suku linearnya lenyap di titik kesetimbangan; persamaan Euler–Lagrange bagi yang kuadratik berbunyi . Memasukkan osilasi cobaan memberikan sistem linear yang dinyatakan tadi, yang mempunyai vektor amplitudo tak nol hanya bila : ada nilai , semuanya positif pada kesetimbangan mantap. Bahwa gerak umumnya merupakan superposisi ragam-ragamnya adalah pendiagonalan sepasang bentuk kuadrat, hasil aljabar linear dalam jilid matematika Tahun 2; kelengkapannya diterima tanpa bukti. ∎
Contoh 1.18 (Dua bandul yang dikopel pegas)
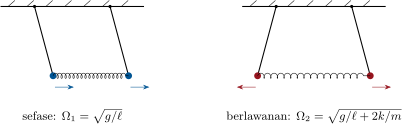
Dua bandul yang sama (massa , panjang ), bandulannya dihubungkan pegas berkekakuan yang kendur ketika keduanya menggantung tegak. Untuk sudut kecil,
Simetrinya menyarankan gabungan dan , yang menguraikan kedua persamaannya: ragam sefase (, pegas tak berperan) pada , dan ragam berlawanan (, pegas teregang dua kali lipat) pada . Simpangkanlah satu bandul saja — campuran setara dari kedua ragam — dan energinya berpindah seluruhnya dari bandul yang satu ke yang lain lalu kembali lagi, pada frekuensi layang : itulah peragaan bandul terkopel, sekaligus mekanisme di balik setiap pemindahan energi resonan, dari rangkaian tertala hingga getaran molekul.
1.5 Latihan
Latihan 1.1 ★
Hitunglah derajat kebebasannya dan usulkanlah koordinat rampatan: (a) sebuah partikel di dalam mangkuk yang tetap; (b) sebuah silinder yang menggelinding tanpa selip menuruni bidang miring yang tetap; (c) sebuah bandul ganda yang poros atasnya meluncur pada rel mendatar; (d) sebuah halter (dua massa, batang tegar) di ruang bebas; (e) dua manik pada satu kawat lingkaran yang tetap. Kendala mana dalam daftar ini yang menghubungkan kecepatan alih-alih kedudukan, dan mengapa ia toh dapat diintegralkan menjadi kendala holonomik?
Solusi
Solusi Latihan 1.1.
(a) 2 (dua sudut pada permukaan mangkuknya). (b) 1: absis sepanjang lerengnya, sedangkan sudut putarnya terikat padanya oleh gelindingan, . (c) 3: , , . (d) 5: tiga untuk pusatnya, dua untuk arah batangnya. (e) 2: satu sudut masing-masing. Syarat menggelinding itu adalah hubungan antara kecepatan, ; pada soal bidang ini ia langsung terintegralkan menjadi , jadi holonomik. (Untuk bola yang menggelinding pada sebuah bidang syarat itu tidak terintegralkan, dan mekanika Lagrangian memerlukan perluasan.)
Latihan 1.2 ★
Untuk bandul bidang (Contoh 1.8): (a) periksalah dimensi dan dimensi ; (b) kenalilah makna fisis ; (c) turunkanlah periode sudut kecilnya; (d) hitunglah aksi satu osilasi kecil penuh beramplitudo — lalu jelaskanlah jawabannya sebelum menghitung (berapakah rata-rata waktu dari untuk osilasi harmonik?).
Solusi
Solusi Latihan 1.2.
(a) ; — sebuah momentum sudut, karena tak berdimensi. (b) adalah momentum sudut bandulannya terhadap porosnya. (c) memberikan . (d) Dengan diukur dari kesetimbangannya, osilasi harmonik mempunyai rata-rata waktu energi kinetik dan energi potensial yang sama, sehingga dan selama satu periode penuh — perhitungannya membenarkan hal itu: karena .
Latihan 1.3 ★
Sebuah mesin Atwood: massa dan tergantung pada tali ideal yang melewati katrol tak bermassa. (a) Pilihlah satu koordinat dan tuliskanlah . (b) Carilah percepatannya. (c) Perlakuan Newton memerlukan tegangan talinya — ke manakah tegangan itu pergi? (d) Bagaimana caranya memperoleh kembali tegangan itu setelah geraknya diketahui?
Solusi
Solusi Latihan 1.3.
(a) Misalkan adalah turunnya (sehingga naik sebesar ): . (b) : . (c) Tegangannya bekerja pada kedua ujung tali yang tak mulur: pada perpindahan yang diizinkan mana pun usahanya saling meniadakan, sehingga ia tak pernah masuk ke . (d) Newton pada saja: .
Latihan 1.4 ★
Sebuah partikel bebas dalam koordinat silinder: . (a) Koordinat mana yang siklik, dan apa saja momentum kekalnya? (b) Mengapa tidak kekal padahal tak ada gaya yang bekerja? (c) Tuliskanlah persamaan Euler–Lagrange untuk dan tafsirkanlah suku . (d) Periksalah bahwa garis lurus yang ditempuh dengan kelajuan tetap memenuhinya.
Solusi
Solusi Latihan 1.4.
(a) dan : (momentum sudut terhadap sumbunya) dan kekal. (b) muncul dalam lewat , sehingga ia tidak siklik: . Tak ada yang keliru — adalah komponen radial sebuah vektor tetap , dan komponen sepanjang arah yang berputar tak harus tetap. (c) : itulah suku sentrifugal, harga yang dibayar karena memakai koordinat yang terikat pada arah yang berputar. (d) Untuk garis berjarak yang dilalui dengan kelajuan : , ; lalu .
Latihan 1.5 ★★
Sebuah balok bermassa meluncur pada permukaan tanpa gesekan (bersudut ) sebuah baji bermassa , yang sendirinya bebas meluncur di lantai tanpa gesekan. (a) Pilihlah dua koordinat: absis baji dan jarak balok menuruni permukaan itu; tuliskanlah . (b) Koordinat mana yang siklik, dan hukum kekekalan apa yang dinyatakannya? (c) Carilah kedua percepatannya. (d) Periksalah limit dan .
Solusi
Solusi Latihan 1.5.
(a) Kedudukan baloknya , sehingga
(b) siklik: kekal — yaitu momentum mendatar totalnya, karena tak ada gaya mendatar dari luar yang bekerja. (c) Persamaan untuk adalah ; dengan dari (b),
(d) : , yakni bidang miring yang tetap; : , — jatuh bebas sepanjang permukaan tegak, dengan bajinya tak terdorong.
Latihan 1.6 ★★
Bandul bola: sebuah bandulan pada batang sepanjang , bebas dalam kedua sudutnya ( dari arah tegak ke bawah, mengelilinginya). (a) Tuliskanlah . (b) Kenalilah koordinat sikliknya dan yang kekal. (c) Reduksilah gerak menjadi gerak dalam potensial efektif lalu sketsalah potensial itu. (d) Untuk gerak kerucut , perolehlah kembali hubungan bandul kerucut dari jilid Tahun 1.
Solusi
Solusi Latihan 1.6.
(a) . (b) siklik: , yaitu momentum sudut tegaknya. (c) Dengan melenyapkan , kekal dengan
sebuah dinding di dan (untuk ) dengan satu minimum di antaranya — bandulannya berangguk di antara dua lingkaran. (d) Di titik minimumnya, dengan tetap: ; memasukkan memberikan .
Latihan 1.7 ★★
Sebuah bandul (massa , panjang ) tergantung pada kereta bermassa yang bebas menggelinding di rel mendatar. (a) Dengan koordinat (kereta) dan , tuliskanlah . (b) Apa yang kekal, dan mengapa secara fisis? (c) Linearkanlah untuk kecil dan tunjukkanlah bahwa frekuensi osilasinya . (d) Jelaskanlah limit dan — mengapa kereta yang ringan justru menaikkan frekuensinya?
Solusi
Solusi Latihan 1.7.
(a) Bandulannya di :
(b) siklik: kekal — yaitu momentum mendatar seluruh sistemnya (relnya hanya mendorong ke arah tegak). (c) Untuk sudut kecil: dan ; dengan melenyapkan , , sehingga . (d) : porosnya tetap, . Untuk kecil: keretanya terhentak berlawanan arah dengan bandulannya, dan ayunan poros terhadap bandulan terjadi di sekitar sebuah titik di antara keduanya (pusat massanya yang tetap), sehingga bandul efektifnya memendek — karena itulah frekuensinya lebih tinggi, dan membesar tanpa batas ketika .
Latihan 1.8 ★★
Sebuah partikel bermuatan dalam medan seragam , yang digambarkan oleh . (a) Tuliskanlah dalam koordinat Kartesius. (b) Turunkanlah persamaan geraknya dan periksalah bahwa persamaan itu menggambarkan lingkaran siklotron pada . (c) Hitunglah momentum konjugat , : apakah keduanya , ? Apakah keduanya kekal? (d) Tunjukkanlah bahwa yang dituliskan dalam koordinat silinder mempunyai siklik, dan kenalilah kekal untuk lingkaran yang berpusat pada sumbunya.
Solusi
Solusi Latihan 1.8.
(a) : . (b) Persamaan untuk : , yakni ; serupa : gerak melingkar pada , dengan tetap. (c) ; baik maupun tidak siklik (), sehingga tak satu pun momentumnya kekal — hanya gabungan seperti yang kekal (periksalah: turunannya lenyap). (d) Dalam koordinat silinder : ; siklik, . Pada lingkaran berjejari yang berpusat di sumbunya, , sehingga .
Latihan 1.9 ★★
Untuk manik pada gelang yang berputar (Contoh 1.9): (a) hitunglah fungsi energi dan periksalah kekekalannya lewat persamaan gerak; (b) hitunglah energi mekanik dan tunjukkanlah ; (c) carilah daya yang diserahkan motornya sebagai fungsi dan ; (d) carilah frekuensi osilasi kecil di sekitar kesetimbangan miringnya ketika , lalu tunjukkanlah bahwa frekuensi itu lenyap ketika — perlambatan yang menandakan terbelahnya sumur.
Solusi
Solusi Latihan 1.9.
(a) ; menurut persamaan geraknya. (b) . (c) : positif selama maniknya memanjat menjauhi sumbu (motornya bekerja melawan kelembaman manik itu), negatif dalam perjalanan kembali. (d) ; pada nilainya , sehingga ketika : gaya pemulihnya mendatar tepat ketika kedua sumurnya menyatu.
Latihan 1.10 ★★★
Bandul ganda yang kedua bagiannya sama (, ). (a) Tunjukkanlah bahwa untuk sudut kecil . (b) Tuliskanlah kedua persamaan geraknya. (c) Carilah frekuensi normalnya dan bentuk tiap ragamnya (). (d) Pada amplitudo besar sistem ini menjadi contoh baku kekacauan: jelaskanlah dalam beberapa baris apa yang meruntuhkan analisis sudut kecil, dan mengapa tak ada hukum kekekalan yang hilang.
Solusi
Solusi Latihan 1.10.
(a) Kedudukannya , dan seterusnya; dengan mempertahankan suku kuadratik, suku kecepatan silangnya adalah , yang memberikan seperti dinyatakan. (b) Persamaan geraknya adalah dan , dengan . (c) Memasukkan : , sehingga ; baris keduanya memberikan : kedua bandulan searah (ragam lambat), kedua bandulan berlawanan (ragam cepat). (d) Pada amplitudo besar, kopling dan membuat persamaannya taklinear; penyelesaiannya tak lagi dapat disuperposisikan, dan syarat awal yang berdekatan memisah secara eksponensial (kekacauan). Energinya tetap kekal secara persis — tidak memuat waktu secara eksplisit — kekacauan berbicara tentang keterramalan, bukan tentang kekekalan.
Latihan 1.11 ★★★
Brakistokron. Sebuah manik meluncur tanpa gesekan dari keadaan diam di titik asal, menuruni kurva ( ke bawah) menuju titik . (a) Dengan kekekalan energi, tunjukkanlah bahwa waktu turunnya adalah — sebuah fungsional, dengan berperan sebagai waktu. (b) Integrannya tidak memuat secara eksplisit: tunjukkanlah bahwa tetap sepanjang kurva optimalnya (perhitungan yang sama seperti Proposisi 1.14). (c) Simpulkanlah untuk suatu tetapan , dan periksalah bahwa sikloid , memenuhinya. (d) Tunjukkanlah bahwa turunnya manik ke dasar satu lengkung memakan waktu , lalu bandingkanlah dengan peluncur lurus ke titik yang sama.
Solusi
Solusi Latihan 1.11.
(a) dan memberikan fungsionalnya. (b) Perhitungan pada Proposisi 1.14 dengan sebagai waktu: . (c) , sehingga . Untuk sikloidnya, dan , jadi . (d) (seluruh kebergantungan pada saling meniadakan), sehingga dasarnya () tercapai dalam — berapa pun titik awalnya: sikloid sekaligus tautokron. Peluncur lurus menuju memakan , sekitar lebih lama daripada .
Latihan 1.12 ★★★
Fermat sebagai aksi terkecil. Cahaya dalam medium berindeks menempuh perjalanan antara dua titik dalam waktu terkecil (jilid Tahun 2). (a) Tunjukkanlah bahwa waktu tempuh sepanjang adalah . (b) Karena integrannya tidak memuat secara eksplisit, pakailah kekal dari latihan sebelumnya untuk menunjukkan , dan periksalah bahwa ini adalah hukum Snellius bagi sinar yang diukur dari arah tegak. (c) Di atas jalan yang panas indeksnya bertambah terhadap ketinggian sebagai ; tunjukkanlah bahwa sinar yang hampir mendatar membelok dengan jari-jari kelengkungan . (d) Dengan , dari jarak berapa seorang pengemudi yang matanya di atas jalan melihat fatamorgana “air” di atasnya?
Solusi
Solusi Latihan 1.12.
(a) . (b) kekal; ( adalah sudut kemiringannya) untuk yang diukur dari arah tegak: — hukum Snellius, yang diterapkan secara sinambung. (c) Untuk sinar yang hampir mendatar, dengan kecil memberikan ; karena , kelengkungannya adalah , yakni , dengan pembelokan ke atas (menuju yang lebih besar). (d) Sinar dari mata, yang menyinggung jalan setelah melengkung dengan jari-jari , menyentuhnya pada : di luar jarak itu jalannya sendiri tidak terlihat — yang tampak adalah langit yang dibiaskan ke atas, “air” yang berkilauan.
1.6 Soal: Sapu yang berdiri terbalik
Soal 1.1
Soal akhir pekan — bandul terbalik Kapitza
Sebuah bandul tegar dapat berdiri mantap di atas porosnya jika porosnya digoyang naik-turun cukup cepat — penemuan yang dianalisis Kapitza pada 1951, cukup memukau hingga tampak seperti sulap, sekaligus asas yang dipakai medan listrik berosilasi untuk memerangkap ion tunggal. Bandulnya kita modelkan sebagai massa titik di ujung batang tegar tak bermassa sepanjang ; adalah sudut dari arah tegak ke bawah; .
Bagian I — Bandul tegar. Porosnya mula-mula ditahan tetap.
- Tuliskanlah Lagrangian dan persamaan geraknya.
- Berikanlah frekuensi osilasi kecil di sekitar , beserta nilainya.
- Tunjukkanlah bahwa di sini , lalu pakailah kekekalannya untuk mencari kelajuan lontar minimum bandulannya, di titik terbawah, yang membawanya sampai ke puncak.
- Linearkanlah persamaannya di dekat (ambil ) dan tunjukkanlah : seberapa cepat kemiringan awal sebesar satu milideraja tumbuh? Berikanlah waktu yang diperlukannya untuk tumbuh sebesar faktor .
- Sapu yang diseimbangkan di ujung jari jatuh dalam waktu sekitar satu sekon, namun tak pernah berdiri sendiri: nyatakanlah dalam satu kalimat apa yang dikatakan persamaan terlinearkan itu tentang kesetimbangan .
Bagian II — Menggoyang porosnya. Porosnya kini berosilasi tegak, dengan ketinggian dan , sedangkan dapat diatur.
- Tuliskanlah koordinat bandulannya dan tunjukkanlah .
- Tunjukkanlah bahwa dua Lagrangian yang berbeda sebesar suatu turunan waktu total memberikan persamaan Euler–Lagrange yang sama.
- Dengan kebebasan itu, sederhanakanlah Lagrangiannya menjadi . (Petunjuk: bergabung dengan suku menjadi sebuah turunan total; suku yang hanya memuat boleh dibuang.)
Turunkanlah persamaan geraknya
Tafsirkanlah suku keduanya sebagai berat yang digantikan oleh : bandulnya hidup di dalam lift.
- Apakah fungsi energi masih kekal sekarang? Apakah energinya kekal? Apa yang memompa energi masuk dan keluar?
- Dalam rezim Kapitza dan : periksalah keduanya untuk , , , lalu jelaskanlah secara fisis mengapa bandulannya kemudian tak dapat mengikuti goyangan itu.
Bagian III — Memisahkan yang cepat dari yang lambat. Carilah geraknya dalam bentuk : hanyutan lambat ditambah riak kecil pada frekuensi goyangannya.
- Dengan mempertahankan hanya suku terbesar di tiap ruas, tunjukkanlah bahwa riaknya memenuhi , dengan dibekukan pada skala waktu goyangan.
- Simpulkanlah , lalu periksalah bahwa amplitudonya kecil, berorde .
- Jabarkanlah sampai orde pertama dalam lalu masukkanlah ke persamaan geraknya.
Rata-ratakanlah atas satu periode goyangan, dengan ditahan tetap: dengan dan , tunjukkanlah
Tunjukkanlah bahwa ini adalah gerak dalam potensial efektif
- Bandingkanlah dengan manik pada gelang yang berputar (Contoh 1.9): matematikanya sama, tanda suku barunya berlawanan — apa yang dilakukan goyangan itu terhadap kesetimbangan terbawah, yang tidak dilakukan rotasi tadi?
- Sketsalah untuk goyangan lambat dan untuk goyangan cepat, lalu uraikanlah setiap kesetimbangan beserta kemantapannya pada masing-masing kasus.
Bagian IV — Sapunya berdiri.
Dengan menjabarkan di dekat , tunjukkanlah bahwa kedudukan terbaliknya mantap tepat ketika
- Hitunglah frekuensi goyangan kritis bagi bandul kita, serta kelajuan puncak porosnya dan percepatan (dalam satuan ) yang dituntutnya.
- Pada , carilah frekuensi ayunan lambat bandul yang berdiri itu di sekitar , beserta nilainya; periksalah bahwa frekuensi itu memang lambat dibandingkan goyangannya.
- Masih pada , berapakah amplitudo riak ketika sedikit menyimpang dari , dalam derajat, untuk ? Akankah sebuah foto membongkar sulapnya?
- Seberapa jauh dari arah tegak sapunya boleh miring dan masih kembali? Tunjukkanlah bahwa sumur berdirinya membentang sepanjang , lalu hitunglah nilainya pada .
- Seorang pemain sulap yang menyeimbangkan sapu di ujung jari yang diam juga menjaganya tetap tegak — lewat mekanisme yang sama sekali berbeda yang mana? Sebutkanlah ciri bandul Kapitza yang tidak memerlukan umpan balik.
- Ringkaslah hasil bernama itu: poros yang digoyang dengan amplitudo pada — dua kali frekuensi kritisnya — menahan bandul sepanjang dalam keadaan terbalik, di dalam sumur yang mencapai sekitar dari arah tegak, sambil berayun lembut pada sekitar . Di bagian fisika manakah perangkap rata-rata yang sama dipakai untuk menahan satu partikel bermuatan?
Solusi
Solusi Soal 1.1.
1. ; . 2. . 3. Gantungannya tetap, sehingga ; dari dasar ke puncak : . 4. : dengan . 5. Kesetimbangan terbaliknya ada, tetapi goyah secara eksponensial: kemiringan sekecil apa pun berlipat setiap . 6. Bandulannya di ; turunkan lalu kuadratkan: diperoleh seperti dinyatakan, dengan suku silang . 7. Jika , aksinya berubah sebesar , yang tetap terhadap variasi dengan ujung tetap: lintasan stasionernya sama, persamaannya pun sama. 8. Suku silangnya adalah ; dengan membuang turunan totalnya dan suku yang hanya memuat ( dan ) tersisalah seperti dinyatakan. 9. . Karena , ini adalah : dalam kerangka porosnya, gravitasi semunya berosilasi. 10. kini bergantung secara eksplisit pada : tidak kekal, begitu pula — penggoyangnya memasok dan menarik kembali energi lewat porosnya. 11. ; berbanding : nisbahnya . Dalam satu periode goyangan () gravitasi hampir tidak mengubah : bandulannya terlalu lamban untuk mengikutinya, dan hanya bergetar kecil. 12. adalah turunan terbesar () dan goyangannya suku gaya terbesar: . 13. Mengintegralkan dua kali pada tetap: , dengan amplitudo paling besar : getaran sebesar dua derajat. 14. , sehingga
15. Setelah dirata-ratakan, lenyap, dan dan pun lenyap; suku silang yang bertahan adalah , yang memberikan persamaan untuk seperti dinyatakan. 16. dengan — turunkanlah untuk memeriksanya. 17. Suku yang sama seperti pada gelangnya, tetapi bertanda berlawanan: rotasi menggali sumur di kedua sisi dan hanya dapat mendatarkan dasarnya; goyangan tegak justru memperkokoh sumur dasarnya dan menggali sumur baru di puncak. 18. Goyangan lambat (): minimum di , maksimum di — tak ada yang baru. Goyangan cepat: minimum di dan di , dipisahkan oleh maksimum di ; baik bandul yang menggantung maupun yang berdiri berosilasi secara mantap. 19. Di dekat , dengan : ; kemantapan menuntut kurungnya negatif: . 20. : ; kelajuan puncaknya , percepatan puncaknya . 21. ; pada , sehingga : , tiga puluh kali lebih lambat daripada goyangan . 22. : pada kemiringan dari arah tegak, — sebuah foto biasa memperlihatkan sapu yang berdiri diam. 23. Sumur berdirinya mencapai maksimum yang mengapitnya: ; pada , — sumur yang luar biasa pemaaf. 24. Pemain sulapnya memakai umpan balik: matanya mengukur kemiringan, tangannya bergerak menyamping untuk meniadakannya. Pemantapan Kapitza bersifat lingkar terbuka — goyangannya tidak pernah tahu di mana bandulnya berada. 25. Digoyang pada dengan amplitudo , bandul itu berdiri terbalik dalam sumur , sambil berayun pada . Potensial efektif rata-rata waktu yang sama, dibuat dengan medan kuadrupol listrik berosilasi alih-alih poros yang digoyang, mengurung ion tunggal dalam perangkap Paul — tulang punggung jam atom dan komputasi kuantum ion terperangkap.