Physique universitaire — 3e année · Bachelor Year 3
1Mécanique lagrangienne
Essayez d’écrire la loi de Newton pour un double pendule : deux forces de tension, dont aucune n’est connue à l’avance, changeant toutes deux de direction à chaque instant, et quatre équations scalaires à démêler rien que pour savoir comment évoluent deux angles. Faites de même pour une perle sur un cerceau tournant, une chaîne de ressorts couplés, un bras de robot. Les forces qui tiennent un système — tiges, rails, articulations — ne travaillent pas, et pourtant la méthode de Newton nous oblige à les traîner dans tout le calcul. Ce chapitre présente la reformulation que Lagrange publia en 1788 : décrire le système par les quelques coordonnées qui peuvent réellement varier, écrire une seule fonction , et une unique recette produit les équations du mouvement dans n’importe quelles coordonnées, toutes tiges et tous rails déjà éliminés. Mieux, la nouvelle formulation rend visible ce que celle de Newton cache : chaque symétrie de donne une grandeur conservée — la quantité de mouvement pour l’uniformité de l’espace, l’énergie pour celle du temps —, un résultat d’Emmy Noether devenu le principe organisateur de la physique bien au-delà de la mécanique.
1.1 Des forces aux coordonnées
Définition 1.1 (Contraintes, degrés de liberté, coordonnées généralisées)
Une contrainte est une condition géométrique imposée aux positions d’un système — une perle reste sur son fil, la tige d’un pendule garde une longueur fixe, deux roues d’un même essieu tournent ensemble. Une contrainte que l’on peut écrire comme une équation entre les coordonnées (et éventuellement le temps) est dite holonome. Le nombre de façons indépendantes dont la configuration peut encore varier est le nombre de degrés de liberté ; tout jeu de grandeurs indépendantes qui fixe complètement la configuration forme un jeu de coordonnées généralisées — angles, longueurs ou tout mélange commode. Leurs dérivées temporelles sont les vitesses généralisées.
Exemple 1.2 (Compter les degrés de liberté)
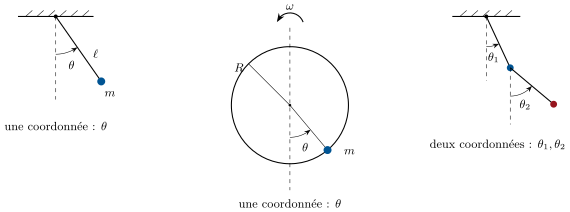
Un point sur une table : . Un pendule plan de longueur fixe : un angle, . Un double pendule : deux angles, . Une perle sur un cerceau rigide : un angle, — même si le cerceau lui-même est forcé de tourner, car la rotation imposée n’ajoute aucune liberté. Un solide libre dans l’espace : trois coordonnées de son centre plus trois angles, . Un gaz de molécules libres (ponctuelles) : . Chaque contrainte holonome retire un degré de liberté : deux points reliés par une tige ont .
1.2 Le principe de moindre action
Définition 1.3 (Lagrangien et action)
Le lagrangien d’un système mécanique dont les forces dérivent d’une énergie potentielle est la fonction des coordonnées, des vitesses et éventuellement du temps
énergie cinétique moins énergie potentielle, toutes deux exprimées dans les coordonnées généralisées. L’action d’un mouvement concevable entre les extrémités fixées et est le nombre
est une fonctionnelle : elle avale un chemin entier et renvoie un seul nombre, en joule-secondes — l’unité de la constante de Planck.
Théorème 1.4 (Principe de Hamilton et équations d’Euler–Lagrange)
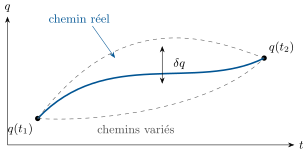
Parmi tous les mouvements concevables joignant les deux mêmes extrémités dans le même temps, le mouvement réel est celui qui rend l’action stationnaire (principe de Hamilton, ou principe de moindre action). De façon équivalente, le mouvement obéit aux équations d’Euler–Lagrange
une équation du second ordre par degré de liberté, quelles que soient les coordonnées choisies.
Démonstration. Déformons le chemin : avec . Au premier ordre,
après intégration par parties du second terme () et suppression du terme de bord, qui s’annule aux extrémités fixées. Si pour toute déformation, la parenthèse doit s’annuler à chaque instant et pour chaque — si elle était positive quelque part, une bosse concentrée là donnerait . La réciproque se lit sur la même ligne. ∎
Proposition 1.5 (Newton retrouvé)
Pour une particule en coordonnées cartésiennes, , et les équations d’Euler–Lagrange s’écrivent , de même pour et : exactement . Mécaniques lagrangienne et newtonienne s’accordent partout où les deux s’appliquent ; la forme nouvelle survit simplement à un changement de coordonnées, ce que ne font pas les équations en composantes de Newton.
Démonstration. , ; l’équation d’Euler–Lagrange est . ∎
Remarque 1.6 (Pourquoi les forces de liaison disparaissent)
La tension d’une tige, la réaction normale d’un rail, agissent perpendiculairement à tout déplacement que la contrainte autorise : elles ne travaillent dans aucun mouvement compatible avec la contrainte. Comme l’action est bâtie sur des énergies évaluées uniquement le long de tels mouvements, ces forces n’entrent jamais dans — c’est là le miracle pratique de la méthode. La justification générale (le principe des travaux virtuels de d’Alembert) est admise ici ; pour chaque système de ce livre, la recette ci-dessous se vérifie directement contre Newton, comme l’a amorcé Proposition 1.5. Si l’on veut la force de liaison elle-même — la tige va-t-elle casser ? —, on revient à Newton pour cette seule force, le mouvement étant déjà connu.
Méthode 1.7 (La recette lagrangienne)
(1) Compter les degrés de liberté et choisir les coordonnées — angles pour les rotations, abscisses le long des rails. (2) Exprimer les positions , dériver pour obtenir les vitesses et écrire ; écrire . (3) , en laissant tomber toute constante additive. (4) Une équation d’Euler–Lagrange par coordonnée. (5) Avant de résoudre, récolter les grandeurs conservées : coordonnées cycliques (Définition 1.10) et fonction énergie (Proposition 1.14). (6) Vérifier les cas limites : petits angles, rotation coupée, cas particuliers connus.
Exemple 1.8 (Le pendule, en trois lignes)
Une seule coordonnée ; , donc et . Alors , et :
l’équation que le volume de première année tirait du moment du poids — sans jamais mentionner la tension.
Exemple 1.9 (Perle sur un cerceau tournant)
Une perle de masse glisse sur un cerceau circulaire vertical de rayon forcé de tourner autour de son diamètre vertical à constante (Exemple 1.2). Une seule coordonnée, l’angle polaire compté depuis le bas. La vitesse de la perle a une composante le long du cerceau et une composante due à la rotation imposée, qui lui est perpendiculaire :
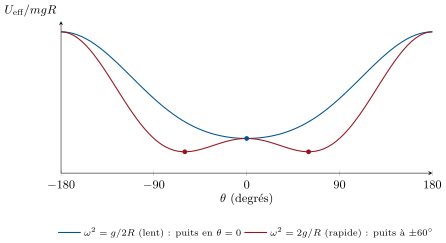
Les équilibres où : le bas (et le haut, toujours instable) et, lorsque , une nouvelle paire . Écrivez l’équation sous la forme avec l’énergie potentielle effective
rend la géométrie visible : en dessous de la vitesse critique le bas est un puits ; au-dessus, le bas devient un sommet et la perle se stabilise sur le flanc, d’autant plus haut que le cerceau tourne vite — le principe du régulateur à boules qui gouvernait les machines à vapeur.
1.3 Symétries et lois de conservation
Définition 1.10 (Moment conjugué, coordonnée cyclique)
Le moment conjugué de la coordonnée est
Pour une coordonnée cartésienne, c’est la quantité de mouvement ordinaire ; pour un angle, c’est un moment cinétique. Une coordonnée qui ne figure pas dans (alors que sa vitesse y figure) est dite cyclique.
Proposition 1.11 (Les coordonnées cycliques donnent des lois de conservation)
Si est cyclique, son moment conjugué est conservé : entraîne . Choisir les coordonnées de façon qu’un maximum d’entre elles soient cycliques est l’étape la plus efficace de la résolution d’un problème de mécanique.
Démonstration. Immédiat, par l’équation d’Euler–Lagrange relative à . ∎
Exemple 1.12 (Force centrale, résolue à vue)
Une particule dans un potentiel central , en coordonnées polaires dans son plan de mouvement :
est cyclique, donc — le moment cinétique — est conservé : la loi des aires de Kepler, que le volume de première année tirait de l’équation du moment cinétique, tombe ici avant même qu’aucune équation ne soit résolue. L’équation radiale restante est , c’est-à-dire le mouvement à une dimension dans le potentiel effectif de ce volume.
Théorème 1.13 (Théorème de Noether)
À toute symétrie continue du lagrangien correspond une grandeur conservée. Précisément : si le décalage laisse inchangé au premier ordre en pour tous les mouvements, alors
est constante le long de tout mouvement réel. L’uniformité de l’espace (invariance par translation) donne la quantité de mouvement ; l’isotropie de l’espace (invariance par rotation) donne le moment cinétique ; l’uniformité du temps donne l’énergie (Proposition 1.14).
Démonstration. L’invariance au premier ordre signifie . Sur un mouvement réel, par Euler–Lagrange, si bien que la parenthèse vaut . Une coordonnée cyclique est le cas particulier . Le cas de la translation du temps demande le calcul distinct de Proposition 1.14 ; le théorème complet, pour des transformations qui changent aussi ou modifient d’une dérivée totale, se démontre dans les cours de mécanique analytique et est admis ici dans cette généralité. ∎
Proposition 1.14 (La fonction énergie)
Le long de tout mouvement, la fonction énergie
Si ne dépend pas explicitement du temps, est conservée. Si de plus les relations entre positions et coordonnées ne font pas intervenir le temps — pas de rotation imposée, pas de support mobile —, alors est une forme quadratique des et : l’énergie mécanique. Avec une contrainte dépendant du temps, est encore conservée dès que , mais ce n’est pas l’énergie : le moteur qui impose la contrainte échange du travail avec le système.
Démonstration. . Les termes en se compensent ; les équations d’Euler–Lagrange transforment en , ce qui annule la paire suivante ; il reste . Si , l’identité d’Euler donne , donc . ∎
Exemple 1.15 (Le cerceau tournant conserve , non )
Pour la perle de Exemple 1.9, ne contient pas explicitement, donc est conservée — mais l’énergie mécanique ne l’est pas : varie à mesure que la perle glisse. L’écart est le travail du moteur qui maintient constante pendant que la distance de la perle à l’axe change.
1.4 Particules chargées et petites oscillations
Proposition 1.16 (Lagrangien d’une particule chargée)
Dans un champ électromagnétique décrit par les potentiels et (avec et , comme au volume de deuxième année), le lagrangien
donne, par les équations d’Euler–Lagrange, exactement la force de Lorentz . La force magnétique, qui ne travaille pas et ne dérive d’aucune énergie potentielle ordinaire, entre par un terme linéaire en la vitesse ; le moment conjugué devient , et non plus seul.
Démonstration. Pour la composante : , et . L’équation d’Euler–Lagrange donne . Le long du mouvement , donc , et la parenthèse est la composante de — il suffit de développer les deux pour le vérifier. ∎
Proposition 1.17 (Petites oscillations et modes propres)
Au voisinage d’un équilibre stable , développons au second ordre en les écarts : avec des matrices symétriques constantes. Les équations du mouvement sont linéaires, et tout mouvement est une superposition de modes propres : oscillations collectives où toutes les coordonnées vibrent à une même fréquence, les amplitudes et les fréquences résolvant — un problème matriciel aux valeurs propres, avec modes pour degrés de liberté.
Démonstration. Les termes linéaires s’annulent à un équilibre ; les équations d’Euler–Lagrange du quadratique s’écrivent . En y injectant l’oscillation d’essai, on obtient le système linéaire annoncé, qui n’a un vecteur d’amplitudes non nul que si : valeurs de , toutes positives à un équilibre stable. Que le mouvement général soit une superposition des modes est la diagonalisation simultanée de deux formes quadratiques, un résultat de l’algèbre linéaire du volume de mathématiques de deuxième année ; la complétude est admise. ∎
Exemple 1.18 (Deux pendules couplés par un ressort)
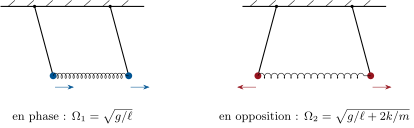
Deux pendules identiques (masse , longueur ), leurs masses reliées par un ressort de raideur détendu quand les deux pendent à la verticale. Pour de petits angles,
La symétrie suggère les combinaisons et , qui découplent les équations : le mode en phase (, ressort inerte) à , et le mode en opposition (, ressort deux fois plus étiré) à . Lancez un seul pendule — un mélange égal des deux modes — et l’énergie migre entièrement d’un pendule à l’autre puis revient, à la fréquence de battement : la démonstration des pendules couplés, et le mécanisme de tout transfert résonnant d’énergie, des circuits accordés aux vibrations moléculaires.
1.5 Exercices
Exercice 1.1 ★
Compter les degrés de liberté et proposer des coordonnées généralisées : (a) une particule à l’intérieur d’un bol fixe ; (b) un cylindre roulant sans glisser sur un plan incliné fixe ; (c) un double pendule dont le pivot supérieur coulisse sur un rail horizontal ; (d) un haltère (deux masses, tige rigide) dans l’espace ; (e) deux perles sur un même fil circulaire fixe. Laquelle de ces contraintes relie des vitesses plutôt que des positions, et pourquoi est-elle néanmoins intégrable en une contrainte holonome ?
Solution
Solution de Exercice 1.1.
(a) 2 (deux angles sur la surface du bol). (b) 1 : l’abscisse le long de la pente, l’angle de rotation lui étant lié par le roulement, . (c) 3 : , , . (d) 5 : trois pour le centre, deux pour la direction de la tige. (e) 2 : un angle chacune. La condition de roulement est une relation entre vitesses, ; dans ce problème plan elle s’intègre aussitôt en , donc holonome. (Pour une bille roulant sur un plan elle ne s’intègre pas, et la mécanique lagrangienne demande une extension.)
Exercice 1.2 ★
Pour le pendule plan (Exemple 1.8) : (a) vérifier les dimensions de et de ; (b) identifier physiquement ; (c) obtenir la période aux petits angles ; (d) calculer l’action d’une oscillation complète de faible amplitude — et expliquer le résultat avant de le calculer (quelle est la moyenne temporelle de pour une oscillation harmonique ?).
Solution
Solution de Exercice 1.2.
(a) ; — un moment cinétique, car est sans dimension. (b) est le moment cinétique de la masse autour du pivot. (c) donne . (d) Avec comptée depuis l’équilibre, une oscillation harmonique a des énergies cinétique et potentielle de mêmes moyennes temporelles, donc et sur une période entière — le calcul le confirme : puisque .
Exercice 1.3 ★
Une machine d’Atwood : les masses et pendent d’un fil idéal passant sur une poulie sans masse. (a) Choisir une coordonnée et écrire . (b) Trouver l’accélération. (c) Le traitement de Newton demandait la tension — où est-elle passée ? (d) Comment récupéreriez-vous la tension une fois le mouvement connu ?
Solution
Solution de Exercice 1.3.
(a) Soit la descente de (donc monte de ) : . (b) : . (c) La tension agit aux deux bouts d’un fil inextensible : dans tout déplacement autorisé ses travaux se compensent, elle n’entre donc jamais dans . (d) Newton sur seule : .
Exercice 1.4 ★
Une particule libre en coordonnées cylindriques : . (a) Quelles coordonnées sont cycliques, et quels sont les moments conservés ? (b) Pourquoi n’est-il pas conservé alors qu’aucune force n’agit ? (c) Écrire l’équation d’Euler–Lagrange pour et interpréter le terme . (d) Vérifier qu’une droite parcourue à vitesse constante la résout.
Solution
Solution de Exercice 1.4.
(a) et : (moment cinétique autour de l’axe) et sont conservés. (b) figure dans via , il n’est donc pas cyclique : . Rien d’anormal — est la composante radiale d’un vecteur constant , et une composante sur une direction tournante n’a pas à être constante. (c) : le terme centrifuge, prix de coordonnées attachées à des directions qui tournent. (d) Pour une droite à la distance parcourue à la vitesse : , ; alors .
Exercice 1.5 ★★
Un bloc de masse glisse sur la face sans frottement (angle ) d’un coin de masse , lui-même libre de glisser sur un sol sans frottement. (a) Choisir deux coordonnées : l’abscisse du coin et la distance parcourue par le bloc sur la face ; écrire . (b) Quelle coordonnée est cyclique, et quelle loi de conservation exprime-t-elle ? (c) Trouver les deux accélérations. (d) Vérifier les limites et .
Solution
Solution de Exercice 1.5.
(a) Position du bloc , donc
(b) est cyclique : est conservée — la quantité de mouvement horizontale totale, aucune force extérieure horizontale n’agissant. (c) L’équation en est ; avec tiré de (b),
(d) : , le plan incliné fixe ; : , — chute libre le long d’une face verticale, le coin restant immobile.
Exercice 1.6 ★★
Le pendule sphérique : une masse au bout d’une tige de longueur , libre dans les deux angles ( depuis la verticale descendante, autour de celle-ci). (a) Écrire . (b) Identifier la coordonnée cyclique et le conservé. (c) Ramener le mouvement de à un potentiel effectif et le tracer. (d) Pour le mouvement conique , retrouver la relation du pendule conique du volume de première année.
Solution
Solution de Exercice 1.6.
(a) . (b) cyclique : , le moment cinétique vertical. (c) En éliminant , est conservée avec
un mur en et (pour ) avec un minimum entre les deux — la masse nute entre deux cercles. (d) Au minimum, avec constant : ; en y portant , il vient .
Exercice 1.7 ★★
Un pendule (masse , longueur ) est suspendu à un chariot de masse libre de rouler sur un rail horizontal. (a) Avec les coordonnées (chariot) et , écrire . (b) Qu’est-ce qui est conservé, et pourquoi physiquement ? (c) Linéariser pour petit et montrer que la fréquence d’oscillation est . (d) Expliquer les limites et — pourquoi un chariot léger augmente-t-il la fréquence ?
Solution
Solution de Exercice 1.7.
(a) Masse en :
(b) cyclique : est conservée — la quantité de mouvement horizontale du système entier (le rail ne pousse que verticalement). (c) Petits angles : et ; en éliminant , , donc . (d) : le pivot fixe, . petite : le chariot recule à l’opposé de la masse, l’oscillation se fait autour d’un point situé entre eux (le centre de masse fixe), ce qui raccourcit le pendule effectif — d’où la fréquence plus élevée, divergente quand .
Exercice 1.8 ★★
Une particule de charge dans un champ uniforme , décrit par . (a) Écrire en coordonnées cartésiennes. (b) Obtenir les équations du mouvement et vérifier qu’elles décrivent le cercle cyclotron à . (c) Calculer les moments conjugués , : valent-ils , ? Sont-ils conservés ? (d) Montrer que écrit en coordonnées cylindriques a cyclique, et identifier le conservé pour un cercle centré sur l’axe.
Solution
Solution de Exercice 1.8.
(a) : . (b) L’équation en : , c’est-à-dire ; de même : mouvement circulaire à , restant constante. (c) ; ni ni n’est cyclique (), donc aucun des deux moments n’est conservé — seules des combinaisons comme le sont (vérifier : sa dérivée est nulle). (d) En coordonnées cylindriques : ; est cyclique, . Sur un cercle de rayon centré sur l’axe, , donc .
Exercice 1.9 ★★
Pour la perle sur le cerceau tournant (Exemple 1.9) : (a) calculer la fonction énergie et vérifier qu’elle est conservée par l’équation du mouvement ; (b) calculer l’énergie mécanique et montrer que ; (c) trouver la puissance fournie par le moteur en fonction de et ; (d) trouver la fréquence des petites oscillations autour de l’équilibre incliné lorsque , et montrer qu’elle s’annule quand — le ralentissement qui annonce la scission.
Solution
Solution de Exercice 1.9.
(a) ; par l’équation du mouvement. (b) . (c) : positive tant que la perle s’éloigne de l’axe (le moteur travaille contre son inertie), négative au retour. (d) ; en cela vaut , donc quand : le rappel s’aplatit exactement lorsque les puits fusionnent.
Exercice 1.10 ★★★
Le double pendule équilibré (, ). (a) Montrer que pour de petits angles . (b) Écrire les deux équations du mouvement. (c) Trouver les fréquences propres et la forme de chaque mode (). (d) À grande amplitude ce système est un exemple classique de chaos : expliquer en quelques lignes ce qui ruine l’analyse aux petits angles, et pourquoi aucune loi de conservation n’est perdue.
Solution
Solution de Exercice 1.10.
(a) Positions , etc. ; en gardant les termes quadratiques, le terme croisé de vitesse est , ce qui donne le annoncé. (b) et , avec . (c) En posant : , donc ; la seconde ligne donne : masses ensemble (mode lent), masses opposées (mode rapide). (d) À grande amplitude, les couplages en et rendent les équations non linéaires ; les solutions ne se superposent plus et des conditions initiales voisines s’écartent exponentiellement (chaos). L’énergie reste exactement conservée — ne contient pas le temps explicitement — le chaos porte sur la prévisibilité, non la conservation.
Exercice 1.11 ★★★
La brachistochrone. Une perle glisse sans frottement, partant du repos à l’origine, le long d’une courbe ( vers le bas) jusqu’à un point . (a) En utilisant la conservation de l’énergie, montrer que la durée de descente vaut — une fonctionnelle, où joue le rôle du temps. (b) L’intégrande ne contient pas explicitement : montrer que est constant le long de la courbe optimale (même calcul que Proposition 1.14). (c) En déduire pour une constante , et vérifier que la cycloïde , la satisfait. (d) Montrer que la descente jusqu’au bas d’une arche dure , et comparer avec la glissière rectiligne menant au même point.
Solution
Solution de Exercice 1.11.
(a) et donnent la fonctionnelle. (b) Le calcul de Proposition 1.14 avec pour temps : . (c) , donc . Pour la cycloïde, et , d’où . (d) (toute dépendance en disparaît), donc le bas () est atteint en — quel que soit le point de départ : la cycloïde est aussi la tautochrone. La glissière rectiligne vers prend , soit environ de plus que .
Exercice 1.12 ★★★
Fermat comme moindre action. La lumière dans un milieu d’indice va d’un point à un autre en un temps minimal (volume de deuxième année). (a) Montrer que la durée du trajet le long de vaut . (b) L’intégrande ne contenant pas explicitement, utiliser le conservé de l’exercice précédent pour montrer que , et vérifier que c’est la loi de Descartes pour un rayon repéré depuis la verticale. (c) Au-dessus d’une route chaude l’indice croît avec l’altitude selon ; montrer qu’un rayon presque horizontal s’incurve avec un rayon . (d) Avec , à partir de quelle distance un conducteur dont les yeux sont à au-dessus de la route voit-il le mirage d’« eau » sur celle-ci ?
Solution
Solution de Exercice 1.12.
(a) . (b) est conservé ; ( étant l’angle de pente) pour compté depuis la verticale : — la loi de Descartes, appliquée continûment. (c) Pour un rayon presque horizontal, avec petit donne ; comme , la courbure vaut , soit , la courbure se faisant vers le haut (vers les grands ). (d) Un rayon parti de l’œil, tangent à la route après s’être incurvé du rayon , la touche à : au-delà de cette distance la route elle-même n’est plus vue — on voit le ciel réfracté vers le haut, l’« eau » miroitante.
1.6 Problème : le balai qui tient à l’envers
Problème 1.1
Problème du week-end — le pendule inversé de Kapitza
Un pendule rigide peut tenir en équilibre stable au-dessus de son pivot si l’on secoue ce pivot de haut en bas assez vite — une découverte analysée par Kapitza en 1951, assez frappante pour ressembler à un tour de prestidigitation, et le principe par lequel des champs électriques oscillants piègent des ions uniques. Nous modélisons le pendule par une masse ponctuelle au bout d’une tige rigide sans masse de longueur ; est l’angle compté depuis la verticale descendante ; .
Partie I — Le pendule rigide. Le pivot est d’abord maintenu fixe.
- Écrire le lagrangien et l’équation du mouvement.
- Donner la fréquence des petites oscillations autour de , et sa valeur.
- Montrer qu’ici , et utiliser sa conservation pour trouver la vitesse minimale de lancement de la masse, en bas, qui la mène jusqu’au sommet.
- Linéariser l’équation près de (poser ) et montrer que : à quelle vitesse un millidegré initial d’inclinaison croît-il ? Donner le temps qu’il met à croître d’un facteur .
- Un balai en équilibre sur le bout du doigt tombe en une seconde environ, et pourtant ne tient jamais seul : dites en une phrase ce que l’équation linéarisée affirme de l’équilibre .
Partie II — On secoue le pivot. Le pivot oscille maintenant verticalement, sa hauteur étant avec et réglable.
- Écrire les coordonnées de la masse et montrer que .
- Montrer que deux lagrangiens différant d’une dérivée totale en temps donnent les mêmes équations d’Euler–Lagrange.
- Utiliser cette liberté pour ramener le lagrangien à . (Indication : le terme se combine à un terme en pour former une dérivée totale ; les termes ne dépendant que de peuvent être abandonnés.)
Obtenir l’équation du mouvement
Interpréter le second terme comme le remplacement du poids par : le pendule vit dans un ascenseur.
- La fonction énergie est-elle encore conservée ? Et l’énergie ? Qu’est-ce qui injecte et retire de l’énergie ?
- Dans le régime de Kapitza, et : le vérifier pour , , , et expliquer physiquement pourquoi la masse ne peut alors pas suivre l’excitation.
Partie III — Séparer le rapide du lent. Cherchons le mouvement sous la forme : une dérive lente plus une petite ondulation à la fréquence d’excitation.
- En ne gardant que le plus grand terme de chaque membre, montrer que l’ondulation obéit à , avec gelé à l’échelle de temps de l’excitation.
- En déduire , et vérifier que son amplitude est petite, de l’ordre de .
- Développer au premier ordre en et reporter dans l’équation du mouvement.
Moyenner sur une période d’excitation, étant maintenu fixe : à l’aide de et de , montrer que
Montrer que c’est un mouvement dans le potentiel effectif
- Comparer avec la perle sur le cerceau tournant (Exemple 1.9) : mêmes mathématiques, signe opposé du terme nouveau — que fait l’excitation à l’équilibre du bas que la rotation ne faisait pas ?
- Tracer pour une excitation lente puis rapide, et décrire chaque équilibre et sa stabilité dans les deux cas.
Partie IV — Le balai se dresse.
En développant près de , montrer que la position inversée est stable exactement lorsque
- Calculer la fréquence critique d’excitation pour notre pendule, ainsi que la vitesse maximale du pivot et l’accélération (en unités de ) qu’elle exige.
- À , trouver la fréquence du balancement lent du pendule dressé autour de , et sa valeur ; vérifier qu’elle est bien lente devant l’excitation.
- Toujours à , quelle est l’amplitude de l’ondulation pour légèrement écarté de , en degrés, pour ? Une photographie trahirait-elle le tour ?
- De combien le balai peut-il pencher hors de la verticale et revenir tout de même ? Montrer que le puits du pendule dressé s’étend sur , et l’évaluer à .
- Un jongleur qui tient un balai en équilibre sur un doigt immobile y parvient aussi — par quel mécanisme entièrement différent ? Nommer la propriété du pendule de Kapitza qui ne demande aucune rétroaction.
- Résumer le résultat nommé : un pivot secoué à avec une amplitude de — deux fois la fréquence critique — maintient un pendule de la tête en bas, dans un puits atteignant quelque depuis la verticale, oscillant doucement à environ . Où, en physique, ce même piégeage moyenné sert-il à retenir une particule chargée unique ?
Solution
Solution de Problème 1.1.
1. ; . 2. . 3. La suspension est fixe, donc ; du bas au sommet, : . 4. : avec . 5. L’équilibre inversé existe mais est exponentiellement instable : toute inclinaison, si petite soit-elle, est multipliée par toutes les . 6. Masse en ; dériver et élever au carré : le annoncé, avec le terme croisé . 7. Si , l’action change de , constante pour des variations à extrémités fixées : mêmes chemins stationnaires, mêmes équations. 8. Le terme croisé vaut ; en abandonnant la dérivée totale et les termes ne dépendant que de ( et ), il reste le annoncé. 9. . Comme , cela s’écrit : dans le référentiel du pivot, la pesanteur apparente oscille. 10. dépend maintenant explicitement de : n’est pas conservée, non plus — le vibreur injecte et retire de l’énergie par le pivot. 11. ; contre : rapport . En une période d’excitation () la pesanteur modifie à peine : la masse est trop inerte pour suivre, et ne fait que frémir. 12. est la plus grande dérivée () et l’excitation le plus grand terme de force : . 13. En intégrant deux fois à fixé : , d’amplitude au plus : un frémissement de deux degrés. 14. , donc
15. La moyenne tue , et ; le terme croisé survivant est , ce qui donne l’équation annoncée pour . 16. avec — dériver pour le vérifier. 17. Même terme en que pour le cerceau, mais de signe opposé : la rotation creusait des puits sur les flancs et ne pouvait qu’aplatir le bas ; la secousse verticale raidit le puits du bas et creuse un nouveau puits au sommet. 18. Excitation lente () : minimum en , maximum en — rien de neuf. Excitation rapide : minima en et , séparés par des maxima en ; pendule pendant et pendule dressé oscillent tous deux de façon stable. 19. Près de , avec : ; la stabilité exige la parenthèse négative : . 20. : ; vitesse maximale , accélération maximale . 21. ; à , donc : , trente fois plus lent que l’excitation à . 22. : penché de sur la verticale, — une photographie ordinaire montre un balai immobile. 23. Le puits du pendule dressé atteint les maxima qui l’encadrent : ; à , — un puits remarquablement tolérant. 24. Le jongleur utilise une rétroaction : les yeux mesurent l’inclinaison, la main accélère latéralement pour l’annuler. La stabilisation de Kapitza est en boucle ouverte — l’excitation ne sait jamais où est le pendule. 25. Secoué à avec une amplitude de , le pendule de tient à l’envers dans un puits de , en oscillant à . Le même potentiel effectif moyenné, obtenu avec un champ électrique quadrupolaire oscillant au lieu d’un pivot secoué, confine des ions uniques dans le piège de Paul — l’outil de base des horloges atomiques et du calcul quantique à ions piégés.