书籍暂未推出简体中文版——当前显示 Português 版。
Ciências da Terra e do espaço universitárias — 3.º ano · 本科三年级
1Sismologia e imageamento da Terra
Em 22 de maio de 1960, às 19h11 do tempo universal, o maior terremoto registrado desde 1900 rompeu a zona de subducção ao largo do sul do Chile, com magnitude de 9.5.
Suas ondas P chegaram a estações do outro lado do planeta cerca de vinte minutos depois; suas ondas de superfície deram a volta ao globo várias vezes; e por dias depois, os sismômetros de período longo registraram a Terra inteira vibrando com períodos próximos de uma hora, como um sino golpeado. Cada um desses sinais carrega informação sobre as rochas que atravessou. A partir dos tempos de chegada de milhões dessas ondas, registradas em milhares de estações, os sismólogos construíram não apenas o modelo estratificado da Terra recordado adiante, mas também imagens tridimensionais do manto, nas quais as lajes que afundam e as plumas que sobem aparecem como regiões em que as ondas se propagam um pouco mais rápido ou mais devagar que a média. Este capítulo mostra como: como os raios se propagam numa Terra esférica, como as ondas de superfície sondam a crosta e o manto por meio de sua dispersão, como as oscilações livres de todo o planeta são descritas, e como alguns milhares de tempos de percurso são transformados em uma imagem pela resolução de um problema inverso linear.
O que você já sabe
Em um sólido elástico isótropo propagam-se dois tipos de ondas de corpo: as ondas P, com a velocidade , e as ondas S, com , onde e são os módulos de compressão e de cisalhamento e a densidade; ondas S não atravessam um líquido (o volume do terceiro ano dos livros de física, no capítulo sobre elasticidade dos meios contínuos). Uma onda cuja velocidade de fase depende da frequência é dispersiva; sua energia se propaga com a velocidade de grupo (o volume do segundo ano dos livros de física, sobre ondas). Um corpo elástico limitado vibra livremente em um conjunto discreto de modos normais (mesmo volume). A distância epicentral de uma estação é o ângulo no centro da Terra entre o epicentro e a estação; a curva de tempo de percurso fornece o tempo de primeira chegada em função de , e o núcleo projeta uma zona de sombra para as ondas P diretas (livro 2, 11º ano). O modelo de referência da Terra, as descontinuidades sísmicas e a onda de cabeça foram estudadas no volume do primeiro ano, em seu capítulo sobre a Terra estratificada. Os mínimos quadrados e a lei dos erros de Gauss são assunto dos livros de matemática.
1.1 Raios em uma Terra esférica
Uma frente de onda sísmica, longe da fonte e em um meio cujas propriedades variam lentamente ao longo de um comprimento de onda, pode ser seguida por seus raios: as curvas em toda parte normais à frente de onda, ao longo das quais a energia se propaga. Em um meio de velocidade uniforme os raios são retilíneos; onde a velocidade muda, eles se encurvam, pela lei de refração de Snell. Na Terra, as velocidades dependem principalmente da profundidade, de modo que um primeiro modelo é esfericamente simétrico: a velocidade da onda considerada (P ou S) é uma função apenas do raio .
Teorema 1.1 (Lei de Snell em uma Terra esférica)
Em uma Terra esfericamente simétrica de velocidade de onda , seja o ângulo entre um raio e a direção radial no ponto de raio . Ao longo de todo o raio,
é constante.
Demonstração. Substitui-se a Terra por camadas esféricas concêntricas finas, cada uma de velocidade uniforme. Dentro de uma camada o raio é uma reta; uma reta à distância do centro encontra a esfera de raio sob um ângulo , com (o triângulo retângulo formado pelo centro, pelo pé da perpendicular e pelo ponto), de modo que é o mesmo no topo e na base da camada. Na fronteira de raio entre duas camadas de velocidades e , a lei de Snell dá , logo é contínuo através dela. Dentro de uma camada é constante e é constante, logo também é constante ali. É, portanto, constante ao longo de todo o raio; fazendo a espessura das camadas tender a zero obtém-se o resultado para um contínuo. ∎
Definição 1.2 (Parâmetro do raio, ponto de retorno)
A constante de um raio em uma Terra esfericamente simétrica é seu parâmetro do raio, em segundos por radiano. Na superfície, , onde é o ângulo de saída e a velocidade na superfície. O ponto em que o raio é horizontal () é seu ponto de retorno (de um raio sísmico), no raio em que
Abaixo dele o raio sobe de novo, simétrico em relação à direção radial que passa pelo ponto de retorno.
Escreve-se . Um raio de parâmetro só pode existir onde , já que . Se diminui com a profundidade, como ocorre em grande parte do manto, todo raio retorna na profundidade em que cai até , e raios que saem mais inclinados (menor ) retornam mais fundo. Onde aumenta com a profundidade, porque a velocidade cai bruscamente com a profundidade (é o que ocorre no limite manto–núcleo, onde a velocidade P cai de 13.7 para ), nenhum raio pode retornar: os raios são encurvados para baixo, atravessam a camada e emergem muito longe. Um salto desses projeta uma zona de sombra na superfície.
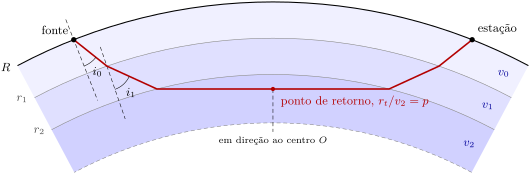
O parâmetro do raio não é apenas uma constante do raio: ele pode ser lido na curva de tempo de percurso.
Teorema 1.3 (Inclinação da curva de tempo de percurso)
Seja o tempo de percurso de um raio de uma fonte na superfície até uma estação na superfície, à distância epicentral (em radianos). Então
o parâmetro do raio que chega em .
Demonstração. Considerem-se dois raios vizinhos da mesma fonte, chegando à superfície em e , ambos com o ângulo de incidência em relação ao raio da Terra. A frente de onda que passa pelo primeiro ponto é normal aos raios; o segundo raio ainda precisa percorrer, depois de cruzar essa frente de onda, o cateto de um pequeno triângulo retângulo cuja hipotenusa é o arco ao longo da superfície e cujo ângulo oposto a esse cateto é : um comprimento , à velocidade . Daí . ∎
O teorema é a forma esférica da relação entre a inclinação de uma curva de tempo de percurso e a velocidade aparente ao longo da superfície. As duas funções e podem ser escritas como integrais sobre o perfil de velocidade.
Proposição 1.4 (Tempo de percurso e distância como integrais)
Com decrescente com a profundidade, o raio de parâmetro que retorna em alcança
e o tempo de interceptação é .
Demonstração. Ao longo de um elemento do raio de comprimento , o raio varia de e o ângulo no centro varia de , logo . Com , , o que dá a primeira integral para a metade descendente; a metade ascendente é igual. O tempo é , e , . Por fim, tem o integrando . ∎
Essas integrais são como se calcula uma tabela de tempos de percurso a partir de um modelo. O script de traçado de raios deste capítulo faz a mesma soma sobre cascas de 2 km do modelo de referência PREM, e verifica o resultado de duas maneiras: numa esfera de velocidade uniforme, onde os raios são cordas e exatamente (exercício 5), e contra o Teorema 1.3, que ele não usa.
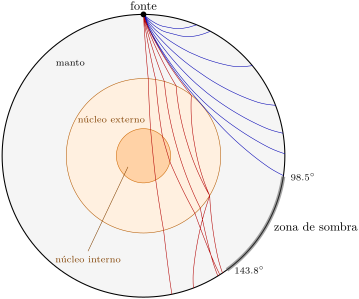
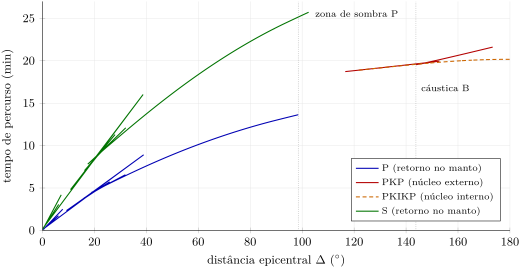
A figura acima mostra o que os teoremas predizem. O raio mais inclinado do manto que apenas tangencia o núcleo alcança no PREM; o raio seguinte, um pouco mais inclinado, entra no núcleo, é refratado em direção ao raio da Terra e sai do outro lado, além de . Plotando o tempo contra a distância para cada raio obtêm-se as curvas de tempo de percurso abaixo.
Os tempos P calculados através do PREM são a , a , a e a : treze minutos para atravessar um quarto do globo.
As chegadas reais diferem dessa curva em no máximo alguns segundos, e esses poucos segundos são os dados da tomografia (Seção 1.5).
Definição 1.5 (Tabela de tempos de percurso)
Uma tabela de tempos de percurso fornece, para cada fase sísmica (P, S, PKP, PcP, …) e cada profundidade da fonte, o tempo de percurso em função da distância epicentral, calculado a partir de um modelo de referência com simetria esférica cujas velocidades foram ajustadas para reproduzir os tempos de um grande conjunto de terremotos bem localizados. Suas diferenças em relação a uma chegada observada são o ponto de partida da localização de terremotos e da tomografia.
As tabelas em uso hoje são calculadas a partir de modelos de referência construídos com essa finalidade. No modelo ak135, por exemplo, a crosta tem duas camadas, com velocidades das ondas P e S de 5.80 e acima de , e 6.50 e até a descontinuidade de Mohorovičić, a , onde o manto começa com 8.04 e ; o limite manto–núcleo está a e o limite do núcleo interno a .
Os próprios autores descrevem o seu manto superior como uma construção artificial projetada para reproduzir os tempos até : uma média, não a estrutura de nenhum lugar específico.
Proposição 1.6 (Inversão de Herglotz–Wiechert)
Suponha-se que diminua estritamente com a profundidade no intervalo de raios amostrado e a curva de tempo de percurso seja conhecida, de modo que seja conhecido. Então o raio de parâmetro , que atinge a superfície em , tem seu ponto de retorno no raio
em que a velocidade é . A inversão de Herglotz–Wiechert inversão recupera desse modo, ponto a ponto, a partir da curva de tempo de percurso.
Demonstração. Admitido neste nível. ∎
A fórmula vem da integral de na Proposição 1.4, que é uma equação integral de Abel para a incógnita ; sua inversão é aqui admitida. O exercício 12 a verifica na esfera uniforme. Duas condições a limitam. Ela exige que diminua com a profundidade: uma camada de baixa velocidade produz uma lacuna na curva de tempo de percurso, e a inversão não consegue enxergar dentro da camada. E exige a curva inteira, incluindo os ramos posteriores de cada triplicação, que são difíceis de identificar em um sismograma. Essas limitações explicam por que os modelos de referência são hoje construídos por modelagem direta e mínimos quadrados (Seção 1.4).
1.2 Ondas de superfície
Uma superfície livre aprisiona ondas. Próximo à superfície de um semiespaço, os movimentos P e S no plano vertical de propagação podem se combinar em uma onda que se propaga ao longo da superfície e decai com a profundidade; e onde uma camada lenta repousa sobre rocha mais rápida, ondas de cisalhamento horizontais ficam aprisionadas na camada por reflexão total.
Definição 1.7 (Onda de Rayleigh e onda de Love)
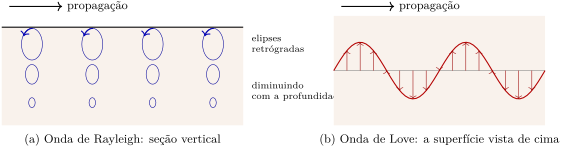
Uma onda de Rayleigh é uma onda de superfície cujo movimento das partículas está no plano vertical que contém a direção de propagação: movimentos P e S com polarização vertical acoplados pela superfície livre, com movimento elíptico das partículas, retrógrado na superfície de um semiespaço uniforme, cuja amplitude decai com a profundidade ao longo de cerca de um comprimento de onda. Uma onda de Love é uma onda de superfície cujo movimento das partículas é horizontal e perpendicular à direção de propagação: ondas S polarizadas horizontalmente, aprisionadas em camadas mais lentas que a rocha abaixo delas.
Em um semiespaço uniforme com (um sólido de Poisson), a onda de Rayleigh se propaga a e não sofre dispersão (exercício 6). Uma onda de Love não pode existir em um semiespaço uniforme de forma alguma: ela exige a estratificação, e sua velocidade fica entre as velocidades S da camada e da rocha abaixo.
Teorema 1.8 (Dispersão de ondas de Love em uma camada sobre um semiespaço)
Uma camada de espessura , módulo de cisalhamento e velocidade S repousa sobre um semiespaço de módulo de cisalhamento e velocidade S . Uma onda de Love de frequência angular e número de onda se propaga com a velocidade de fase , , se e somente se
O modo fundamental é a raiz com ; os harmônicos superiores têm em .
Demonstração. Tome na direção da propagação, horizontal e transversal a ela e para baixo, a partir da superfície livre, e procure um deslocamento , sendo as demais componentes nulas. Cada camada obedece à equação de onda , logo . Na camada, , e . No semiespaço, , e a solução que permanece limitada em profundidade é . A tensão de cisalhamento sobre um plano horizontal é . Na superfície livre ela se anula: , donde . Em , o deslocamento e a tensão são contínuos:
Dividindo a segunda equação pela primeira obtém-se o resultado. Como o lado direito é positivo, fica em um quarto de período em que a tangente é positiva; o menor desses intervalos fornece o modo fundamental. ∎
Para um dado período, a equação é resolvida para por bissecção; a velocidade de grupo segue de . Em períodos curtos ( grande), a raiz fica perto de : a onda vive na camada. Em períodos longos (), é preciso que com o lado direito também pequeno, o que força : a onda alcança fundo no semiespaço e se propaga à sua velocidade. Entre os dois extremos, a velocidade de fase cresce continuamente com o período.
Definição 1.9 (Dispersão de ondas de superfície)
A dispersão de ondas de superfície é a dependência das velocidades de fase e de grupo de uma onda de Rayleigh ou de Love em relação ao seu período. Em uma Terra estratificada ela surge porque uma onda de período maior alcança maior profundidade (cerca de um terço de um comprimento de onda, no modo fundamental) e faz média com rochas mais rápidas; as curvas de dispersão e medidas entre um terremoto e uma estação, ou entre duas estações, são invertidas para a velocidade S em função da profundidade.
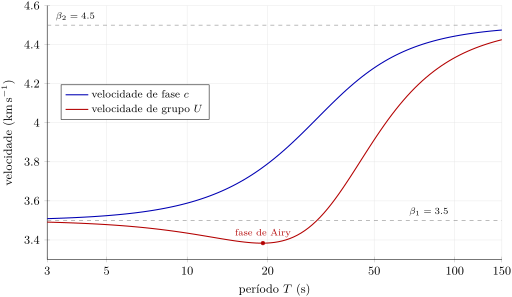
Neste modelo, a velocidade de fase em é e em é ; as velocidades de grupo são 3.384 e . Num sismograma registrado a alguns milhares de quilômetros de distância, os períodos longos chegam primeiro e as ondas de 20 s por último, de modo que o trem de ondas se estende numa oscilação longa que lentamente se encurta. Medindo a velocidade de grupo em muitos períodos, ao longo de muitos caminhos, fornece mapas da espessura da crosta e da parte mais superior do manto, independentes dos tempos de percurso das ondas de corpo.
1.3 A Terra vibra: modos normais
Uma onda de superfície de período muito longo tem um comprimento de onda comparável ao raio da Terra; ela dá a volta no globo e encontra a si mesma. As ondas que interferem construtivamente são as ondas estacionárias de toda a esfera, seus modos normais, e, após um grande terremoto, são o último sinal a se extinguir. Sua teoria, um problema de autovalores para a Terra elástica e autogravitante, está além deste capítulo; sua descrição, porém, não.
Os modos de uma Terra com simetria esférica formam duas famílias. Nos modos toroidais, , o movimento é horizontal, uma torção de camadas esféricas umas contra as outras, sem variação de raio ou de volume: são as ondas estacionárias das ondas de Love. Nos modos esferoidais, , o movimento tem componentes radial e horizontal, e a Terra muda de forma: são as ondas estacionárias das ondas de Rayleigh, acopladas às ondas de corpo e à gravidade. O índice é o grau angular, o número de linhas nodais do padrão na superfície; conta os nós do movimento com o raio, para o modo fundamental. O modo esferoidal mais grave, , estica a Terra, alternadamente, em um esferoide prolato e em um oblato; o modo toroidal mais grave, , torce os hemisférios norte e sul em sentidos opostos. Seus períodos observados são:
| modo | ||||
| período () | 44.01 | 12.61 | 28.43 | 11.59 |
| modo | ||||
| período () | 53.89 | 24.51 | 35.56 | 17.68 |
Cada período é uma média sobre todo o planeta de seus módulos elásticos e densidade, ponderada pelo local onde o modo se move: os modos toroidais sentem apenas o manto sólido e a crosta, e os modos esferoidais também o núcleo. Ajustar os períodos de centenas de modos é a única maneira sismológica de pesar o interior: isso restringe a densidade, não apenas as velocidades, e o PREM foi construído para ajustá-los em conjunto aos tempos de percurso. A rotação e a elipticidade da Terra dividem cada modo de grau em frequências ligeiramente diferentes, análogo ao efeito Zeeman.
História — A Terra depois do terremoto chileno
O terremoto chileno de 1960 foi registrado por sismômetros pendulares de longo período e por extensômetros, instrumentos que medem a variação de comprimento de uma haste ou fio horizontal longo ancorado na rocha. A análise espectral de alguns dias de registro mostrou picos nítidos nos períodos previstos dos modos mais graves: a Terra inteira havia entrado em vibração, e as previsões da teoria elástica de uma Terra esférica e autogravitante se confirmaram. O registro do extensômetro em Isabella, na Califórnia, foi analisado novamente em 1978 com métodos mais modernos: ele mostrou claramente o desdobramento de , , e pela rotação e pela elipticidade da Terra, e confirmou também o desdobramento de e .
A sismologia de modos normais, nascida de um único terremoto, hoje usa as redes de estações de banda muito larga que registram todo grande terremoto.
1.4 Problemas inversos lineares
Todos os métodos deste capítulo até aqui calculam dados a partir de um modelo. A tarefa do imageamento é o inverso.
Definição 1.10 (Problema direto, problema inverso)
Suponha-se que um modelo da Terra seja descrito por um vetor de parâmetros e as observações por um vetor de dados. O problema direto consiste em calcular os dados que um dado modelo produziria, segundo uma teoria física. O problema inverso consiste em estimar o modelo a partir de dados que trazem erros, , e em dizer quão bem cada parte do modelo está determinada. O problema é linear quando para uma matriz fixa , o núcleo.
Ajustar uma reta a tempos de percurso é um problema inverso linear com (exercício 7); uma tomografia de tempos de percurso tem milhares de parâmetros. Surgem três casos. Se e os dados restringem todos os parâmetros, o problema é sobredeterminado: nenhum modelo ajusta cada dado exatamente, e busca-se o melhor no sentido estatístico. Se alguma combinação dos parâmetros deixa os dados inalterados ( para algum ), o problema é subdeterminado nessa direção, e nenhuma quantidade de dados desse tipo a fixará. Problemas reais são mistos: sobredeterminados em algumas partes do modelo e subdeterminados em outras.
Teorema 1.11 (Estimativa de mínimos quadrados ponderados)
Seja , em que os erros têm média zero e a matriz de covariância (diagonal para erros independentes). Se a matriz é inversível, o modelo que minimiza o desajuste
é a estimativa de mínimos quadrados ponderados
ele é não enviesado, e sua matriz de covariância é .
Demonstração. é uma função quadrática de com gradiente , que se anula para as equações normais ; a hessiana é definida positiva quando é invertível (então para ), de modo que o ponto estacionário é o mínimo. Escreve-se com . Então , de modo que tem média , e sua covariância é . ∎
Os pesos fazem o que a intuição pede: um dado com metade do erro conta quatro vezes mais. A matriz de covariância fornece a cada parâmetro seu erro padrão e as correlações entre eles. Se o modelo estiver correto e os erros forem gaussianos, o mínimo segue uma lei com graus de liberdade: um valor muito acima de indica que os erros foram subestimados ou que o modelo é simples demais; muito abaixo, que os erros foram superestimados.
Quando é singular ou quase singular, a estimativa não existe ou é dominada por ruído amplificado nas direções mal restringidas. O remédio padrão é buscar um modelo que ajuste os dados razoavelmente e não seja desnecessariamente grande.
Definição 1.12 (Mínimos quadrados amortecidos, curva de compromisso)
Para um parâmetro de amortecimento , a estimativa por mínimos quadrados amortecidos é o modelo que minimiza
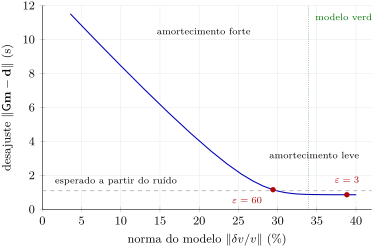
A curva de compromisso é a curva traçada, à medida que varia, pelo par (tamanho do modelo , desajuste ): amortecimento pequeno ajusta os dados de perto com um modelo grande e irregular; amortecimento grande fornece um modelo pequeno e um ajuste ruim.
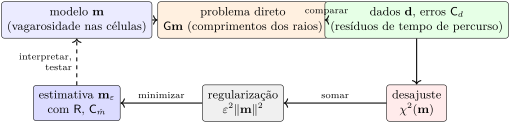
A fórmula se obtém como no Teorema 1.11: o gradiente de é , e é sempre invertível, pois seus autovalores são os de (todos ) acrescidos de . O amortecimento costuma ser escolhido perto do joelho da curva de compromisso, ou de modo que seja aproximadamente o número de dados, o desajuste esperado apenas pelos erros. O preço é que a estimativa deixa de ser não enviesada.
Definição 1.13 (Matriz de resolução do modelo)
Para uma estimativa linear do modelo a partir dos dados , a matriz de resolução do modelo é , de modo que
Para mínimos quadrados amortecidos, . A linha de mostra como a estimativa do parâmetro faz média dos parâmetros verdadeiros; significa resolução perfeita.
Se tem os autovetores ortonormais e os autovalores , então : as direções que os dados restringem bem () passam quase inalteradas, enquanto aquelas que restringem mal são suprimidas. O traço de conta os parâmetros que os dados efetivamente resolvem, e a covariância da estimativa, , diminui à medida que a resolução diminui: o amortecimento troca resolução por estabilidade.
1.5 Tomografia sísmica
Definição 1.14 (Tomografia sísmica, resíduo de tempo de percurso)
O resíduo de tempo de percurso de uma chegada é o tempo de percurso observado menos o tempo previsto por um modelo de referência, , após a correção para a localização da fonte e o tempo de origem, a elevação da estação e a elipticidade da Terra. A tomografia sísmica é a estimativa dos desvios tridimensionais das velocidades sísmicas em relação a um modelo de referência, , a partir de um grande conjunto de resíduos (ou de formas de onda), por meio da resolução de um problema inverso.
Denota-se a vagarosidade. O tempo de percurso ao longo de um raio é ; porém o próprio raio depende das velocidades, o que parece tornar o problema não linear. A resposta de primeira ordem é que isso não importa.
Proposição 1.15 (Resíduo de tempo de percurso linearizado)
Se a vagarosidade do modelo de referência for perturbada para , o tempo de percurso entre dois pontos fixos varia, em primeira ordem em , por
a integral sendo tomada ao longo do raio do modelo de referência; a anomalia relativa de velocidade é , na mesma ordem.
Demonstração. Pelo princípio de Fermat, o raio torna o tempo de percurso estacionário entre caminhos vizinhos: deslocando o caminho por uma pequena quantidade , o tempo varia apenas por um termo de ordem . O novo raio difere de por uma quantidade de ordem ; logo . Por fim , logo . ∎
Divide-se a região em células de perturbação uniforme da vagarosidade . O resíduo do raio torna-se , em que é o comprimento do raio de referência na célula : um problema inverso linear cujo núcleo é a matriz de comprimentos dos raios, cujas entradas são quase todas nulas. Os resíduos são pequenos: em um manto a , uma região de de largura que é mais rápida adianta um raio vertical em cerca de (exercício 9).
Método 1.16 (Tomografia por tempos de percurso)
- Selecionam-se os tempos de chegada de uma fase (por exemplo, P) em todas as estações, para terremotos cuja localização seja bem conhecida; calculam-se os resíduos em relação a uma tabela de tempos de percurso, corrigidos para a elipticidade e a elevação da estação.
- Traçam-se os raios de referência e divide-se a região em células (ou expande-se em funções suaves); preenche-se a matriz de comprimentos dos raios.
- Atribui-se a cada resíduo seu erro, a partir da precisão da leitura, e resolve-se o problema de mínimos quadrados amortecidos para uma faixa de valores de amortecimento; traça-se a curva de compromisso e escolhe-se o amortecimento próximo de seu joelho.
- Testa-se a resolução: calculam-se os resíduos que um modelo sintético conhecido produziria pelos mesmos raios, acrescenta-se ruído, inverte-se com o mesmo amortecimento, e compara-se.
- Interpretam-se apenas as anomalias que o teste mostra que os raios podem recuperar, com suas amplitudes entendidas como limites inferiores.
Definição 1.17 (Teste do tabuleiro de xadrez)
Um teste do tabuleiro de xadrez é um teste de resolução em no qual o modelo sintético é um padrão regular de células alternadamente rápidas e lentas: resíduos sintéticos calculados pela geometria real dos raios, com ruído de mesma magnitude dos erros reais, são invertidos com a mesma parametrização e amortecimento. Onde o padrão é recuperado, estruturas desse tamanho podem ser resolvidas; onde ele é borrado ou perdido, não podem.
As figuras abaixo realizam o teste em uma seção de modelo com de largura e de profundidade, dividida em 128 células de . Vinte fontes situam-se ao longo de sua base e trinta e duas estações ao longo de seu topo, e somente os raios dentro de da vertical são usados: 480 raios que percorrem, todos, de forma íngreme, o caminho para cima, a geometria de raios de terremotos distantes subindo sob uma rede. O modelo sintético tem blocos de células, com mais rápidos ou mais lentos em torno de ; os resíduos carregam ruído gaussiano de .
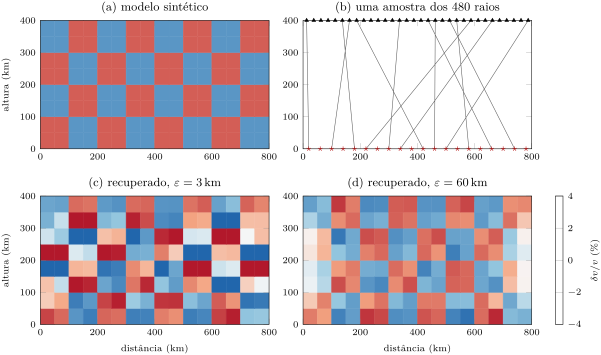
O teste ilustra os três limites de toda imagem tomográfica. A resolução é definida pelos raios: onde todos os raios são paralelos, uma anomalia fica espalhada ao longo deles, e uma célula atravessada por poucos raios é mal restringida. O amortecimento reduz as amplitudes: as anomalias recuperadas são limites inferiores. E a imagem depende do modelo de referência e da parametrização: apenas os desvios em relação à referência são mapeados, e nada menor que uma célula. Com essas ressalvas, as imagens globais das ondas P e S mostram as lajes do volume do primeiro ano (em seu capítulo sobre subducção) como regiões rápidas e tabulares que descem das fossas oceânicas, algumas achatando-se acima da descontinuidade dos 670 km, outras mergulhando no manto inferior; e amplas regiões lentas sob o Pacífico e a África, sobre o núcleo, com condutos lentos mais estreitos sob alguns pontos quentes, candidatos às plumas do manto do mesmo volume.
No campo — Uma estação de banda larga e uma implantação no fundo oceânico
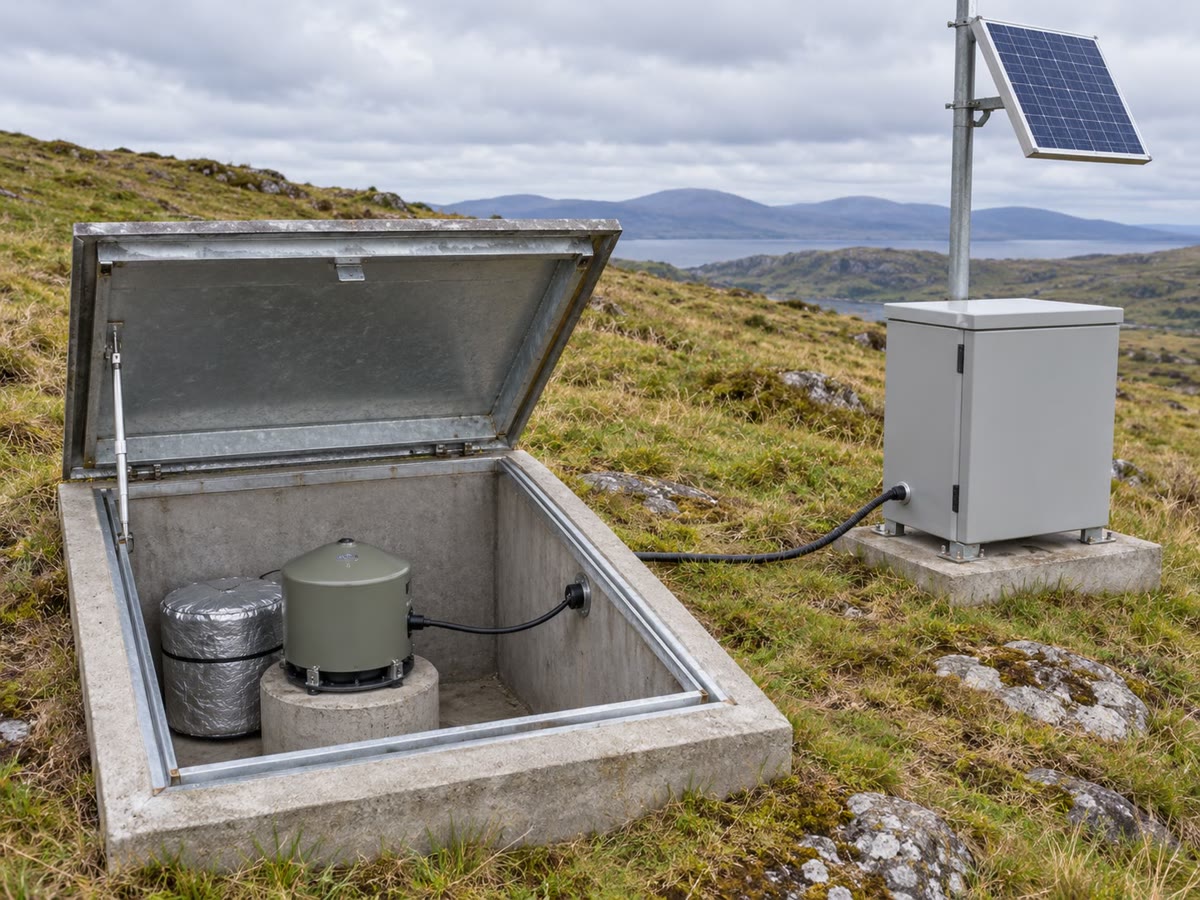
Uma estação permanente de banda larga é um lugar silencioso: o sismômetro fica sobre um pilar de concreto fixado ao embasamento rochoso, em um cofre enterrado ou em um túnel curto, sob um escudo térmico, porque uma corrente de ar ou uma variação de algumas centésimas de grau inclina o instrumento mais do que um terremoto distante. Suas três componentes, vertical, norte e leste, são digitalizadas continuamente e enviadas a um centro de dados com carimbo de tempo por satélite. Para imagear uma região sob o oceano, uma equipe de levantamento lança sismômetros de fundo oceânico a partir de um navio: cada um afunda com uma âncora, registra por um ano no fundo do mar e volta à superfície quando o navio retorna e envia um sinal acústico para liberá-lo. A tripulação então lê seu desvio de relógio, corrige os registros e acrescenta milhares de chegadas à tomografia.
1.6 Exercícios
Exercício 1.1 ★
Um raio P deixa a superfície (, ) com o parâmetro do raio . (a) Calcule seu ângulo de emergência. (b) O PREM fornece velocidades P de na profundidade de e a . Calcule nas duas profundidades e determine a profundidade do ponto de retorno do raio por interpolação linear.
Solução
Solução de Exercício 1.1.
(a) , logo . (b) Em , e ; em , e . O raio atinge o ponto de retorno onde : .
Exercício 1.2 ★
Os tempos P calculados com o PREM neste capítulo são a e a . (a) Estime a inclinação da curva de tempo de percurso entre esses dois pontos, em por grau e em . (b) Deduza a velocidade aparente da frente de onda ao longo da superfície, em . (c) Qual é a velocidade P no ponto de retorno do raio que chega a , se ele retorna no raio ?
Solução
Solução de Exercício 1.2.
(a) por grau, e . (b) Um grau de arco equivale a , logo a frente de onda varre a superfície a , muito mais rápido do que qualquer rocha na superfície: o raio chega quase verticalmente. (c) No ponto de retorno , uma velocidade da onda P no manto inferior.
Exercício 1.3 ★
No modelo de onda de Love deste capítulo, a camada tem , e o semiespaço , . (a) Calcule os dois módulos de cisalhamento. (b) Em , a velocidade de fase é : calcule o comprimento de onda e compare-o com a espessura da camada, . (c) Com velocidades de grupo de a e a , em quantos minutos as ondas de 20 s chegam depois das de 100 s numa estação a de distância?
Solução
Solução de Exercício 1.3.
(a) (); (). (b) , 2.17 vezes a espessura da camada: a onda alcança bem o interior do semiespaço, o que explica por que sua velocidade já está acima de . (c) e : as ondas de 20 s chegam , ou , depois das ondas de 100 s.
Exercício 1.4 ★
Os períodos observados de e são e . (a) Calcule suas frequências em . (b) Quantas oscilações de cada um a Terra completa em um dia? (c) Dois picos espectrais podem ser separados somente se o registro durar pelo menos o inverso de sua diferença de frequência. Quanto deve durar um registro para separar esses dois modos?
Solução
Solução de Exercício 1.4.
(a) : ; : . (b) e oscilações por dia. (c) A diferença é , cujo inverso é : no mínimo de registro, na prática muito mais, já que os picos são alargados pela atenuação e desdobrados.
Exercício 1.5 ★★
Em uma esfera de raio e velocidade uniforme , os raios são cordas retas. (a) Mostre que o raio que atinge tem o tempo de percurso . (b) Com e , calcule a e , e compare com os tempos do PREM, e . (c) Explique por que a esfera uniforme é rápida demais a e lenta demais a .
Solução
Solução de Exercício 1.5.
(a) A corda entre dois pontos da esfera separados pelo ângulo no centro tem comprimento , percorrida à velocidade . (b) Para : , contra ; para : , contra . (c) O raio para atinge seu ponto de retorno no manto superior, onde a velocidade real é de cerca de 8 a , abaixo da uniforme de ; o raio para percorre a maior parte do trajeto no manto inferior, a 11 a , e se curva para baixo ao entrar nele, logo a Terra real é mais rápida.
Exercício 1.6 ★★
Em um sólido de Poisson (, logo ) a onda de Rayleigh velocidade satisfaz, com , . (a) Eleve-a ao quadrado e mostre que as raízes satisfazem . (b) Mostre que a única raiz com é , e calcule . (c) Na crosta superior do ak135, : calcule a velocidade de Rayleigh e o atraso da onda de Rayleigh em relação à onda S a .
Solução
Solução de Exercício 1.6.
(a) Elevando ao quadrado, . Desenvolvendo: , logo , isto é , e . A raiz não corresponde a uma onda. (b) As raízes da quadrática são , isto é 3.155 e 0.8453; somente está em (e não está), e ele satisfaz a equação original, sem elevação ao quadrado, ambos os lados valendo . Logo . (c) ; ao longo de , depois da onda S.
Exercício 1.7 ★★
Chegadas de onda de cabeça em quatro estações de uma linha de refração, a 50, 100, 150 e do tiro, são 9.0, 15.3, 21.5 e , com erros de 0.1, 0.1, 0.2 e . Ajuste por mínimos quadrados ponderados: escreva e , forme as equações normais, e dê , , seus erros padrão, a velocidade com seu erro, e o mínimo . O ajuste é aceitável?
Solução
Solução de Exercício 1.7.
tem as linhas e (). As equações normais são
com determinante . Logo e . A covariância é : , . A velocidade é , com o erro : uma velocidade do topo do manto. Os resíduos são , , e , e para graus de liberdade: menor do que o esperado, logo os erros informados são, se algo, generosos; o ajuste é aceitável.
Exercício 1.8 ★★
Um raio atravessa duas células, com comprimentos e , e tem um resíduo de . (a) Por que é singular? (b) Entre os modelos que ajustam exatamente o resíduo, aquele de menor norma é : calcule-o. (c) Calcule a matriz e seu traço. (d) Se a anomalia verdadeira for apenas na primeira célula, o que se recupera?
Solução
Solução de Exercício 1.8.
(a) é uma única linha: é de posto um, logo singular; qualquer modelo com pode ser somado sem alterar o dado. (b) , logo . (c) , de traço 1: um dado resolve uma combinação dos parâmetros. (d) : a anomalia se distribui ao longo do raio, mais na célula onde o raio é mais longo.
Exercício 1.9 ★★
Uma região de laje do manto é mais rápida que o seu entorno, onde . (a) Calcule o resíduo de um raio que atravessa dela na vertical, pela Proposição 1.15, e de forma exata. (b) O mesmo para um raio que atravessa uma espessura de dela, a da normal à laje. (c) Qual é o erro relativo da linearização?
Solução
Solução de Exercício 1.9.
(a) Linearizado: ; exatamente, . (b) O trajeto na laje é : linearizado e exatamente. (c) O valor exato é o linearizado dividido por : um erro de , da ordem do próprio , como se espera de uma teoria de primeira ordem.
Exercício 1.10 ★★★
No Teorema 1.8, um sobretom de ordem existe apenas para períodos suficientemente curtos. (a) Mostre que, no seu corte, sua velocidade de fase é e . (b) Deduza a frequência angular de corte . (c) Calcule o período de corte do primeiro sobretom para o modelo do capítulo (, , ). (d) Mostre que o modo fundamental não tem corte e que sua velocidade de fase tende a em períodos curtos.
Solução
Solução de Exercício 1.10.
(a) O sobretom existe enquanto sua parte no semiespaço decai, ; no corte , logo e , com em : . (b) Com e , , que é a fórmula. (c) ; , um período de : em períodos mais longos apenas o modo fundamental existe. (d) Para a frequência de corte é zero: o modo fundamental existe em todos os períodos. Em períodos curtos enquanto permanece abaixo de , logo e .
Exercício 1.11 ★★★
Considere o raio do exercício 8, com erro unitário nos dados. (a) Mostre que, para qualquer , . (b) Deduza a matriz de resolução amortecida , onde , e seu traço. (c) Calcule o traço e o resíduo dos dados para , 2500 e (em ). Descreva o compromisso.
Solução
Solução de Exercício 1.11.
(a) ; multiplique à esquerda por e à direita por , ambas invertíveis para . (b) Aqui , um número, logo , de traço . (c) O dado previsto é e o resíduo . Para : traço 1, resíduo 0; para 2500: traço 0.5, resíduo ; para : traço 0.2, resíduo . Mais amortecimento fornece um modelo menor, uma resolução pior e um desajuste maior.
Exercício 1.12 ★★★
Na esfera homogênea do exercício 5: (a) mostre, pelo Teorema 1.3 que , e verifique-o contra a definição de (o ângulo de partida de uma corda). (b) Mostre que o raio que alcança tem seu ponto de retorno em . (c) Admitindo que , mostre que a fórmula de Herglotz–Wiechert recupera e a velocidade .
Solução
Solução de Exercício 1.12.
(a) Pelo exercício 5, , logo . Uma corda que faz o ângulo no centro é a base de um triângulo isósceles com ângulo no vértice , então encontra o raio na fonte em , e : o mesmo resultado. (b) O ponto de retorno é o ponto médio da corda, à distância do centro; equivalentemente . (c) Aqui , e a fórmula dá , como em (b); a velocidade é .
1.7 Problema: A laje sob a estação K
Problema 1.1
Problema de fim de semana — raios, ondas de Love e uma pequena tomografia sob uma estação fictícia
A estação K situa-se sobre um continente, acima de uma zona de subducção. Este problema usa seus registros de três formas: raios em sua crosta, a dispersão das ondas de Love através dela, e uma pequena tomografia do manto abaixo.
Parte I — Raios em um gradiente. Em distâncias suficientemente curtas para desprezar a curvatura da Terra, a velocidade da onda P sob K cresce linearmente com a profundidade, , com e ( em km).
- Em camadas planas, a lei de Snell mantém constante. Um raio sai K com : calcule e .
- Em que profundidade está o ponto de retorno, e qual é a velocidade ali?
- Mostre que ao longo do raio, de modo que ele é um arco de círculo; dê seu raio e a profundidade de seu centro.
- Calcule a distância horizontal na qual o raio retorna à superfície.
- Mostre que e calcule o tempo de percurso exatamente.
- Calcule e para , e verifique que entre os dois raios está entre os dois valores de .
Parte II — Ondas de Love e a crosta. A crosta sob K é uma camada de velocidade S e densidade sobre um manto com , ; sua espessura é desconhecida. Entre K e uma estação vizinha, a velocidade de fase da onda de Love é medida: em e em .
- Calcule e em .
- Em , calcule , e .
- Resolva a equação de dispersão do modo fundamental para .
- Faça o mesmo em . Os dois resultados são consistentes?
- Estime a velocidade de grupo entre os dois períodos como , e compare-a com as velocidades de fase.
- Calcule o comprimento de onda em cada período, e explique por que os dois períodos sondam a crosta e o manto mais superficial em proporções diferentes.
Parte III — Uma tomografia em quatro células. Abaixo de K, um bloco de manto de por em seção vertical é dividido em quatro células quadradas de : 1 (superior esquerda), 2 (superior direita), 3 (inferior esquerda) e 4 (inferior direita); a fossa oceânica e o oceano ficam à esquerda. A velocidade de referência é . Em um experimento idealizado, seis raios retos o atravessam: A ao longo da linha superior (células 1 e 2), B ao longo da linha inferior (3 e 4), C ao longo da coluna da esquerda (1 e 3), D ao longo da coluna da direita (2 e 4), E ao longo da diagonal por 1 e 4, F ao longo da diagonal por 2 e 3. Seus resíduos são:
| raio | A | B | C | D | E | F |
| () | ||||||
| erro () | 0.05 | 0.05 | 0.05 | 0.05 | 0.10 | 0.10 |
Considere o modelo como as perturbações de vagarosidade das células em (), de modo que as entradas de são os comprimentos dos raios em divididos por 1000.
- Escreva , uma matriz .
- Mostre que tem as linhas , , , .
- Calcule .
- Verifique que , , e são autovetores de , com autovalores 20, 4, 8 e 8, e deduza que tem as linhas , , e .
- Calcule a estimativa de mínimos quadrados ponderados .
- Converta-a em anomalias relativas de velocidade em por cento.
- Dê o erro padrão de cada célula em e em por cento, e a correlação entre as células 1 e 2, e entre as células 1 e 4. Explique seus sinais.
- Calcule os resíduos dos seis raios após o ajuste e o mínimo . O valor é consistente com os erros indicados?
Parte IV — Amortecimento, resolução e a laje.
- Para (nas unidades de ), dê os autovalores de e mostre que tem a diagonal , as entradas entre células que compartilham um raio de linha ou de coluna, e entre as células 1 e 4 e entre as células 2 e 3.
- Calcule a estimativa amortecida da célula 3 e sua anomalia de velocidade. Por que ela é menor que a não amortecida?
- O modelo amortecido tem e norma ; o não amortecido, e . Qual dos dois se manteria, e por que este problema não precisa de amortecimento?
- Leia a linha 3 da amortecida: com quais células a estimativa da célula 3 fica borrada?
- Qual célula é rápida, e qual é lenta? Interprete a célula rápida, abaixo e do lado oceânico de K, em termos da zona de subducção.
- Dê a anomalia de velocidade P da célula da laje em por cento, com seu erro padrão.
Solução
Solução de Problema 1.1.
1. e .
2. O raio retorna onde , ou seja, em .
3. Derivando ao longo do raio, , logo : a direção gira a uma taxa constante, a curvatura de um círculo de raio . No ponto de retorno o raio é horizontal a de profundidade e o centro situa-se verticalmente a acima dela: em , isto é, acima da superfície, onde a velocidade extrapolada se anularia.
4. Na fonte, o raio do círculo é perpendicular ao raio sísmico, logo forma o ângulo com a horizontal, e o centro fica a de distância horizontal; por simetria, , ou .
5. com e : . Então
Aqui , logo .
6. Para : , , e . Então , entre 0.15 e 0.16, como exige.
7. e .
8. ; ; .
9. ; o modo fundamental toma , logo .
10. Em : , , , , e . Os dois resultados concordam dentro da precisão das velocidades de fase: a crosta tem cerca de de espessura.
11. e , e : , menor que as duas velocidades de fase, como deve ser quando cresce com o período.
12. e . O modo fundamental amostra até uma fração de seu comprimento de onda: a onda de 25 s fica majoritariamente na crosta, a de 40 s penetra bem no manto, então sua velocidade se aproxima de . Dois períodos fixando o mesmo é uma verificação de que o modelo de duas camadas é adequado.
13. Com as colunas das células 1 a 4 e as linhas A a F, em unidades de ():
14. . Um raio de linha ou coluna contribui com , um raio diagonal com . A célula 1 é cruzada pelos raios A, C (4 cada) e E (2): 10. As células 1 e 2 compartilham o raio A: 4; as células 1 e 3 compartilham C: 4; as células 1 e 4 compartilham E: 2; e assim por diante por simetria, o que dá as quatro linhas enunciadas.
15. Um raio de linha ou coluna contribui com para cada uma de suas células, um raio diagonal com . Célula 1: ; célula 2: ; célula 3: ; célula 4: .
16. Para , cada linha de soma 20. Para , a linha 1 dá e as demais seguem o mesmo padrão. Para , , e para , . Os vetores são ortogonais com norma 2, de modo que ; seu elemento é , seu elemento é , seu elemento é , e assim por diante.
17. : ; analogamente , e .
18. , em por cento : célula 1 , célula 2 , célula 3 , célula 4 .
19. Todo elemento da diagonal de é : cada célula tem o erro padrão , isto é, . A correlação das células 1 e 2 é : elas compartilham o raio A, e uma lentidão atribuída a uma pode ser compensada pela outra. As células 1 e 4, que compartilham apenas a diagonal E, menos precisa, são fracamente e positivamente correlacionadas, .
20. Os resíduos previstos são , , , , e ; os resíduos após o ajuste são , , , , e , e para graus de liberdade: compatível com os erros indicados; se houver algum desvio, ele tende a ser para o lado pequeno.
21. Os autovetores são os de e os autovalores : , , duas vezes. Como na questão 16, ; ; ; .
22. Projeta-se sobre os autovetores: , , e para os autovalores 20, 4, 8 e 8. A estimativa amortecida divide-os por em vez de ; para a célula 3 (componentes ), , uma anomalia de velocidade de . O amortecimento puxa cada componente para zero, sobretudo os mal restringidos.
23. O modelo não amortecido, que ajusta os dados dentro de seus erros ( para 2 graus de liberdade), ao passo que o amortecido os desajusta muito (). O amortecimento só é necessário quando é singular ou quase isso; aqui seu menor autovalor, 4, não é pequeno, a estimativa é estável e seus erros são moderados.
24. A linha 3 é : a estimativa amortecida da célula 3 é dois terços de seu valor verdadeiro mais um doze avos das células 1 e 4, suas vizinhas ao longo dos raios C e B, e nada da célula 2.
25. A célula 3, a inferior à esquerda, é rápida em cerca de ; a célula 2 é lenta. Uma laje fria e densa de litosfera oceânica afundando sob o continente é mais rápida que o manto circundante, de modo que a célula rápida, profunda e do lado oceânico de K, é a laje; a célula lenta acima dela, do outro lado, situa-se onde a cunha do manto é quente.
26. A partir das questões 18 e 19, a anomalia de velocidade P da célula da laje é .
本章定义的术语
- Teste do tabuleiro de xadrez
- Mínimos quadrados amortecidos, curva de compromisso
- Problema direto, problema inverso
- Matriz de resolução do modelo
- Parâmetro do raio, ponto de retorno
- Onda de Rayleigh e onda de Love
- Tomografia sísmica, resíduo de tempo de percurso
- Dispersão de ondas de superfície
- Tabela de tempos de percurso