Física universitaria — tercer año · Bachelor Year 3
1Mecánica lagrangiana
Inténtese escribir la ley de Newton para un péndulo doble: dos fuerzas de tensión, ninguna conocida de antemano, ambas cambiando de dirección a cada instante, y cuatro ecuaciones escalares que desenredar solo para averiguar cómo evolucionan dos ángulos. Hágase lo mismo ahora con una cuenta ensartada en un aro que gira, con una cadena de resortes acoplados, con el brazo de un robot. Las fuerzas que mantienen unido un sistema — varillas, carriles, bisagras — no realizan trabajo y, sin embargo, el método de Newton nos obliga a arrastrarlas por todo el cálculo. Este capítulo presenta la reformulación que Lagrange publicó en 1788: describir el sistema mediante las pocas coordenadas que realmente pueden variar, escribir una única función y aplicar una sola receta que produce las ecuaciones del movimiento en cualesquiera coordenadas, con todas las varillas y todos los carriles ya eliminados. Mejor aún: la nueva formulación hace visible lo que la de Newton oculta, pues cada simetría de proporciona una magnitud conservada — la cantidad de movimiento nace de la uniformidad del espacio, la energía de la uniformidad del tiempo —, un resultado de Emmy Noether que se ha convertido en el principio organizador de la física mucho más allá de la mecánica.
1.1 De las fuerzas a las coordenadas
Definición 1.1 (Ligaduras, grados de libertad, coordenadas generalizadas)
Una ligadura es una condición geométrica impuesta sobre las posiciones de un sistema — una cuenta permanece en su alambre, la varilla de un péndulo conserva una longitud fija, dos ruedas de un mismo eje giran solidariamente. Una ligadura que puede expresarse como una ecuación entre las coordenadas (y eventualmente el tiempo) se llama holónoma. El número de maneras independientes en que la configuración todavía puede variar es el número de grados de libertad ; todo conjunto de magnitudes independientes que fije por completo la configuración es un conjunto de coordenadas generalizadas — ángulos, longitudes o cualquier mezcla cómoda. Sus derivadas temporales son las velocidades generalizadas.
Ejemplo 1.2 (Recuento de grados de libertad)
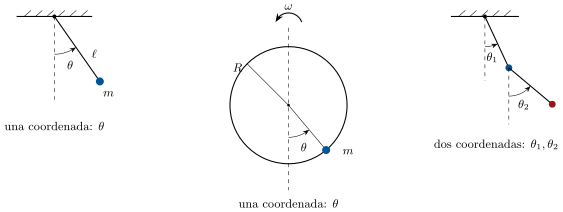
Un punto sobre una mesa: . Un péndulo plano de longitud fija: un ángulo, . Un péndulo doble: dos ángulos, . Una cuenta sobre un aro rígido: un ángulo, — incluso si se obliga al aro a girar, pues la rotación impuesta no añade libertad alguna. Un sólido rígido libre en el espacio: tres coordenadas de su centro más tres ángulos, . Un gas de moléculas libres (puntuales): . Cada ligadura holónoma suprime un grado de libertad: dos puntos unidos por una varilla tienen .
1.2 El principio de mínima acción
Definición 1.3 (Lagrangiano y acción)
El lagrangiano de un sistema mecánico cuyas fuerzas derivan de una energía potencial es la función de las coordenadas, de las velocidades y, eventualmente, del tiempo
energía cinética menos energía potencial, ambas expresadas en las coordenadas generalizadas. La acción de un movimiento concebible entre extremos fijos y es el número
es un funcional: se traga un camino entero y devuelve un solo número, en julios-segundo — las unidades de la constante de Planck.
Teorema 1.4 (Principio de Hamilton y ecuaciones de Euler–Lagrange)
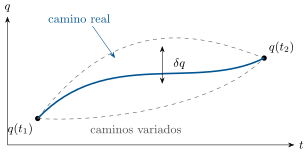
Entre todos los movimientos concebibles que unen los mismos dos extremos en el mismo tiempo, el movimiento real es aquel que hace la acción estacionaria (principio de Hamilton, o principio de mínima acción). Equivalentemente, el movimiento obedece a las ecuaciones de Euler–Lagrange
una ecuación de segundo orden por grado de libertad, en las coordenadas que se hayan elegido.
Demostración. Deformemos el camino: con . A primer orden,
tras integrar por partes el segundo término () y suprimir el término de borde, que se anula en los extremos fijos. Si para toda deformación, el corchete debe anularse en cada instante y para cada : si fuera positivo en algún punto, una protuberancia concentrada allí daría . El recíproco se lee en la misma línea. ∎
Proposición 1.5 (Newton recuperado)
Para una partícula en coordenadas cartesianas, , y las ecuaciones de Euler–Lagrange se escriben y análogamente para , : exactamente . Las mecánicas lagrangiana y newtoniana coinciden dondequiera que ambas se apliquen; la nueva forma sobrevive sin más a un cambio de coordenadas, cosa que las ecuaciones en componentes de Newton no hacen.
Demostración. , ; la ecuación de Euler–Lagrange es . ∎
Observación 1.6 (Por qué desaparecen las fuerzas de ligadura)
La tensión de una varilla o la reacción normal de un carril actúan perpendicularmente a todo desplazamiento que la ligadura permite: no realizan trabajo en ningún movimiento compatible con ella. Como la acción se construye con energías evaluadas solo sobre tales movimientos, esas fuerzas no entran nunca en ; ese es el milagro práctico del método. La justificación general (el principio de los trabajos virtuales de d’Alembert) se admite aquí; para todos los sistemas de este libro la receta siguiente puede comprobarse directamente frente a Newton, como empezó a hacer la Proposición 1.5. Si lo que se quiere es la propia fuerza de ligadura — ¿se romperá la varilla? —, se vuelve a Newton solo para esa fuerza, con el movimiento ya conocido.
Método 1.7 (La receta lagrangiana)
(1) Contar los grados de libertad y elegir las coordenadas — ángulos para las rotaciones, abscisas a lo largo de los carriles. (2) Expresar las posiciones , derivarlas para obtener las velocidades y escribir ; escribir . (3) , suprimiendo cualquier constante aditiva. (4) Una ecuación de Euler–Lagrange por coordenada. (5) Antes de resolver, cosechar las magnitudes conservadas: las coordenadas cíclicas (Definición 1.10) y la función energía (Proposición 1.14). (6) Comprobar los límites: ángulos pequeños, rotación desconectada, casos particulares conocidos.
Ejemplo 1.8 (El péndulo, en tres líneas)
Una sola coordenada ; , de modo que y . Entonces , y :
la ecuación que el volumen del Año 1 obtuvo a partir del momento del peso — sin mencionar jamás la tensión.
Ejemplo 1.9 (Cuenta sobre un aro que gira)
Una cuenta de masa desliza sobre un aro circular vertical de radio obligado a girar en torno a su diámetro vertical con constante (Ejemplo 1.2). Una sola coordenada: el ángulo polar medido desde el punto más bajo. La velocidad de la cuenta tiene una componente a lo largo del aro y otra debida a la rotación impuesta, perpendicular a aquella:
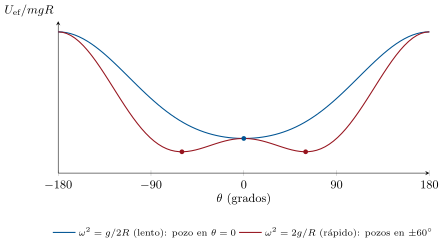
Equilibrios donde : el punto más bajo (y el más alto, siempre inestable) y, cuando , una nueva pareja . Escribir la ecuación en la forma con la energía potencial efectiva
hace visible la geometría: por debajo del régimen crítico el fondo es un pozo; por encima, el fondo se convierte en una cima y la cuenta se instala en la ladera, tanto más arriba cuanto más deprisa gira el aro — el principio del regulador centrífugo que gobernaba las máquinas de vapor.
1.3 Simetrías y leyes de conservación
Definición 1.10 (Momento generalizado, coordenada cíclica)
El momento generalizado conjugado de la coordenada es
Para una coordenada cartesiana es la cantidad de movimiento ordinaria ; para un ángulo es un momento angular. Una coordenada que no aparece en (aunque sí su velocidad) se llama cíclica.
Proposición 1.11 (Las coordenadas cíclicas dan leyes de conservación)
Si es cíclica, su momento conjugado se conserva: implica . Elegir las coordenadas de modo que sean cíclicas cuantas más mejor es el paso individual más eficaz para resolver un problema de mecánica.
Demostración. Inmediato a partir de la ecuación de Euler–Lagrange para . ∎
Ejemplo 1.12 (Fuerza central, resuelta por inspección)
Una partícula en un potencial central , en coordenadas polares en su plano de movimiento:
es cíclica, luego — el momento angular — se conserva: la ley de las áreas de Kepler, que el volumen del Año 1 dedujo de la ecuación de momentos, aparece aquí antes de resolver ecuación alguna. La ecuación radial restante es , es decir, el movimiento unidimensional en el potencial efectivo de aquel volumen.
Teorema 1.13 (Teorema de Noether)
A toda simetría continua del lagrangiano le corresponde una magnitud conservada. Con precisión: si el desplazamiento deja invariante a primer orden en para todos los movimientos, entonces
es constante a lo largo de todo movimiento real. La uniformidad del espacio (invariancia por traslación) da la cantidad de movimiento; la isotropía del espacio (invariancia por rotación) da el momento angular; la uniformidad del tiempo da la energía (Proposición 1.14).
Demostración. La invariancia a primer orden significa que . Sobre un movimiento real, por Euler–Lagrange, así que el corchete es . Una coordenada cíclica es el caso particular . El caso del desplazamiento temporal exige el cálculo aparte de la Proposición 1.14; el teorema completo, para transformaciones que cambian también o alteran en una derivada total, se demuestra en los cursos de mecánica analítica y se admite aquí en esa generalidad. ∎
Proposición 1.14 (La función energía)
A lo largo de todo movimiento, la función energía
Si no depende explícitamente del tiempo, se conserva. Si además las relaciones entre posiciones y coordenadas no involucran el tiempo — ninguna rotación impuesta, ningún soporte móvil —, entonces es una forma cuadrática en las y : la energía mecánica. Con una ligadura dependiente del tiempo, sigue conservándose cuando , pero no es la energía: el motor que impone la ligadura intercambia trabajo con el sistema.
Demostración. . Los términos en se cancelan; las ecuaciones de Euler–Lagrange convierten en , lo que cancela la pareja siguiente; queda . Si , la identidad de Euler para las formas cuadráticas da , luego . ∎
Ejemplo 1.15 (El aro que gira conserva , no )
Para la cuenta del Ejemplo 1.9, no contiene explícitamente, así que se conserva — pero la energía mecánica no: varía a medida que la cuenta desliza. La diferencia es el trabajo del motor que mantiene constante mientras cambia la distancia de la cuenta al eje.
1.4 Partículas cargadas y pequeñas oscilaciones
Proposición 1.16 (Lagrangiano de una partícula cargada)
En un campo electromagnético descrito por los potenciales y (con y , como en el volumen del Año 2), el lagrangiano
produce, a través de las ecuaciones de Euler–Lagrange, exactamente la fuerza de Lorentz . La fuerza magnética, que no realiza trabajo y no deriva de ninguna energía potencial ordinaria, entra por un término lineal en la velocidad; el momento conjugado pasa a ser , y ya no solo.
Demostración. Para la componente : y . La ecuación de Euler–Lagrange da . A lo largo del movimiento , luego , y el corchete es la componente de — desarróllense ambos para comprobarlo. ∎
Proposición 1.17 (Pequeñas oscilaciones y modos normales)
Cerca de un equilibrio estable , desarróllese a segundo orden en los desplazamientos : con matrices simétricas constantes. Las ecuaciones del movimiento son lineales y todo movimiento es superposición de modos normales: oscilaciones colectivas en las que todas las coordenadas vibran a una misma frecuencia común; las amplitudes y las frecuencias resuelven — un problema matricial de valores propios, con modos para grados de libertad.
Demostración. Los términos lineales se anulan en un equilibrio; las ecuaciones de Euler–Lagrange del cuadrático dan . Al insertar la oscilación de prueba se obtiene el sistema lineal enunciado, que tiene vector de amplitudes no nulo solo cuando : valores de , todos positivos en un equilibrio estable. Que el movimiento general sea superposición de los modos es la diagonalización simultánea de dos formas cuadráticas, un resultado del álgebra lineal del volumen de matemáticas del Año 2; la completitud se admite. ∎
Ejemplo 1.18 (Dos péndulos acoplados por un resorte)
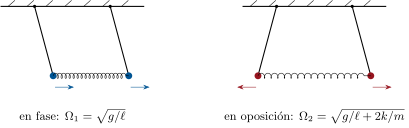
Dos péndulos iguales (masa , longitud ) cuyas lentejas están unidas por un resorte de rigidez que queda relajado cuando ambos cuelgan verticales. Para ángulos pequeños,
La simetría sugiere las combinaciones y , que desacoplan las ecuaciones: el modo en fase (, con el resorte inerte) a , y el modo en oposición (, con el resorte estirado el doble) a . Láncese un solo péndulo — una mezcla a partes iguales de los dos modos — y la energía migrará por completo de un péndulo al otro y de vuelta con la frecuencia de batido : la demostración de los péndulos acoplados y el mecanismo que hay detrás de toda transferencia resonante de energía, de los circuitos sintonizados a las vibraciones moleculares.
1.5 Ejercicios
Ejercicio 1.1 ★
Cuéntense los grados de libertad y propónganse coordenadas generalizadas: (a) una partícula en el interior de un cuenco fijo; (b) un cilindro que rueda sin deslizar por un plano inclinado fijo; (c) un péndulo doble cuyo pivote superior desliza por un carril horizontal; (d) una mancuerna (dos masas y una varilla rígida) en el espacio; (e) dos cuentas sobre el mismo alambre circular fijo. ¿Cuál de estas ligaduras relaciona velocidades en lugar de posiciones y por qué es, pese a ello, integrable a una ligadura holónoma?
Solución
Solución de Ejercicio 1.1.
(a) 2 (dos ángulos sobre la superficie del cuenco). (b) 1: la abscisa a lo largo de la pendiente, pues el ángulo de rotación queda ligado a ella por la rodadura, . (c) 3: , , . (d) 5: tres para el centro y dos para la dirección de la varilla. (e) 2: un ángulo cada una. La condición de rodadura es una relación entre velocidades, ; en este problema plano se integra de inmediato a , luego es holónoma. (Para una bola que rueda sobre un plano no se integra, y la mecánica lagrangiana necesita una extensión).
Ejercicio 1.2 ★
Para el péndulo plano (Ejemplo 1.8): (a) verifíquense las dimensiones de y de ; (b) identifíquese físicamente ; (c) dedúzcase el periodo para ángulos pequeños; (d) calcúlese la acción de una oscilación pequeña completa de amplitud — y explíquese la respuesta antes de calcular (¿cuál es el promedio temporal de en una oscilación armónica?).
Solución
Solución de Ejercicio 1.2.
(a) ; — un momento angular, ya que es adimensional. (b) es el momento angular de la lenteja respecto del pivote. (c) da . (d) Con medida desde el equilibrio, una oscilación armónica tiene promedios temporales iguales de energía cinética y potencial, de modo que y en un periodo completo — el cálculo lo confirma: puesto que .
Ejercicio 1.3 ★
Una máquina de Atwood: las masas y cuelgan de un hilo ideal que pasa por una polea sin masa. (a) Elíjase una coordenada y escríbase . (b) Hállese la aceleración. (c) El tratamiento de Newton necesitaba la tensión: ¿adónde ha ido a parar? (d) ¿Cómo recuperaría la tensión una vez conocido el movimiento?
Solución
Solución de Ejercicio 1.3.
(a) Sea el descenso de (de modo que sube ): . (b) : . (c) La tensión actúa en los dos extremos de un hilo inextensible: en cualquier desplazamiento permitido sus trabajos se cancelan, así que no entra nunca en . (d) Newton sobre solo: .
Ejercicio 1.4 ★
Una partícula libre en coordenadas cilíndricas: . (a) ¿Qué coordenadas son cíclicas y cuáles son los momentos conservados? (b) ¿Por qué no se conserva pese a que no actúa ninguna fuerza? (c) Escríbase la ecuación de Euler–Lagrange para e interprétese el término . (d) Compruébese que una recta recorrida a velocidad constante la resuelve.
Solución
Solución de Ejercicio 1.4.
(a) y : se conservan (momento angular respecto del eje) y . (b) aparece en a través de , luego no es cíclica: . Nada falla — es la componente radial de un vector constante , y una componente a lo largo de una dirección que gira no tiene por qué ser constante. (c) : el término centrífugo, el precio de usar coordenadas ligadas a direcciones que rotan. (d) Para una recta a distancia recorrida a velocidad : , ; entonces .
Ejercicio 1.5 ★★
Un bloque de masa desliza por la cara sin rozamiento (de ángulo ) de una cuña de masa , libre a su vez de deslizar sobre un suelo sin rozamiento. (a) Elíjanse dos coordenadas: la abscisa de la cuña y la distancia recorrida por el bloque a lo largo de la cara; escríbase . (b) ¿Qué coordenada es cíclica y qué ley de conservación expresa? (c) Hállense las dos aceleraciones. (d) Compruébense los límites y .
Solución
Solución de Ejercicio 1.5.
(a) Posición del bloque , luego
(b) es cíclica: se conserva — la cantidad de movimiento horizontal total, ya que no actúa ninguna fuerza horizontal exterior. (c) La ecuación de es ; con obtenido en (b),
(d) : , el plano inclinado fijo; : , — caída libre a lo largo de una cara vertical, sin empujar la cuña.
Ejercicio 1.6 ★★
El péndulo esférico: una lenteja en el extremo de una varilla de longitud , libre en ambos ángulos ( desde la vertical descendente y alrededor de ella). (a) Escríbase . (b) Identifíquense la coordenada cíclica y el conservado. (c) Redúzcase el movimiento de a un potencial efectivo y esbócese. (d) Para el movimiento cónico , recupérese la relación del péndulo cónico del volumen del Año 1.
Solución
Solución de Ejercicio 1.6.
(a) . (b) cíclica: , el momento angular vertical. (c) Al eliminar , se conserva con
una barrera en y en (si ) con un único mínimo intermedio — la lenteja nuta entre dos circunferencias. (d) En el mínimo, con constante: ; al insertar resulta .
Ejercicio 1.7 ★★
Un péndulo (masa , longitud ) cuelga de un carro de masa libre de rodar sobre un carril horizontal. (a) Con las coordenadas (carro) y , escríbase . (b) ¿Qué se conserva y por qué, físicamente? (c) Linealícese para pequeño y muéstrese que la frecuencia de oscilación es . (d) Explíquense los límites y : ¿por qué un carro ligero eleva la frecuencia?
Solución
Solución de Ejercicio 1.7.
(a) Lenteja en :
(b) cíclica: se conserva — la cantidad de movimiento horizontal del conjunto (el carril solo empuja verticalmente). (c) Ángulos pequeños: y ; al eliminar , , luego . (d) : el pivote fijo, . Con pequeña, el carro retrocede en sentido opuesto a la lenteja y la oscilación se produce en torno a un punto intermedio (el centro de masas, que está fijo), lo que acorta el péndulo efectivo — de ahí la frecuencia más alta, que diverge cuando .
Ejercicio 1.8 ★★
Una partícula de carga en un campo uniforme , descrito por . (a) Escríbase en coordenadas cartesianas. (b) Dedúzcanse las ecuaciones del movimiento y compruébese que describen la circunferencia ciclotrónica a . (c) Calcúlense los momentos conjugados , : ¿son , ? ¿Se conservan? (d) Muéstrese que escrito en coordenadas cilíndricas tiene cíclica e identifíquese el conservado para una circunferencia centrada en el eje.
Solución
Solución de Ejercicio 1.8.
(a) : . (b) La ecuación de : , es decir, ; análogamente : movimiento circular a , con constante. (c) ; ni ni son cíclicas (), así que no se conserva ninguno de los dos momentos — solo combinaciones como (compruébese que su derivada se anula). (d) En coordenadas cilíndricas : ; es cíclica y . Sobre una circunferencia de radio centrada en el eje, , luego .
Ejercicio 1.9 ★★
Para la cuenta sobre el aro que gira (Ejemplo 1.9): (a) calcúlese la función energía y verifíquese que la ecuación del movimiento la conserva; (b) calcúlese la energía mecánica y muéstrese que ; (c) hállese la potencia entregada por el motor en función de y ; (d) hállese la frecuencia de las pequeñas oscilaciones en torno al equilibrio inclinado cuando y muéstrese que se anula cuando — la ralentización que anuncia el desdoblamiento del pozo.
Solución
Solución de Ejercicio 1.9.
(a) ; por la ecuación del movimiento. (b) . (c) : positiva mientras la cuenta se aleja del eje (el motor trabaja contra la inercia de la cuenta) y negativa a la vuelta. (d) ; en vale , de modo que cuando : la fuerza recuperadora se aplana justo cuando los pozos se funden.
Ejercicio 1.10 ★★★
El péndulo doble de brazos iguales (, ). (a) Muéstrese que para ángulos pequeños . (b) Escríbanse las dos ecuaciones del movimiento. (c) Hállense las frecuencias normales y la forma de cada modo (). (d) A gran amplitud este sistema es un ejemplo clásico de caos: explíquese en unas líneas qué rompe el análisis de ángulos pequeños y por qué no se pierde ninguna ley de conservación.
Solución
Solución de Ejercicio 1.10.
(a) Posiciones , etc.; conservando los términos cuadráticos, el término cruzado de velocidades es , lo que da el enunciado. (b) y , con . (c) Al insertar : , luego ; la segunda línea da : lentejas juntas (modo lento), lentejas opuestas (modo rápido). (d) A gran amplitud, los acoplamientos en y vuelven no lineales las ecuaciones; las soluciones ya no se superponen y condiciones iniciales vecinas se separan exponencialmente (caos). La energía sigue conservándose exactamente — no depende explícitamente del tiempo —: el caos es cuestión de predictibilidad, no de conservación.
Ejercicio 1.11 ★★★
La braquistócrona. Una cuenta desliza sin rozamiento partiendo del reposo en el origen por una curva ( hacia abajo) hasta un punto . (a) Usando la conservación de la energía, muéstrese que el tiempo de descenso es — un funcional en el que desempeña el papel del tiempo. (b) El integrando no depende explícitamente de : muéstrese que es constante a lo largo de la curva óptima (el mismo cálculo que en la Proposición 1.14). (c) Dedúzcase para cierta constante y verifíquese que la cicloide , la satisface. (d) Muéstrese que el descenso de la cuenta hasta el fondo de un arco dura y compárese con la rampa recta hasta el mismo punto.
Solución
Solución de Ejercicio 1.11.
(a) y dan el funcional. (b) El cálculo de la Proposición 1.14 con en el papel del tiempo: . (c) , luego . Para la cicloide, y , de donde . (d) (toda la dependencia en se cancela), así que el fondo () se alcanza en — sea cual sea el punto de partida: la cicloide es además la tautócrona. La rampa recta hasta tarda , alrededor de un más que .
Ejercicio 1.12 ★★★
Fermat como mínima acción. La luz en un medio de índice viaja entre dos puntos en el tiempo mínimo (volumen del Año 2). (a) Muéstrese que el tiempo de recorrido a lo largo de es . (b) Como el integrando no depende explícitamente de , úsese la magnitud conservada del ejercicio anterior para probar que , y compruébese que es la ley de Snell para un rayo medido desde la vertical. (c) Sobre una carretera caliente el índice crece con la altura según ; muéstrese que un rayo casi horizontal se curva con radio de curvatura . (d) Con , ¿desde qué distancia ve un conductor cuyos ojos están a sobre la carretera el espejismo de “agua” sobre ella?
Solución
Solución de Ejercicio 1.12.
(a) . (b) Se conserva ; ( es el ángulo de la pendiente) con medido desde la vertical: — la ley de Snell, aplicada de forma continua. (c) Para un rayo casi horizontal, con pequeño da ; como , la curvatura es , es decir, , y el rayo se curva hacia arriba (hacia mayor). (d) Un rayo que sale del ojo y llega tangente a la carretera tras curvarse con radio la toca a : más allá de esa distancia ya no se ve la carretera — se ve cielo refractado hacia arriba, el “agua” temblorosa.
1.6 Problema: la escoba que se sostiene cabeza abajo
Problema 1.1
Problema de fin de semana — el péndulo invertido de Kapitza
Un péndulo rígido puede mantenerse establemente por encima de su pivote si se agita este arriba y abajo con suficiente rapidez — un descubrimiento analizado por Kapitza en 1951, lo bastante llamativo como para parecer un truco de magia, y el principio por el que los campos eléctricos oscilantes atrapan iones aislados. Modelizamos el péndulo como una masa puntual en el extremo de una varilla rígida sin masa de longitud ; es el ángulo medido desde la vertical descendente; .
Parte I — El péndulo rígido. El pivote se mantiene fijo al principio.
- Escríbanse el lagrangiano y la ecuación del movimiento.
- Dese la frecuencia de las pequeñas oscilaciones en torno a y su valor.
- Muéstrese que aquí y úsese su conservación para hallar la velocidad mínima de lanzamiento de la lenteja, en el punto más bajo, que la lleva hasta arriba.
- Linealícese la ecuación cerca de (hágase ) y muéstrese que : ¿con qué rapidez crece una inclinación inicial de una milésima de grado? Dese el tiempo que tarda en crecer un factor .
- Una escoba en equilibrio sobre la yema de un dedo cae en cosa de un segundo y, sin embargo, nunca se sostiene sola: enúnciese en una frase lo que la ecuación linealizada dice del equilibrio .
Parte II — Agitando el pivote. El pivote oscila ahora verticalmente, con altura , donde y es ajustable.
- Escríbanse las coordenadas de la lenteja y muéstrese que .
- Muéstrese que dos lagrangianos que difieren en una derivada temporal total dan las mismas ecuaciones de Euler–Lagrange.
- Usando esa libertad, redúzcase el lagrangiano a . (Indicación: se combina con un término para dar una derivada total; los términos que solo dependen de pueden suprimirse).
Dedúzcase la ecuación del movimiento
Interprétese el segundo término como la sustitución del peso por : el péndulo vive en un ascensor.
- ¿Se conserva ahora la función energía ? ¿Y la energía? ¿Qué bombea energía hacia dentro y hacia fuera?
- En el régimen de Kapitza y : compruébense para , , , y explíquese físicamente por qué la lenteja no puede entonces seguir la excitación.
Parte III — Separar lo rápido de lo lento. Búsquese el movimiento en la forma : una deriva lenta más un pequeño rizado a la frecuencia de la excitación.
- Conservando solo el término dominante de cada miembro, muéstrese que el rizado cumple , con congelada en la escala de tiempos de la excitación.
- Dedúzcase y compruébese que su amplitud es pequeña, del orden de .
- Desarróllese a primer orden en e insértese en la ecuación del movimiento.
Promédiese sobre un periodo de la excitación, con fija: usando y , muéstrese que
Muéstrese que se trata de un movimiento en el potencial efectivo
- Compárese con la cuenta sobre el aro que gira (Ejemplo 1.9): la misma matemática, con el signo opuesto en el término nuevo. ¿Qué le hace la agitación al equilibrio inferior que la rotación no hacía?
- Esbócese para excitación lenta y para excitación rápida y descríbanse todos los equilibrios y su estabilidad en cada caso.
Parte IV — La escoba se pone de pie.
Desarrollando cerca de , muéstrese que la posición invertida es estable exactamente cuando
- Calcúlese la frecuencia crítica de excitación para nuestro péndulo, así como la velocidad máxima del pivote y la aceleración (en unidades de ) que exige.
- Para , hállese la frecuencia del lento balanceo del péndulo erguido en torno a , y su valor; compruébese que es en efecto lenta comparada con la excitación.
- Todavía con , ¿cuál es la amplitud del rizado para ligeramente apartada de , en grados, si ? ¿Delataría una fotografía el truco?
- ¿Cuánto puede inclinarse la escoba respecto de la vertical y volver todavía? Muéstrese que el pozo de la posición erguida se extiende sobre , y evalúese en .
- Un malabarista que mantiene una escoba en equilibrio sobre la yema quieta de un dedo también la sostiene: ¿mediante qué mecanismo completamente distinto? Nómbrese la característica del péndulo de Kapitza que no necesita realimentación.
- Resúmase el resultado con nombre propio: un pivote agitado con amplitud a — el doble de la frecuencia crítica — sostiene cabeza abajo un péndulo de , en un pozo que alcanza unos desde la vertical y que se balancea suavemente a unos . ¿Dónde se usa en física el mismo atrapamiento promediado para retener una única partícula cargada?
Solución
Solución de Problema 1.1.
1. ; . 2. . 3. La suspensión está fija, luego ; del fondo a la cima, : . 4. : con . 5. El equilibrio invertido existe, pero es exponencialmente inestable: cualquier inclinación, por pequeña que sea, se multiplica por cada . 6. Lenteja en ; dedúzcase y eleve al cuadrado: el enunciado, con el término cruzado . 7. Si , la acción cambia en , una constante frente a variaciones con extremos fijos: los mismos caminos estacionarios, las mismas ecuaciones. 8. El término cruzado es ; al suprimir la derivada total y los términos que solo dependen de ( y ) queda el enunciado. 9. . Como , esto es : en el sistema del pivote la gravedad aparente oscila. 10. Ahora depende explícitamente de : no se conserva , y tampoco — el agitador mete y saca energía por el pivote. 11. ; frente a : razón . En un periodo de la excitación () la gravedad apenas cambia : la lenteja es demasiado perezosa para seguirla y solo tiembla. 12. es la derivada mayor () y la excitación el mayor término de fuerza: . 13. Integrando dos veces con fija: , de amplitud como mucho : un temblor de dos grados. 14. , luego
15. El promedio mata , y ; el término cruzado que sobrevive es , lo que da la ecuación enunciada para . 16. con — dedúzcase para comprobarlo. 17. El mismo término en que el del aro, pero con el signo opuesto: la rotación cavaba pozos en los flancos y solo podía aplanar el fondo; la agitación vertical endurece el pozo del fondo y cava un pozo nuevo arriba. 18. Excitación lenta (): mínimo en y máximo en — nada nuevo. Excitación rápida: mínimos en y en , separados por máximos en ; tanto el péndulo colgante como el erguido oscilan establemente. 19. Cerca de , con : ; la estabilidad exige que el corchete sea negativo: . 20. : ; velocidad máxima , aceleración máxima . 21. ; en , , luego : , treinta veces más lento que la excitación de . 22. : inclinado respecto de la vertical, — una fotografía ordinaria muestra una escoba inmóvil. 23. El pozo de la posición erguida llega hasta los máximos que lo flanquean: ; en , — un pozo notablemente indulgente. 24. El malabarista usa realimentación: los ojos miden la inclinación y la mano acelera lateralmente para cancelarla. La estabilización de Kapitza es en lazo abierto — la excitación nunca sabe dónde está el péndulo. 25. Agitado a con de amplitud, el péndulo de se mantiene invertido en un pozo de y se balancea a . El mismo potencial efectivo promediado, creado con un campo eléctrico cuadrupolar oscilante en lugar de un pivote agitado, confina iones aislados en la trampa de Paul — el caballo de batalla de los relojes atómicos y de la computación cuántica con iones atrapados.