Matemáticas universitarias — Grado 3 · Bachelor Year 3
21Formas diferenciales y teorema de Stokes
Un teorema del análisis ha absorbido, en dos siglos, a todos los demás de su especie: el teorema fundamental del cálculo, Green–Riemann (demostrado en el volumen de segundo año), el teorema de la divergencia de Gauss, el teorema del rotacional de Kelvin–Stokes — cada uno dice que la integral de cierta derivada sobre una región es igual a la integral del objeto original sobre el borde. El lenguaje de las formas diferenciales los convierte en un solo enunciado, , y hace ese enunciado demostrable de una sola vez. Este capítulo construye el lenguaje honestamente — álgebra multilineal alternada, derivada exterior, retrocesos, orientación, integración sobre las subvariedades del Capítulo 20 —, demuestra el teorema de Stokes y cobra los primeros cheques: los teoremas integrales clásicos, el índice que en secreto gobernaba el Capítulo 17 y, en el problema de fin de semana, el teorema del punto fijo de Brouwer. En todo el capítulo, regular significa ; toda aplicación y toda forma son regulares salvo mención expresa. Esto no cuesta ninguna generalidad que merezca la pena a este nivel y deja las manos libres.
21.1 Álgebra multilineal alternada
Definición 21.1
Sea un espacio vectorial real de dimensión . Una forma -lineal alternada en es una aplicación , lineal en cada variable, con siempre que dos argumentos sean iguales. Su espacio se denota ; por convenio, . La alternancia fuerza la antisimetría: intercambiar dos argumentos cambia el signo (desarróllese ) y, más en general, para toda permutación .
Ejemplo 21.2
En : es el espacio dual; el determinante en la base canónica es una forma alternada -lineal, y la Proposición 21.4 mostrará que genera — la razón profunda de que el determinante sea único salvo escala. Para , : vectores son dependientes, y desarrollar uno según los demás anula por alternancia.
Definición 21.3
Para , su producto exterior es la forma alternada -lineal
La alternancia y la multilinealidad son las del determinante en sus columnas.
Proposición 21.4 (Base de )
Sea una base de con base dual . Las formas
constituyen una base de ; por tanto, . Explícitamente, .
Demostración. Generación. Sean y , donde abrevia . Ambos miembros son -lineales y alternados, de modo que coinciden en cuanto coincidan en todas las -tuplas con (la multilinealidad reduce a tuplas de vectores de la base, y la alternancia a las estrictamente crecientes). Y : para la matriz es la identidad; para alguna fila es nula. Así, para todo : . Independencia. Si , evaluando en se obtiene . ∎
Definición 21.5
El producto exterior se extiende a una aplicación bilineal , determinada por la bilinealidad y por (concaténese y reordénese; el producto es si ). Es asociativo y anticonmutativo graduado:
Demostración. Ambas propiedades se comprueban en los elementos de la base y se extienden por bilinealidad. Asociatividad: ambos parentizados de coinciden con el producto exterior de la familia concatenada de -formas, por la fórmula del determinante de la Definición 21.3 (desarrollo de Laplace por bloques). La regla de los signos: pasar cada uno de los factores de por delante de los factores de cuesta un signo por cada transposición adyacente (un intercambio de dos filas del determinante), y por tanto en total. ∎
Proposición 21.6 (Retroceso, caso lineal)
Una aplicación lineal induce, para cada , la aplicación lineal , . Cumple y . Además:
- Si y , entonces en la recta : .
- Si , entonces en .
Demostración. Las identidades funtoriales son inmediatas de las definiciones (para la regla del producto, compruébese en productos exteriores de -formas con la fórmula del determinante — — y extiéndase después bilinealmente). (1) lleva el espacio unidimensional (la Proposición 21.4) en sí mismo, de modo que con independiente de ; evaluando en y se obtiene . (2) Para , los vectores están en la imagen de , de dimensión : son linealmente dependientes, y una forma alternada se anula sobre una familia dependiente (desarróllese el vector dependiente según los demás). ∎
21.2 Formas diferenciales y derivada exterior
Definición 21.7
Sea abierto. Una -forma diferencial en es una aplicación regular ; en la base de la Proposición 21.4 (escribiendo por ),
con coeficientes regulares . Su espacio es ; . Una -forma es una función; una -forma es un campo de formas lineales (por ejemplo, la diferencial de una función); una -forma es , el integrando natural del Capítulo 11.
Definición 21.8 (Derivada exterior)
La derivada exterior es la aplicación lineal definida por
En las -formas es la diferencial usual.
Teorema 21.9
(a) para (la regla de Leibniz graduada). (b) .
Demostración. (a) Por bilinealidad basta tratar , . Entonces y
y pasar la -forma por delante de los factores de cuesta (la Definición 21.5): el segundo término es . (b) Para una función: . El coeficiente es simétrico en por el teorema de Schwarz sobre las derivadas parciales cruzadas (demostrado en el volumen de segundo año; es ), mientras que es antisimétrico: emparejando los términos y , todo se cancela. Para general: por (a), y ambos términos se anulan (, pues el coeficiente es constante). ∎
Definición 21.10 (Retroceso)
Sea regular (, abiertos). El retroceso se define puntualmente por el retroceso lineal a lo largo de la diferencial: . En concreto, sustituye: en las funciones, y .
Teorema 21.11
(a) y . (b) : la derivada exterior conmuta con toda sustitución regular — la identidad que la convierte en la derivada de la teoría. (c) Si es regular entre abiertos de y , entonces .
Demostración. (a) Enunciados puntuales sobre retrocesos lineales (la Proposición 21.6), más la regla de la cadena . (b) Para una -forma : es la regla de la cadena. Para : usando (a), , de modo que, por la regla de Leibniz (el Teorema 21.9(a)) y :
(c) Puntualmente esto es exactamente en las formas de grado máximo (la Proposición 21.6(1) con ). ∎
Ejemplo 21.12 (Coordenadas polares)
Para : , , de modo que
apareciendo el jacobiano del Ejemplo 11.12 por pura álgebra — sin teoría de la medida. El Ejercicio 21.9 convierte esta observación en un enunciado: para las integrales orientadas, la fórmula del cambio de variables es la fórmula del retroceso.
21.3 Formas cerradas y exactas; el lema de Poincaré
Definición 21.13
es cerrada si , y exacta si para alguna (una primitiva de ). Exacta cerrada por ; el recíproco es una cuestión sobre la forma de .
Ejemplo 21.14 (La forma angular)
En ,
es cerrada (cálculo directo: el Ejercicio 21.4) pero no exacta: su integral a lo largo de la circunferencia unidad vale , mientras que las integrales de formas exactas a lo largo de curvas cerradas se anulan (la Proposición 21.28). Localmente, para cualquier determinación regular del ángulo polar — de ahí el nombre y la obstrucción: no existe tal determinación en todo . Esta única forma gobierna el índice (la Sección 21.6) y, a través de él, el teorema de los residuos del Capítulo 17.
Teorema 21.15 (Lema de Poincaré)
Sea abierto y estrellado respecto de . Toda -forma cerrada en () es exacta.
Demostración. Construimos un operador de homotopía lineal con
si , entonces y hemos terminado. Para , póngase
(el acento circunflejo suprime un factor; las integrales son regulares en por derivación bajo la integral, el Teorema 10.15, estando todas las derivadas dominadas en los compactos). Comprobar la (21.1) es un cálculo que se hace una vez en la vida, de modo que lo hacemos entero. Fíjese y tómese (linealidad). Primero,
el primer grupo recoge los términos en que golpea el factor — el producto exterior reconstruye con un signo que cancela el prefactor, y los valores de dan el factor —, mientras que el segundo grupo recoge los términos en que golpea la integral (la regla de la cadena saca ). A continuación, y, aplicando la definición de en grado , con el índice ocupando la primera posición:
Las sumas dobles se cancelan en , que por tanto vale
por el teorema fundamental del cálculo. La condición de ser estrellado entró donde tenía que entrar: para , de modo que tiene sentido. ∎
Observación 21.16
Para y , la primitiva es — la integral de línea de a lo largo del segmento : el teorema es el «un campo con jacobiana simétrica es un gradiente» de varias variables de segundo año, ahora en todos los grados. La forma angular (el Ejemplo 21.14) muestra que la hipótesis sobre no es decorativa: no es estrellado, y allí ser cerrada no implica ser exacta. Lo que sobrevive en un abierto general lo mide la cohomología de de Rham — véase el Ejercicio 21.12 para el primer cálculo no trivial.
21.4 Orientación e integración sobre subvariedades
Integrar una -forma exige territorio orientado de dimensión . Recuérdese del Capítulo 20 (el Teorema 20.3) que una -subvariedad es localmente la imagen de una parametrización regular ( abierto, un homeomorfismo sobre su imagen con diferencial inyectiva).
Definición 21.17
Una orientación de es la elección, para cada , de una de las dos clases de orientación de bases del espacio tangente , que sea localmente coherente: alrededor de cada punto hay una parametrización cuyo referencial de coordenadas está positivamente orientado en todo punto de su dominio. Tales parametrizaciones se llaman directas. es orientable si existe una orientación; la banda de Möbius muestra que esto puede fallar. Todas las subvariedades de este capítulo están orientadas.
Definición 21.18 (Integral de una forma)
Sean una -subvariedad orientada y una -forma definida en un entorno de , con compacto. (a) Si para una única parametrización directa, póngase
— siendo el miembro derecho la integral de Lebesgue en (el Capítulo 11) del coeficiente de , que es continuo y de soporte compacto. (b) En general, elíjanse un número finito de parametrizaciones directas que recubran el compacto y una partición de la unidad subordinada (el Lema 21.20), y póngase , calculando cada término por (a). Para una curva () parametrizada por escribimos , sin exigir inyectividad.
Lema 21.19 (Consistencia)
La definición (a) no depende de la parametrización directa, y la definición (b) no depende ni del recubrimiento ni de la partición de la unidad. Además, si es un difeomorfismo de entornos de dos subvariedades orientadas con , que lleva un referencial directo de a un referencial directo de en algún punto de cada componente de , entonces .
Demostración. (a) Sean , parametrizaciones directas cuyas imágenes contienen . La transición es un difeomorfismo entre los abiertos correspondientes de (regularidad de las transiciones: el Teorema 20.3, vía la descripción local por grafos), y allí , de modo que (el Teorema 21.11(a)). Escríbase ; entonces (Teorema 21.11(c)) . Siendo directos ambos referenciales, lleva una base positiva a una base positiva: , de modo que y el teorema del cambio de variables (el Teorema 11.11) da : las dos integrales coinciden. He aquí toda la razón de ser de la orientación: sin el control del signo, el jacobiano y su valor absoluto difieren y la integral queda mal definida. (b) Si y son dos particiones admisibles (recubrimientos incluidos), entonces, por (a) y la aditividad finita, , siendo cada término doble calculable en cualquiera de las dos cartas. La última afirmación: si recorre las parametrizaciones directas de , entonces recorre las parametrizaciones directas de (la comparación de orientaciones es localmente constante y está fijada en un punto por componente), y . ∎
Lema 21.20 (Particiones de la unidad, caso compacto)
Sean compacto y abiertos que recubren . Existen con , compactos y en un entorno de .
Demostración. Cada está en algún con una bola cerrada ; la compacidad extrae con las bolas recubriendo . Para cada , tómese una meseta , , en , (regularícese el indicador de la bola de radio , el Teorema 12.9). Asígnese cada a un índice con y póngase . En el abierto , las funciones hacen el trabajo, pero solo están definidas allí; para globalizar, sea tal que donde y donde (regularícese un corte adecuado de ), y póngase
El denominador es en todas partes y vale en , un entorno abierto de (cada punto de está en alguna bola donde ); allí . Los soportes y las cotas son claros. ∎
21.5 El teorema de Stokes
Definición 21.21
Una -subvariedad con borde es un conjunto recubierto por parametrizaciones regulares de dos tipos: cartas interiores con abierto, y cartas de borde , donde y se extiende de manera regular y con diferencial inyectiva al abierto . El borde es el conjunto de los puntos alcanzados en ; es una -subvariedad sin borde, parametrizada por las aplicaciones . Una orientación de induce otra en por la regla de la normal exterior en primer lugar: en , una base de es positiva si y solo si es una base positiva de , donde apunta hacia fuera de (en una carta de borde: , salvo la suma de componentes tangenciales — la clase de orientación no las ve).
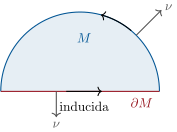
Lema 21.22 (Stokes en el semiespacio)
Sea una -forma regular en de soporte compacto. Entonces
donde lleva la orientación estándar de y la inducida, que es veces la orientación estándar de .
Demostración. Primero, la contabilidad de la orientación: la normal exterior a lo largo de es , y
el referencial de es positivo para la orientación inducida exactamente cuando es par, de donde la comparación enunciada. Por linealidad, tómese , ; entonces (llevar a su posición cuesta intercambios). Dos casos, ambos por Tonelli–Fubini (el Teorema 11.6) y el teorema fundamental del cálculo en una variable.
Caso . Integrando primero en sobre : (soporte compacto), de modo que . Y la restricción de a contiene el factor , que se restringe a ( es allí constante): también.
Caso . Integrando primero en sobre :
Del lado del borde, se restringe a y, siendo la orientación inducida veces la estándar, . Los dos miembros coinciden. ∎
Teorema 21.23 (Stokes)
Sean una -subvariedad orientada compacta con borde, con dotado de la orientación inducida, y una -forma regular en un entorno de . Entonces
En particular, si : .
Demostración. Recúbrase el compacto por un número finito de imágenes de cartas directas (interiores o de borde), y tómese una partición de la unidad subordinada a los abiertos correspondientes de (el Lema 21.20), con en un entorno de . En ese entorno, , de modo que
ambos miembros son aditivos, y basta demostrar el teorema para una forma soportada en la imagen de una sola carta.
Carta interior. Si con abierto en : extiéndase por cero a (regular, de soporte compacto en ) y aplíquese el Lema 21.22 con el soporte alejado de (trasládese al semiespacio superior abierto — o repítase sin más el cálculo del caso en todo ): , y , pues se anula cerca de .
Carta de borde. Si : con extendida por cero, (el Teorema 21.11(b)), de modo que, por Definición 21.18:
Queda identificar el miembro derecho con . El borde está parametrizado por , y es la restricción de a (retroceso por la inclusión compuesta con ). La comparación de orientaciones es el mismo en ambos miembros: el referencial se sitúa en la orientación inducida de con el signo calculado en la carta (el vector exterior retrocede a ), que es exactamente el signo que relaciona la orientación inducida de con la estándar de (el Lema 21.22). Los dos convenios de signo se cancelan: . ∎
Ejemplo 21.24 (Los teoremas clásicos)
Sea un dominio compacto con borde regular, orientado de la manera estándar. Para : , y Stokes se lee
Green–Riemann, demostrado para dominios elementales en el volumen de segundo año y ahora en su generalidad natural. En , Stokes aplicado a la -forma de flujo de un campo de vectores en un dominio compacto da el teorema de la divergencia , y aplicado a una -forma en una superficie con borde, el clásico teorema del rotacional de Kelvin–Stokes; el Ejercicio 21.7 detalla ambos diccionarios.
21.6 El índice
Definición 21.25
Sea una curva cerrada regular. Su índice alrededor de es
Proposición 21.26
; como función de es constante en cada componente conexa de y nulo en la componente no acotada. Para : .
Demostración. Tómese y escríbase , , , de modo que . En notación compleja, sea ; entonces y un cálculo directo da
puesto que y . Así, es constante: con , y con fuerza : , i.e. . Como función de en el complementario abierto de la curva compacta, la integral que la define es continua (el Teorema 10.14, con dominación en un entorno de cada ); una función continua de valores enteros es localmente constante, luego constante en cada componente. Para grande, el integrando es uniformemente en , de modo que el índice tiende a y se anula en la componente no acotada. Para la circunferencia: directamente. ∎
Observación 21.27
Con , , de modo que : este es el índice del Capítulo 17, y la Proposición 21.26 vuelve a demostrar su carácter entero y su constancia local por medios de variable real — la mitad topológica del teorema de los residuos, ahora apoyada en Stokes.
Proposición 21.28
Si es exacta en el abierto y es una curva cerrada, entonces .
Demostración. — la regla de la cadena identifica con . ∎
Método 21.29
Calcular con formas: (1) mecanícese — los productos exteriores se reordenan con signos, deriva los coeficientes generando nuevos y los retrocesos sustituyen; confíese en el álgebra, que codifica todos los jacobianos. (2) Para integrar una forma sobre una subvariedad: parametrícese directamente, retrocédase la forma e intégrese el coeficiente; la orientación es la única trampa — compruébese un referencial. (3) Para demostrar una identidad integral, búsquese una silueta de Stokes: ¿es el integrando exacto?, ¿es el dominio un borde? (4) Para comparar integrales sobre dos subvariedades «paralelas», aplíquese Stokes a la región comprendida entre ellas (el argumento de deformación, el Ejercicio 21.10). (5) Una integral no nula de una forma cerrada certifica una obstrucción topológica — ninguna primitiva, ninguna retracción, ninguna extensión sin ceros: así es como el problema de fin de semana liquida las retracciones de la bola.
21.7 Ejercicios
Ejercicio 21.1 ★
En , sean y . Calcúlense , , y , y verifíquese la regla de Leibniz graduada en este ejemplo.
Solución
Solución de Ejercicio 21.1.
Desarrollando y anulando los factores repetidos:
(usando y ). A continuación, y . Por último,
(el primer término de aporta ; las permutaciones cíclicas de tres factores son pares). Comprobación de Leibniz: , y ; la suma cuadra.
Ejercicio 21.2 ★
Identifíquense, en , las tres encarnaciones de : para , ; para la forma de trabajo , ; para la forma de flujo , . Dedúzcanse de las identidades y .
Solución
Solución de Ejercicio 21.2.
tiene los coeficientes de . Para la forma de trabajo,
la forma de flujo del rotacional (agrúpense los seis términos de ). Para la forma de flujo, : la divergencia. Entonces se lee , i.e. , y se lee : las dos identidades vectoriales son una sola identidad, , leída en dos grados.
Ejercicio 21.3 ★★
Decídase si cada -forma es cerrada o exacta en su dominio, y calcúlese una primitiva cuando exista: (a) en ; (b) en ; (c) en el semiplano .
Solución
Solución de Ejercicio 21.3.
(a) Ser cerrada es la simetría de las parciales cruzadas: , , . El dominio es estrellado: exacta (el Teorema 21.15), con primitiva (compruébese ). (b) : exacta en todo (luego cerrada) — la prima radial de la forma angular es inofensiva. (c) En la forma es , cerrada (el Ejercicio 21.4); el semiplano es convexo, de modo que allí es exacta y, en efecto, cumple . Exacta en el semiplano, no exacta en el plano punteado: la obstrucción vive en el agujero, no en la fórmula.
Ejercicio 21.4 ★★
(La forma angular) Verifíquese que (el Ejemplo 21.14) es cerrada; calcúlese para la circunferencia de radio alrededor de ; conclúyase que no es exacta en y que no es estrellado respecto de ninguno de sus puntos (dos vías: por el Teorema 21.15 y directamente por la geometría).
Solución
Solución de Ejercicio 21.4.
Ser cerrada: con ,
de modo que . En :
Si fuera exacta, esta integral se anularía (la Proposición 21.28): no es exacta. Si fuera estrellado respecto de algún , el lema de Poincaré (trasladado a ) haría exacta toda forma cerrada — contradicción. Directamente: para cualquier , el segmento de al punto del dominio pasa por : la propiedad de ser estrellado falla en todo punto.
Ejercicio 21.5 ★★
(Forma de área de una hipersuperficie) Sea una hipersuperficie orientada compacta cuya orientación viene dada por un campo normal unitario ( positiva si y solo si es positiva en ). Demuéstrese que la -forma se restringe en a la forma de área: para una parametrización directa , , donde es la matriz de Gram. (Obsérvese que y elévese al cuadrado este determinante.) Calcúlese .
Solución
Solución de Ejercicio 21.5.
Para vectores , desarrollando el determinante por su primera columna se obtiene
puesto que es exactamente el -ésimo menor suprimido (la Definición 21.3). Aplicando esto a : con . Ahora bien, es diagonal por bloques: y ( normal, los tangentes), de modo que ; y para una parametrización directa (eso significa la -orientación): , el elemento de área de Gram. Para , y la parametrización esférica en (directa; se salta un meridiano, un conjunto de área nula): , de modo que .
Ejercicio 21.6 ★★
Calcúlese para : (a) directamente en coordenadas esféricas; (b) por Stokes en la bola unidad. Dedúzcase a partir del área de , y generalícese: , en consonancia con el Teorema 11.13.
Solución
Solución de Ejercicio 21.6.
La dada es para en , de modo que (a) es el cálculo recién hecho: . (b) , y Stokes en la bola unidad da : por tanto, . En general, la forma se restringe en a la forma de área ( en el Ejercicio 21.5), , y Stokes produce — en consonancia con las fórmulas de la función gamma de Teorema 11.13.
Ejercicio 21.7 ★★
(Los diccionarios) Dedúzcanse cuidadosamente del Teorema 21.23: (a) el teorema de la divergencia en (combínense el Ejercicio 21.2 y el Ejercicio 21.5); (b) el teorema de Kelvin–Stokes para una superficie orientada compacta con borde en . Compruébese que los convenios de orientación concuerdan en la semiesfera superior limitada por el ecuador.
Solución
Solución de Ejercicio 21.7.
(a) Stokes aplicado a la forma de flujo en el dominio compacto : (el Ejercicio 21.2 para el lado interior). Identifíquese el integrando del borde: para tangentes en un punto de , el desarrollo por la primera columna del Ejercicio 21.5 da ; escribiendo con tangente, la columna es combinación del plano de , de modo que y : el teorema de la divergencia, con la normal exterior (la normal exterior en primer lugar es exactamente la orientación inducida). (b) Stokes aplicado a en la superficie con borde : se restringe a por la misma identificación, mientras que en la curva del borde , es decir, . Semiesfera superior con exterior (radial): en el punto ecuatorial el vector exterior dentro de la superficie es ; completándolo a referenciales positivos se ve que el ecuador se recorre en sentido antihorario visto desde arriba (): la regla de la mano derecha, el mismo convenio en ambos miembros de la identidad.
Ejercicio 21.8 ★★
(Identidades de Green) Para regulares en un entorno de un dominio compacto de borde regular, demuéstrese
Dedúzcase: una función armónica en que se anula en es idénticamente nula, y dos funciones armónicas con los mismos valores en el borde coinciden — unicidad en el problema de Dirichlet del Capítulo 18.
Solución
Solución de Ejercicio 21.8.
Aplíquese el teorema de la divergencia (el Ejercicio 21.7(a), cuya demostración no depende de la dimensión) a : y : la primera identidad. Intercambiando y restando se cancela el término simétrico: la segunda. Si en y en : la primera identidad con da , de modo que y es constante en cada componente; la clausura de cada componente corta (acotación), donde : . Dos funciones armónicas con los mismos valores en el borde difieren en una tal : coinciden — unicidad para el problema de Dirichlet, complementando la teoría de existencia en el disco del Capítulo 18.
Ejercicio 21.9 ★★
(Cambio de variables, forma orientada) Sean un difeomorfismo de abiertos de con , y continua de soporte compacto en . Demuéstrese que la identidad de retroceso es equivalente al teorema del cambio de variables (el Teorema 11.11) para tales , y explíquese exactamente adónde fue a parar el valor absoluto del jacobiano.
Solución
Solución de Ejercicio 21.9.
Por el Teorema 21.11(c), , de modo que la identidad de retroceso se lee
Como en todas partes, , y esto es literalmente la fórmula del cambio de variables (el Teorema 11.11) para integrandos continuos de soporte compacto: cada enunciado es el otro. El valor absoluto se fue a la hipótesis: la orientación. Para que invierta la orientación, la identidad de formas adquiere un signo menos global (las formas notan la orientación), mientras que la fórmula de medidas conserva (las medidas no la notan): dos contabilidades de un mismo jacobiano.
Ejercicio 21.10 ★★★
(Deformación) Sean una -forma cerrada en y la esfera de radio centrada en . Demuéstrese que no depende de (aplíquese Stokes a la corona esférica entre dos radios; atención a las dos orientaciones del borde). Aplíquese a la forma de ángulo sólido
compruébese que es cerrada, calcúlese y conclúyase que es cerrada pero no exacta en — la hermana bidimensional de y el contenido geométrico de la ley de Gauss en electrostática.
Solución
Solución de Ejercicio 21.10.
La corona esférica es una -subvariedad compacta de borde ; las orientaciones inducidas son la orientación habitual de la esfera en (hacia fuera de = alejándose de ) y la opuesta en (hacia fuera de = hacia ). Stokes con :
Forma de ángulo sólido: con y , y
En , para tangentes: , de modo que : constante en , como predice la deformación, y no nula — luego es cerrada pero no exacta en (una forma exacta integra sobre la sin borde, por Stokes). Esta es la ley de Gauss: el flujo del campo de una carga unidad a través de cualquier esfera que la encierre vale , sea cual sea el radio.
Ejercicio 21.11 ★★
Sea una curva cerrada regular en con . Demuéstrese para toda -forma cerrada en (escríbase por el Ejercicio 21.12). Interpretación: en el plano punteado, el índice es la única obstrucción a la anulación de los periodos.
Solución
Solución de Ejercicio 21.11.
Escríbase (el Ejercicio 21.12) con . Entonces
por la Proposición 21.28 y la definición del índice. El único entero controla todos los periodos en el plano punteado: las -formas cerradas no pueden distinguir dos lazos con el mismo índice.
Ejercicio 21.12 ★★★
(Primer cálculo de de Rham) Demuéstrese que toda cerrada -forma en se escribe de manera única
defínase integrando a lo largo de un camino de a (un tramo radial y después un arco de circunferencia), demuéstrese que el resultado no depende de las elecciones precisamente porque el periodo de se anula, y compruébese . Conclúyase: , generado por la forma angular.
Solución
Solución de Ejercicio 21.12.
Sea : cerrada y por la elección de (). Retrocédase por la aplicación polar , un difeomorfismo local sobreyectivo : es cerrada (el Teorema 21.11(b)) en el abierto convexo , luego exacta (Teorema 21.15): . Para fijo: es la integral de alrededor de la circunferencia de radio , que vale (la corona entre las dos circunferencias es una superficie compacta con borde; Stokes como en el Ejercicio 21.10, una dimensión menos). Así, es -periódica en y desciende a una función bien definida en con ; es regular ( es un difeomorfismo local) y fuerza . Por tanto, . Unicidad: integrar sobre fija , pues las formas exactas tienen periodo nulo; y es única salvo constante aditiva. La aplicación es, por tanto, un isomorfismo lineal , y la clase de genera: el agujero es exactamente unidimensional, hablando cohomológicamente.
21.8 Problema: el teorema del punto fijo de Brouwer
Problema 21.1
Problema de fin de semana — sin retracción, sin escapatoria
El teorema de Brouwer afirma que toda aplicación continua de la bola unidad cerrada en sí misma tiene un punto fijo — uno de los grandes teoremas de la matemática, con consecuencias desde la teoría de juegos (equilibrios de Nash) hasta el análisis matricial. La demostración con formas diferenciales es la más limpia que se conoce: Stokes muestra que la esfera no es un retracto de la bola, y todo lo demás se sigue. En todo el problema, , y
(el acento circunflejo suprime el factor).
Parte I — El instrumento de medida.
- Calcular y dedúzcase de Stokes (el Teorema 21.23) que , donde lleva la orientación de borde de la bola.
- Para y , identifíquese la restricción de a con las formas de longitud de arco y de área (el Ejercicio 21.5 con ) y recalcúlese directamente.
- Sean abierto y regular con para todo . Demuéstrese que . (Derívese : la imagen de está en el hiperplano , de dimensión ; aplíquese después Proposición 21.6(2).)
- ¿Dónde está el fallo de la siguiente «demostración» de que : « es compacta sin borde, y restringida a es una forma de grado máximo en ella, luego cerrada, luego por Stokes»? (Señálese la palabra equivocada.)
- Explíquese en un párrafo la estrategia de la Parte II: qué se integrará, sobre qué, y de dónde vendrá la contradicción.
Parte II — No hay retracción regular. Supóngase, por reducción al absurdo, que es una retracción regular de la bola sobre su esfera: es regular en un entorno de , y para todo .
- Justifíquese (en , se restringe a la identidad: si es una parametrización directa de un trozo de , entonces ).
- Usando Stokes en , demuéstrese .
- Demuéstrese (pregunta 3 aplicada a ) y conclúyase: no existe ninguna retracción regular .
- Resuélvase a mano el caso excluido : demuéstrese directamente que ninguna aplicación continua fija ambos extremos, y nómbrese el teorema utilizado.
Parte III — Brouwer regular. Sea regular en un entorno de con y sin ningún punto fijo en .
- Demuéstrese .
Para , sea y sea la intersección del rayo con . Resuélvase la ecuación de segundo grado y obténgase
- Demuéstrese que el radicando es estrictamente positivo en : si , entonces y , es decir, , o sea, ; por Cauchy–Schwarz con , , esto fuerza — excluido. Dedúzcase que es regular en un entorno de .
- Demuéstrense y para (para , compruébese usando , que a su vez se sigue de ). Conclúyase con la Parte II: toda autoaplicación regular de tiene un punto fijo.
Parte IV — Brouwer continuo. Sea continua sin puntos fijos.
- Demuéstrese y prodúzcase una aplicación polinómica con (Stone–Weierstrass, el Teorema 7.15, coordenada a coordenada — justifíquese el paso de la aproximación escalar a la vectorial).
- La aplicación puede salirse de la bola; póngase . Demuéstrense y .
- Dedúzcase una contradicción con la Parte III y conclúyase: toda aplicación continua tiene un punto fijo.
- Muéstrese con ejemplos que el teorema falla en: la bola abierta; la esfera ; una corona cerrada. ¿Qué propiedad de pierde cada contraejemplo?
Parte V — Dividendos.
- (Perron–Frobenius, existencia) Sean una matriz con todas sus entradas y . Demuéstrese que la aplicación está bien definida y es continua en , que es homeomorfo a una bola cerrada de (homeomorfismo radial desde un compacto convexo con interior no vacío en su envoltura afín) y conclúyase que tiene un vector propio de entradas estrictamente positivas y valor propio .
- Dedúzcase que toda matriz estocástica de entradas positivas (con columnas que suman ) tiene un vector de probabilidad estacionario — el vector de tipo PageRank. (La unicidad también vale, pero exige otras herramientas.)
- (Bola peluda, preparación) Sea regular en un entorno de con y para (un campo tangente unitario). Para , póngase . Demuéstrese en : lleva dentro de la esfera .
- Demuéstrese que es un polinomio en (cada función coeficiente de en una carta es polinómica en , con coeficientes regulares en la variable de la carta; la integración es lineal).
Demuéstrese que, para pequeño, es un difeomorfismo de sobre : inyectividad para ; difeomorfismo local por el teorema de la función inversa (el Teorema 20.1 en cartas); imagen abierta y cerrada en la esfera de llegada, que es conexa. Dedúzcase, usando el Lema 21.19 y el reescalado bajo (compruébese), que
(orientación conservada por continuidad desde ).
- Conclúyase (Milnor): si es impar, no es un polinomio en y, sin embargo, coincide con el polinomio cerca de — contradicción. Por tanto, las esferas de dimensión par ( impar) no admiten ningún campo tangente unitario y, normalizando y regularizando (convoluciónese componente a componente y proyéctese — justifíquense ambos pasos), tampoco ningún campo tangente continuo que no se anule: todo viento sobre la Tierra deja un punto en calma.
(Las esferas impares se peinan sin dificultad) Exhíbase en un campo tangente unitario regular explícito: en notación compleja, es decir,
Verifíquense la tangencia y la longitud unidad, y conclúyase que la dicotomía de paridad de la pregunta 23 es óptima: una esfera es peinable exactamente cuando su dimensión es impar. ¿Dónde se rompe el argumento polinómico de la pregunta 22 para par?
- (Ceros a partir del comportamiento en el borde) Sea continua con para todo . Demuéstrese que se anula en algún punto de . (Si no, lleva continuamente dentro de ; aplíquese Brouwer a y contradígase la hipótesis sobre el borde.) Dedúzcase el criterio de sobreyectividad: una continua con cuando es sobreyectiva — el antepasado en dimensión finita de los argumentos de coercividad del análisis no lineal.
Solución
Solución de Problema 21.1.
1. ; llevar por delante de los factores precedentes cuesta , que cancela el prefactor: cada uno de los términos vale , de modo que . Stokes en la bola: .
2. : ; en , , la forma de longitud de arco: . : es la forma de área (el Ejercicio 21.5 con ): . Ambas cuadran con la pregunta 1.
3. Derivando : para todo , de modo que , a hiperplano: . Como es una -forma (pregunta 1), puntualmente por la Proposición 21.6(2): una aplicación con valores en la esfera no tiene sitio donde retroceder una forma de volumen.
4. El fallo está en el segundo «luego»: en , de dimensión , toda -forma es trivialmente cerrada (no hay -formas no nulas en una variedad de dimensión ), pero cerrada no significa exacta, y exige una primitiva efectiva definida en . La restricción de es precisamente no exacta — su integral vale — y esa no exactitud alimenta todo el problema.
5. Integraremos sobre la esfera y contaremos de dos maneras. Como fija punto a punto, la integral vale . Como está definida en la bola, Stokes convierte la misma integral en ; y como toma valores en la esfera, la pregunta 3 anula ese integrando. Un número, dos valores: la retracción no puede existir.
6. Ambas integrales se calculan mediante parametrizaciones directas de trozos de (la Definición 21.18); como (la parametrización aterriza en , donde es la identidad), (el Teorema 21.11(a)): los integrandos locales coinciden, y cualquier partición de la unidad da .
7. es una -forma regular en un entorno de la orientada compacta, cuyo borde con la orientación inducida es : Stokes (el Teorema 21.23) da exactamente .
8. (el Teorema 21.11(b)), que se anula por la pregunta 3 aplicada a . Encadenando las preguntas 6–8:
absurdo. No existe ninguna retracción regular de sobre ().
9. Una continua con llevaría un conjunto conexo sobre el disconexo , lo cual es imposible: las imágenes continuas de conjuntos conexos son conexas — equivalentemente, el teorema del valor intermedio forzaría a a tomar el valor . El mismo enunciado en toda dimensión es exactamente la Parte II; la conexión es la sombra en dimensión de la obstrucción cohomológica .
10. es continua y en todas partes en el compacto : su mínimo se alcanza, luego .
11. se lee , cuyas raíces son
Su producto es : las raíces flanquean (o una se anula), de modo que el parámetro del rayo — la raíz no negativa — es .
12. Si el radicando se anulara en : siendo no negativos ambos sumandos, y , es decir, , o sea, . Por Cauchy–Schwarz, : igualdad en toda la cadena, lo que fuerza colineal con , de norma y con el mismo sentido: — excluido. Así, el radicando es continuo y en , luego está acotado inferiormente por cierto allí y en un entorno (continuidad uniforme). En ese entorno, es regular (reduciendo si hace falta), el radicando se mantiene , y la raíz cuadrada es regular en : es regular cerca de .
13. por construcción de : . Para : (Cauchy–Schwarz una vez más), y reduce el radicando a , cuya raíz cuadrada es el propio (es ): y . Así, es una retracción regular de la bola sobre la esfera — en contra de la Parte II. Toda autoaplicación regular de tiene un punto fijo.
14. exactamente como en la pregunta 10. Los polinomios forman una subálgebra de que contiene las constantes y separa puntos ( lo hacen), de modo que Stone–Weierstrass (el Teorema 7.15) aproxima cada coordenada: tómense polinomios con ; la aplicación vectorial cumple entonces .
15. En : , de modo que : . Además, , luego en .
16. es polinómica, luego regular, y lleva en sí misma: la Parte III proporciona . Entonces : contradicción. Toda aplicación continua tiene un punto fijo.
17. Bola abierta: lleva dentro de ( estrictamente) y su único punto fijo está en la esfera: se pierde la compacidad. Esfera: la aplicación antipodal carece de puntos fijos; es compacta, pero tiene la topología «equivocada» — es exactamente el no retracto de la Parte II. Corona: una rotación de cualquier ángulo no fija nada; el agujero cobija la rotación — se pierde la convexidad (más precisamente, la topología de bola). El teorema de Brouwer trata en realidad de los conjuntos convexos compactos, como explota la pregunta 18.
18. Para : algún , de modo que para todo ; por tanto, y está bien definida, es continua y aterriza en (entradas positivas que suman ). es convexo, compacto y con interior no vacío en el hiperplano afín ; la aplicación radial desde su baricentro — cada rayo desde el baricentro corta en exactamente un punto, por convexidad y compacidad, y la función de calibre correspondiente es continua — es un homeomorfismo . Transportando Brouwer a través de él: tiene un punto fijo , es decir, con ; y tiene entradas estrictamente positivas por el cálculo inicial. Una matriz positiva tiene un vector propio positivo.
19. La pregunta 18 da , , . Súmense las coordenadas: (las columnas suman ), mientras que . Luego y : un vector de probabilidad estacionario — el equilibrio de la cadena de Markov, el núcleo matemático de PageRank.
20. En : por tangencia y : .
21. Fíjense un atlas finito de parametrizaciones directas y una partición de la unidad, independientes de . En una carta, , de modo que cada coeficiente de es una suma de productos de un factor (afín en ) por un determinante de entradas afines en : un polinomio en de grado con coeficientes regulares en la variable de la carta. Multiplicando por las funciones de la partición, independientes de , e integrando término a término: , un polinomio.
22. Inyectividad: es lipschitziana en (regular en un compacto), digamos con constante ; para , . Difeomorfismo: lleva en ; en cartas, sus jacobianas convergen uniformemente a las de cuando , de modo que para pequeño son invertibles y es un difeomorfismo local (el Teorema 20.1 en cartas), inyectivo, con imagen abierta (difeomorfismo local) y compacta en la conexa (): imagen , de modo que es un difeomorfismo de . Reescalado: bajo , cada coeficiente gana y cada una de las diferenciales gana : . Como :
la última igualdad por el Lema 21.19 ( es un difeomorfismo de , que conserva la orientación para pequeño: los determinantes jacobianos en cartas varían continuamente, no se anulan nunca y son positivos en ).
23. Si es impar y existe un campo tangente unitario regular, las preguntas 21–22 hacen que el polinomio (lícito: por la pregunta 1) coincida con cerca de ; dos funciones regulares que coinciden cerca de y una de ellas polinómica fuerzan a a ser ese polinomio en todo . Pero si con , la factorización única en (el Capítulo 2) da al irreducible multiplicidad par en y multiplicidad impar en : imposible. Así pues, no existe ningún campo tangente unitario regular en para impar — las esferas de dimensión par. Por último, un campo tangente continuo que no se anulara produciría uno: extiéndase a un entorno por , regularícese componente a componente (el Teorema 12.9) hasta un regular con , proyéctese tangencialmente — en esto altera a lo sumo en su componente normal, a su vez a lo sumo , pues es tangente, de modo que y no se anula nunca en — y normalícese: es un campo tangente unitario regular. Por tanto, en toda esfera de dimensión par, todo campo tangente continuo tiene un cero: todo viento sobre la Tierra deja un punto en calma.
24. : tangente; : unitario. La regularidad es clara (aplicación lineal). Así, toda esfera de dimensión impar admite un campo tangente unitario regular — la multiplicación por a lo largo de las rectas complejas — y la obstrucción de la pregunta 23 es exactamente la paridad de la dimensión. En el argumento polinómico, para par la función sí es un polinomio, y no surge contradicción alguna: la demostración no es que deje de aplicarse, es que su conclusión es genuinamente falsa, como atestigua .
25. Supóngase que no se anula nunca en . Entonces es continua , y Brouwer (pregunta 16) proporciona . Como toma valores en , , y
en contra de la hipótesis sobre el borde. Luego tiene un cero. Sobreyectividad: dado , aplíquese lo anterior a en una bola con tan grande que en la esfera de radio (coercividad); entonces allí (Cauchy–Schwarz), y el enunciado reescalado da un cero de : . Todo campo continuo coercivo es sobreyectivo — la sombra sin grado de los teoremas variacionales de existencia, entregada por pura topología.