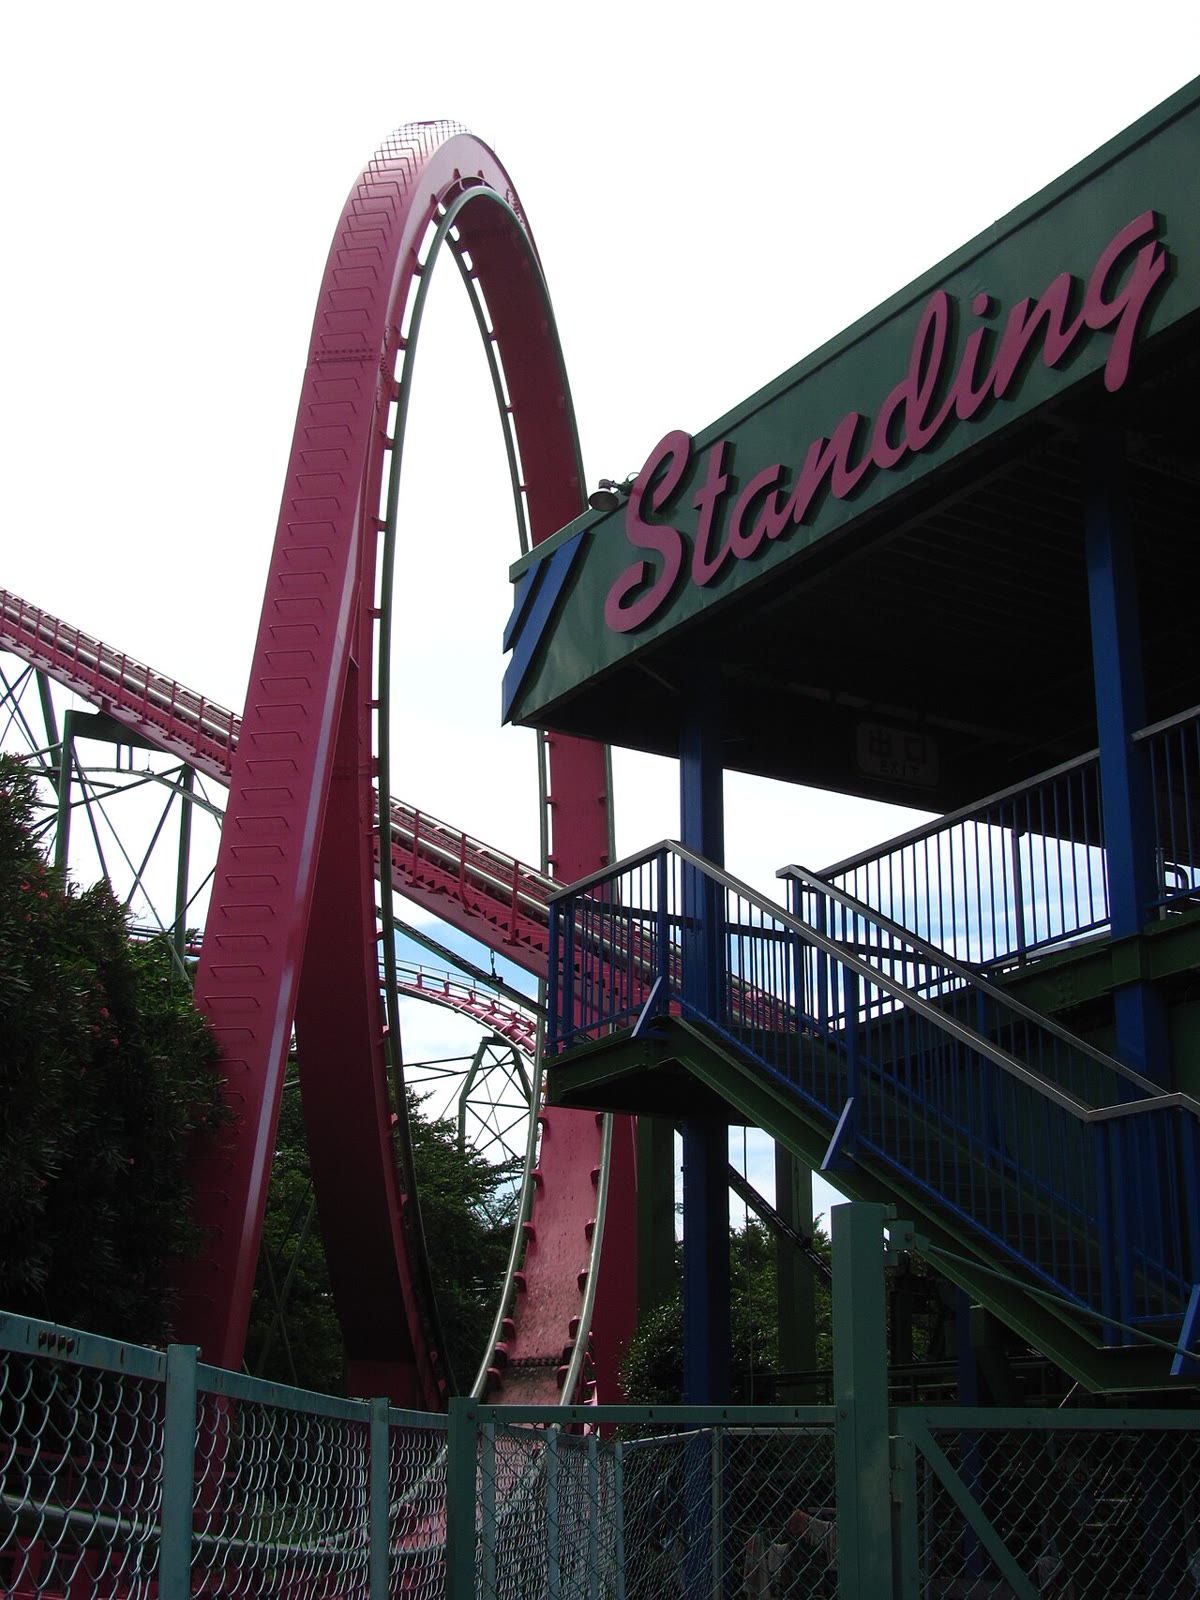
O carro de uma montanha-russa entra no loop a 90km/h, perde velocidade ao subir, fica suspenso por um instante no alto e sai rugindo; os seus passageiros se sentem esmagados contra os assentos embaixo e quase sem peso no alto. Descrever esse passeio — onde está o carro, com que rapidez ele se move, como a sua velocidade gira e muda — é cinemática, e exige mais que os x, y, z de uma estrada reta: coordenadas polares para tudo o que gira, e um referencial que viaje com o próprio carro. Este capítulo monta essas ferramentas, demonstra as fórmulas da velocidade e da aceleração em cada uma delas e as aplica aos movimentos a que todos os capítulos seguintes vão recorrer: circular, helicoidal, harmônico e o movimento ao longo de uma curva qualquer.
11.1 Posição, velocidade, aceleração
Definição 11.1(Referencial; posição; trajetória)
Um referencial é um corpo rígido tomado como fixo (o laboratório, a Terra, um trem), acompanhado de um relógio. Um ponto materialM — um corpo cujo tamanho é irrelevante para o movimento estudado — é localizado a cada instante pelo seu vetor posiçãoOM(t), a partir de uma origem O presa ao referencial; a curva descrita por M é a sua trajetória. O movimento é sempre movimento relativo a um referencial: o mesmo passageiro está em repouso no trem e em movimento na estação.
Definição 11.2(Velocidade e aceleração)
A velocidade e a aceleração de M no referencial são
v=dtdOM,a=dtdv=dt2d2OM,
derivadas de funções vetoriais: a derivada de um vetor se obtém derivando as suas componentes numa base fixa no referencial. A velocidade é tangente à trajetória e aponta no sentido do movimento; a sua norma v é a velocidade escalar. Unidades: m/s, m/s2.
Proposição 11.3(Coordenadas cartesianas)
Com uma base ortonormal fixa (ex,ey,ez) e OM=xex+yey+zez,
v=x˙ex+y˙ey+z˙ez,a=x¨ex+y¨ey+z¨ez,
em que o ponto designa d/dt.
Demonstração. Os vetores da base são constantes; só as componentes variam. ∎
Exemplo 11.4(Projétil)
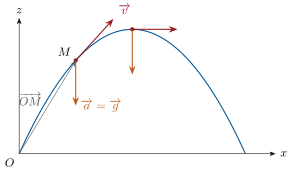
Lançada de O com velocidadev0 e ângulo α acima da horizontal, uma bola tem coordenadas (dinâmica, no próximo capítulo) x=v0cosαt, z=v0sinαt−21gt2. Então v=v0cosαex+(v0sinα−gt)ez, a=−gez: a aceleração é constante enquanto a velocidade gira; no ápice (z˙=0, t=v0sinα/g) a velocidade é horizontal e a aceleração perpendicular a ela. Eliminando t: z=xtanα−gx2/(2v02cos2α), uma parábola.
Definição 11.5(Coordenadas cilíndricas e base local)
O ponto M é localizado por r≥0 (distância ao eixo z), pelo ângulo θ que a sua projeção no plano xy faz com ex e por z: OM=rer+zez, em que
er=cosθex+sinθey,eθ=−sinθex+cosθey,
e ez formam a base local(er,eθ,ez), ortonormal e direta, que acompanha M. No plano (z fixo) essas são as coordenadas polares(r,θ).
Lema 11.6(Derivadas da base local)
dtder=θ˙eθ,dtdeθ=−θ˙er,dtdez=0.
Demonstração. Derive as componentes: der/dt=θ˙(−sinθex+cosθey)=θ˙eθ, e analogamente para eθ. A derivada de um vetor unitário que gira é perpendicular a ele e tem por norma a taxa angular. ∎
Teorema 11.7(Velocidade e aceleração em coordenadas cilíndricas)
Demonstração. Derive OM=rer+zez com o lema: v=r˙er+rθ˙eθ+z˙ez. Derive de novo: r¨er+r˙θ˙eθ+r˙θ˙eθ+rθ¨eθ−rθ˙2er+z¨ez; agrupe. ∎
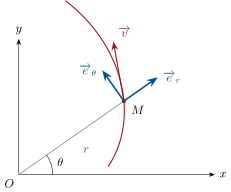
Coordenadas polares: a base local(er,eθ) gira com M; a velocidade tem uma parte radial r˙ e uma parte ortorradial rθ˙. Aqui a trajetória (em vermelho) descreve uma espiral para fora, de modo que r˙>0 e v se inclina para fora em relação à tangente ao círculo.
Um carro faz uma rotatória de raio 20m a 36km/h (10m/s): a=v2/R=5.0m/s2, meio g, dirigida para o centro — o que os pneus precisam fornecer. A Lua (R=3.84×10⁸m, T=27.3d): ω=2π/T=2.66×10−6rad/s, a=Rω2=2.7×10⁻³m/s2, um 3600 avos de g na superfície da Terra, a sessenta raios terrestres — a comparação que Newton fez (Capítulo 16).
11.3 Coordenadas esféricas
Definição 11.10(Coordenadas esféricas)
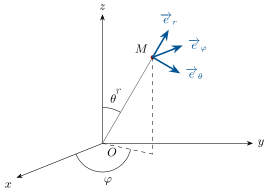
O ponto M é localizado pela sua distância r=OM, pela colatitudeθ∈[0,π] entre OM e ez, e pelo azimuteφ da sua projeção no plano xy: OM=rer com
er=sinθcosφex+sinθsinφey+cosθez;
eθ (tangente ao meridiano, no sentido de θ crescente) e eφ (tangente ao paralelo) completam a base ortonormal local. Na Terra, θ é 90∘ menos a latitude e φ é a longitude.
Proposição 11.11(Velocidade em coordenadas esféricas)
v=r˙er+rθ˙eθ+rsinθφ˙eφ.
Demonstração.der/dt=θ˙eθ+sinθφ˙eφ: o primeiro termo é a rotação no plano meridiano (como no caso polar), e o segundo a rotação em torno de ez, com taxa φ˙, de um vetor cuja distância ao eixo vale sinθ. Então v=d(rer)/dt. A aceleração não é necessária este ano. ∎
Coordenadas esféricas(r,θ,φ) e a sua base local: er radial, eθ ao longo do meridiano (rumo ao sul num globo), eφ ao longo do paralelo (rumo ao leste).
11.4 A base de Frenet
Definição 11.12(Abscissa curvilínea; base de Frenet)
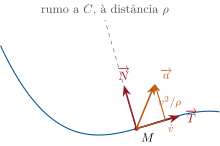
Ao longo de uma trajetória, a abscissa curvilíneas(t) é o comprimento de arco a partir de um ponto de referência, contado algebricamente; v=s˙. Em M, a tangente unitária T=dOM/ds aponta no sentido de s crescente; o raio de curvaturaρ>0 e a normal unitária N, que aponta para o lado côncavo (o centro de curvatura), são definidos por
dsdT=ρ1N.
(T,N) é a base de Frenet; ρ=∞ numa reta e ρ=R num círculo de raio R.
Teorema 11.13(Aceleração na base de Frenet)
v=vT,a=dtdvT+ρv2N.
A componente tangencialdv/dt mede a rapidez com que a velocidade escalar muda; a componente normalv2/ρ, sempre dirigida ao centro de curvatura, a rapidez com que a direção gira. O movimento é uniforme se e só se a⊥v; é retilíneo se e só se a∥v.
Demonstração.v=(dOM/ds)(ds/dt)=vT. Então a=v˙T+vdT/dt=v˙T+v(dT/ds)s˙=v˙T+(v2/ρ)N. Que dT/ds⊥T decorre de derivar T⋅T=1. ∎
A base de Frenet num ponto de uma curva: T ao longo do movimento, N rumo ao centro de curvatura C. A aceleração se reparte numa parte tangencial v˙T (acelerar ou frear) e numa parte normal (v2/ρ)N (girar).
Exemplo 11.14(Frear numa curva)
Um carro a 90km/h (25m/s) numa curva de raio 100m freia a 2.0m/s2: aT=−2.0m/s2, aN=625/100=6.25m/s2, a=4+39=6.6m/s2. A parte normal domina: uma curva é antes de tudo um giro, e a aderência dos pneus (próximo capítulo) limita aT2+aN2, razão pela qual se freia antes da curva.
Sobre um eixo, com x¨=a constante, a partir de x0 e v0: v=v0+at, x=x0+v0t+21at2, e v2−v02=2a(x−x0).
Demonstração. Integre duas vezes; elimine t entre as duas primeiras relações. ∎
Proposição 11.16(Movimento helicoidal)
r=R, θ=ωt, z=vzt (constantes R, ω, vz): a velocidade escalar v=R2ω2+vz2 é constante, a aceleraçãoa=−Rω2er é centrípeta e de norma constante, e o raio de curvatura vale ρ=v2/a=R(1+vz2/R2ω2)>R.
Demonstração.Teorema 11.7 com r˙=0, θ¨=0, z¨=0; o movimento é uniforme, logo a é puramente normal e v2/ρ=Rω2. ∎
Proposição 11.17(Movimento harmônico)
x=Acos(ωt+φ): x˙=−Aωsin(ωt+φ), x¨=−ω2x. A velocidade adianta a posição em um quarto de período e a aceleração é oposta à posição; vmax=Aω, amax=Aω2. Esta é a projeção sobre um diâmetro de um movimento circular uniforme de raio A e velocidade angularω.
Demonstração. Derive; para a projeção, tome x=Acosθ com θ=ωt+φ. ∎
Método 11.18(Escolhendo as coordenadas)
Movimento retilíneo ou parabólico, com aceleração constante: cartesianas.
Movimento em torno de um eixo ou de um ponto (círculos, espirais, órbitas, plataformas giratórias): cilíndricas/polares; a base se move, então use Teorema 11.7, e nunca a derivação ingênua das componentes.
Uma curva dada (pista, curva, loop) quando a lei da velocidade é conhecida: Frenet, que separa “com que rapidez” de “para que lado”.
Qualquer que seja a escolha, v e a são vetores dependentes do referencial, e um resultado só é completo com o referencial nomeado.
11.6 Exercícios
Exercício 11.1★
Um carro parte do repouso com x(t)=2.0t2 (unidades SI). Velocidade e aceleração em t=3.0s; distância percorrida nos primeiros 5s; tempo para atingir 100km/h.
Solução
Solução de Exercício 11.1.
v=4.0t: 12m/s em 3.0s; a=4.0m/s2; x(5)=50m; 100km/h=27.8m/s em t=27.8/4.0=6.9s.
Exercício 11.2★
Um ponto se move num plano com r=2.0m e θ=3.0t (rad, SI). Dê v e a na base polar, as suas normas e a natureza do movimento.
v=2πR/T=2π×6.37×106/86164=465m/s; a=v2/R=0.034m/s2, ou seja, g/290.
Exercício 11.4★
Uma bola é lançada com v0=12m/s a α=40∘; as suas coordenadas são as do Exemplo 11.4. Encontre o tempo até o ápice, a altura máxima, o alcance e a velocidade na chegada ao solo.
Solução
Solução de Exercício 11.4.
v0sinα=7.71m/s, v0cosα=9.19m/s. Ápice em t=7.71/9.81=0.79s, altura 7.712/(2×9.81)=3.0m. Alcance 2×9.19×0.786=14.5m. Na chegada: (9.19,−7.71), 12m/s a 40∘ abaixo da horizontal.
Exercício 11.5★★
Um ciclista a 10m/s entra numa curva de raio 25m e acelera a 1.0m/s2. Dê a na base de Frenet e a sua norma; e após 5s da mesma aceleração na mesma curva?
Solução
Solução de Exercício 11.5.
aT=1.0m/s2, aN=102/25=4.0m/s2, a=4.1m/s2. Após 5s: v=15m/s, aN=225/25=9.0m/s2, a=9.1m/s2.
Exercício 11.6★★
Um ponto segue a espiral r=bθ, θ=ωt (b e ω constantes). Calcule v, a velocidade escalar e a na base polar. De onde vem o termo 2r˙θ˙?
Solução
Solução de Exercício 11.6.
r=bωt, r˙=bω, r¨=0, θ˙=ω: v=bωer+bω2teθ, v=bω1+ω2t2; a=−bω3ter+2bω2eθ. O termo 2r˙θ˙ tem duas metades iguais: a direção da velocidade radial gira com taxa θ˙ (dando r˙θ˙eθ), e afastar-se do centro aumenta a velocidade ortorradial rθ˙ (mais um r˙θ˙).
e˙r=θ˙(−sinθex+cosθey)=θ˙eθ; e˙θ=θ˙(−cosθex−sinθey)=−θ˙er. Então v=r˙er+rθ˙eθ, e derivar mais uma vez com a regra do produto dá a aceleração do Teorema 11.7.
Exercício 11.10★★★
Para o projétil do Exemplo 11.4, encontre o raio de curvatura da trajetória no ápice e no ponto de lançamento (use a componente normal de g). Qual é menor, e por quê?
Solução
Solução de Exercício 11.10.
Ápice: v=v0cosα, aN=g: ρ=v02cos2α/g. Lançamento: v=v0, aN=gcosα: ρ=v02/(gcosα). O raio no ápice é menor por um fator cos3α: a parábola se curva mais onde é mais lenta e onde todo o g é normal.
Exercício 11.11★★★
Uma roda de raio R rola sem escorregar com velocidadev; um ponto do seu aro tem coordenadas x=vt−Rsin(vt/R), y=R−Rcos(vt/R) (uma cicloide). Calcule a sua velocidade e a sua aceleração; mostre que, quando ele toca o solo, a sua velocidade se anula e a sua aceleração vale v2/R para cima; encontre a sua velocidade escalar no topo.
Solução
Solução de Exercício 11.11.
x˙=v−vcos(vt/R), y˙=vsin(vt/R); x¨=(v2/R)sin(vt/R), y¨=(v2/R)cos(vt/R). No solo (vt/R=2πn): x˙=y˙=0 e a=(0,v2/R), para cima. No topo (vt/R=π): x˙=2v, y˙=0: velocidade escalar 2v.
Exercício 11.12★★★
Uma pessoa caminha para fora ao longo de um raio de uma plataforma que gira com ω constante, com velocidade constante u em relação à plataforma: r=ut, θ=ωt. Calcule a na base polar, identifique os dois termos e avalie-os para u=1.0m/s, ω=1.0rad/s em t=2.0s. Que termo não tem contrapartida para uma pessoa que caminha no solo?
Solução
Solução de Exercício 11.12.
r¨=0, r˙=u, θ˙=ω: a=−utω2er+2uωeθ. Em t=2.0s: −2.0er+2.0eθ (m/s2). O primeiro é o termo centrípeto da rotação; o segundo, 2r˙θ˙, existe apenas porque a própria direção radial gira — no solo, caminhar em linha reta com velocidade constante não dá aceleração alguma.
Um loop vertical (Yomiuriland, Tóquio): uma gota, e não um círculo, para que a curvatura seja máxima no alto, onde a velocidade é mínima — a geometria do problema de fim de semana. Fotografia: Jeremy Thompson, CC BY 2.0.
11.7 Problema: o loop da montanha-russa
Problema 11.1
Problema de fim de semana — um carro entra num loop vertical a noventa quilômetros por hora: onde ele perde velocidade, para onde aponta a sua aceleração, quantos g os passageiros sentem e por que os loops modernos não são círculos
Um carro, tratado como um ponto M, percorre um loop circular vertical de raio R=10m e centro C. A sua posição é dada pelo ângulo θ entre CM e a vertical descendente (θ=0 embaixo, π no alto). O atrito é desprezado, e a lei da velocidade (deduzida no Capítulo 13) é
Em coordenadas polares centradas em C (com er de C para M), escreva v e a para o movimento no círculo.
Identifique os vetores de Frenet T e N em termos de er e eθ, e o raio de curvatura.
Calcule a velocidade escalar no alto e nos pontos laterais θ=π/2 e 3π/2.
Derive a lei da velocidade em relação ao tempo para mostrar que a aceleração tangencial vale aT=−gsinθ. Interprete o seu sinal na subida e na descida.
Exprima a aceleração normalaN(θ) e calcule-a embaixo, nos lados e no alto.
Dê a norma de a nos quatro pontos e o ângulo que ela faz com a vertical no alto.
Em que pontos a é perpendicular a v? E paralelo?
Parte II — Taxas angulares e tempos.
Exprima θ˙ em função de θ e calcule-o embaixo e no alto.
Mostre que θ¨=−(g/R)sinθ (a equação de um pêndulo) e comente.
Para comparar, calcule o período das pequenas oscilações de um pêndulo simples de comprimento R (o Exemplo 1.8 deu a sua forma; k=2π).
Estime o tempo para dar uma volta no loop, usando a média das velocidades nos quatro pontos de referência.
A velocidade mínima no alto para que o carro permaneça na pista (próximo capítulo) é gR. Ela é satisfeita? Que v0 mínimo seria necessário?
Parte III — O que os passageiros sentem. O peso aparente por unidade de massa sentido por um passageiro vale a−g (admitido aqui, deduzido no Capítulo 12); a sua norma em unidades de g é a “carga em g”.
Calcule a carga em g embaixo.
Calcule-a no alto e diga contra o que o passageiro é pressionado (assento ou trava de segurança).
Calcule-a nos pontos laterais.
Os passageiros toleram cerca de 4g por pouco tempo. Este loop passa? Onde está o problema?
Mostre que, para um loop circular percorrido com a velocidade mínima que permite passar pelo alto (peso aparente nulo ali), a carga em g embaixo vale necessariamente 6g, qualquer que seja R.
Parte IV — O loop em clotoide. Os loops modernos têm forma de “gota”: o raio de curvatura é grande embaixo e pequeno no alto.
Usando a forma de Frenet de a, explique por que variar ρ ao longo da pista muda aN sem mudar a lei da velocidade (que depende apenas da altura).
Escolha ρbaixo de modo que a carga em g embaixo seja 3g com v0=25m/s.
No alto, a altura continua sendo 2R=20m acima do ponto mais baixo. Escolha ρalto de modo que a carga em g ali seja 1.5g.
Uma clotoide tem curvatura proporcional ao comprimento de arco, 1/ρ=s/A2. Ao longo de uma entrada assim, com a velocidade quase constante, como cresce aN com o tempo, e por que isso é mais suave para o pescoço que um círculo (em que aN salta na entrada)?
Esboce qualitativamente a forma do loop resultante e resuma em duas frases por que ele substituiu o círculo.
Parte V — Visto do solo. Uma câmera no nível do solo, a 50m do centro do loop e no seu plano, acompanha o carro.
Quando o carro está no alto, movendo-se horizontalmente a 15m/s, com que taxa angular (rad/s) a câmera deve girar? (Coordenadas polares a partir da câmera.)
6. Embaixo: 62.5m/s2 (sem parte tangencial); lados: 42.92+9.812=44.0m/s2; alto: 23.3m/s2, apontando verticalmente para baixo, rumo a C: ângulo 0 com a vertical.
7. Perpendicular embaixo e no alto (aT=0); nunca paralelo (aN>0 em toda parte).
8.θ˙=v/R=v02−2gR(1−cosθ)/R: embaixo 2.50rad/s, no alto 1.53rad/s.
9.θ¨=v˙/R=−(g/R)sinθ: a equação de um pêndulo simples de comprimento R — o carro na sua pista é um pêndulo que passa por cima do ponto de suspensão.
10.2πR/g=2π10/9.81=6.3s.
11. Média de 25, 20.7, 15.3, 20.7: cerca de 20m/s; comprimento 2πR=63m: aproximadamente 3s.
13. Embaixo: a=62.5 para cima, g para baixo: a−g=62.5+9.8=72.3m/s2=7.4g.
14. No alto: ambos para baixo, 23.3−9.8=13.5m/s2=1.4g, pressionando o passageiro contra o assento (rumo ao centro, isto é, para cima para o passageiro de cabeça para baixo).
15. Lados: a=42.9 horizontal rumo a C mais 9.8 para baixo (tangencial); a−g vale 42.9 na horizontal: 4.4g lateralmente, rumo ao centro.
16. Reprovado: 7.4g embaixo (o alto e os lados estão bem).
17. Peso aparente nulo no alto: valto2=gR; então v02=gR+4gR=5gR, aN=5g embaixo e a carga vale 5g+g=6g, independentemente de R.
18.aN=v2/ρ: v é fixado pela altura (energia), e ρ pela geometria da pista; um ρ diferente na mesma altura muda aN sozinho.
21.aN=v2/ρ=v2s/A2=v3t/A2: ela cresce linearmente a partir de zero — uma taxa constante de variação da aceleração — em vez de saltar de 0 a v2/R na entrada de um círculo, o que o pescoço sente como um golpe.
22. Uma gota: larga e de curvatura suave embaixo, onde o carro é rápido, e apertada no alto, onde ele é lento. Ela mantém a carga perto de 3g ao longo de todo o percurso e a impõe de modo gradual.
23. Linha de visada: distância horizontal 50m, altura 20m: r=53.9m, elevação β=21.8∘. A componente transversal da velocidade horizontal vale vsinβ=15×0.371=5.6m/s; θ˙=5.6/53.9=0.10rad/s.
24. Visto de um ponto fora do centro, a taxa angular da linha de visada não é constante (rápida quando o carro está perto, lenta quando está longe): uma câmera de taxa constante se desvia do carro.